Ellipse helpt bij het bestrijden van bosbranden
De oplossing van Fire Flight maakt gebruik van onze Inertial Measurement Unit (IMU) om bosbranden te bestrijden.
“De Ellipse was een eenvoudig te integreren GPS/IMU , ondersteund door goede technische ondersteuning. Hierdoor hebben we onze systemen voor het in kaart brengen van branden wereldwijd met succes kunnen inzetten. Ik ben dankbaar voor de steun die mijn team en ik de afgelopen jaren hebben ontvangen.”| Dr. Paul D., Chief Executive Officer, Fire Flight Technologies
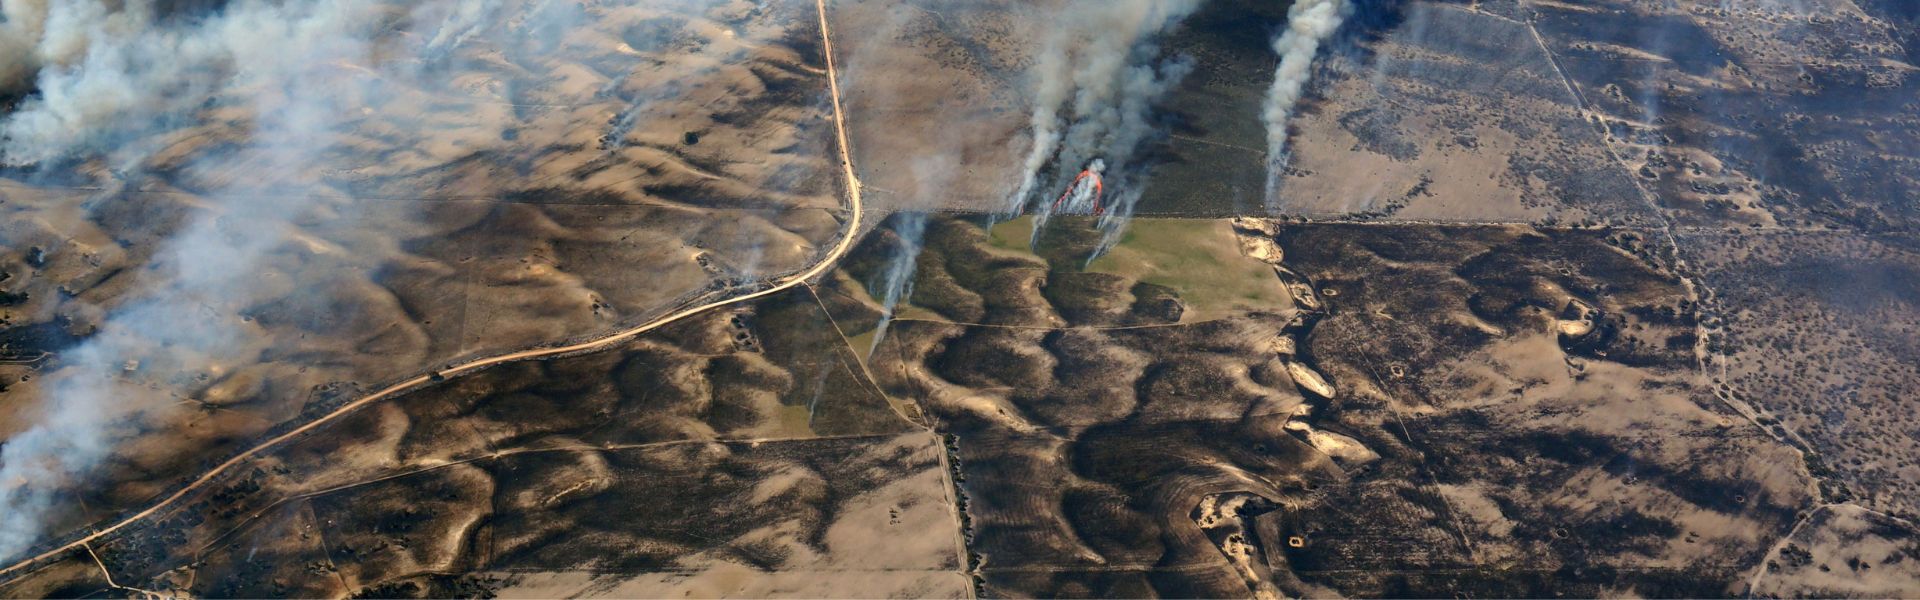
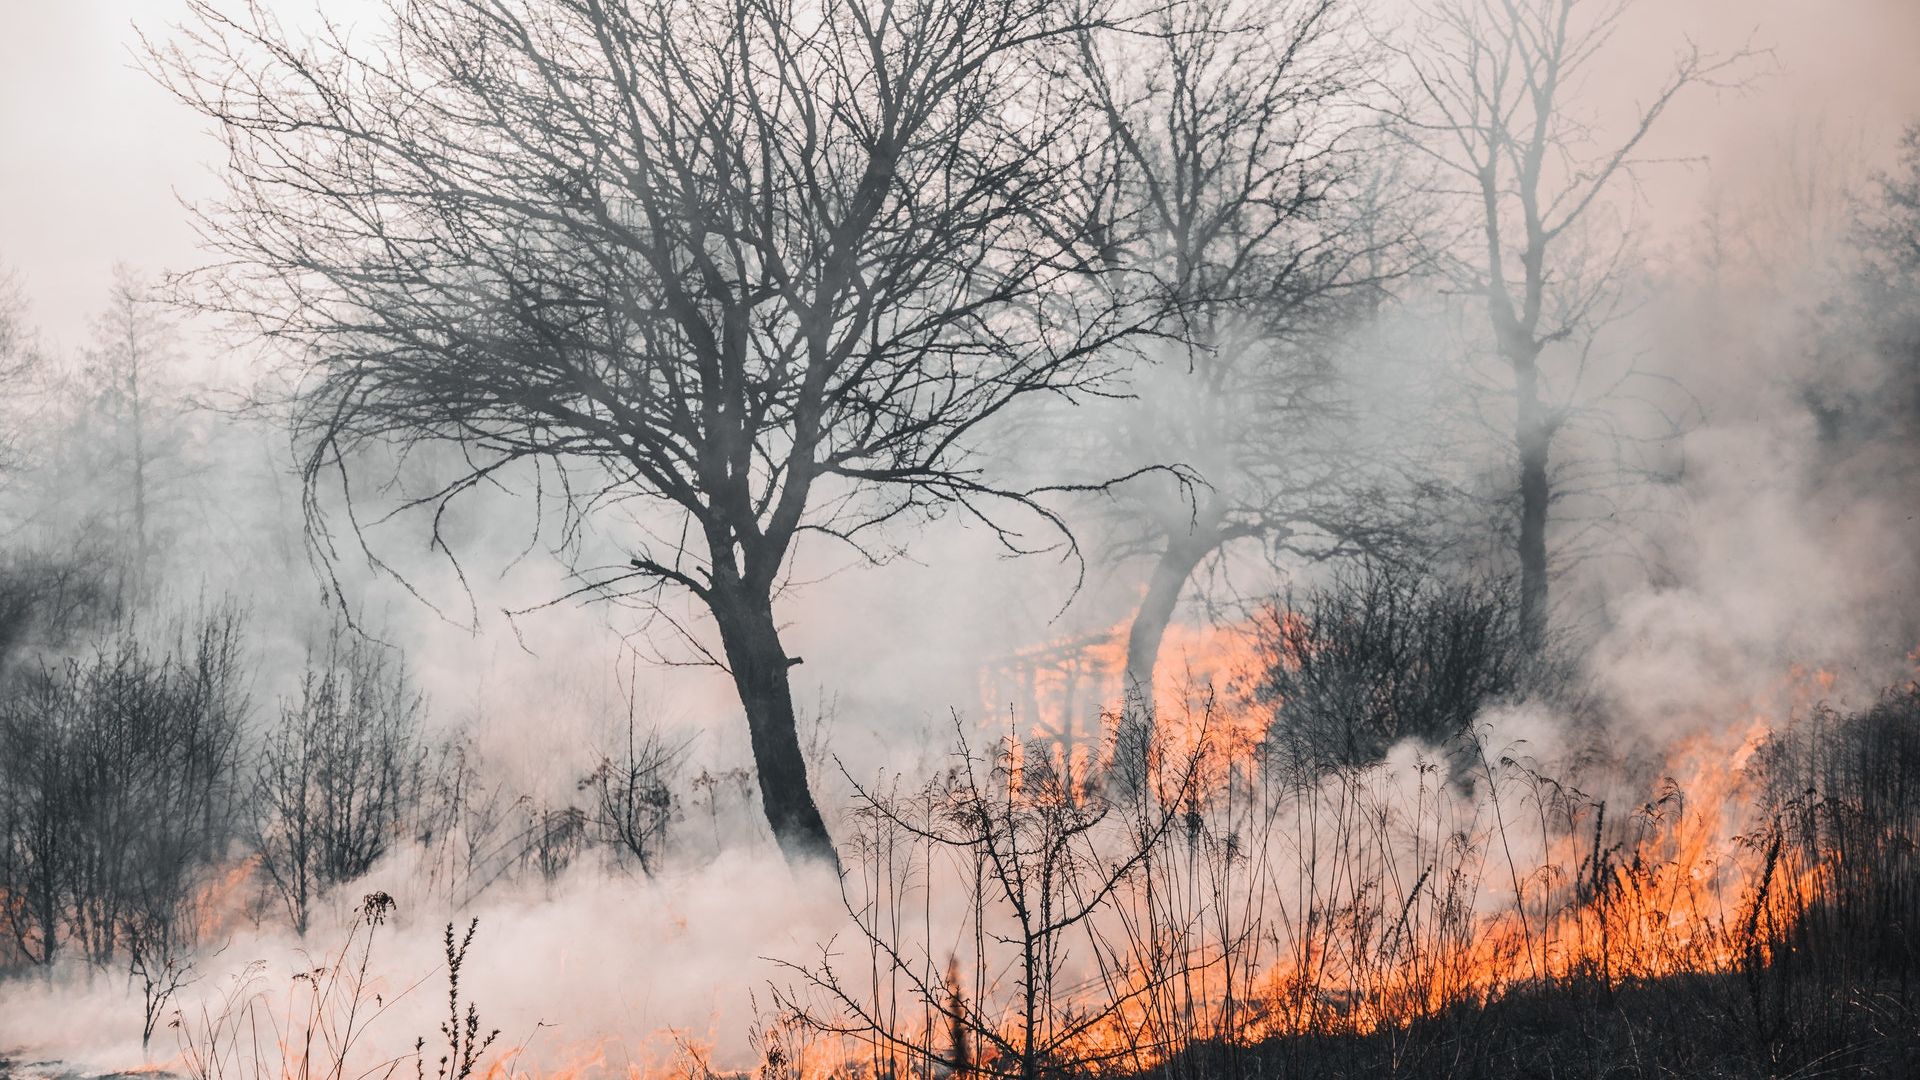
De klimaatverandering heeft bijgedragen aan het toegenomen risico op en de grotere omvang van bosbranden (in Australië ‘bushfires’ genoemd).
Bosbranden vernietigen elk jaar duizenden hectaren bos. Het voorspellen en vroegtijdig opsporen van bosbranden kan levens, infrastructuur en ecologisch kwetsbare gebieden redden.
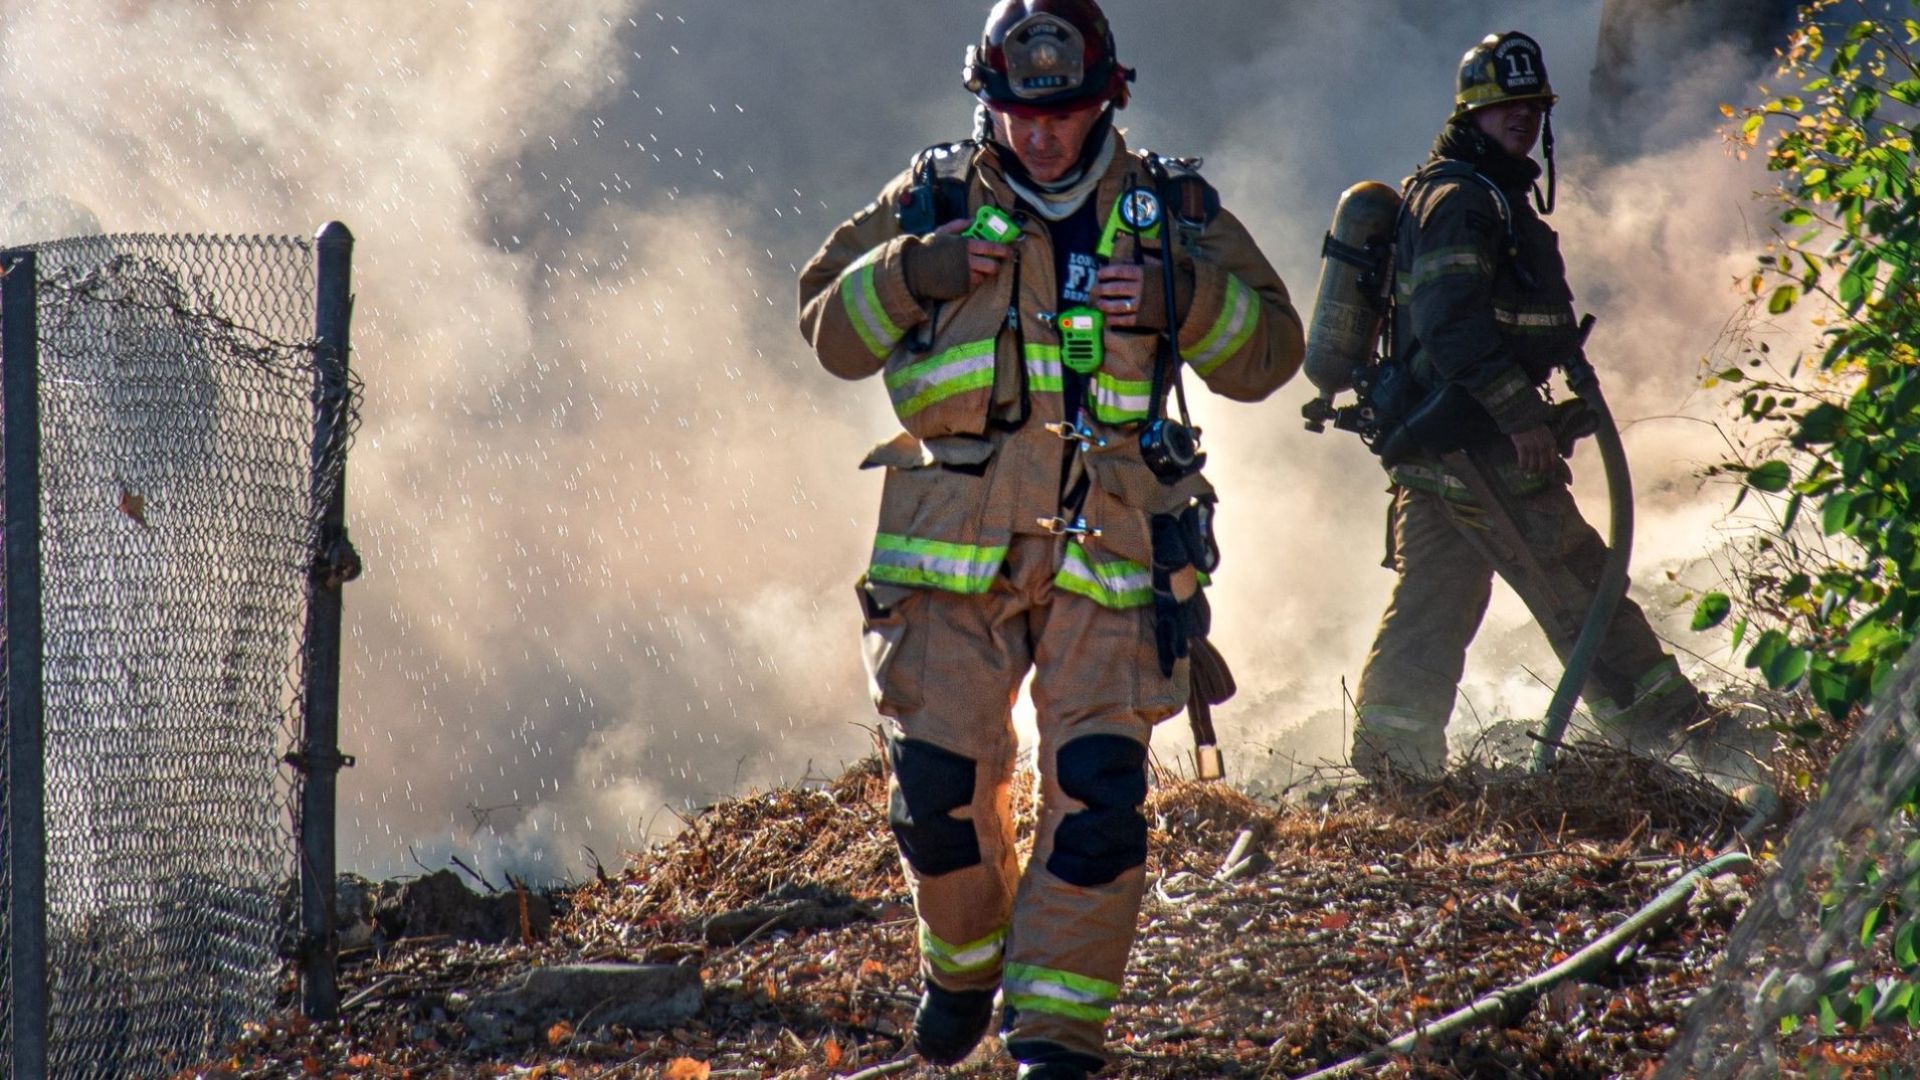
Even belangrijk is het plannen van het herstel tijdens en na een bosbrand. Aangezien bosbranden steeds vaker voorkomen, vertrouwen brandweerdiensten op technologieën die realtime brandkaarten genereren om bosbranden te bestrijden.
Fire Flight, gevestigd in Australië, is een wereldwijde aanbieder van realtime brandkaart- en brandinformatiediensten. Het bedrijf voorziet zijn eindgebruikers (zoals brandweercommandanten en brandweerkorpsen) van informatie over de grenzen van de brand en van warmtebeeldkaarten van de brand.
Het brandkaartensysteem van Fire Flight is een combinatie van hardware (brandkaartcamera’s, GPS/IMU, computers) en software die is geïnstalleerd op een bemand vliegtuig. Het vliegtuig vliegt hoog boven actieve bosbranden, waar het in realtime nauwkeurige kaarten maakt.
Deze kaarten worden gedeeld met de eindgebruiker om hen te helpen bij het opstellen van plannen voor de bestrijding van de branden.
IMU nauwkeurigheid is essentieel
De geospatiale nauwkeurigheid van de brandkaart hangt rechtstreeks af van de nauwkeurigheid van de in het systeem geïntegreerde „ IMU ”. Bovendien streefde Fire Flight ernaar een kosteneffectieve „ IMU ” te gebruiken die nauwkeurige realtimegegevens aan het brandkaartsysteem levert.
In het verleden kochten ze IMU’s elders in; deze apparaten leverden echter een lage nauwkeurigheid en leidden tot ontevredenheid. Na het testen van verschillende concurrenten koos Fire Flight uiteindelijk voor onze Ellipse-D-oplossing. Bovendien adviseerde ons productteam, na analyse van hun behoeften, Ellipse-D als de beste optie.
Ellipse -D, een systeem met twee antennes INS, biedt een nauwkeurigere koersbepaling dan systemen met één antenne. Fire Flight uitte echter bedenkingen over de installatie van de dubbele GNSS -antennes van Ellipse-D. Ze maakten zich zorgen over mogelijke installatieproblemen en aanvullende certificeringseisen.
Een naadloze integratie
Na de eerste tests en demonstraties was het Fire Flight-team er volledig van overtuigd om de dual- GNSS -sensor van de Ellipse-D in te zetten, zoals door ons aanbevolen. Ze kozen voor de Ellipse-D vanwege de betrouwbaarheid en hoge nauwkeurigheid. Fire Flight sprak zijn waardering uit voor ons ondersteuningsteam vanwege de snelle reactie tijdens de integratiefase.
De integratie van de Ellipse-D in het brandkaartensysteem van Fire Flight verliep vlekkeloos! Deze samenwerking illustreert hoe innovatieve technologieën cruciale uitdagingen als gevolg van klimaatverandering kunnen aanpakken.
We zijn enorm trots dat we deel uitmaken van de oplossing van Fire Flight op het gebied van luchtfototechnologie, waarmee we hen helpen bij hun missie om mensen, eigendommen en het milieu te beschermen.
Ellipse-D
Ellipse-D is een traagheidsnavigatiesysteem met een RTK- GNSS , voorzien van twee antennes en twee frequenties, dat compatibel is met onze post-processingsoftware Qinertia.
Het systeem is ontworpen voor robotica- en geospatiale toepassingen en kan odometerdata combineren met gegevens van Pulse of CAN OBDII voor een grotere nauwkeurigheid bij het berekenen van de positie op basis van de afgelegde afstand.

Vraag een offerte aan voor Ellipse-D
Heeft u vragen?
Welkom bij onze rubriek met veelgestelde vragen! Hier vindt u antwoorden op de meest gestelde vragen over de door ons gepresenteerde applicaties. Mocht u de informatie die u zoekt niet kunnen vinden, neem dan gerust rechtstreeks contact met ons op voor verdere hulp.
Wat is het verschil tussen een IMU en een INS?
Het verschil tussen een Inertial Measurement Unit (IMU) en een Inertial Navigation System (INS) zit in hun functionaliteit en complexiteit.
Een IMU (traagheidsmetingsunit) levert ruwe data over de lineaire versnelling en hoeksnelheid van het voertuig, gemeten door versnellingsmeters en gyroscopen. Het levert informatie over rol, stampen, gieren en beweging, maar berekent geen positie- of navigatiedata. De IMU is specifiek ontworpen om essentiële gegevens over beweging en oriëntatie door te sturen voor externe verwerking om de positie of snelheid te bepalen.
Aan de andere kant combineert een INS (traagheidsnavigatiesysteem) IMU-data met geavanceerde algoritmen om de positie, snelheid en oriëntatie van een voertuig in de tijd te berekenen. Het bevat navigatiealgoritmen zoals Kalman-filtering voor sensorfusie en integratie. Een INS levert realtime navigatiedata, inclusief positie, snelheid en oriëntatie, zonder te vertrouwen op externe positiesystemen zoals GNSS.
Dit navigatiesysteem wordt doorgaans gebruikt in toepassingen die uitgebreide navigatieoplossingen vereisen, met name in omgevingen waar GNSS niet beschikbaar is, zoals militaire drones (UAV's), schepen en onderzeeërs.
Wat is het verschil tussen RTK en PPK?
Real-Time Kinematic (RTK) is een positioneringstechniek waarbij GNSS-correcties nagenoeg in real time worden verzonden, doorgaans via een RTCM-formaat correctiestroom. Er kunnen echter uitdagingen zijn bij het waarborgen van de GNSS-correcties, met name wat betreft hun volledigheid, beschikbaarheid, dekking en compatibiliteit.
Het grote voordeel van PPK ten opzichte van RTK post-processing is dat de dataverwerking kan worden geoptimaliseerd tijdens de post-processing, inclusief voorwaartse en achterwaartse verwerking, terwijl bij real-time verwerking elke onderbreking of incompatibiliteit in de correcties en de transmissie leidt tot een lagere positioneringsnauwkeurigheid.
Een belangrijk eerste voordeel van GNSS post-processing (PPK) versus real-time (RTK) is dat het systeem dat in het veld wordt gebruikt geen datalink/radio nodig heeft om de RTCM-correcties afkomstig van de CORS naar het INS/GNSS-systeem te sturen.
De belangrijkste beperking voor de adoptie van post-processing is de vereiste dat de uiteindelijke toepassing direct moet kunnen reageren op de omgeving. Daarentegen, als uw toepassing kan omgaan met de extra verwerkingstijd die nodig is om een geoptimaliseerd traject te produceren, zal dit de datakwaliteit voor al uw te opleveren resultaten sterk verbeteren.
Wat is het verschil tussen GNSS en GPS?
GNSS staat voor Global Navigation Satellite System en GPS voor Global Positioning System. Deze termen worden vaak door elkaar gebruikt, maar ze verwijzen naar verschillende concepten binnen satellietgebaseerde navigatiesystemen.
GNSS is een verzamelnaam voor alle satellietnavigatiesystemen, terwijl GPS specifiek verwijst naar het Amerikaanse systeem. GNSS omvat meerdere systemen die een uitgebreidere wereldwijde dekking bieden, terwijl GPS slechts één van die systemen is.
U profiteert van een betere nauwkeurigheid en betrouwbaarheid met GNSS door gegevens van meerdere systemen te integreren, terwijl GPS op zichzelf beperkingen kan hebben, afhankelijk van de beschikbaarheid van satellieten en omgevingsomstandigheden.
