Coast Autonomous rust zijn zelfrijdende shuttle uit met Ellipse-D
Onze traagheidssensor maakt deel uit van het 7-laags kaart- en lokalisatiesysteem van onze klant voor een autonome shuttle-oplossing.
“Ellipse-D is een volledig geïntegreerd INS/GNSS, dat heel eenvoudig in onze oplossing kan worden geïmplementeerd.” | Coast Autonomous
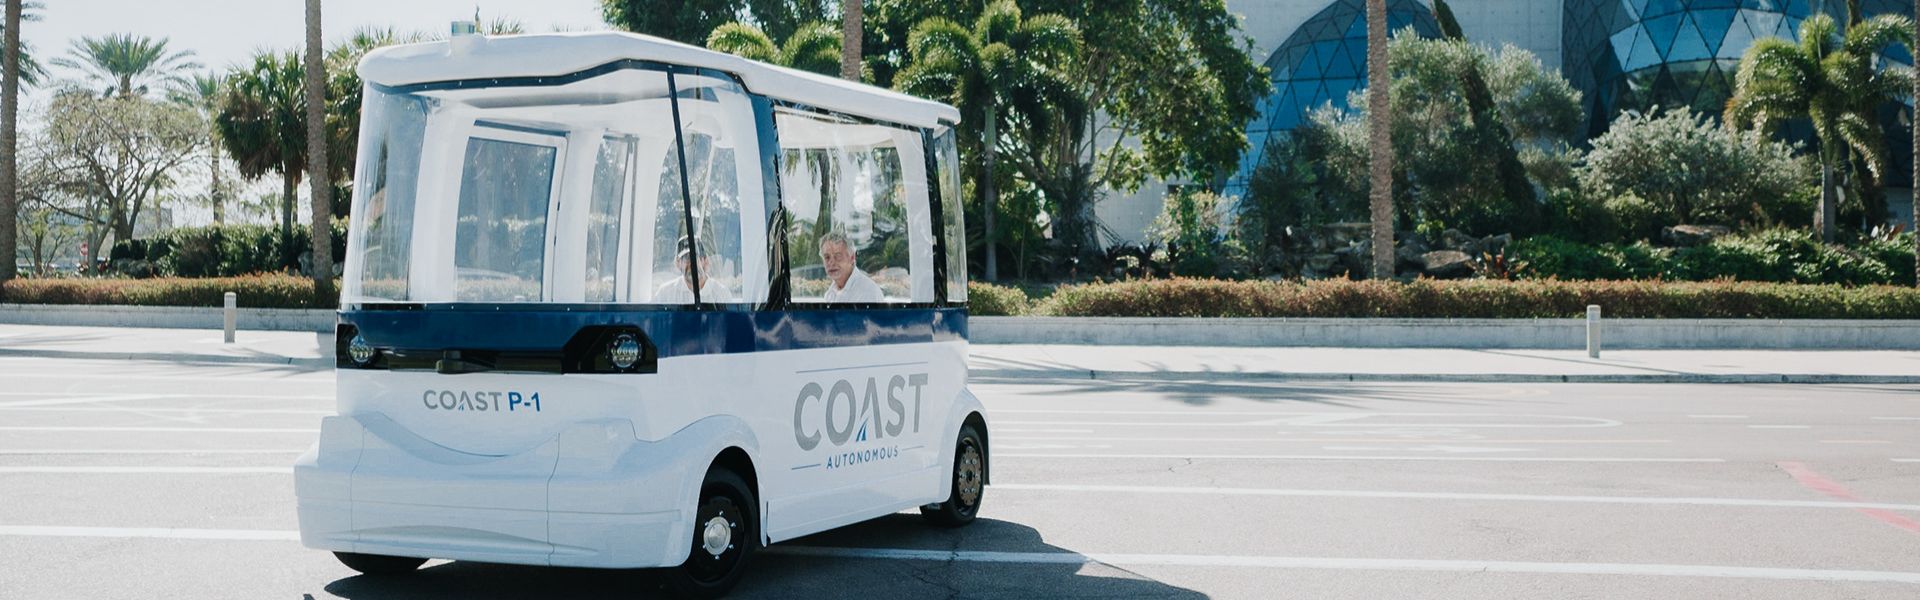
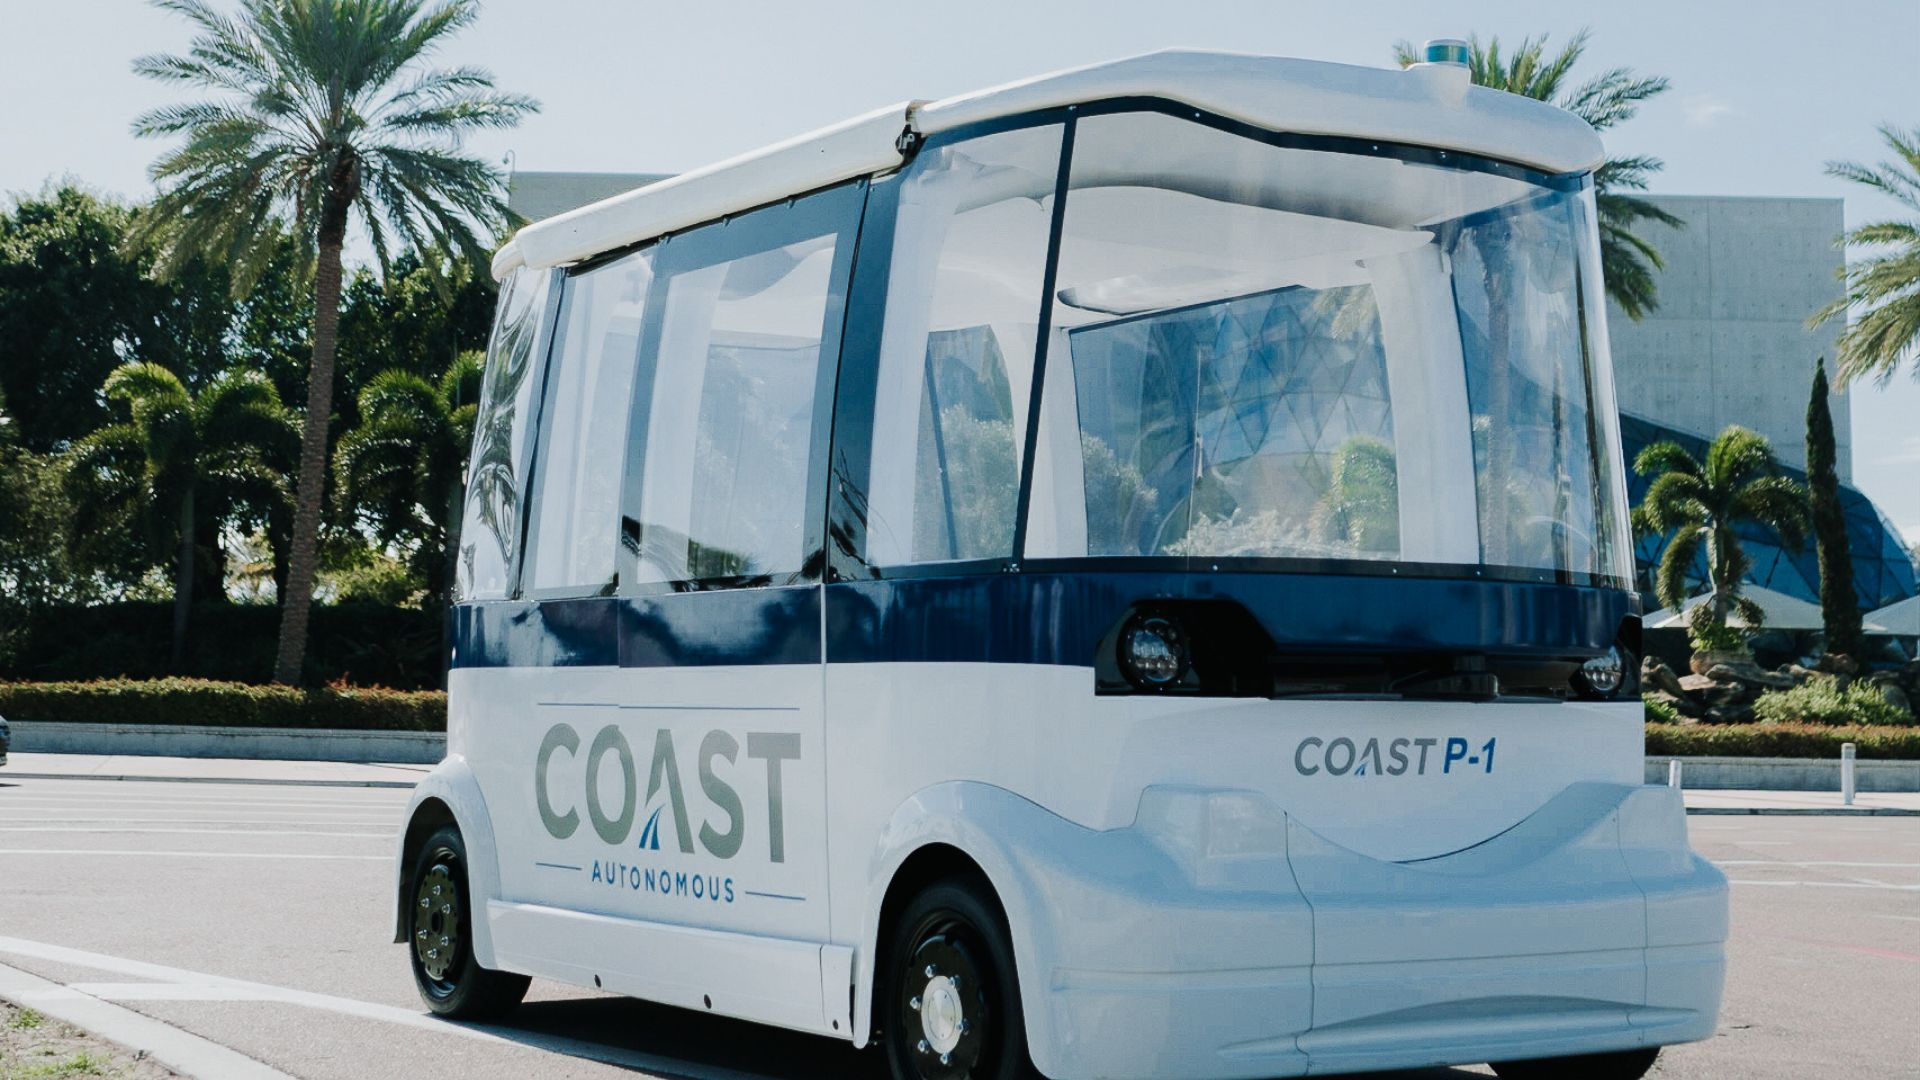
Onze gewaardeerde partner Coast Autonomous is een bedrijf dat oplossingen voor zelfrijdende mobiliteit levert, variërend van autonome golfkarretjes tot bedrijfsvoertuigen. In hun nieuwste zelfrijdende shuttle, de P-1, is onze Ellipse-D-inertiële navigatiesensor geïntegreerd.
Oplossingen voor zelfrijdend vervoer in stedelijke omgevingen
Met het idee om „de stad terug te geven aan de mensen“ heeft Coast Autonomous de zelfrijdende P-1-shuttle ontwikkeld.
Deze zelfrijdende shuttle is ontworpen om mensen te vervoeren in voetgangersgebieden, zoals stedelijke omgevingen of campussen. Hij kan zowel in gemengd verkeer als op snelwegbanen rijden.
Drie belangrijke kenmerken voor de ontwikkeling van een dergelijke shuttle zijn veiligheid, passagierservaring en een passende snelheid, waarbij het voertuig voortdurend de omgeving analyseert om zijn snelheid en rijgedrag te bepalen.
De technologie van Coast Autonomous garandeert een veilige en comfortabele rit bij verschillende snelheden, met soepele stops.
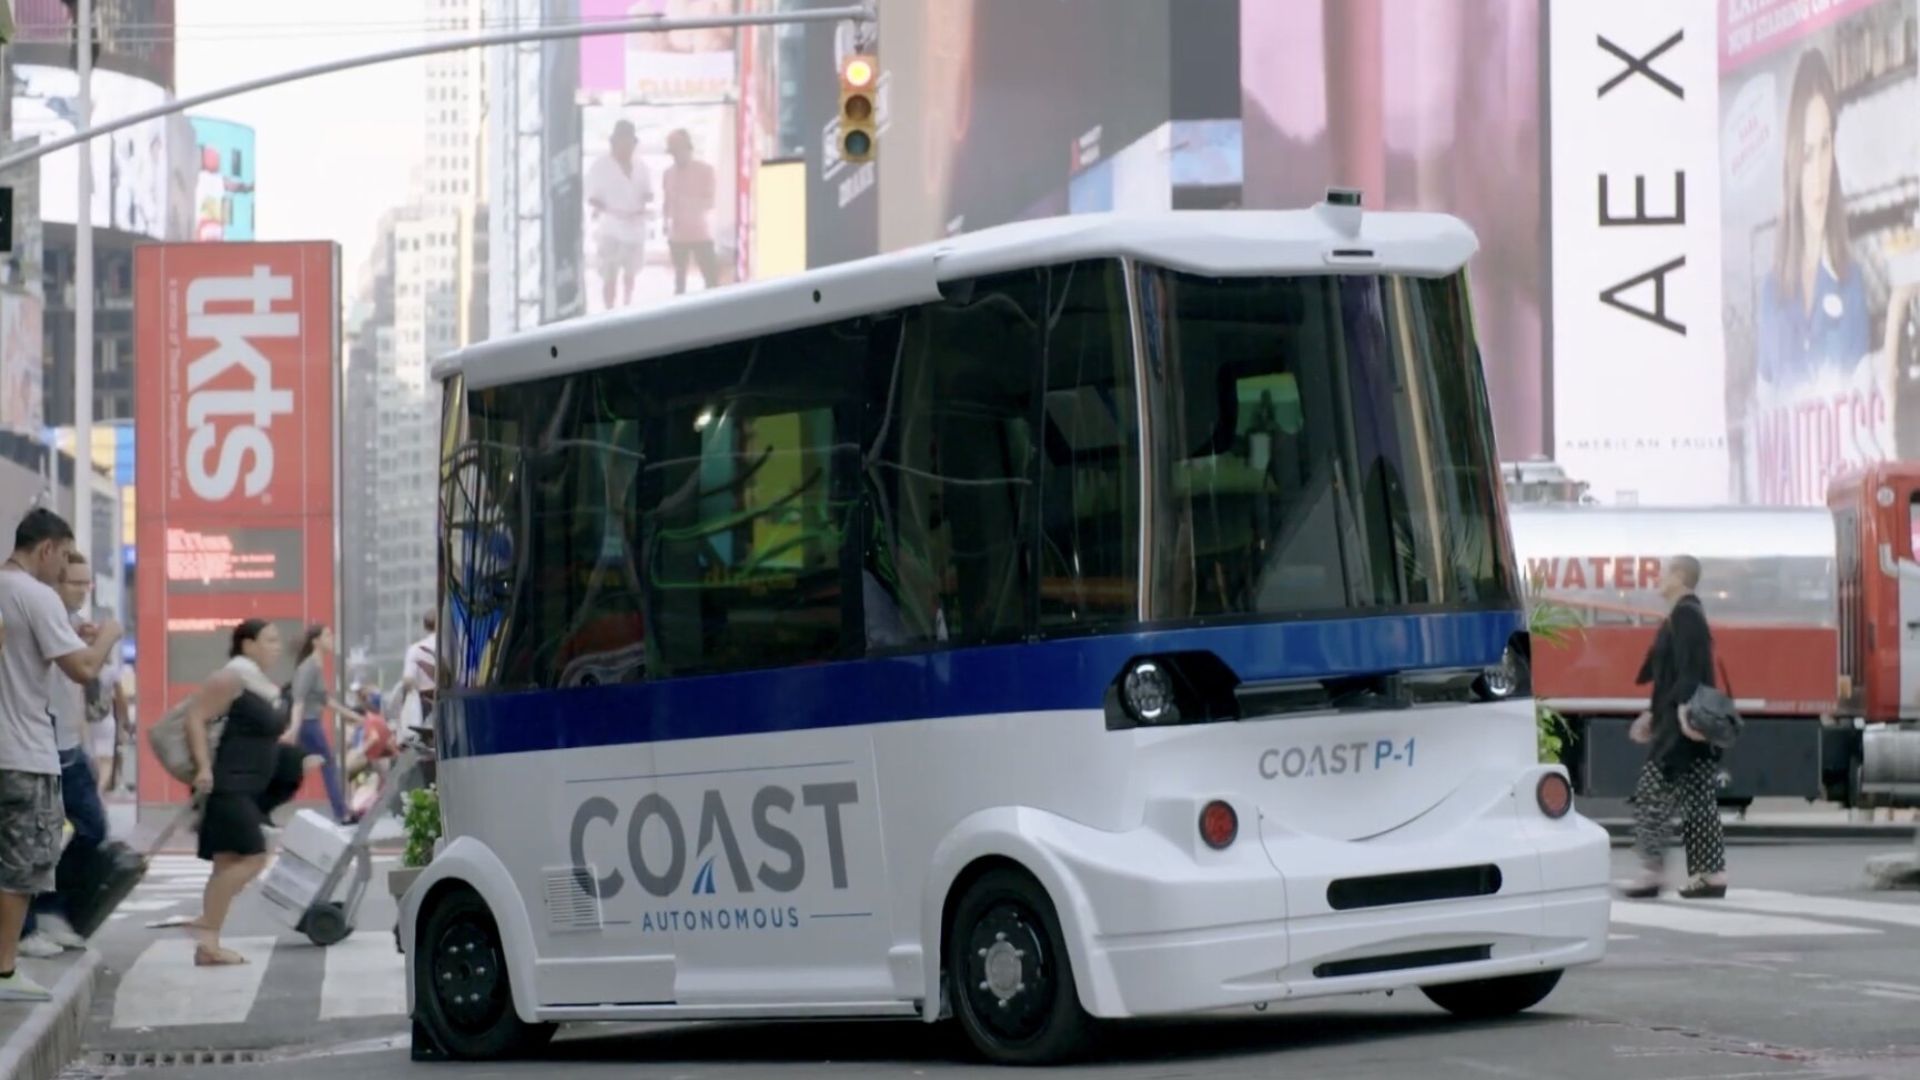
De oplossing is meer dan 60 keer met succes getest in zeven landen, waarbij meer dan 120.000 passagiers veilig zijn vervoerd. Een van de proeven vond plaats in het drukke voetgangersgebied van Broadway in New York City, dat bekendstaat als een „zeer lastig gebied voor GNSS.”
De locatie en de rijrichting van de zelfrijdende shuttle bepalen
Het bedrijf heeft een volledig geïntegreerd autonoom systeem met zes niveaus ontwikkeld, dat robotica en kunstmatige intelligentie (AI), wagenparkbeheer en -toezicht, evenals lokalisatie en kartering omvat.
Terwijl de shuttle wordt aangestuurd door robotsoftware, bepaalt kunstmatige intelligentie hoe het voertuig zich moet gedragen en neemt het beslissingen op basis van de omgeving.
Wat kartering en lokalisatie betreft, vertrouwt het bedrijf niet alleen op GPS/GNSS of bakens voor de navigatie.
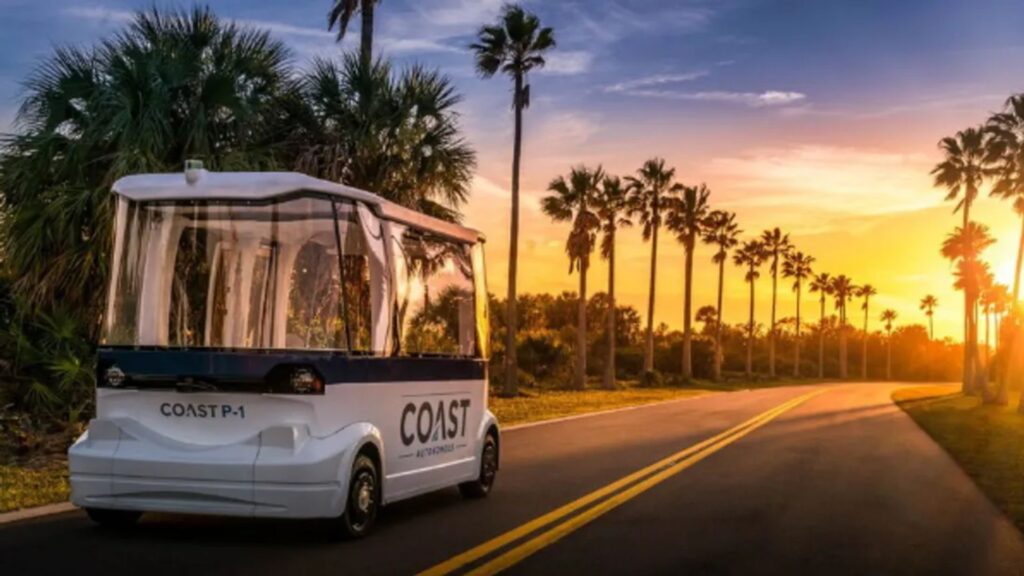
Ze hebben een compleet systeem ontwikkeld met behulp van 7 verschillende technologieën, zoals inertiële navigatie en SLAM. Hierdoor kan de shuttle binnenshuis navigeren en zelfs onder zware omstandigheden, zoals in de buurt van gebouwen of onder luifels.
Aangezien deze technologieën elkaar aanvullen, kan het systeem bepalen welke technologie op een bepaald moment of in een bepaalde omgeving het meest geschikt is.
De zeven lokalisatielagen zijn:
– Optische SLAM.
– SBG Ellipse-D RTK GNSS/INS met dubbele antenne GNSS met snelheidssensor
– Odometrie voor navigatie op basis van schatting
– 2D LiDAR SLAM
– 3D LiDAR SLAM
Wanneer RTK GNSS/INS kleiner en goedkoper wordt
De Ellipse-D was een inertiële navigatiesysteem met een RTK- GNSS , voorzien van twee antennes en twee frequenties, dat tevens compatibel was met onze post-processingsoftware Qinertia.
Aangezien de gehele productlijn van de Ellipse -serie onlangs is vernieuwd, is deze oplossing nu vervangen door de Ellipse-D van de derde generatie.
Dit nieuwe INS/GNSS behoudt alle eerdere functies in een compacter en lichter ontwerp en beschikt over een krachtige 64-bits architectuur die geavanceerde filtering mogelijk maakt.
Ook het stroomverbruik is verminderd. Het is ontworpen voor automobieltoepassingen en kan de input van de kilometerteller combineren met Pulse of CAN OBDII voor een verbeterde nauwkeurigheid bij het berekenen van de positie.
Ellipse-D
De Ellipse-D is een traagheidsnavigatiesysteem met een RTK- GNSS , voorzien van twee antennes en twee frequenties, dat compatibel is met onze post-processingsoftware Qinertia.
Het systeem is ontworpen voor robotica- en geospatiale toepassingen en kan odometergegevens combineren met Pulse of CAN OBDII voor een verbeterde nauwkeurigheid bij het berekenen van de positie op basis van de afgelegde afstand.

Vraag een offerte aan voor Ellipse-D
Heeft u vragen?
Welkom bij onze rubriek met veelgestelde vragen! Hier vind je antwoorden op de meest gestelde vragen over de apps die we presenteren. Als je niet vindt wat je zoekt, neem dan gerust rechtstreeks contact met ons op!
Wat zijn de autonomieniveaus van zelfrijdende voertuigen?
De autonomieniveaus van zelfrijdende voertuigen worden door de Society of Automotive Engineers (SAE) ingedeeld in zes niveaus (niveau 0 tot en met niveau 5), waarmee de mate van automatisering bij het besturen van het voertuig wordt gedefinieerd. Hieronder volgt een overzicht:
- Niveau 0: Geen automatisering – De menselijke bestuurder heeft te allen tijde de volledige controle over het voertuig, waarbij alleen passieve systemen zoals waarschuwingen en signalen worden gebruikt.
- Niveau 1: Rijhulp – Het voertuig kan ondersteuning bieden bij het sturen of bij het versnellen/afremmen, maar de menselijke bestuurder moet de controle behouden en de omgeving in de gaten houden (bijv. adaptieve cruisecontrol).
- Niveau 2: Gedeeltelijke automatisering – Het voertuig kan zowel het sturen als het versnellen en afremmen tegelijkertijd regelen, maar de bestuurder moet alert blijven en klaar staan om op elk moment het stuur over te nemen (bijvoorbeeld Tesla’s Autopilot en GM’s Super Cruise).
- Niveau 3: Voorwaardelijke automatisering – Het voertuig kan onder bepaalde omstandigheden alle aspecten van het rijden overnemen, maar de menselijke bestuurder moet klaar staan om in te grijpen wanneer het systeem daarom vraagt (bijvoorbeeld bij het rijden op de snelweg). De bestuurder hoeft niet actief op te letten, maar moet wel alert blijven.
- Niveau 4: Hoge automatisering – Het voertuig kan alle rijtaken autonoom uitvoeren binnen specifieke omstandigheden of omgevingen (zoals stedelijke gebieden of snelwegen) zonder menselijke tussenkomst. In andere omgevingen of onder bijzondere omstandigheden kan het echter nodig zijn dat een mens het stuur overneemt.
- Niveau 5: Volledige automatisering – Het voertuig is volledig autonoom en kan onder alle omstandigheden alle rijtaken uitvoeren zonder enige menselijke tussenkomst. Er is geen bestuurder nodig en het voertuig kan overal en onder alle omstandigheden rijden.
Deze niveaus geven een beeld van de ontwikkeling van de technologie voor autonome voertuigen, van eenvoudige rijhulpsystemen tot volledige autonomie.
Wat is georeferering in autonome bouwsystemen?
Georeferentie in autonome bouwsystemen verwijst naar het proces waarbij bouwgegevens, zoals kaarten, modellen of sensormetingen, worden gekoppeld aan geografische coördinaten in de echte wereld. Dit zorgt ervoor dat alle gegevens die worden verzameld of gegenereerd door autonome machines, zoals drones, robots of zwaar materieel, nauwkeurig worden gepositioneerd in een wereldwijd coördinatensysteem, zoals breedtegraad, lengtegraad en hoogte.
In de context van autonoom bouwen is georeferering van cruciaal belang om ervoor te zorgen dat machines op grote bouwplaatsen nauwkeurig functioneren. Het maakt een nauwkeurige plaatsing van constructies, materialen en apparatuur mogelijk door gebruik te maken van satellietgebaseerde positioneringstechnologieën, zoals GNSS (Global Navigation Satellite Systems), om het project aan een locatie in de echte wereld te koppelen.
Dankzij georeferencing kunnen werkzaamheden zoals graafwerkzaamheden, egalisatie of het storten van materiaal worden geautomatiseerd en nauwkeurig worden aangestuurd, waardoor de efficiëntie wordt verbeterd, fouten worden verminderd en wordt gewaarborgd dat de bouw volgens de ontwerpspecificaties verloopt. Het vergemakkelijkt tevens het bijhouden van de voortgang, de kwaliteitscontrole en de integratie met Geografische Informatiesystemen (GIS) en Building Information Modeling (BIM) voor een beter projectbeheer.
Wat is het verschil tussen een IMU en een INS?
Het verschil tussen een Inertial Measurement Unit (IMU) en een Inertial Navigation System (INS) zit in hun functionaliteit en complexiteit.
Een IMU (traagheidsmetingsunit) levert ruwe data over de lineaire versnelling en hoeksnelheid van het voertuig, gemeten door versnellingsmeters en gyroscopen. Het levert informatie over rol, stampen, gieren en beweging, maar berekent geen positie- of navigatiedata. De IMU is specifiek ontworpen om essentiële gegevens over beweging en oriëntatie door te sturen voor externe verwerking om de positie of snelheid te bepalen.
Aan de andere kant combineert een INS (traagheidsnavigatiesysteem) IMU-data met geavanceerde algoritmen om de positie, snelheid en oriëntatie van een voertuig in de tijd te berekenen. Het bevat navigatiealgoritmen zoals Kalman-filtering voor sensorfusie en integratie. Een INS levert realtime navigatiedata, inclusief positie, snelheid en oriëntatie, zonder te vertrouwen op externe positiesystemen zoals GNSS.
Dit navigatiesysteem wordt doorgaans gebruikt in toepassingen die uitgebreide navigatieoplossingen vereisen, met name in omgevingen waar GNSS niet beschikbaar is, zoals militaire drones (UAV's), schepen en onderzeeërs.
Wat is het verschil tussen GNSS en GPS?
GNSS staat voor Global Navigation Satellite System en GPS voor Global Positioning System. Deze termen worden vaak door elkaar gebruikt, maar ze verwijzen naar verschillende concepten binnen satellietgebaseerde navigatiesystemen.
GNSS is een verzamelnaam voor alle satellietnavigatiesystemen, terwijl GPS specifiek verwijst naar het Amerikaanse systeem. GNSS omvat meerdere systemen die een uitgebreidere wereldwijde dekking bieden, terwijl GPS slechts één van die systemen is.
U profiteert van een betere nauwkeurigheid en betrouwbaarheid met GNSS door gegevens van meerdere systemen te integreren, terwijl GPS op zichzelf beperkingen kan hebben, afhankelijk van de beschikbaarheid van satellieten en omgevingsomstandigheden.
