Ciddi bir görev kapsamında Amerikan askeri mezarlıkları dijital ortama aktarıldı
“ Ellipse-D’yi, kompakt ve düşük güç tüketimli bir cihazda bir araya getirilmiş hepsi bir arada GNSS ve atalet çözümleri sunduğu için tercih ettik.” | Matthew R. Staley, Askeri Mühendislik ve Harita Destek Bilimcisi, US Army Geospatial Center
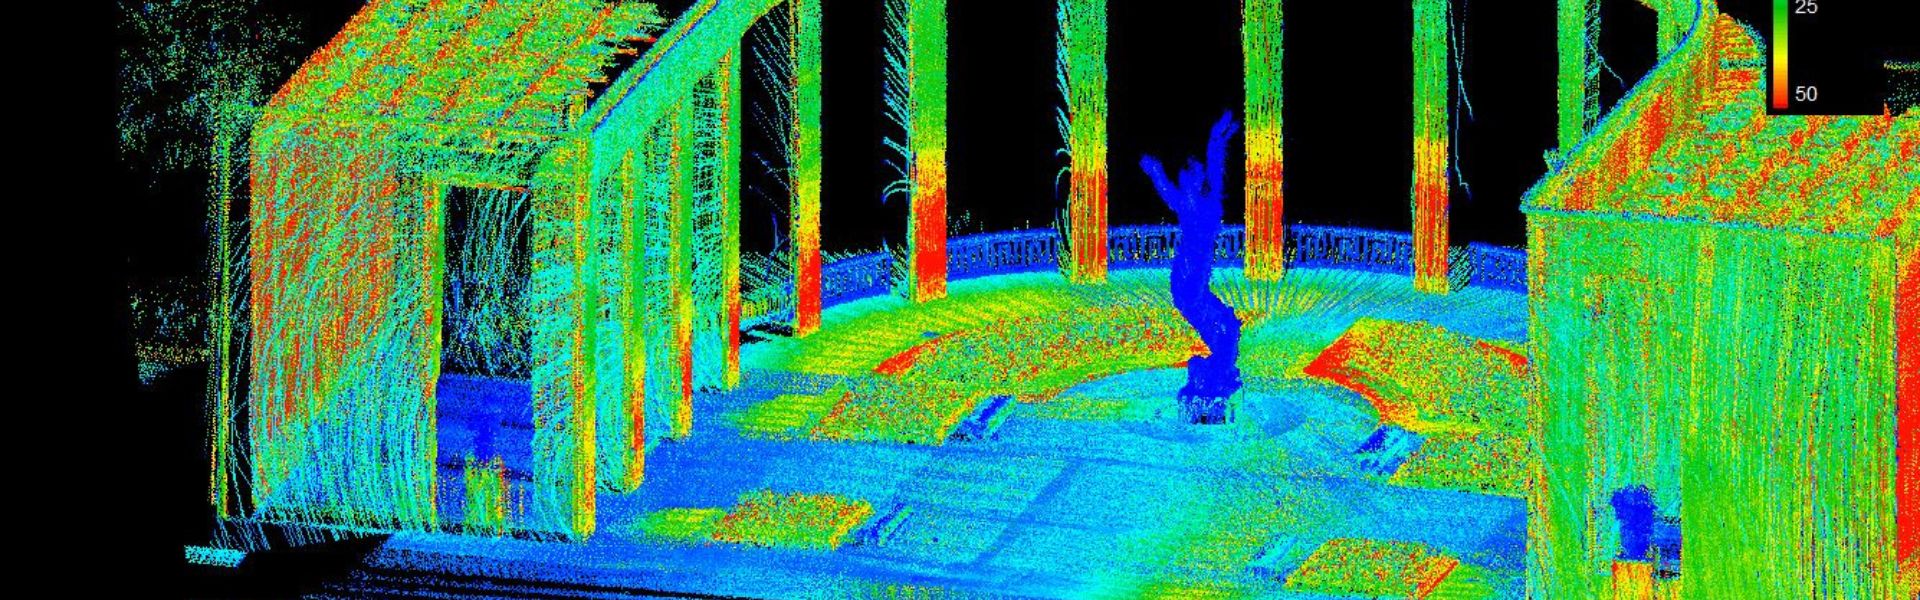
Ordu Coğrafi Bilgi Merkezi (AGC), Amerikan Askeri Mezarlığı’nı ziyaret edenlerin sevdiklerini bulmalarına yardımcı olmak amacıyla yenilikçi bir yöntem uyguladı.
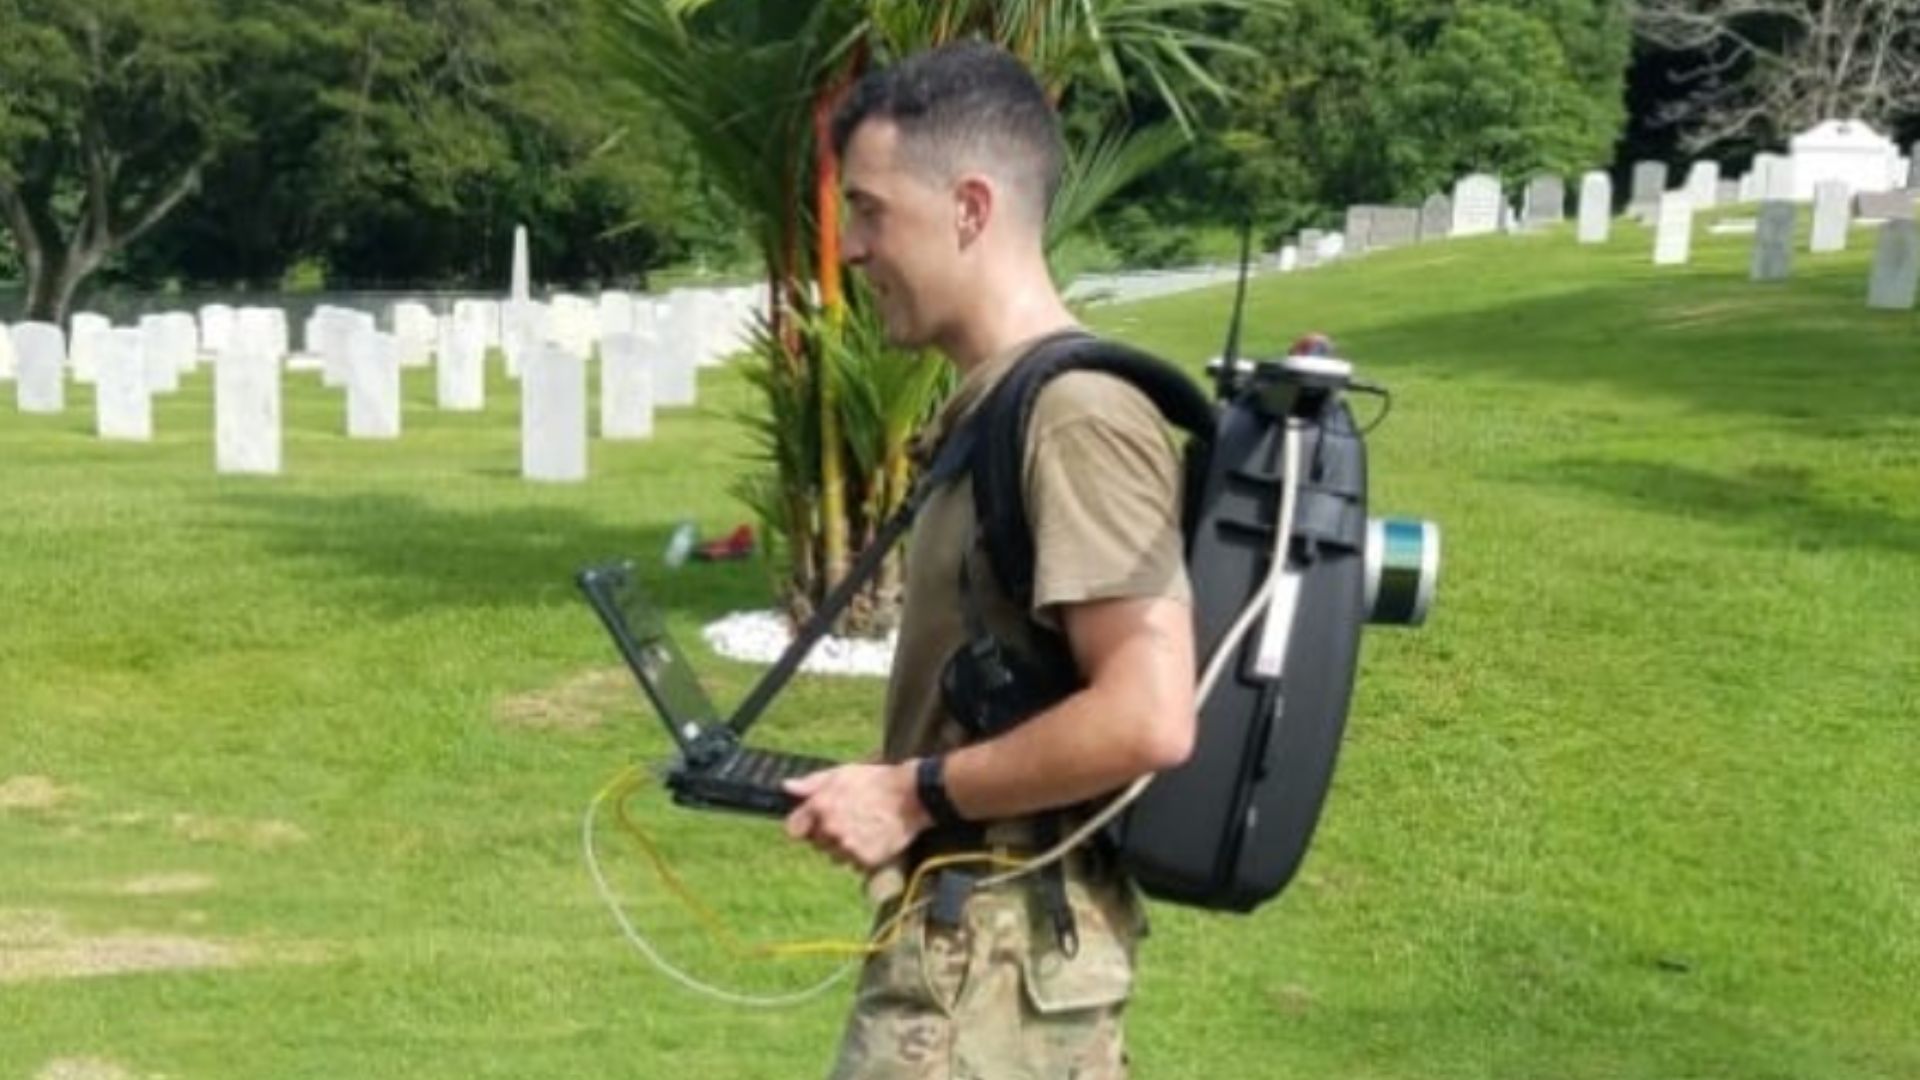
Geleneksel GPS ölçüm yöntemleri ve 3B haritalama dijitalleştirme teknolojisi birleştirilerek, bu projenin veri toplama aşaması için özel olarak tasarlanmış bir sırt çantasına monte edildi.
Toplanan verilerin kullanıcı arayüzü olarak işlev gören bir web arayüzü, ziyaretçilerin akrabalarını bulmaları ve GIS veritabanında depolanan ayrıntılı bilgilere erişmeleri için basit ve anlaşılır bir arayüz sunuyor.
Ciddi Bir Görev İçin Bir Pilot Proje
Amerikan Ulusal Mezarlıkları’nda belirli bir mezar taşını bulmak, genellikle idareciler tarafından kapsamlı ve zaman alıcı kayıt incelemeleri yapılmasını gerektirir.
Ziyaretçilerin sevdiklerini kolayca bulabilmelerine yardımcı olmak amacıyla, Ordu Coğrafi Bilgi Merkezi (AGC), Arlington Ulusal Mezarlığı (ANC) ile işbirliği içinde, toplamda 15.000’den fazla mezar yerinden oluşan Corozal (Panama) ve Normandiya (Fransa) Mezarlıkları’nı kapsayan bir pilot projeyi tamamlamıştır.
Bu devasa proje, her iki mezarlığın sanal modellerini oluşturmak için geleneksel ölçüm yöntemlerini ve modern teknolojileri bir araya getiriyor.
Modeller, sadece altta yatan arazi yapısını ve her mezar taşı veya anıtın GPS koordinatlarını değil, aynı zamanda yollar, kaldırımlar, ağaçlar, bordürler, oluklar, anıtlar ve diğer birçok insan yapımı yapıyı da yaklaşık 10 cm (3,9 inç) hassasiyetle içeriyor.
Tanımlamaya yardımcı olmak amacıyla her mezar taşının ön ve arka yüzünün coğrafi konum bilgisi içeren fotoğrafları da koleksiyon çözümünü tamamladı.
Toplanan veriler, ENFIRE dizüstü bilgisayarda işlendi ve entegre edildi. Bu yenilikler sayesinde ziyaretçiler, ANC Explorer programını çalıştıran tesislerdeki kioskları kullanarak mezarlık verilerine erişebilir, sevdiklerini arayabilir veya tarihsel öneme sahip mezar yerlerini bulabilirler.
Sanal ziyaretçiler de ev bilgisayarlarında veya mobil cihazlarında programı kullanarak aynı işlevlerden yararlanabilirler.
Sırt çantası tabanlı mobil haritalama yöntemi
Mezarlıkları en ince ayrıntısına kadar eksiksiz bir şekilde haritalandırmak amacıyla, Askeri Harita ve Harita Ölçümü Dairesi ( US Army Geospatial Center) bünyesindeki Askeri Mühendislik ve Harita Ölçümü Destek Bilimcisi Matthew R. Staley, sırt çantası tabanlı bir mobil haritalama çözümü geliştirdi.
Bu ekipmanın kullanımı, veri toplama sürelerini kısaltarak ve yönetilmesi kolay formatlarda veri sağlayarak maliyetleri en aza indirir. Sistem, ABD Askeri Harita Hizmetleri tarafından kullanılan ENFIRE ve GPS-S adlı araçlardan yararlanır.
“Velodyne’in LiDAR cihazını, SBG Systemsadresinden temin edilen gömülü RTK GPS’e sahip Ellipse-D Ataletsel Navigasyon Sistemi (INS) ile birleştirdim,” diye açıklıyor Matthew R. Staley.
Ellipse-D modelini, kompakt ve düşük güç tüketimli bir cihazda bir araya getirilmiş hepsi bir arada GNSS ve atalet çözümleri nedeniyle tercih etti.
INS /GNSS adresindeki sistem, hareket telafisi ve nokta bulutu coğrafi referanslama özellikleri sunuyor. Ayrıca, maksimum doğruluk elde etmek amacıyla mezarlığa bir Gerçek Zamanlı Kinematik (RTK) baz istasyonu kuruldu. Bunun yanı sıra, Hypack yazılımı oluşturulan nokta bulutunu verimli bir şekilde yönetti.
Manyetik Sapmanın Ayarlanması
Karşılaşılan zorluklardan biri, bulunduğu yerin demir içeriğinden etkilenen manyetometre kalibrasyonuydu. Manyetik sapma, konuma göre değişiklik gösterir; bu nedenle sırt çantasının ABD’den Fransa’ya nakledilmesi, manyetik sapmada bir değişikliğe yol açtı.
Amerikan Ulusal Oşinografi ve Atmosfer Ajansı (NOAA), Dünya’nın manyetik alanının küresel haritasını her 5 yılda bir günceller.
Bu harita, belirli bir konum ve tarih göz önüne alındığında, o belirli yerdeki manyetik sapmayı belirlemek için kullanılabilir.
SBG Systems , bu haritayı atalet navigasyon sistemlerine entegre ederek, manyetometreler kullanılırken otomatik olarak Gerçek Kuzey yönüne yönelmeyi sağlar.
Ağaçların Etrafında Ölçüm Yapma
Bir başka zorluk ise, uydu sinyal alımını büyük ölçüde etkileyen belirli ağaç türlerinin yakınında ölçüm yapmaktı. Bay Staley, bu sorunu telafi etmek için veri toplama prosedürünü değiştirdi ve bitki örtüsünün sinyal alımına olan etkisini daha da azaltacak yöntemler üzerine araştırmalarına devam ediyor.
Ayrıca, yaw artefaktlarını azaltmanın bir yolu olarak, daha iyi bir doğruluk elde etmek için (genel olarak +/- 5 cm) LiDAR menzilinin azaltılması da araştırılacaktır.
“Yakında SBG’nin Qinertia son işleme yazılımını test edeceğim; bu yazılım, her koşulda sağlam bir doğruluk seviyesini korumaya yardımcı olabilir,” diye ekliyor ABD Askeri Mühendisi.
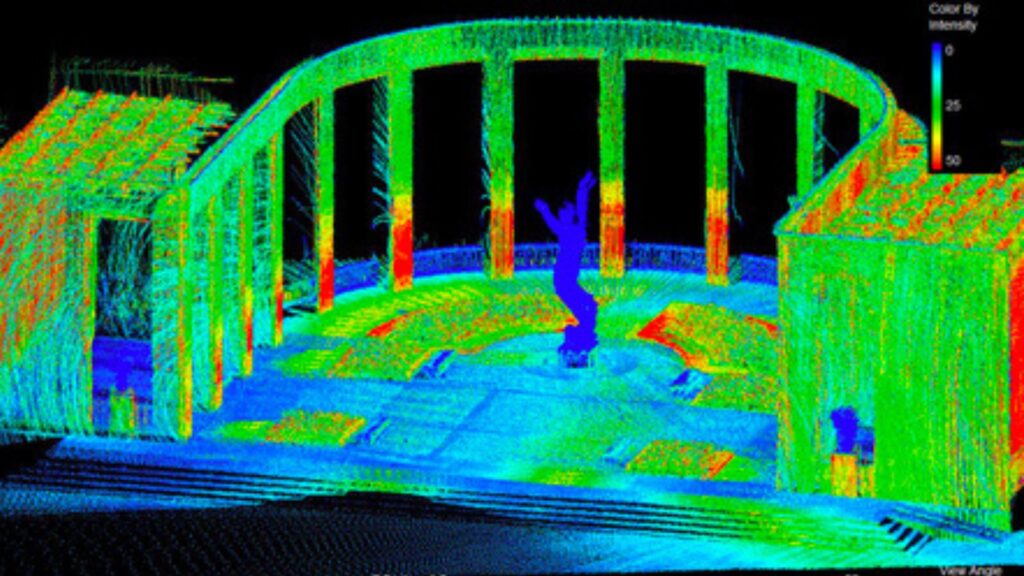
Qinertia gibi Post-Processing Kinematic (PPK) yazılımları, çevrimdışı RTK düzeltmelerine erişim sağlar ve “Forward-Backward-Merge” adı verilen bir hesaplama yöntemi kullanarak ham GNSS gözlem verileriyle atalet verilerini sonradan işleyerek atalet navigasyon sistemlerinin performansını artırır.
Kısa süre önce piyasaya sürülen Qinertia yazılımı, sezgisel ve kullanımı kolay olacak şekilde tasarlanmıştır ve bağımsız kaynaklar tarafından piyasadaki en hızlı sonradan işleme yazılımı olarak nitelendirilmiştir.
Şimdi ne olacak?
Temel görev, mezarlarla ilgili verileri toplamak ve ENFIRE, GPS-S ile LiDAR araç setlerinin Arlington Ulusal Mezarlığı’nın işletilmesi ve yönetimine uygulanabilirliğini doğrulamaktı.
Toplanan LiDAR verilerini kullanarak araziyi denetleme, kayıtları güncelleme ve inşaat çalışmalarını değerlendirme imkânını ortaya çıkardılar.
Ayrıca, iş süreçlerindeki verimliliği artıran stratejik planlar geliştirdiler.
Pilot aşama sona erdiğinden, Ordu Coğrafi Bilgi Merkezi, bulguları değerlendirmek ve gelecekteki iyileştirmeler ile yenilikler için bir strateji belirlemek üzere Arlington Ulusal Mezarlığı ve Amerikan Savaş Anıtları Komisyonu ile yakın işbirliği içindedir.
İlk sonuçlar, maliyetlerin önceki çalışmalara kıyasla en aza indirildiğini kanıtladı. Ayrıca, birçok topluluk mükemmel bir genel yatırım getirisi elde etti.
Ellipse-D
Ellipse-D, Post-Processing yazılımımız Qinertia ile uyumlu, çift antenli ve çift frekanslı bir RTK GNSS entegre eden bir atalet navigasyon sistemidir.
Robotik ve jeo-uzamsal uygulamalar için tasarlanan bu sistem, gelişmiş kestirimsel navigasyon doğruluğu sağlamak üzere odometre verilerini Pulse veya CAN OBDII ile birleştirebilir.

Ellipse-D için fiyat teklifi isteyin
Sorularınız var mı?
Sıkça Sorulan Sorular bölümümüze hoş geldiniz! Burada, sunduğumuz uygulamalarla ilgili en sık sorulan soruların yanıtlarını bulabilirsiniz. Aradığınız cevabı bulamazsanız, lütfen doğrudan bizimle iletişime geçmekten çekinmeyin!
INS , harici yardımcı sensörlerden gelen verileri kabul ediyor mu?
Şirketimizin ürettiği atalet navigasyon sistemleri, hava veri sensörleri, manyetometreler, odometreler, DVL ve benzeri harici yardımcı sensörlerden gelen verileri kabul eder.
Bu entegrasyon, INS ’yi özellikle GNSS erişiminin engellendiği ortamlarda son derece çok yönlü ve güvenilir hale getirir.
Bu harici sensörler, tamamlayıcı veriler sağlayarak INS sitesinin genel performansını ve doğruluğunu artırır.
AHRS ile INS arasındaki fark nedir?
Bir Tutum ve Yön Referans Sistemi (AHRS) ile bir Ataletli Navigasyon Sistemi (INS) arasındaki temel fark, işlevselliklerinde ve sağladıkları verilerin kapsamında yatmaktadır.
AHRS bir araç veya cihazın yönelim bilgilerini —özellikle de duruşunu (pitch, roll) ve seyrini (yaw)— sağlar. Yönelimi hesaplamak ve dengelemek için genellikle jiroskoplar, ivmeölçerler ve manyetometreler gibi sensörlerin bir kombinasyonunu kullanır. AHRS , üç eksende (yukarı-aşağı, sağa-sola ve sağa-sola) açısal konumu verir ve böylece sistemin uzaydaki yönelimini anlamasını sağlar. Genellikle havacılık, İHA’lar, robotik ve denizcilik sistemlerinde, araç kontrolü ve dengeleme için hayati önem taşıyan doğru konum ve yön verilerini sağlamak amacıyla kullanılır.
Bir INS , yalnızca yönlendirme verileri sağlamakla kalmaz ( AHRS gibi), aynı zamanda bir aracın konumunu, hızını ve ivmesini zaman içinde izler. GNSS gibi harici referanslara bağlı kalmadan 3 boyutlu uzaydaki hareketi tahmin etmek için atalet sensörlerini kullanır. AHRS (jiroskoplar, ivmeölçerler) içinde bulunan sensörleri bir araya getirir; ancak konum ve hız izleme için daha gelişmiş algoritmalar da içerebilir ve genellikle daha yüksek doğruluk elde etmek amacıyla GNSS gibi harici verilerle entegre olur.
Özetle, AHRS yönelim (konum ve seyir yönü) bilgilerine odaklanırken, INS konum, hız ve yönelim dahil olmak üzere eksiksiz bir navigasyon verileri seti sunmaktadır.
IMU ile INS arasındaki fark nedir?
Atalet Ölçüm Birimi (IMU) ile Atalet Navigasyon Sistemi (INS) arasındaki fark, işlevsellikleri ve karmaşıklıklarında yatmaktadır.
IMU ( ), ivmeölçerler ve jiroskoplar tarafından ölçülen aracın doğrusal ivmesi ve açısal hızı hakkında ham veriler sağlar. Yuvarlanma, eğilme, sapma ve hareket hakkında bilgi verir, ancak konum veya navigasyon verilerini hesaplamaz. IMU , konum veya hızın belirlenebilmesi için harici işleme yönelik hareket ve yönelimle ilgili temel verileri iletmek üzere özel olarak tasarlanmıştır.
Öte yandan, INS ( ), IMU verileri gelişmiş algoritmalarla birleştirerek bir aracın zaman içindeki konumunu, hızını ve yönelimini hesaplar. Sensör füzyonu ve entegrasyonu için Kalman filtrelemesi gibi navigasyon algoritmalarını içerir. Bir INS , GNSS gibi harici konum belirleme sistemlerine bağımlı olmadan konum, hız ve yönelim dahil olmak üzere gerçek zamanlı navigasyon verileri sağlar.
Bu navigasyon sistemi genellikle kapsamlı navigasyon çözümleri gerektiren uygulamalarda, özellikle de askeri İHA’lar, gemiler ve denizaltılar gibi GNSS erişiminin engellendiği ortamlarda kullanılır.
GNSS 'in GPS'e göre farkı nedir?
GNSS "Global Navigation Satellite System" (Küresel Navigasyon Uydu Sistemi) ve " Global Positioning System" ( Küresel Konumlandırma Sistemi) kısaltmalarıdır. Bu terimler genellikle birbirinin yerine kullanılır, ancak uydu tabanlı navigasyon sistemleri kapsamında farklı kavramları ifade ederler.
GNSS tüm uydu navigasyon sistemlerini kapsayan genel bir terimdir; oysa GPS, özellikle ABD sistemini ifade eder. Bu terim, daha kapsamlı bir küresel kapsama alanı sunan birçok sistemi içerirken, GPS ise bu sistemlerden sadece biridir.
GNSS, birden fazla sistemden gelen verileri entegre ederek daha yüksek doğruluk ve güvenilirlik sağlarken, GPS tek başına kullanıldığında uydu erişilebilirliğine ve çevresel koşullara bağlı olarak bazı sınırlamalarla karşılaşılabilir.
