Amerikaanse militaire begraafplaatsen gedigitaliseerd voor een plechtige missie
“We hebben gekozen voor de Ellipse-D vanwege de alles-in-één- GNSS - en inertiële oplossing, verpakt in een compact apparaat met een laag stroomverbruik.” | Matthew R. Staley, wetenschapper op het gebied van militaire techniek en landmeetkundige ondersteuning bij de US Army Geospatial Center
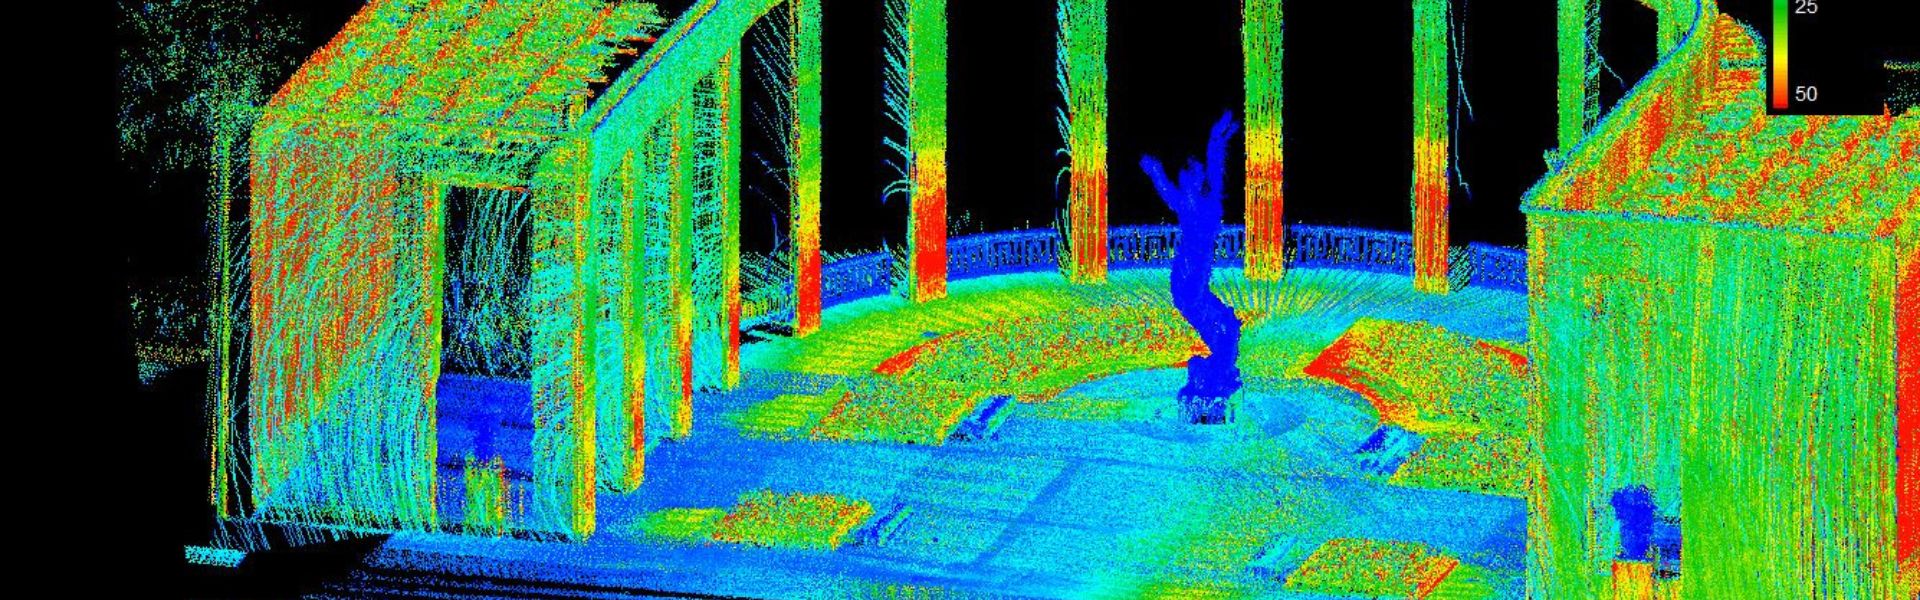
Het Army Geospatial Center (AGC) heeft innovatieve technieken ingezet om bezoekers van Amerikaanse militaire begraafplaatsen te helpen hun dierbaren te vinden.
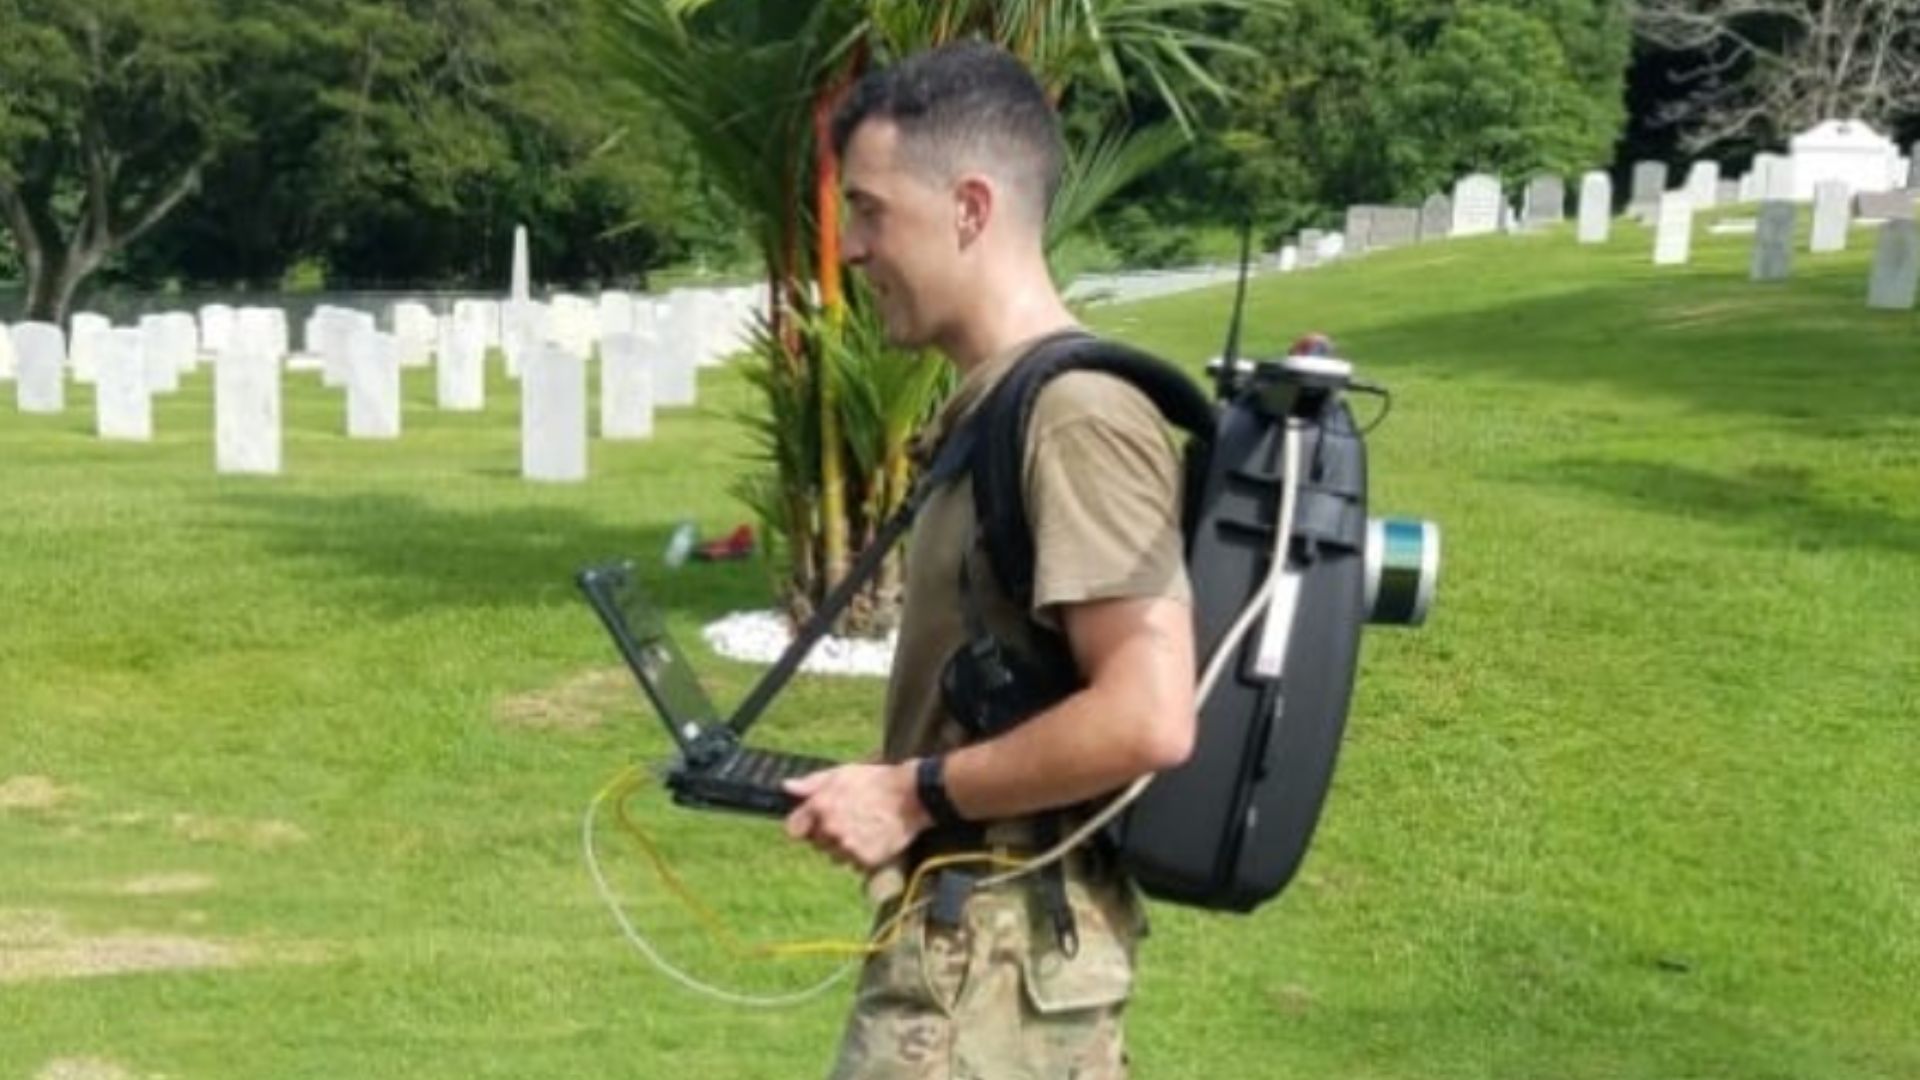
Traditionele GPS-meetmethoden en digitalisering via 3D-kartering werden geïntegreerd en gemonteerd op een rugzak die speciaal voor het gegevensverzamelingsgedeelte van dit project was vervaardigd.
Een webinterface die fungeert als front-end voor de verzamelde gegevens biedt bezoekers een gebruiksvriendelijke interface om hun familieleden te vinden en toegang te krijgen tot aanvullende informatie die is opgeslagen in de GIS-database.
Een proefproject voor een plechtige missie
Het opsporen van een bepaalde grafsteen op een Amerikaanse nationale begraafplaats vereist vaak een uitgebreide en tijdrovende doorzoeking van archieven door beheerders.
Om bezoekers te helpen hun dierbaren gemakkelijk te vinden, heeft het Army Geospatial Center (AGC) in samenwerking met de Arlington National Cemetery (ANC) een proefproject afgerond waarbij de begraafplaatsen van Corozal (Panama) en Normandië (Frankrijk) zijn betrokken, die samen meer dan 15.000 graven tellen.
Dit omvangrijke project combineert traditionele landmeetmethoden met moderne technologieën om virtuele modellen van beide begraafplaatsen te creëren.
De modellen omvatten niet alleen het onderliggende terrein en de GPS-coördinaten van elke grafsteen of gedenkteken, maar ook elementen zoals wegen, trottoirs, bomen, stoepranden, goten, monumenten en vele andere door mensen gemaakte structuren, met een geschatte nauwkeurigheid van 10 cm (3,9 inch).
Foto’s met geolocatie van de voor- en achterkant van elke grafsteen, ter ondersteuning van de identificatie, maakten de verzameloplossing compleet.
De verzamelde gegevens werden verwerkt en geïntegreerd op de ENFIRE-laptop. Dankzij deze innovaties kunnen bezoekers toegang krijgen tot begraafplaatsgegevens, zoeken naar dierbaren of historisch belangrijke graven vinden door gebruik te maken van de kiosken bij de instellingen die het ANC Explorer-programma draaien.
Virtuele bezoekers beschikken over identieke functionaliteit wanneer ze het programma op hun eigen computer of mobiele apparaat gebruiken.
Mobiele karteringsmethode met behulp van een rugzak
Om de begraafplaatsen in hun geheel en zo gedetailleerd mogelijk in kaart te brengen, heeft Matthew R. Staley, wetenschapper op het gebied van militaire techniek en landmeetkundige ondersteuning bij het US Army Geospatial Center, een mobiele kaartoplossing ontwikkeld die in een rugzak past.
Het gebruik van deze apparatuur minimaliseert de kosten door de verzameltijd te verkorten en door gegevens aan te leveren in formaten die gemakkelijk te beheren zijn. Het maakt gebruik van tools die door de U.S. Military Survey Services worden gebruikt, namelijk ENFIRE en GPS-S.
“Ik heb een LiDAR van Velodyne gekoppeld aan het Ellipse-D Inertial Navigation System (INS) met ingebouwde RTK-GPS van SBG Systems”, legt Matthew R. Staley uit.
Hij koos voor de Ellipse-D vanwege de alles-in-één- GNSS - en inertiële oplossing, verpakt in een compact apparaat met een laag stroomverbruik.
De INS/GNSS zorgt voor bewegingscompensatie en georeferering van de puntenwolk. Bovendien werd er op de begraafplaats een Real Time Kinematic (RTK)-basisstation geïnstalleerd voor maximale nauwkeurigheid. Daarnaast zorgde de Hypack -software voor een efficiënte verwerking van de gegenereerde puntenwolk.
De magnetische declinatie aanpassen
Een van de uitdagingen was de kalibratie van de magnetometer, die wordt beïnvloed door het ijzergehalte op de locatie. De magnetische declinatie varieert per locatie; daardoor veranderde de magnetische declinatie toen de rugzak van de VS naar Frankrijk werd verzonden.
Het Amerikaanse Nationaal Bureau voor Oceanografie en Atmosfeer (NOAA) werkt om de vijf jaar een wereldkaart van het aardmagnetisch veld bij.
Deze kaart kan worden gebruikt om, op basis van een specifieke locatie en datum, de magnetische declinatie op die specifieke plek te bepalen.
SBG Systems integreert deze kaart in hun inertiële navigatiesystemen, waardoor bij het gebruik van magnetometers automatisch de koers naar het ware noorden kan worden bepaald.
Opmeten rondom bomen
Een andere uitdaging was het uitvoeren van metingen in de nabijheid van bepaalde boomsoorten die de satellietontvangst sterk beïnvloeden. De heer Staley heeft de procedure voor gegevensverzameling aangepast om dit probleem te ondervangen en zet zijn onderzoek voort naar manieren om het effect van de vegetatie op de ontvangst verder te verminderen.
Daarnaast zal worden onderzocht of het verkleinen van het LiDAR-bereik, om een betere nauwkeurigheid te verkrijgen (+/- 5 cm in totaal), een manier is om yaw-artefacten te verminderen.
„Ik ga binnenkort de Qinertia-nabewerkingssoftware van SBG testen; deze zou kunnen helpen om onder alle omstandigheden een robuuste nauwkeurigheid te behouden”, voegt de ingenieur van het Amerikaanse leger toe.
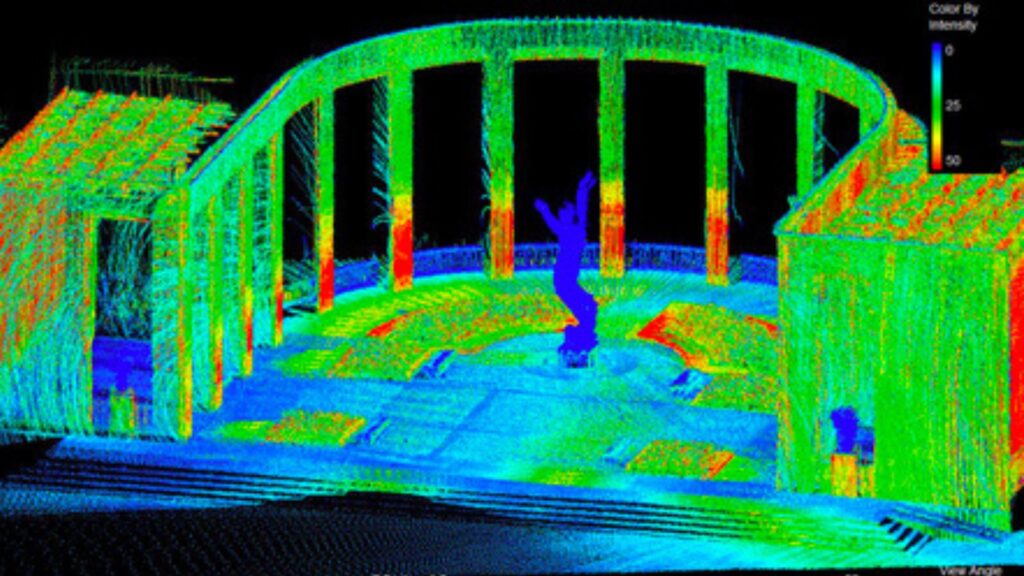
Post-Processing Kinematic (PPK)-software, zoals Qinertia, biedt toegang tot offline RTK-correcties en verbetert de prestaties van inertiële navigatiesystemen door inertiële gegevens achteraf te verwerken met behulp van ruwe observaties van het GNSS , via een berekeningsmethode die ‘Forward-Backward-Merge’ wordt genoemd.
De onlangs gelanceerde Qinertia-software is ontworpen om intuïtief en gebruiksvriendelijk te zijn en is door onafhankelijke bronnen bestempeld als de snelste post-processing-software op de markt.
Wat nu?
De belangrijkste opdracht was het verzamelen van gegevens over begrafenissen en het bevestigen van de toepasbaarheid van de ENFIRE-, GPS-S- en LiDAR-toolsets voor de exploitatie en het beheer van de Arlington National Cemetery.
Ze ontdekten dat ze met behulp van verzamelde LiDAR-gegevens het terrein konden controleren, gegevens konden bijwerken en bouwprojecten konden beoordelen.
Bovendien ontwikkelden ze strategische plannen die de efficiëntie van hun bedrijfsprocessen verbeterden.
Nu de proeffase is afgerond, werkt het Army Geospatial Center nauw samen met de Arlington National Cemetery en de American Battle Monuments Commission om de bevindingen te evalueren en een strategie te bepalen voor toekomstige verbeteringen en innovaties.
De eerste resultaten toonden aan dat de kosten tot een minimum werden beperkt in vergelijking met eerdere inspanningen. Bovendien realiseerden meerdere gemeenschappen een uitstekend totaalrendement op hun investering.
Ellipse-D
De Ellipse-D is een traagheidsnavigatiesysteem met een RTK- GNSS , voorzien van twee antennes en twee frequenties, dat compatibel is met onze post-processingsoftware Qinertia.
Het systeem is ontworpen voor robotica- en geospatiale toepassingen en kan odometergegevens combineren met Pulse of CAN OBDII voor een verbeterde nauwkeurigheid bij het berekenen van de positie op basis van de afgelegde afstand.

Vraag een offerte aan voor Ellipse-D
Heeft u vragen?
Welkom bij onze rubriek met veelgestelde vragen! Hier vind je antwoorden op de meest gestelde vragen over de apps die we presenteren. Als je niet vindt wat je zoekt, neem dan gerust rechtstreeks contact met ons op!
Accepteert een INS invoer van externe hulpsensoren?
Inertial Navigation Systems van ons bedrijf accepteren invoer van externe hulpsensoren, zoals luchtdagsensoren, magnetometers, odometers, DVL en andere.
Deze integratie maakt de INS uiterst veelzijdig en betrouwbaar, met name in omgevingen zonder GNSS-ontvangst.
Deze externe sensoren verbeteren de algehele prestaties en nauwkeurigheid van de INS door complementaire gegevens te leveren.
Wat is het verschil tussen AHRS en INS?
Het belangrijkste verschil tussen een Attitude and Heading Reference System (AHRS) en een Inertial Navigation System (INS) ligt in hun functionaliteit en de omvang van de gegevens die ze verstrekken.
Een AHRS levert oriëntatie-informatie—specifiek de stand (stamp, rol) en koers (gier) van een voertuig of apparaat. Het gebruikt typisch een combinatie van sensoren, waaronder gyroscopen, accelerometers en magnetometers, om de oriëntatie te berekenen en te stabiliseren. De AHRS voert de hoekpositie uit in drie assen (stamp, rol en gier), waardoor een systeem zijn oriëntatie in de ruimte begrijpt. Het wordt vaak gebruikt in de luchtvaart, UAV's, robotica en maritieme systemen om nauwkeurige stand- en koersgegevens te leveren, wat cruciaal is voor voertuigbesturing en -stabilisatie.
Een INS levert niet alleen oriëntatiegegevens (zoals een AHRS), maar volgt ook de positie, snelheid en versnelling van een voertuig in de tijd. Het gebruikt traagheidssensoren om beweging in de 3D-ruimte te schatten zonder te vertrouwen op externe referenties zoals GNSS. Het combineert de sensoren die in een AHRS worden aangetroffen (gyroscopen, accelerometers), maar kan ook geavanceerdere algoritmen bevatten voor positie- en snelheidstracking, en integreert vaak met externe gegevens zoals GNSS voor een grotere nauwkeurigheid.
Kort gezegd richt de AHRS zich op oriëntatie (stand en koers), terwijl een INS een volledig pakket aan navigatiegegevens biedt, inclusief positie, snelheid en oriëntatie.
Wat is het verschil tussen een IMU en een INS?
Het verschil tussen een Inertial Measurement Unit (IMU) en een Inertial Navigation System (INS) zit in hun functionaliteit en complexiteit.
Een IMU (traagheidsmetingsunit) levert ruwe data over de lineaire versnelling en hoeksnelheid van het voertuig, gemeten door versnellingsmeters en gyroscopen. Het levert informatie over rol, stampen, gieren en beweging, maar berekent geen positie- of navigatiedata. De IMU is specifiek ontworpen om essentiële gegevens over beweging en oriëntatie door te sturen voor externe verwerking om de positie of snelheid te bepalen.
Aan de andere kant combineert een INS (traagheidsnavigatiesysteem) IMU-data met geavanceerde algoritmen om de positie, snelheid en oriëntatie van een voertuig in de tijd te berekenen. Het bevat navigatiealgoritmen zoals Kalman-filtering voor sensorfusie en integratie. Een INS levert realtime navigatiedata, inclusief positie, snelheid en oriëntatie, zonder te vertrouwen op externe positiesystemen zoals GNSS.
Dit navigatiesysteem wordt doorgaans gebruikt in toepassingen die uitgebreide navigatieoplossingen vereisen, met name in omgevingen waar GNSS niet beschikbaar is, zoals militaire drones (UAV's), schepen en onderzeeërs.
Wat is het verschil tussen GNSS en GPS?
GNSS staat voor Global Navigation Satellite System en GPS voor Global Positioning System. Deze termen worden vaak door elkaar gebruikt, maar ze verwijzen naar verschillende concepten binnen satellietgebaseerde navigatiesystemen.
GNSS is een verzamelnaam voor alle satellietnavigatiesystemen, terwijl GPS specifiek verwijst naar het Amerikaanse systeem. GNSS omvat meerdere systemen die een uitgebreidere wereldwijde dekking bieden, terwijl GPS slechts één van die systemen is.
U profiteert van een betere nauwkeurigheid en betrouwbaarheid met GNSS door gegevens van meerdere systemen te integreren, terwijl GPS op zichzelf beperkingen kan hebben, afhankelijk van de beschikbaarheid van satellieten en omgevingsomstandigheden.
