Marine Technology integreert de SBG’ INS/GNSS in hun USV HydroDron
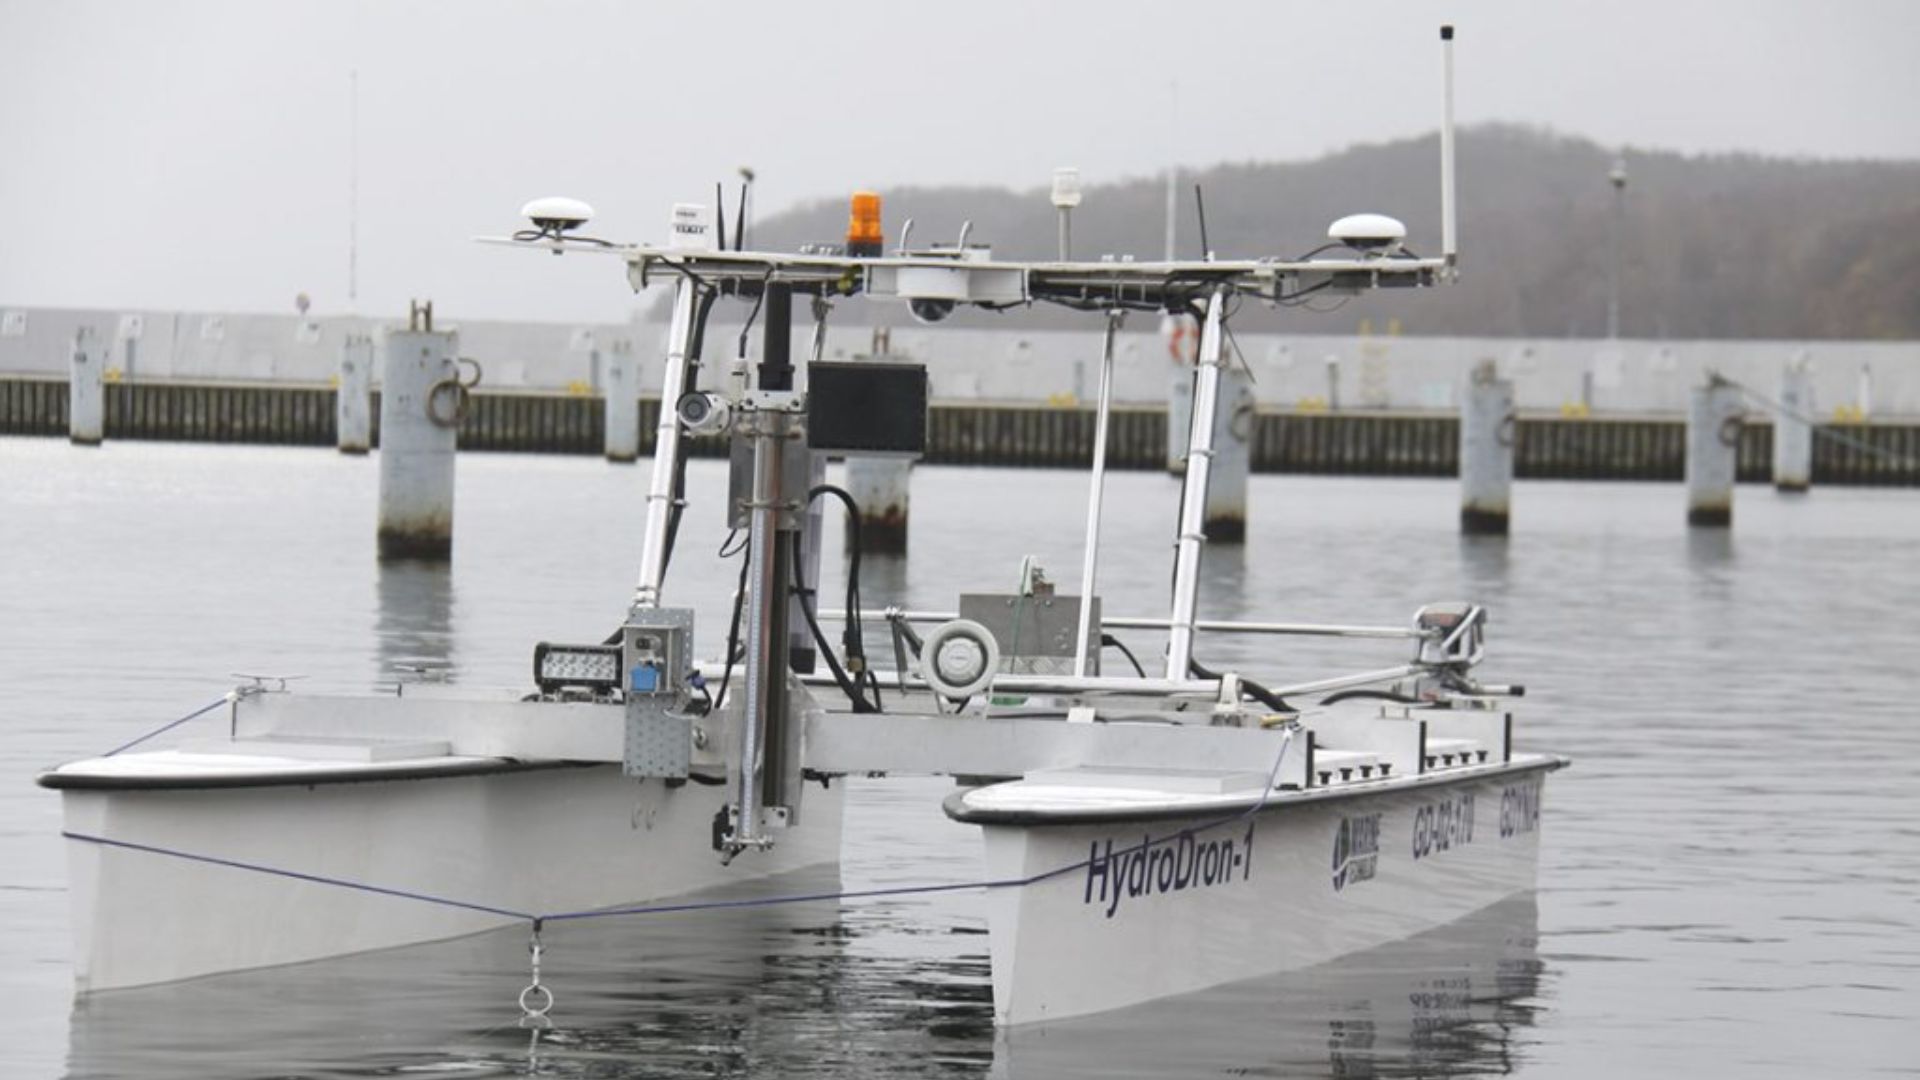
Onze klant, Marine Technology, heeft op BaltExpo zijn geheel nieuwe onbemande hydrografische vaartuig gepresenteerd, uitgerust met onze„ Ekinox -D“ INS.
„Ekinox-D is de perfecte RTK- INS/GNSS voor onbemande vaartuigen (USV), omdat het metingen van topografische kwaliteit GNSS combineert in een zeer compacte behuizing.“ | Marine Technology
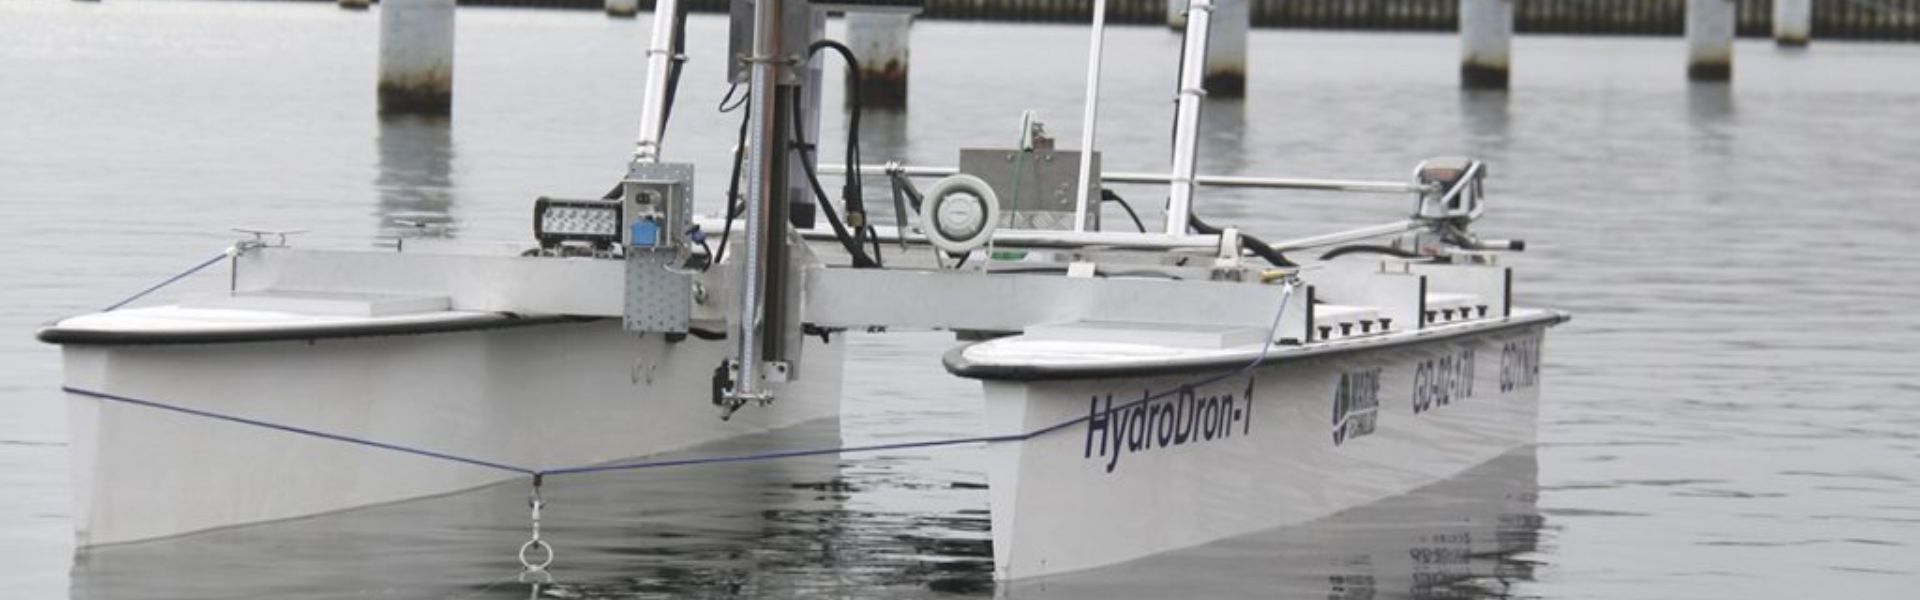
Marine Technology presenteerde op Baltexpo 2019 de HydroDron, het eerste autonome onbemande hydrografische vaartuig in Polen. Het onlangs voltooide project werd medegefinancierd door het Nationaal Centrum voor Onderzoek en Ontwikkeling en werd bekroond in de wedstrijd Baltexpo Golden Anchor 2019.

Met HydroDron kunnen metingen worden uitgevoerd in ontoegankelijke wateren
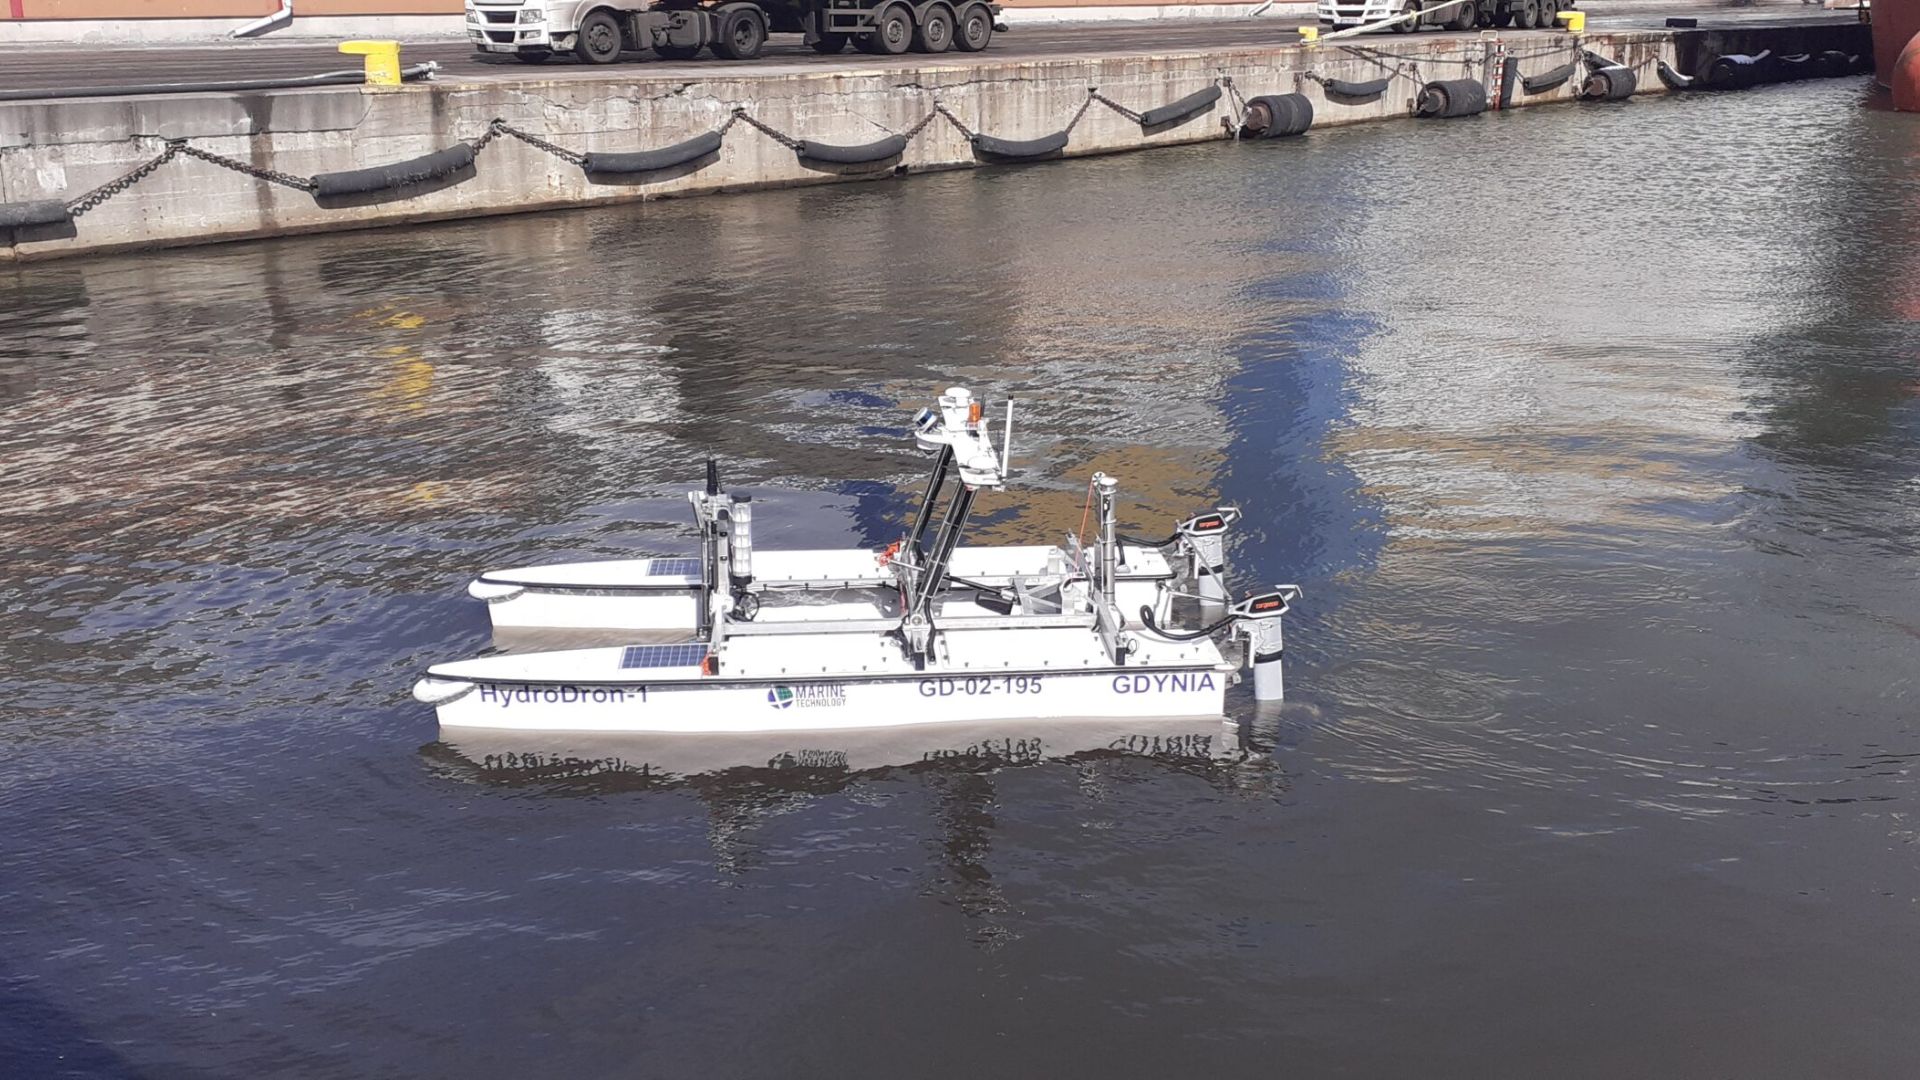
HydroDron is een onbemande catamaran vervaardigd uit lichtgewicht en duurzaam materiaal, met een dubbelrompsysteem (4 m lang en 2 m breed).
Het motorgedeelte, uitgerust met twee elektromotoren die onafhankelijk van elkaar werken, zorgt voor voldoende snelheid en wendbaarheid, met een maximale snelheid van meer dan 10 knopen.
Dit autonome en op afstand bestuurbare drijvende platform, bestemd voor hydrografische metingen in beperkte wateren, wordt gekenmerkt door zijn mobiliteit.
Het is mogelijk om het op een autoaanhanger of een groter oppervlaktevaartuig naar het missiegebied te vervoeren en het vanaf de aanhanger te water te laten vanaf het strand, de kust, een kade, een platform of het oppervlaktevaartuig.
HydroDron opereert in wateren die ontoegankelijk of moeilijk bevaarbaar zijn voor grotere bemande eenheden, waardoor het gebruik daarvan onmogelijk of onrendabel is.
Een USV die volledig is uitgerust voor hydrografie
De ontwikkeling van de systemen voor autonome navigatie en automatische 3D-hydrografie van het platform betekent een aanzienlijke verbetering van het op afstand bestuurbare multifunctionele oppervlakteplatform van Marine Technology, dat bestemd is voor gebruik in havengebieden en andere gebieden met toegangsbeperkingen.
Het platform zal nu in staat zijn om bathymetrische, sonar- en andere meetmissies volledig autonoom uit te voeren, waarbij gebruik wordt gemaakt van adaptieve trajectplanning en automatische 3D-analyse van bijna realtime situatiemeetgegevens rondom het platform.
HydroDron-apparatuur
HydroDron integreert een breed scala aan meetapparatuur om een groot aantal verschillende varianten te kunnen aanbieden:
- Geïntegreerd bathymetrisch en sonarsysteem 3DSS-DX-450 van Ping DSP
- Industriële computer voor gegevensverzameling Getac S410 (het belangrijkste onderdeel van het hydrografisch station)
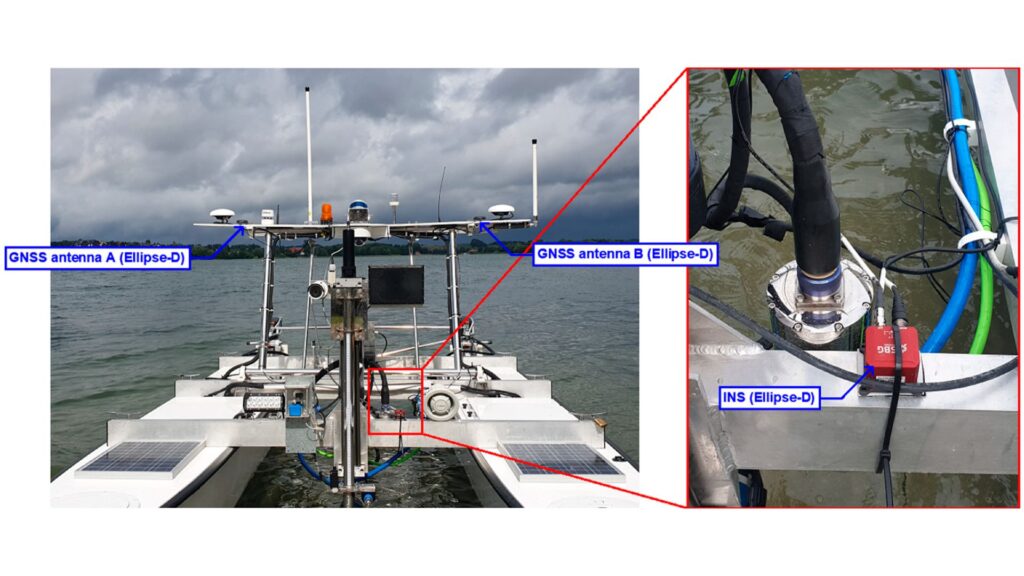
- Extern inertieel navigatiesysteem met dubbele antenne Ekinox2-D van SBG Systems
- HydroBox HD: een enkelstraals sonar met dubbele frequentie van Syqwest
- Hoogfrequente enkelstraalsonar Echologger EU400
- LiDAR PUCK VLP-16 van Velodyne
Een sensorsysteem houdt het platform en de omgeving in de gaten om het situationeel bewustzijn te verbeteren. Bovendien bestaat het uit twee verticale sondes, één per romp, twee videocamera’s en een weerstation. Daarnaast registreert het systeem navigatiegegevens, videobeelden van beide camera’s, weersomstandigheden, de accuspanning en de diepte van de drijvers. Verder ondersteunen een radar en twee laserafstandsmeters aan de boeg en de achtersteven het antibotsingssysteem van het vaartuig.
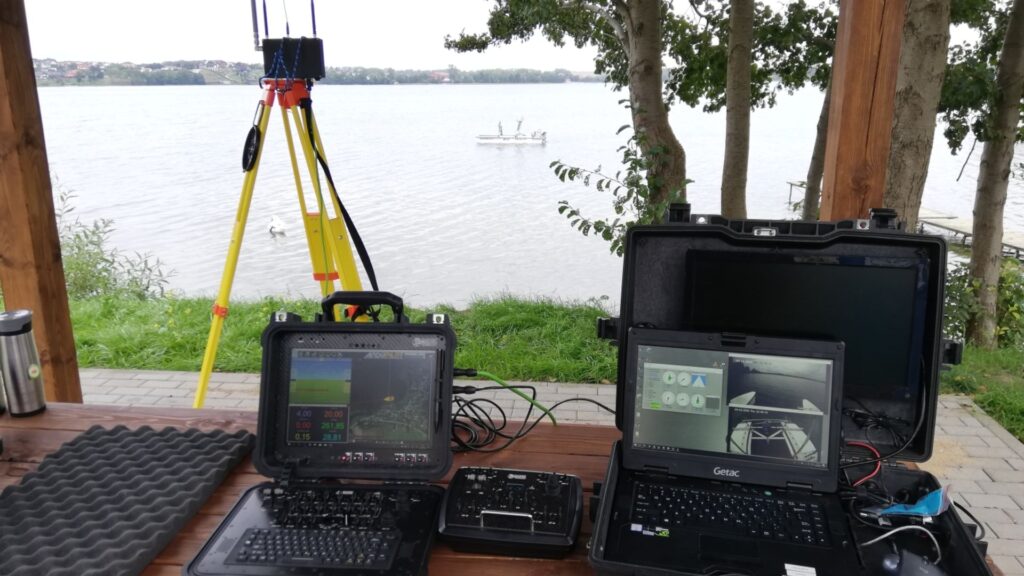
Het kuststation ontvangt navigatiegegevens, die via twee consoles worden beheerd:
- een navigatieconsole
- een hydrografische met een Getac-computer.
Hypack De software zorgt voor de hydrografische metingen, van de planning van de werkzaamheden tot de ontwikkeling van het eindproduct. De hydrografische gegevens van de multibeam-sonde en de LiDAR worden opgeslagen op industriële computers aan boord.
Het ' Ekinox-D'-inertiële navigatiesysteem
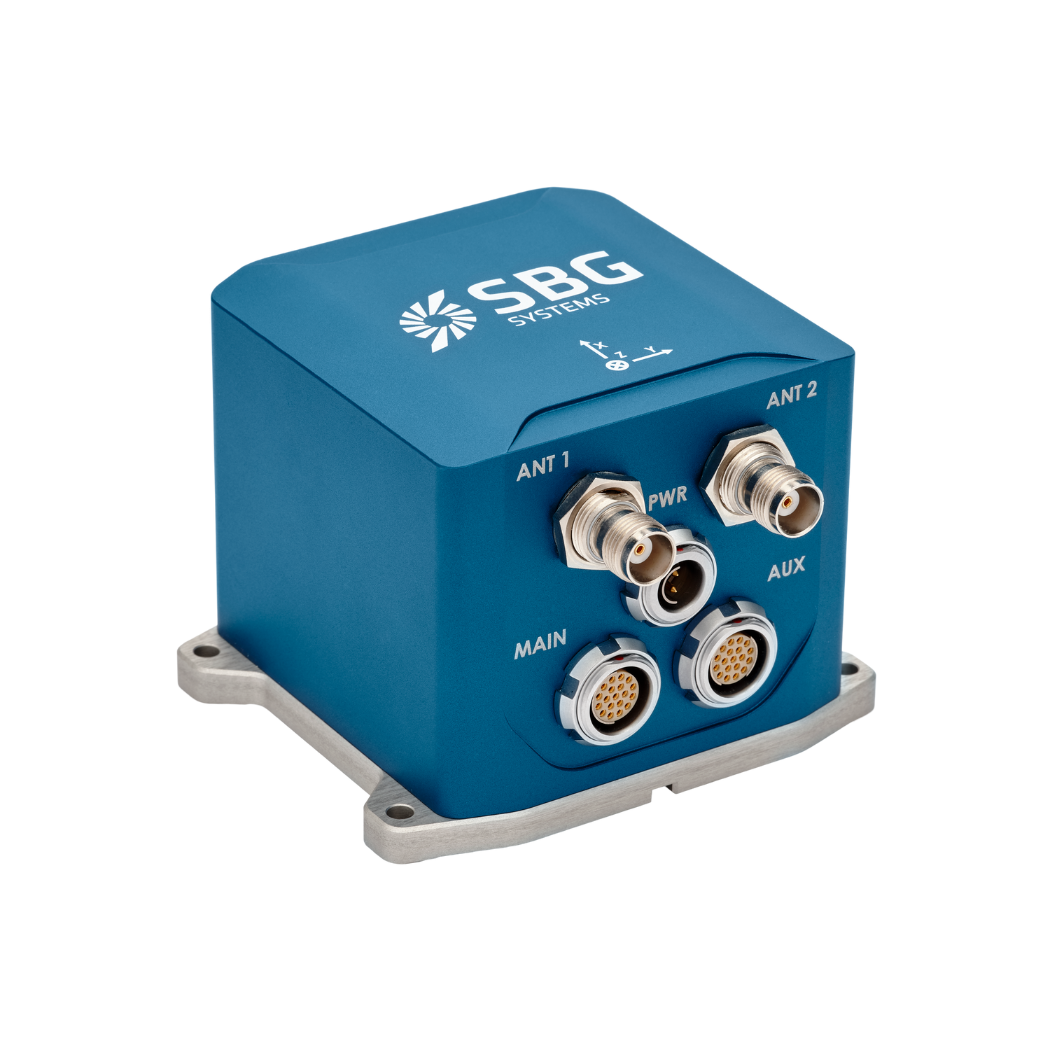
De compacte Ekinox-D Dual Antenna INS van SBG Systems combineert een IMU van landmeetkundige kwaliteit met een Dual Antenna RTK GNSS -ontvanger. Bovendien biedt dit geavanceerde INS/GNSS oriëntatie-, heffings- en positioneringsnauwkeurigheid op centimeter-niveau. Dankzij het kleine formaat, het lage gewicht en de robuuste IP68-behuizing is het apparaat ideaal voor toepassingen met beperkte ruimte, zoals USV’s. Daarnaast beschikken de Ekinox -sensoren over een datalogger van 8 GB voor analyse of nabewerking na afloop van de operatie.
Bovendien bevat het systeem een gebruiksvriendelijke webinterface voor vereenvoudigde bediening. Gegevens van deze inertiële sensor kunnen ook achteraf worden verwerkt met Qinertia, de eigen PPK-software van SBG.
Ten slotte verbetert Qinertia de prestaties van de SBG- INS s door inertiële gegevens te verwerken met ruwe GNSS -observaties. Het biedt ook offline RTK-correcties van meer dan 8.000 basisstations in 164 landen, die altijd up-to-date worden gehouden.
Ekinox-D
Ekinox-D is een alles-in-één traagheidsnavigatiesysteem met een geïntegreerde RTK- GNSS -ontvanger, ideaal voor toepassingen waarbij ruimte een cruciale factor is.
Dit geavanceerde INS/GNSS wordt geleverd met één of twee antennes en biedt oriëntatie, heffing en positiebepaling op centimeter-niveau.
Vraag een offerte aan voor Ekinox-D
Heeft u vragen?
Welkom bij onze rubriek met veelgestelde vragen! Hier vindt u antwoorden op de meest gestelde vragen over de door ons gepresenteerde applicaties. Mocht u het antwoord dat u zoekt niet kunnen vinden, neem dan gerust rechtstreeks contact met ons op voor hulp.
Wat zijn golfmeetssensoren?
Golfmeetssensoren zijn essentiële hulpmiddelen om de oceaan dynamiek te begrijpen en de veiligheid en efficiëntie in maritieme operaties te verbeteren. Door nauwkeurige en tijdelijke gegevens te verstrekken over de golftoestanden, helpen ze beslissingen te onderbouwen in verschillende sectoren, van scheepvaart en navigatie tot milieubehoud. Golfboeien zijn drijvende apparaten die zijn uitgerust met sensoren om golfparameters zoals hoogte, periode en richting te meten.
Ze gebruiken doorgaans accelerometers of gyroscopen om golfbewegingen te detecteren (bijv. golfperiode) en kunnen realtime gegevens doorsturen naar faciliteiten aan de kust voor analyse.
Wat is hydrografische meting?
Hydrografische metingen zijn het proces van het meten en in kaart brengen van fysieke kenmerken van waterlichamen, waaronder oceanen, rivieren, meren en kustgebieden. Het omvat het verzamelen van gegevens over de diepte, vorm en contouren van de zeebodem (zeebodemkartering), evenals de locatie van ondergedompelde objecten, navigatiegevaren en andere onderwaterkenmerken (bijv. vorens in de waterbodem). Hydrografische metingen zijn cruciaal voor diverse toepassingen, waaronder navigatieveiligheid, kustomgevingbeheer en -onderzoek, constructie en milieumonitoring.
Hydrografische metingen omvatten verschillende belangrijke componenten, te beginnen met bathymetrie, die de waterdiepte en de topografie van de zeebodem meet met behulp van sonarsystemen zoals single-beam of multi-beam echosounders die geluidspulsen naar de zeebodem sturen en de reistijd van de echo meten.
Nauwkeurige positionering is van cruciaal belang en wordt bereikt met behulp van Global Navigation Satellite Systems (GNSS) en Inertial Navigation Systems (INS) om dieptemetingen te koppelen aan nauwkeurige geografische coördinaten. Daarnaast worden waterkolomgegevens, zoals temperatuur, zoutgehalte en stromingen, gemeten en worden geofysische gegevens verzameld om onderwaterobjecten, obstakels of gevaren te detecteren met behulp van hulpmiddelen zoals side-scan sonars en magnetometers.
Wat is bathymetrie?
Bathymetrie is de studie en meting van de diepte en vorm van onderwaterterrein, voornamelijk gericht op het in kaart brengen van de zeebodem en andere onderwaterlandschappen. Het is de onderwatervariant van topografie en biedt gedetailleerd inzicht in de onderwaterkenmerken van oceanen, zeeën, meren en rivieren. Bathymetrie speelt een cruciale rol in diverse toepassingen, waaronder navigatie, maritieme bouw, verkenning van hulpbronnen en milieustudies.
Moderne bathymetrische technieken vertrouwen op sonarsystemen, zoals single-beam en multibeam echosounders, die geluidsgolven gebruiken om de waterdiepte te meten. Deze apparaten sturen geluidspulsen naar de zeebodem en registreren de tijd die de echo's nodig hebben om terug te keren, waarbij de diepte wordt berekend op basis van de geluidssnelheid in water. Met name multibeam echosounders maken het mogelijk om brede stroken van de zeebodem te tegelijkertijd in kaart te brengen, wat zorgt voor zeer gedetailleerde en nauwkeurige weergaven van de zeebodem. Vaak wordt een RTK + INS-oplossing gekoppeld om nauwkeurig gepositioneerde 3D-bathymetrische weergaven van de zeebodem te creëren.
Bathymetrische data is essentieel voor het maken van zeekaarten, die schepen helpen om veilig te navigeren door potentiële onderwatergevaren zoals onderliggende rotsen, wrakken en zandbanken te identificeren. Het speelt ook een vitale rol in wetenschappelijk onderzoek, door onderzoekers te helpen bij het begrijpen van onderwater geologische kenmerken, zeestromingen en mariene ecosystemen.
Waar wordt een boei voor gebruikt?
Een boei is een drijvend middel dat voornamelijk in maritieme en aquatische omgevingen wordt gebruikt voor verschillende hoofddoelen. Boeien worden vaak op specifieke locaties geplaatst om veilige vaarroutes, kanalen of gevaarlijke gebieden in wateren te markeren. Ze begeleiden schepen en vaartuigen om gevaarlijke plekken zoals rotsen, ondiepten of wrakken te vermijden.
Ze worden gebruikt als ankerpunten voor vaartuigen. Met afmeermoeien kunnen boten aanmeren zonder dat ze het anker hoeven te laten vallen, wat vooral handig is in gebieden waar ankeren onpraktisch of schadelijk voor het milieu is.
Geinstrumenteerde boeien zijn uitgerust met sensoren om omgevingsomstandigheden zoals temperatuur, golfhoogte, windsnelheid en luchtdruk te meten. Deze boeien leveren waardevolle gegevens op voor weersvoorspellingen, klimaatonderzoek en oceanografische studies.
Sommige boeien dienen als platform voor het verzamelen en verzenden van real-time data uit het water of vanaf de zeebodem, en worden vaak gebruikt in wetenschappelijk onderzoek, milieumonitoring en militaire toepassingen.
In de kommerciële visserij markeren boeien de locatie van fuiken of netten. Ze worden ook ingezet in de aquacultuur om de locaties van onderwaterfarms aan te duiden.
Boeien kunnen ook specifieke zones aangeven, zoals verboden-te-ankeren-zones, visverbodsgebieden of zwemzones, en zo helpen bij het handhaven van regelgeving op het water.
In alle gevallen zijn boeien cruciaal voor het waarborgen van de veiligheid, het faciliteren van maritieme activiteiten en het ondersteunen van wetenschappelijk onderzoek.
Wat is drijfvermogen?
Drijfvermogen is de opwaartse kracht die wordt uitgeoefend door een vloeistof (zoals water of lucht) en die in gevecht is met het gewicht van een object dat erin is ondergedompeld. Hierdoor kunnen objecten blijven drijven of naar de oppervlakte stijgen als hun dichtheid kleiner is dan die van de vloeistof. Drijfvermogen ontstaat door het drukverschil op de ondergedompelde delen van het object: op grotere diepte is de druk groter, wat zorgt voor een opwaartse kracht.
Het principe van het drijfvermogen wordt beschreven door de wet van Archimedes, die stelt dat de opwaartse kracht op een object gelijk is aan het gewicht van de vloeistof die door het object wordt verplaatst. Als de opwaartse kracht groter is dan het gewicht van het object, zal het drijven; als deze kleiner is, zal het object zinken. Drijfvermogen is essentieel op vele terreinen, van maritieme techniek (het ontwerpen van schepen en duikboten) tot de werking van drijvende objecten zoals boeien.
Wat is een ROV?
Een ROV (Remotely Operated Vehicle) is een onbemande onderwaterrobot die is ontworpen om te opereren in omgevingen die te diep, te gevaarlijk of anderszins ontoegankelijk zijn voor menselijke duikers. ROV’s worden op grote schaal ingezet in maritieme sectoren zoals offshore olie- en gaswinning, wetenschappelijk onderzoek, milieumonitoring en marineoperaties. In tegenstelling tot autonome onderwatervoertuigen (AUV’s), die zelfstandig volgens voorgeprogrammeerde routes opereren, zijn ROV’s doorgaans via een umbilical-kabel verbonden met een vaartuig aan de oppervlakte, dat stroom, communicatie en besturingssignalen levert. Dankzij deze verbinding kan een menselijke operator aan de oppervlakte het voertuig in realtime besturen, waardoor nauwkeurig manoeuvreren, monitoren en het aansturen van sensoren en manipulatoren aan boord mogelijk is.
ROV’s zijn uitgerust met diverse instrumenten, afhankelijk van hun missie. Ze beschikken doorgaans over high-definitioncamera’s voor visuele inspectie, sonarsystemen voor kartering en navigatie, en manipulatorarmen om objecten op de zeebodem te manipuleren. Geavanceerde modellen kunnen voorzien zijn van gespecialiseerde sensoren, zoals milieusondes, magnetometers en inertiële navigatiesystemen (INS) om onder moeilijke onderwateromstandigheden nauwkeurig te kunnen blijven positioneren. Aangezien GPS-/GNSS -signalen niet door water heen kunnen dringen, vertrouwen ROV’s op een combinatie van akoestische positioneringssystemen, Doppler-snelheidsmeters (DVL’s), druksensoren en inertiële navigatie om hun positie ten opzichte van het oppervlaktevaartuig of een vast referentiepunt te bepalen. Zeer nauwkeurige ROV’s die worden ingezet bij onderzeese bouwprojecten of wetenschappelijk onderzoek zijn vaak uitgerust met IMU’s van tactische kwaliteit om zelfs in gebieden met slechte akoestische dekking een nauwkeurigheid op centimetersniveau te garanderen tijdens langdurige operaties.
Het ontwerp van een ROV is zeer modulair, waardoor er verschillende ladingen kunnen worden bevestigd, afhankelijk van de missie-eisen. Kleine ROV’s van de observatieklasse zijn lichtgewicht en draagbaar, bedoeld voor eenvoudige visuele inspecties, terwijl ROV’s van de werkklasse veel groter zijn en zware taken aankunnen, zoals onderwaterbouw, reparatie van pijpleidingen of het verzamelen van monsters. ROV’s bieden ongeëvenaarde toegang tot onderwateromgevingen, waardoor de menselijke mogelijkheden worden uitgebreid en operaties mogelijk worden op dieptes en voor een duur die anders onmogelijk zouden zijn. In wezen is een ROV zowel een veelzijdig verkenningsinstrument als een precisieplatform voor het uitvoeren van complexe onderwatermissies, waarmee de kloof tussen menselijk toezicht en robotische mogelijkheden op afstand wordt overbrugd.
