홈 사례 연구 2페이지

사례 연구 – 페이지 2

당사의 혁신적인 관성 기술 솔루션이 실제 응용 분야에서 어떻게 변화를 만들어내고 있는지 확인해 보세요. 당사의 사례 연구는 다양한 산업에 걸쳐 정밀 항법, 모션 트래킹 및 고급 성능을 제공하면서 복잡한 과제를 해결해 온 실용적인 사례를 보여줍니다.
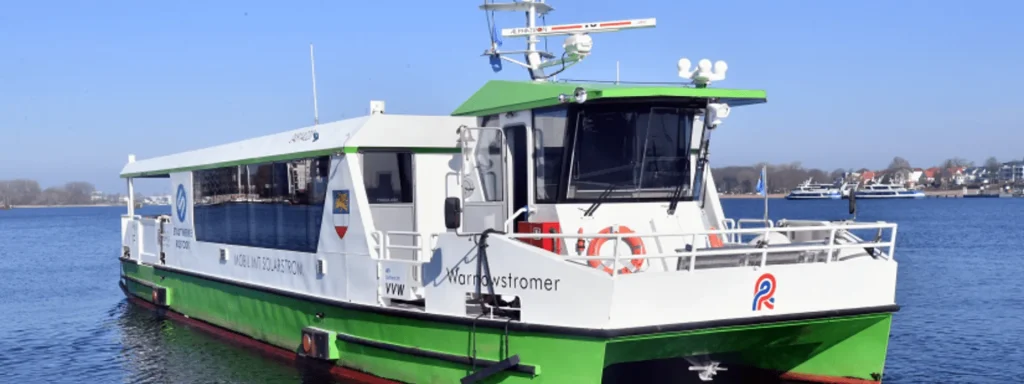
로스토크 대학교

실제 도심 수로에서의 자율 운항 페리 연구

자율 페리 항해
나무제비

트리스위프트가 유틸리티 현장 운영을 어떻게 현대화하고 있는지

모바일 매핑
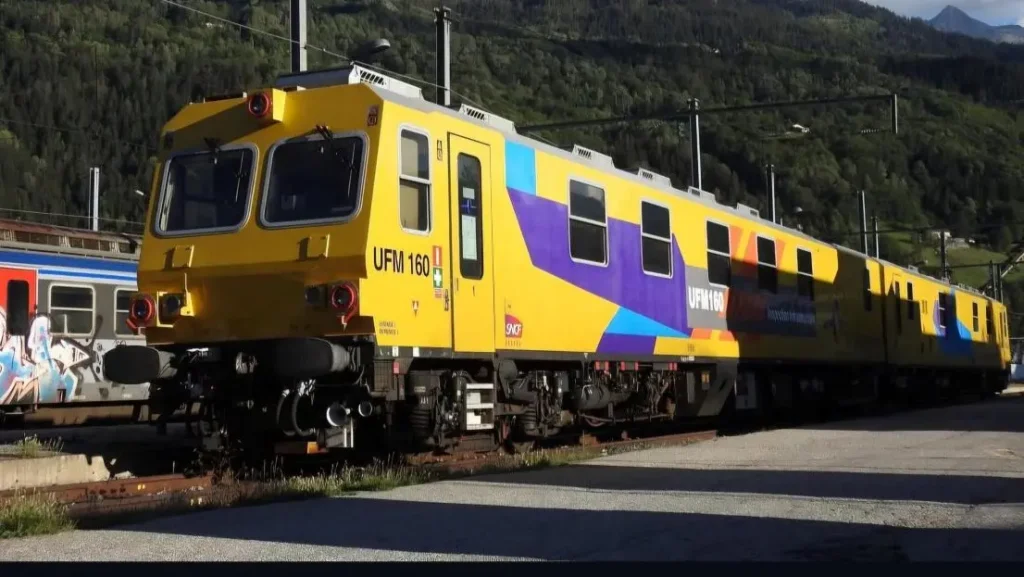
TREALIS

Apogee Navsight를 활용한 TREALIS의 레일 결함 탐지

트램 및 열차 위치 파악
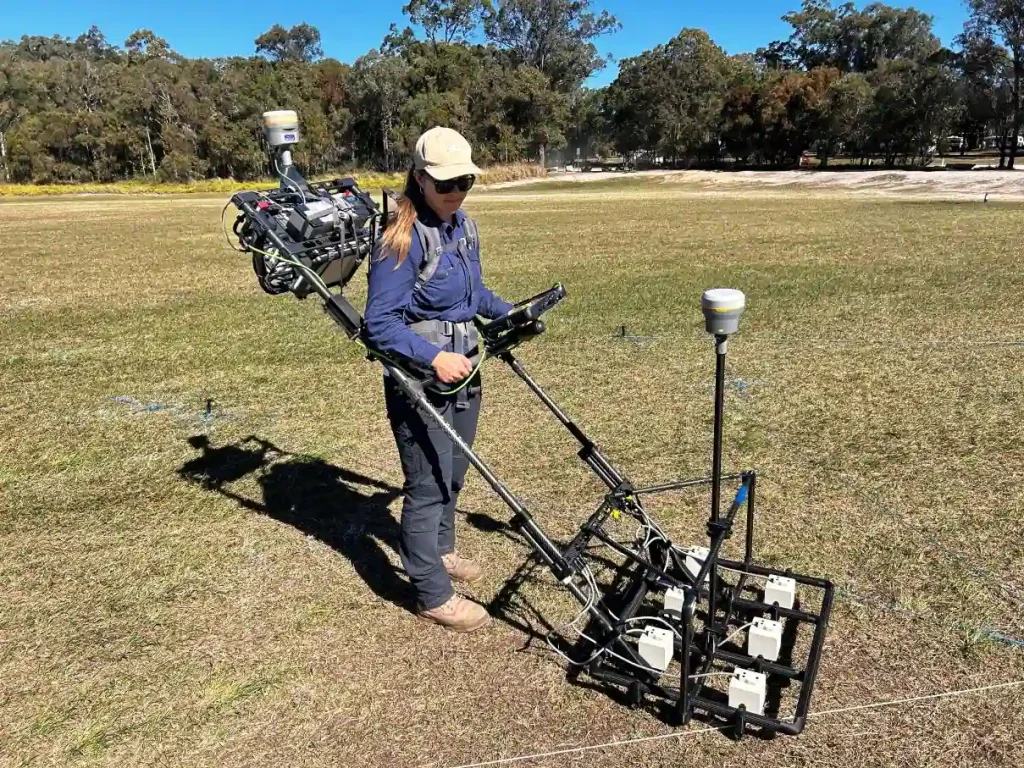
GapEOD

Ellipse가 더 안전한 지구물리 탐사를 구현하는 방법

트램 및 열차 위치 파악
크라쿠프 AGH 대학교

Ellipse-D가 태양광 보트의 모나코 대회 출전을 도운 방식

태양광 선박

당사의 애플리케이션 살펴보기

각 사례는 고객이 직면했던 고유한 과제, 당사가 맞춤화한 솔루션, 그리고 달성한 성공적인 결과를 강조합니다. 이러한 사례 연구는 프로젝트를 현실로 구현하는 관성 기술의 잠재력을 보여줍니다.
옐로우스캔

Quanta Micro로 LiDAR 맵핑에서 완벽한 정확도와 효율성 달성

라이더 매핑
LiDAR 매핑 시스템용 YellowScan
레오 드라이브

자율주행차량 혁신을 이끄는 Ellipse

자율주행차의 내비게이션
레오, 자율주행차 시승
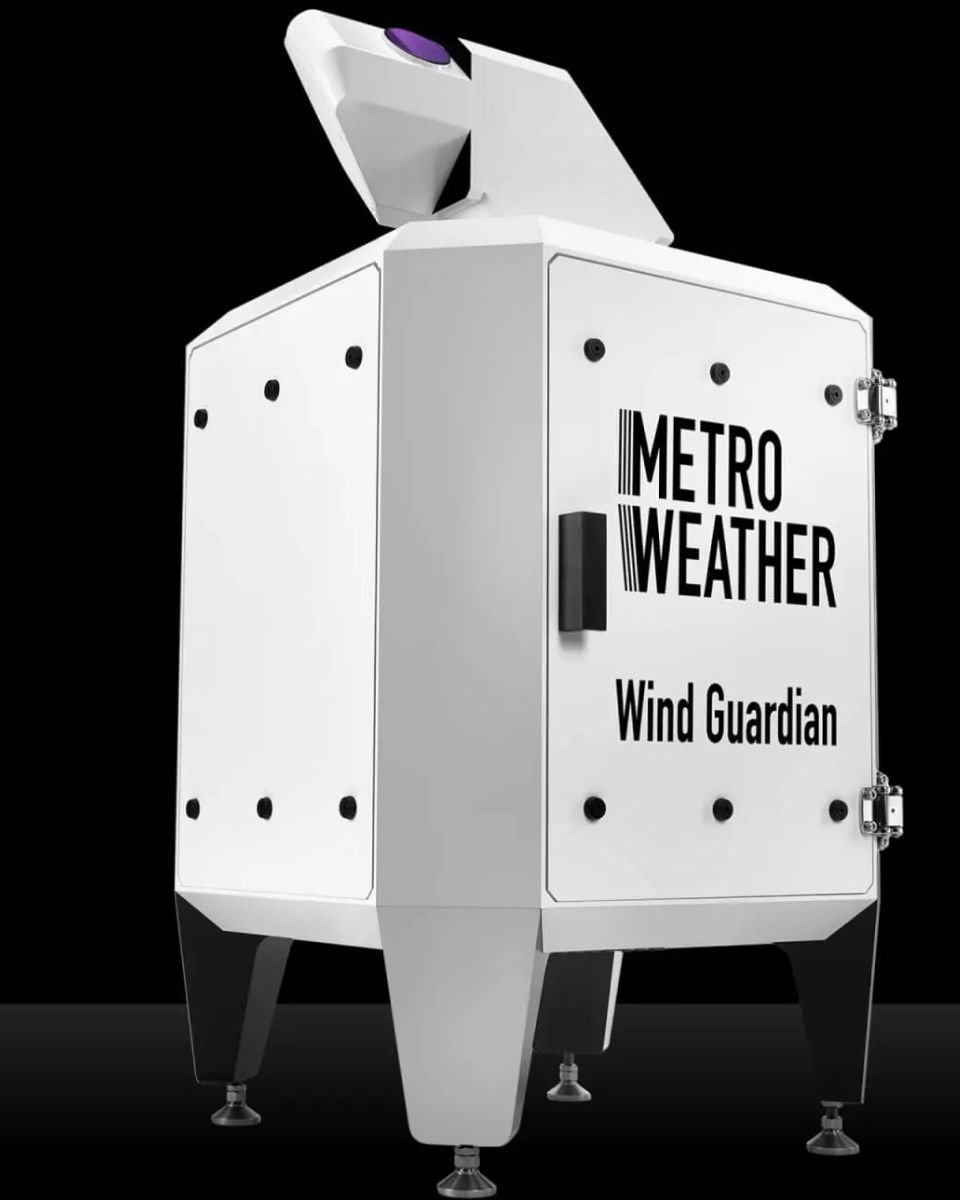
Metro Weather

풍향·풍속 조건에 대한 고정밀 관측의 최적화

수문학
INS Ellipse-D 풍속 측정 MOL 및 Metro Weather
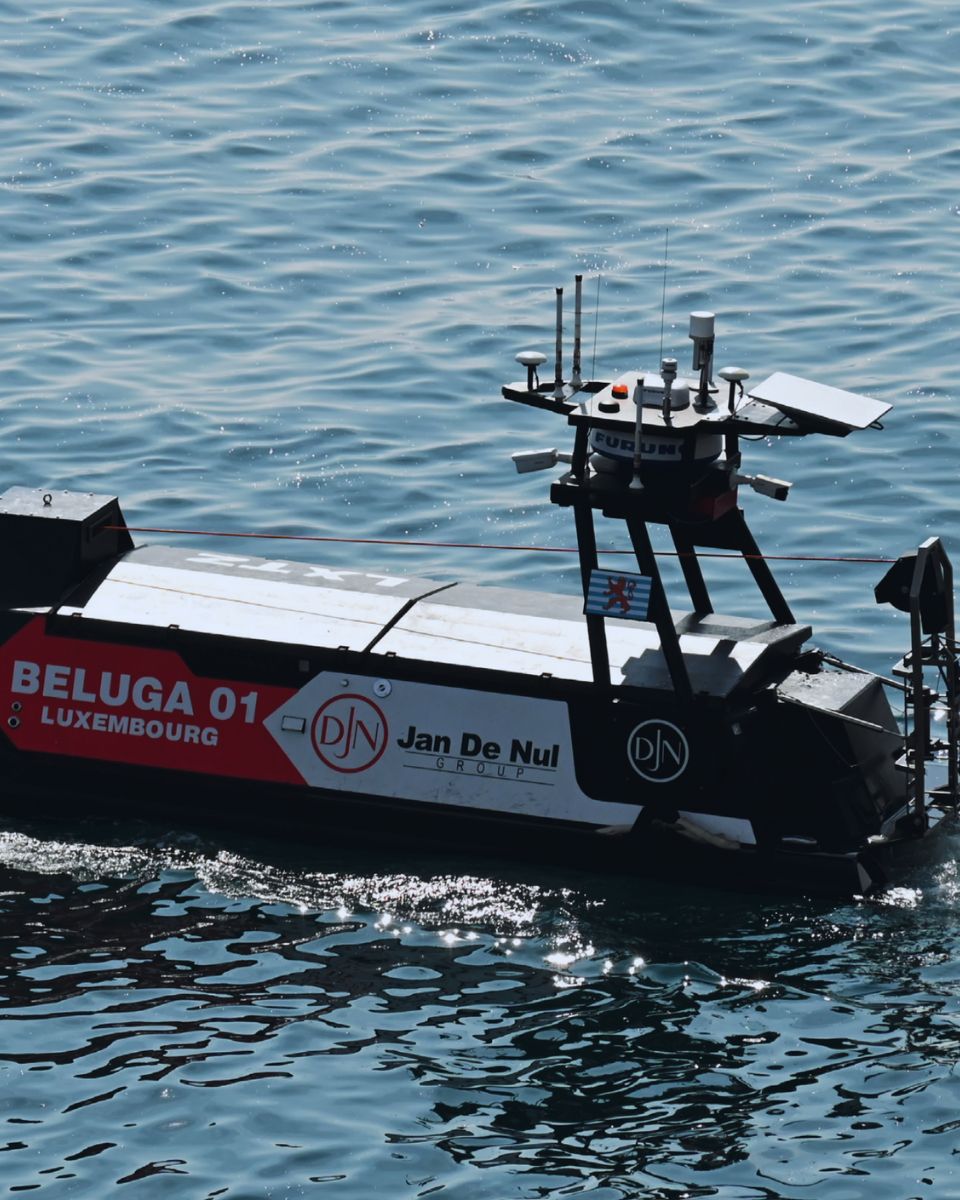
얀 드 눌

Jan De Nul, 수로 측량사의 업무 편의를 위해 Navsight 채택

해상 작전
beluga 01 Jan De Nul
레조논

공중 초분광 이미징에 탑재된 Ellipse

무인항공기(UAV) 항법
Resonon 항공용 하이퍼스펙트럼 원격탐사 시스템
로잔 연방 공과대학교(EPFL)

우리와 함께 지속 가능한 미래를 향해 항해하며 INS

선박 운동 모니터링
세일링 솔라 보트와 통합된 INS Ellipse-N
프라운호퍼 연구소

프라운호퍼 연구소와의 협력

자율주행차
프라운호퍼와 SBG의 파트너십
Bumblebee

당사의 센서로 로봇들이 상을 휩쓸다

자율 수중 탐사선
Bumblebee AUV
워털루 대학교 메카트로닉 차량 시스템 연구실

자율주행 트럭에 탑재된 Ellipse

자율 항법
WATonoTruck 자율주행
듀크 AERO

듀크 에어로의 로켓 분야 성공을 이끄는 원동력

로켓 발사
파이어 플라이트 테크놀로지스

산불 진화를 돕는 Ellipse-D 듀얼 GNSS

항공 매핑
FireFlight 산불
남데브 다이아몬드 코퍼레이션

해양 지구물리학용으로 선정된 Qinertia GNSS/INS PPK 소프트웨어

데이터 후처리
Namdeb PPK