

Av taktisk kvalitet IMU
En « IMU » (IMU) av taktisk klasse er en høytytende treghetssensor som måler vinkelhastighet og lineær akselerasjon i tre akser med tilstrekkelig presisjon for navigasjons-, styrings- og stabiliseringsapplikasjoner som krever vedvarende nøyaktighet selv når « GNSS » svikter eller er ute av drift. Den kombinerer tre gyroskoper og tre akselerometre, vanligvis basert på avansert MEMS- eller FOG-teknologi (Fiber Optic Gyroscope).
IMU-er klassifiseres etter ytelsesklasse basert på komponentenes egenskaper. Produsenter klassifiserer IMU-er av taktisk klasse primært etter gyroskopets ytelse. Typiske spesifikasjoner inkluderer bias-ustabilitet under 1°/h, Angular Random Walk (ARW) under 0,15°/√h, samt utmerket vibrasjonsrobusthet, stabilitet i skalafaktoren og temperaturrepetisjonsevne. Disse egenskapene minimerer akkumulering av treghetsfeil og muliggjør nøyaktig navigasjon ved hjelp av beregninger over lengre perioder.
I motsetning til sensorer av industriell kvalitet som er utviklet for bevegelsesovervåking, støtter IMU-er av taktisk kvalitet kontinuerlig treghetsnavigasjon når de integreres i et Attitude and Heading Reference System (AHRS) eller et Inertial Navigation System (INS). Deres lave feilvekst gjør at navigasjonsfilteret kan opprettholde pålitelige estimater av holdning, hastighet og posisjon selv når eksterne posisjoneringssignaler ikke er tilgjengelige.
Moderne MEMS-IMU-er av taktisk kvalitet oppnår denne ytelsen gjennom presis mikrofabrikasjon og redundante sensorarkitekturer. De inneholder også avansert kalibrering, temperaturkompensering i sanntid og sofistikerte feilmodeller. Disse sensorene leverer høy båndbredde, lav forsinkelse og eksepsjonell motstand mot støt og vibrasjoner. Disse egenskapene gjør dem egnet for svært dynamiske driftsmiljøer.
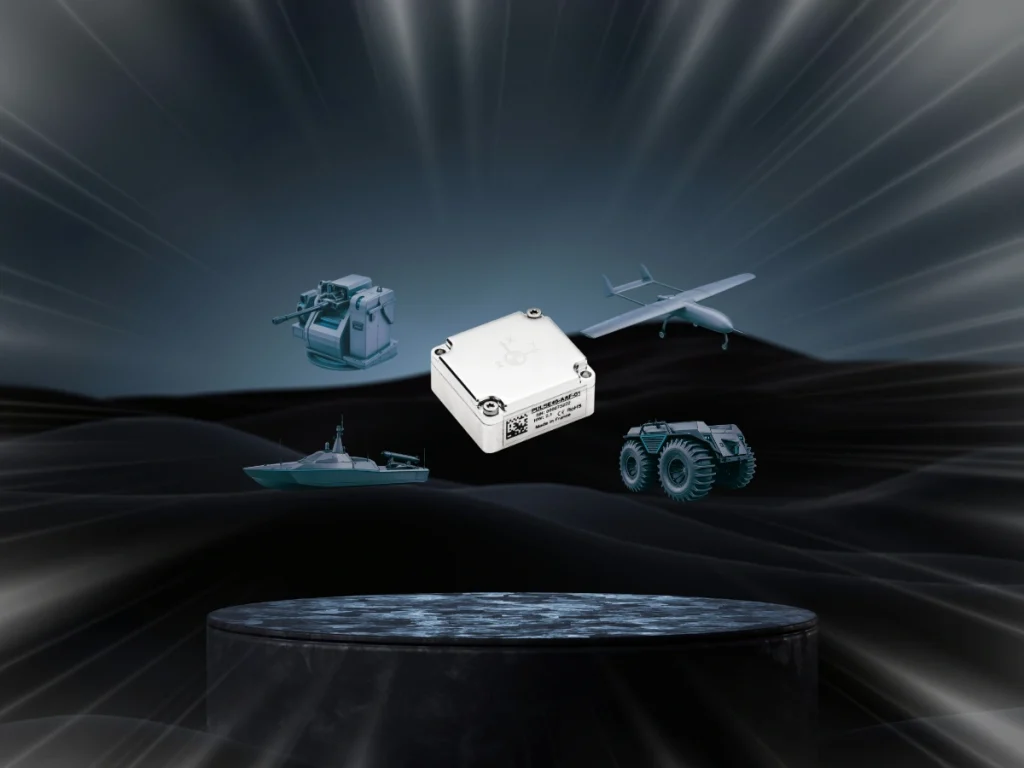
Ingeniører bruker IMU-er av taktisk klasse i forsvarssystemer, hydrografisk kartlegging, luftbårne nyttelaster (f.eks. LiDAR) og mobile kartleggingsplattformer. De støtter også autonome roboter, offshore-utstyr, posisjonering på jernbane og ubemannede fly. Disse sensorene overbryter avbrudd i GNSS samtidig som de opprettholder kontinuiteten i navigasjonen. Som et resultat forblir de grunnleggende komponenter i moderne posisjonerings- og navigasjonssystemer.
