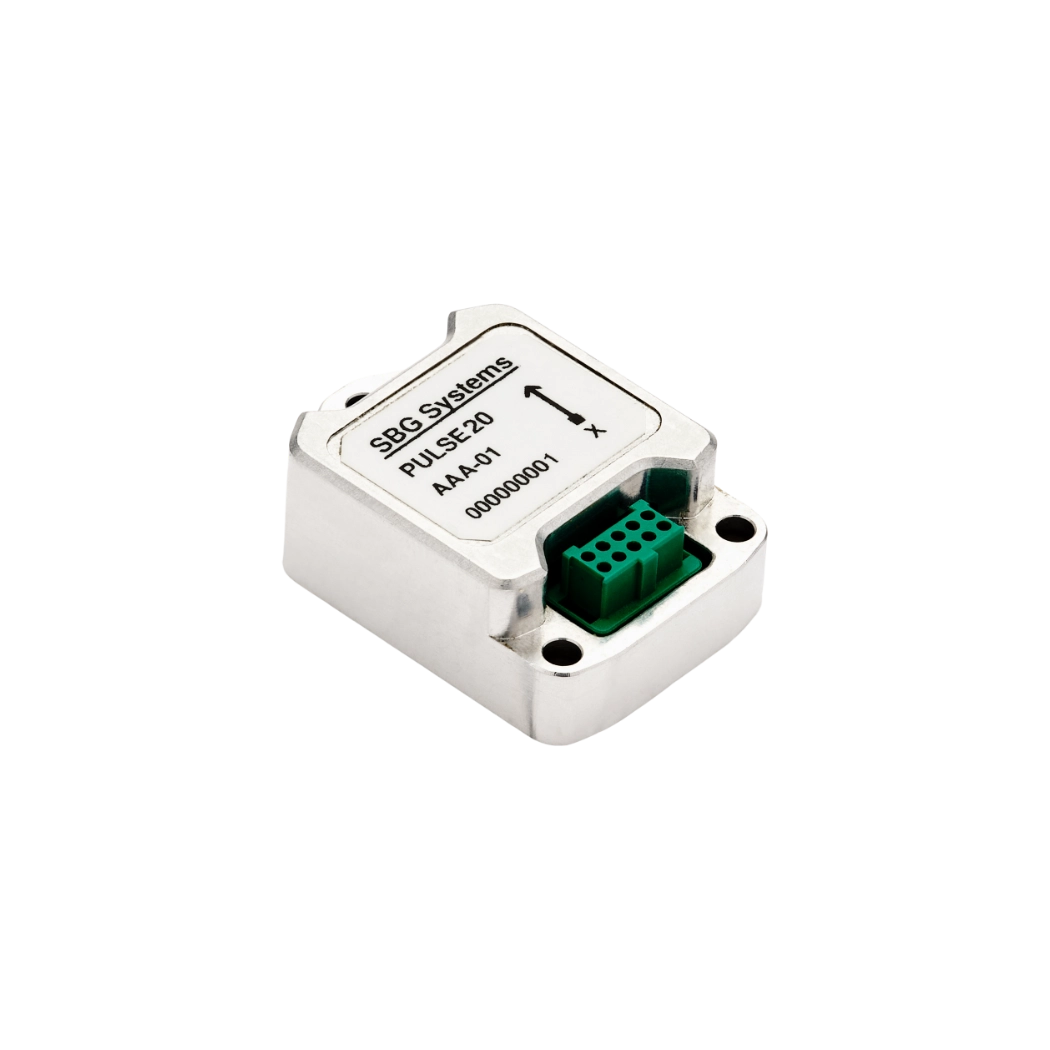


IMU av taktikklass
En IMU (Inertial Measurement Unit) av taktiskt snitt är en högpresterande inertialsensor som mäter vinkelhastighet i tre axlar och linjär acceleration med tillräcklig precision för tillämpningar inom navigation, styrning och stabilisering som kräver uthållig noggrannhet vid GNSS-störningar eller bortfall. Den kombinerar tre gyroskop och tre accelerometrar, vanligtvis baserade på avancerad MEMS- eller FOG-teknologi (Fiber Optic Gyroscope).
IMU:er klassificeras efter prestandaklass baserat på sina komponenters egenskaper. Tillverkare klassificerar IMU:er av taktiskt snitt främst efter gyroskopets prestanda. Typiska specifikationer inkluderar biasinstabilitet under 1°/h, vinkelslumpfel (ARW, Angular Random Walk) under 0,15°/√h samt utmärkt vibrationstålighet, skalstabilitet och temperaturreproducerbarhet. Dessa egenskaper minimerar ackumulering av tröghetsfel och möjliggör noggrann död räkning under längre tidsperioder.
Till skillnad från industrisensorer som är avsedda för rörelseövervakning, stöder IMU:er av taktiskt snitt kontinuerlig tröghetsnavigation när de integreras i ett system för kurs- och attitydreferens (AHRS) eller ett tröghetsnavigeringssystem (INS). Deras låga felökning gör att navigeringsfiltret kan upprätthålla tillförlitliga uppskattningar av attityd, hastighet och position medan externa positioneringssignaler är otillgängliga.
Moderna MEMS-IMU:er av taktiskt snitt uppnår denna prestanda genom precisionstillverkning i mikroskala och redundanta sensorarkitekturer. De innehåller även avancerad kalibrering, temperaturkompensering i realtid och sofistikerade felfelmodeller. Dessa sensorer levererar hög bandbredd, låg latens samt exceptionell stöt- och vibrationstålighet. Dessa egenskaper gör dem lämpliga för miljöer med hög dynamik.
Ingenörer använder IMU:er av taktiskt snitt i försvarssystem, sjömätning, flygburna nyttolaster (t.ex. LiDAR) och mobila karteringsplattformar. De stöder även autonoma robotar, offshore-utrustning, räls지요positionering (rälsidentifiering) och obemannade flygfarkoster. Dessa sensorer överbryggar GNSS-avbrott samtidigt som navigeringskontinuiteten upprätthålls. Som ett resultat förblir de grundläggande komponenter i moderna positionerings- och navigeringssystem.
