


PPK – Post-Processing Kinematic
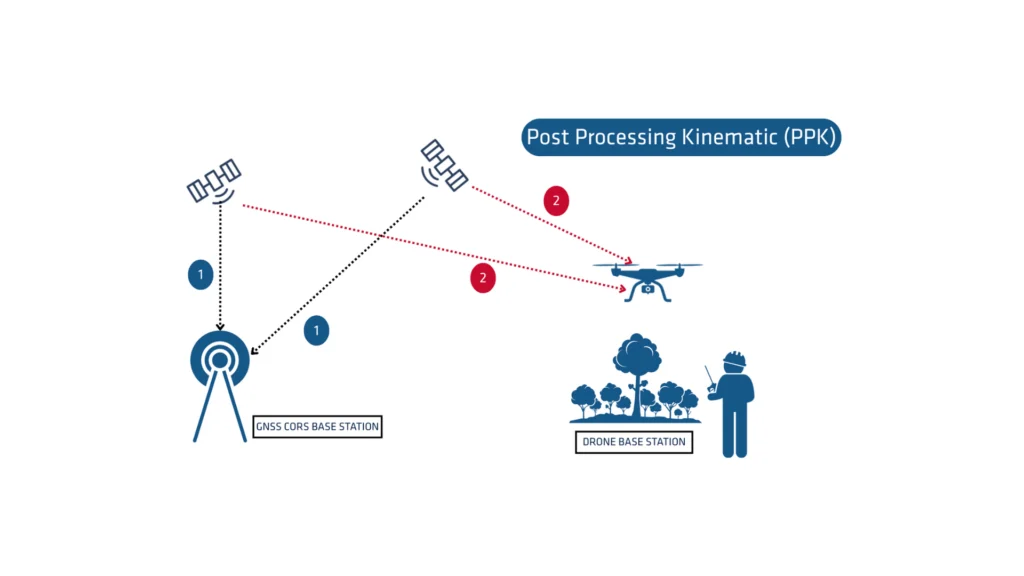
Le PPK (Post-Processing Kinematic) est une méthode de traitement des données GNSS qui permet d'atteindre un positionnement de haute précision en corrigeant les erreurs des données de positionnement brutes. Le post-traitement est largement utilisé dans les applications nécessitant des informations géospatiales précises, telles que la topographie, la cartographie et les opérations par drone.
SBG Systems a développé en interne une solution de post-traitement GNSS afin d'améliorer les performances de ses systèmes de navigation inertielle.
Qu'est-ce que le post-traitement GNSS ?
Le post-traitement PPK est une approche où le système traite les mesures brutes de données GNSS enregistrées sur un récepteur GNSS après l'acquisition des données. Elles peuvent être combinées avec d'autres sources de mesures GNSS afin de fournir la trajectoire cinématique la plus complète et la plus précise pour le récepteur GNSS, même dans les environnements les plus difficiles.
Ces autres sources peuvent être des stations de base GNSS locales situées sur ou à proximité du projet d'acquisition de données, ou des stations de référence permanentes (CORS) existantes généralement proposées par des agences gouvernementales et/ou des fournisseurs de réseaux CORS commerciaux.
Un logiciel de Post-Processing Kinematic (PPK) peut exploiter les informations d'orbite et d'horloge des satellites GNSS disponibles gratuitement pour améliorer davantage la précision. Le PPK permet la détermination précise de l'emplacement d'une station de base GNSS locale dans un datum de système de référence de coordonnées global absolu, qu'il utilise.
Le logiciel PPK peut également prendre en charge des transformations complexes entre différents systèmes de référence de coordonnées dans le cadre de projets d'ingénierie.
En d'autres termes, il donne accès à des corrections, améliore la précision du projet et peut même réparer les pertes ou erreurs de données survenues pendant le levé ou l'installation après la mission.
RTK vs PPK
Le Real-Time Kinematic (RTK) est une technique de positionnement qui transmet des corrections GNSS en quasi temps réel, généralement via un flux de corrections au format RTCM. Cependant, des défis peuvent se présenter pour assurer les corrections GNSS, notamment en termes d'exhaustivité, de disponibilité, de couverture et de compatibilité.
Le PPK offre l'avantage majeur d'optimiser le traitement des données lors du post-traitement, y compris le traitement en avant et en arrière. En revanche, le traitement en temps réel peut souffrir d'interruptions ou d'incompatibilités dans les corrections et leur transmission, ce qui entraîne un positionnement de moindre précision.
Un premier avantage clé du post-traitement GNSS PPK par rapport au temps réel (RTK) est que le système utilisé sur le terrain n'a pas besoin de disposer d'une liaison de données/radio pour alimenter le système INS/GNSS avec les corrections RTCM provenant du CORS.
La principale limitation à l'adoption du post-traitement est la nécessité pour l'application finale d'intervenir sur l'environnement. D'autre part, si votre application peut supporter le temps de traitement supplémentaire nécessaire pour produire une trajectoire optimisée, cela améliorera considérablement la qualité des données pour tous vos livrables.
Comment le traitement vers l'avant et vers l'arrière améliore-t-il la précision des données ?
Imaginons une coupure GNSS de 60 secondes au milieu de notre levé. L'erreur de position en traitement direct augmente rapidement (son taux dépend des spécifications de l'IMU et d'autres paramètres) et atteint son maximum à la fin de la coupure. Elle se résorbe ensuite rapidement.
En post-traitement, nous simulons un retour en arrière dans le temps et effectuons le traitement dans l'ordre antichronologique, les équations physiques restant valides. Dans ce traitement en sens inverse, l'erreur serait maximale au début réel de la coupure GNSS, de manière très symétrique par rapport au traitement direct naturel.
La fusion de ces deux résultats de calcul génère une erreur maximale vers le milieu de la coupure, d'une amplitude bien inférieure à celle des solutions calculées uniquement en avant ou uniquement en arrière. Cela améliorera particulièrement les solutions GNSS+INS permises par les produits SBG Systems, mais le traitement GNSS seul bénéficiera également de ce flux de travail.
Comme indiqué précédemment, le post-traitement est le seul moyen d'obtenir cette amélioration, car il nécessite l'ensemble des données du début à la fin, ce qui retarde son utilisation jusqu'à la fin du relevé.
Accessible à toutes les applications d'arpentage
Le RTK est largement utilisé pour le positionnement GNSS de haute précision en cartographie, en contrôle de construction et dans les applications maritimes nécessitant des résultats en temps réel. Le post-traitement des données INS bénéficie aux applications de type UAV et USV où la mise en œuvre de liaisons radio et la surveillance du flux de correction RTCM s'avèrent complexes.
Les géomètres aériens ont tendance à utiliser le PPK, car l'établissement de liaisons de données avec les avions est difficile, les réseaux cellulaires fonctionnant mal en altitude en raison de l'orientation des antennes de radiodiffusion au sol.
D'autres applications nécessitant le cinématique post-traitée (PPK) sont celles où les données (images ou données LiDAR, par exemple) sont traitées dans un flux de travail ultérieur, souvent dans le cloud, et où le traitement de la trajectoire avec un logiciel de post-traitement GNSS tel que Qinertia peut être facilement intégré.
