


PPK – Kinematisk etterbehandling
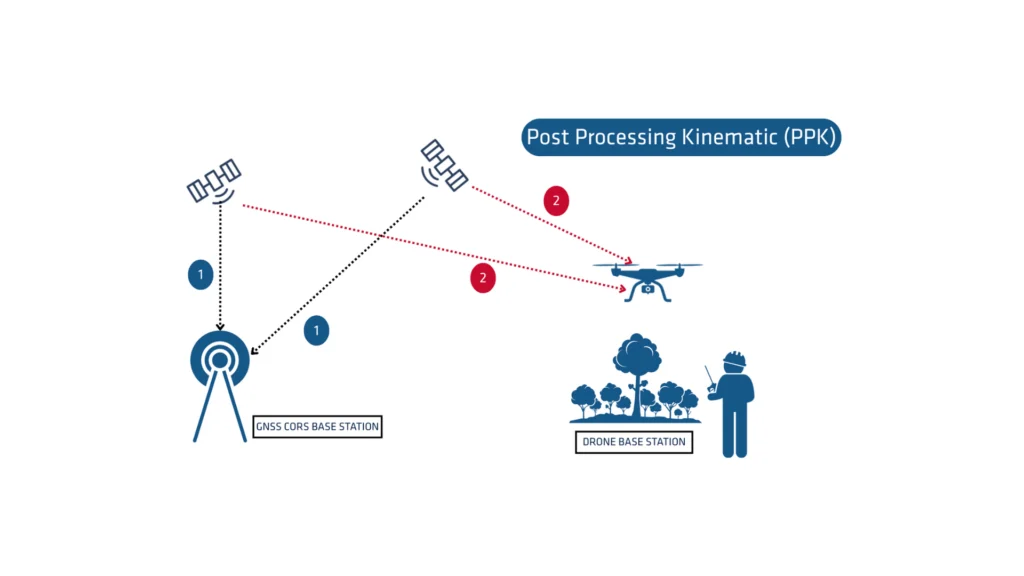
PPK (Post-Processing Kinematic) er en metode for databehandling innen geodesi ( GNSS ) som sikrer posisjonering med høy nøyaktighet ved å korrigere feil i rå posisjonsdata. Etterbehandling er mye brukt i anvendelser som krever presis geospatial informasjon, for eksempel landmåling, kartlegging og UAV-operasjoner.
SBG Systems har utviklet en egenutviklet PPK-løsning ( GNSS ) for å forbedre ytelsen til sine inertialnavigasjonssystemer.
Hva er etterbehandlingen « GNSS »?
PPK-etterbehandling er en metode der systemet behandler de rå GNSS datamålingene som er logget på en GNSS mottaker etter datainnsamlingen. Du kan kombinere disse med andre kilder til GNSS målinger for å oppnå den mest fullstendige og nøyaktige kinematiske banen for GNSS mottakeren, selv i de mest utfordrende miljøene.
Disse andre kildene kan være lokale GNSS basestasjoner ved eller i nærheten av datainnsamlingsprosjektet, eller eksisterende kontinuerlig driftende referansestasjoner (CORS) som vanligvis tilbys av offentlige etater og/eller kommersielle CORS-nettverksleverandører.
En PPK-programvare (Post-processing Kinematic) kan benytte seg av fritt tilgjengelig GNSS informasjon om satellittbaner og klokkeslett for å bidra til å forbedre nøyaktigheten ytterligere. PPK muliggjør presis bestemmelse av plasseringen til en lokal GNSS basestasjon i et absolutt globalt koordinatreferansesystem, som den bruker.
PPK-programvare kan også støtte komplekse transformasjoner mellom ulike koordinatreferansesystemer til støtte for ingeniørprosjekter.
Med andre ord gir det tilgang til korreksjoner, forbedrer prosjektets nøyaktighet og kan til og med reparere datatap eller feil som oppstår under oppmålingen eller installasjonen etter oppdraget.
RTK vs. PPK
Real-Time Kinematic (RTK) er en posisjoneringsteknikk som overfører GNSS korreksjoner i nær sanntid, vanligvis ved hjelp av en korreksjonsstrøm i RTCM-format. Det kan imidlertid være utfordringer knyttet til å sikre GNSS korreksjonene, spesielt når det gjelder fullstendighet, tilgjengelighet, dekning og kompatibilitet.
PPK gir den store fordelen at databehandlingen kan optimaliseres under etterbehandlingen, inkludert fremover- og tilbake-behandling. I motsetning til dette kan sanntidsbehandling bli utsatt for avbrudd eller inkompatibilitet i korreksjonene og overføringen av disse, noe som fører til lavere posisjoneringsnøyaktighet.
En første viktig fordel ved GNSS PPK-etterbehandling sammenlignet med sanntid (RTK) er at systemet som brukes i felten ikke trenger å ha en datalink/radio for å mate RTCM-korreksjonene som kommer fra CORS inn i INS/GNSS -systemet.
Den viktigste begrensningen for å ta i bruk etterbehandling er kravet om at den endelige applikasjonen må fungere i det aktuelle miljøet. På den annen side, hvis applikasjonen din tåler den ekstra behandlingstiden som kreves for å produsere en optimalisert bane, vil det forbedre datakvaliteten betydelig for alle leveransene dine.
Hvordan bidrar fremover- og bakoverbehandling til å forbedre datanøyaktigheten?
La oss forestille oss at vi opplever et 60-sekunders avbrudd i GNSS midt i undersøkelsen vår. Posisjonsfeilen i fremoverbehandlingen øker raskt (hastigheten avhenger av spesifikasjonene for IMU og andre parametere) og når sitt maksimum ved slutten av avbruddet. Deretter gjenopprettes den raskt.
I etterbehandlingen later vi som om tiden går bakover og utfører behandlingen i omvendt kronologisk rekkefølge, ettersom de fysiske ligningene fortsatt gjelder. I denne bakoverbehandlingen vil feilen være størst ved den faktiske begynnelsen av GNSS avbruddet, på en måte som er svært symmetrisk i forhold til den naturlige fremoverbehandlingen.
Når man kombinerer disse to beregningene, oppnås en maksimal feil rundt midten av avbruddet, med en mye lavere størrelsesorden enn ved løsninger som kun bruker fremover- eller bakoverberegning. Dette vil særlig forbedre løsninger av typen « GNSS » + «INS », slik det er mulig med produktene fra SBG Systems , men også behandling som kun bruker « GNSS » vil dra nytte av denne arbeidsflyten.
Som nevnt tidligere er etterbehandling den eneste måten å oppnå denne forbedringen på, fordi man trenger alle dataene fra start til slutt, noe som utsetter bruken av dem til undersøkelsen er fullført.
Kan brukes til alle kartleggingsformål
RTK er mye brukt til svært nøyaktig posisjonering GNSS innen kartlegging, byggekontroll og maritime anvendelser som krever resultater i sanntid. Etterbehandling av INS -data er en fordel ved bruk av UAV- og USV-applikasjoner der implementering av radio og overvåking av RTCM-korreksjonsstrømmer er utfordrende.
Luftbårne kartleggere bruker ofte PPK, fordi det er vanskelig å etablere datalinker til fly, ettersom mobilnettet fungerer dårlig i høyden på grunn av retningen på bakkebaserte sendere.
Andre anvendelser som krever kinematisk etterbehandling, er de hvor data (for eksempel bilde- eller LiDAR-data) behandles i en påfølgende arbeidsflyt, ofte i skyen, og hvor behandling av banen med en GNSS etterbehandlingsprogramvare som Qinertia enkelt kan legges til.
