


PPK – Post Processing Kinematic
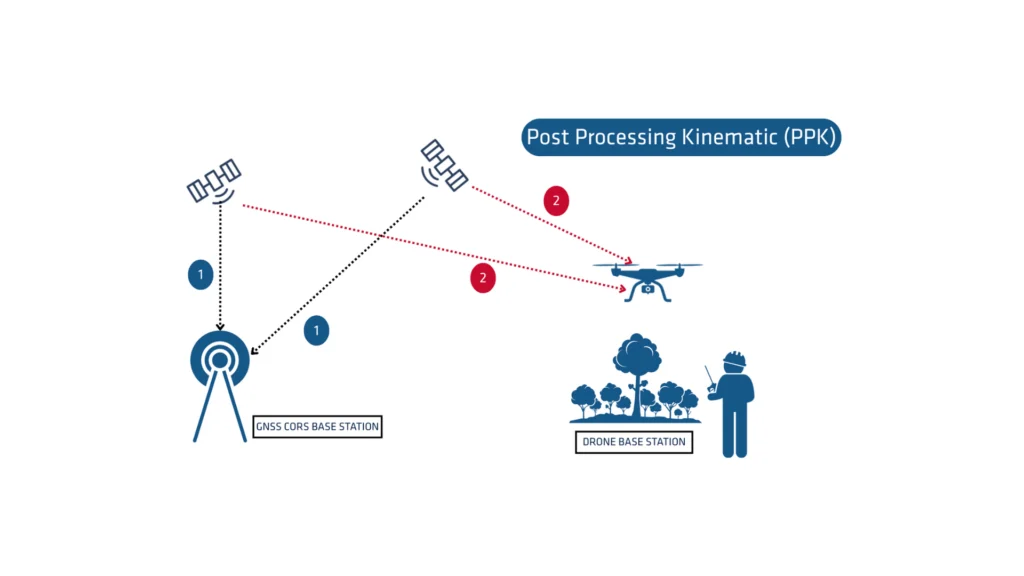
PPK (Post-Processing Kinematic) es un método de procesamiento de datos GNSS que logra un posicionamiento de alta precisión mediante la corrección de errores en los datos de posicionamiento bruto. El postprocesamiento se utiliza ampliamente en aplicaciones que requieren información geoespacial precisa, como la topografía, la cartografía y las operaciones con drones (UAV).
SBG Systems ha desarrollado una solución interna de postprocesamiento GNSS para mejorar el rendimiento de sus sistemas de navegación inercial.
¿Qué es el postprocesamiento GNSS?
El postprocesamiento PPK es un enfoque en el que el sistema procesa las mediciones de datos GNSS sin procesar registradas en un receptor GNSS después de la adquisición de datos. Se pueden combinar con otras fuentes de mediciones GNSS para proporcionar la trayectoria cinemática más completa y precisa para el receptor GNSS, incluso en los entornos más desafiantes.
Estas otras fuentes pueden ser estaciones base GNSS locales en o cerca del proyecto de adquisición de datos, o estaciones de referencia de funcionamiento continuo (CORS) existentes, ofrecidas normalmente por agencias gubernamentales y/o proveedores de redes CORS comerciales.
Un software de postprocesamiento cinemático (PPK) puede hacer uso de información de órbita y reloj de satélites GNSS disponible gratuitamente para ayudar a mejorar aún más la precisión. El PPK permite la determinación precisa de la ubicación de una estación base GNSS local en un datum de marco de referencia de coordenadas global absoluto, que utiliza.
El software PPK también puede admitir transformaciones complejas entre diferentes marcos de referencia de coordenadas en apoyo de proyectos de ingeniería.
En otras palabras, proporciona acceso a correcciones, mejora la precisión del proyecto e incluso puede reparar pérdidas o errores de datos durante el levantamiento o la instalación después de la misión.
RTK frente a PPK
La técnica cinemática en tiempo real (RTK) es un método de posicionamiento que transmite correcciones GNSS casi en tiempo real, normalmente utilizando un flujo de corrección en formato RTCM. Sin embargo, pueden surgir dificultades para garantizar las correcciones GNSS, en particular su integridad, disponibilidad, cobertura y compatibilidad.
El PPK ofrece la gran ventaja de optimizar las tareas de procesamiento de datos durante el postprocesamiento, incluyendo el procesamiento hacia adelante y hacia atrás. En contraste, el procesamiento en tiempo real puede sufrir interrupciones o incompatibilidades en las correcciones y en su transmisión, lo que se traduce en un posicionamiento de menor precisión.
Una primera ventaja clave del postprocesamiento GNSS PPK frente al tiempo real (RTK) es que el sistema utilizado en el campo no necesita contar con un enlace de datos o radio para introducir las correcciones RTCM procedentes de la CORS en el sistema INS/GNSS.
La principal limitación para la adopción del postprocesamiento es la necesidad de que la aplicación final actúe sobre el entorno. Por otro lado, si su aplicación puede tolerar el tiempo de procesamiento adicional necesario para generar una trayectoria optimizada, esto mejorará notablemente la calidad de los datos de todos sus entregables.
¿Cómo mejora el procesamiento hacia adelante y hacia atrás la precisión de los datos?
Imaginemos que tenemos un corte de señal GNSS de 60 segundos en medio de nuestro levantamiento. El error de posición en el procesamiento hacia adelante crece rápidamente (la tasa depende de las especificaciones de la IMU y otros parámetros) y alcanza su máximo al final del corte. Luego se recupera rápidamente.
En el postprocesamiento, fingimos que el tiempo fluye hacia atrás y realizamos el procesamiento en orden anticronológico, ya que las ecuaciones físicas siguen siendo válidas. En este procesamiento hacia atrás, el error sería máximo al principio real del corte de señal GNSS de una manera muy simétrica al procesamiento natural hacia adelante.
La combinación de ambos resultados de cálculo da como resultado un error máximo alrededor de la mitad de la interrupción, con una magnitud mucho menor que la de las soluciones de avance o retroceso únicamente. Esto mejorará especialmente las soluciones GNSS+INS permitidas por los productos de SBG Systems, aunque el procesamiento exclusivo con GNSS también se beneficiará de este flujo de trabajo.
Como se indicó anteriormente, el postprocesamiento es la única forma de lograr esta mejora, ya que se necesitan todos los datos desde el principio hasta el final, lo que retrasa su uso hasta que finaliza el levantamiento.
Accesible para todas las aplicaciones topográficas
El RTK se utiliza ampliamente para el posicionamiento GNSS de alta precisión en cartografía, control de la construcción y aplicaciones marinas que requieren resultados en tiempo real. El postprocesamiento de los datos del INS beneficia a las aplicaciones de UAV y USV en las que la implementación de radio y la supervisión del flujo de corrección RTCM suponen un reto.
Los topógrafos aéreos tienden a utilizar PPK, ya que los enlaces de datos con los aviones son difíciles de establecer debido a que las redes celulares funcionan mal a gran altitud por la orientación de las antenas de emisión terrestres.
Otras aplicaciones que necesitan el postprocesamiento cinemático (PPK) son aquellas en las que los datos (imágenes o datos LiDAR, por ejemplo) se procesan en un flujo de trabajo posterior, a menudo en la nube, y en las que el procesamiento de la trayectoria con un software de postprocesamiento GNSS como Qinertia se puede añadir fácilmente.
