


PPK – Kinematische Nachbearbeitung
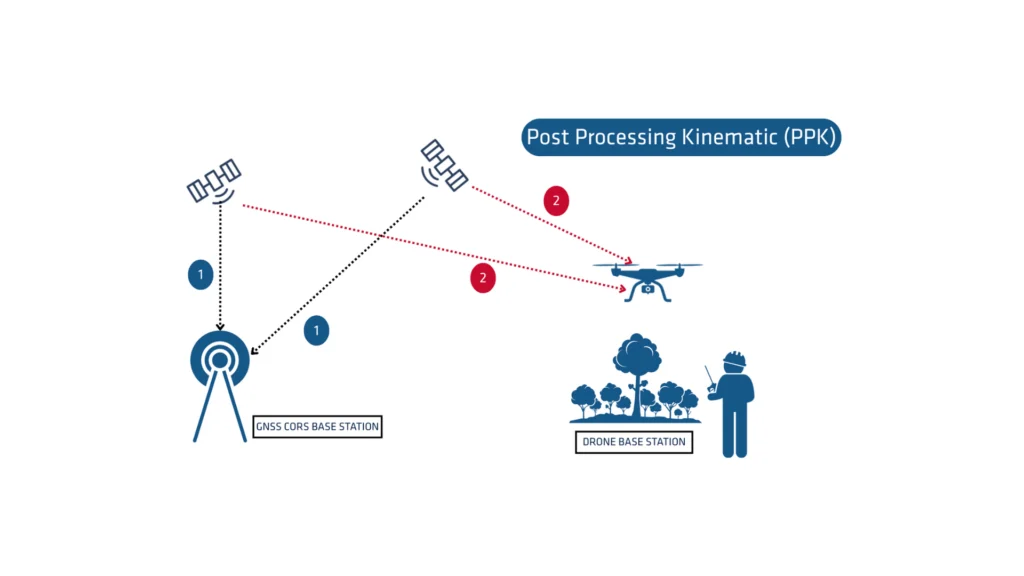
PPK (Post-Processing Kinematic) ist ein GNSS-Datenverarbeitungsverfahren, das durch die Korrektur von Fehlern in den Rohpositionierungsdaten eine hochpräzise Positionierung ermöglicht. Die Nachbearbeitung wird häufig in Anwendungen eingesetzt, die exakte Geoinformationen erfordern, wie etwa bei Vermessungen, Kartierungen und UAV-Einsätzen.
SBG Systems hat eine eigene GNSS-Post-Processing-Lösung entwickelt, um die Leistung seiner Trägheitsnavigationssysteme weiter zu steigern.
Was ist GNSS-Post-Processing?
Die PPK-Nachbearbeitung ist ein Ansatz, bei dem das System die rohen GNSS-Datenmessungen, die auf einem GNSS-Empfänger protokolliert wurden, nach der Datenerfassung verarbeitet. Diese können mit anderen Quellen von GNSS-Messungen kombiniert werden, um die vollständigste und genaueste kinematische Trajektorie für den GNSS-Empfänger zu liefern, selbst in den anspruchsvollsten Umgebungen.
Diese anderen Quellen können lokale GNSS-Basisstationen am oder in der Nähe des Datenerfassungsprojekts sein, oder bestehende, kontinuierlich betriebene Referenzstationen (CORS), die typischerweise von Regierungsbehörden und/oder kommerziellen CORS-Netzwerkanbietern angeboten werden.
Eine Post-processing Kinematic (PPK)-Software kann frei verfügbare GNSS-Satellitenorbit- und Taktinformationen nutzen, um die Genauigkeit weiter zu verbessern. PPK ermöglicht die präzise Bestimmung des Standorts einer lokalen GNSS-Basisstation in einem absoluten globalen Koordinatenreferenzrahmen-Datum, das sie verwendet.
PPK-Software kann auch komplexe Transformationen zwischen verschiedenen Koordinatenreferenzrahmen zur Unterstützung von Ingenieurprojekten unterstützen.
Mit anderen Worten, sie ermöglicht den Zugang zu Korrekturen, verbessert die Genauigkeit des Projekts und kann sogar Datenverluste oder Fehler während der Vermessung oder Installation nach der Mission beheben.
RTK vs. PPK
Real-Time Kinematic (RTK) ist ein Positionierungsverfahren, das GNSS-Korrekturen nahezu in Echtzeit überträgt, typischerweise über einen RTCM-Korrekturdatenstrom. Es kann jedoch Herausforderungen geben, um die GNSS-Korrekturen, insbesondere hinsichtlich ihrer Vollständigkeit, Verfügbarkeit, Abdeckung und Kompatibilität, sicherzustellen.
PPK bietet den großen Vorteil, die Datenverarbeitung während der Nachbearbeitung (Post-Processing) zu optimieren, einschließlich Vorwärts- und Rückwärtsfilterung. Im Gegensatz dazu kann die Echtzeitverarbeitung unter Unterbrechungen oder Inkompatibilitäten bei Korrekturen und deren Übertragung leiden, was zu einer geringeren Positionierungsgenauigkeit führt.
Ein erster wesentlicher Vorteil der GNSS-PPK-Nachbearbeitung gegenüber Echtzeit (RTK) besteht darin, dass das im Feld verwendete System über kein Datenfunk-Modul bzw. Radio verfügen muss, um die von den CORS kommenden RTCM-Korrekturen in das INS/GNSS-System einzuspeisen.
Die Hauptbeschränkung für die Einführung des Post-Processing ist die Notwendigkeit der jeweiligen Anwendung, direkt in der Umwelt zu agieren. Wenn Ihre Anwendung hingegen die zusätzliche Verarbeitungszeit tolerieren kann, die zur Erstellung einer optimierten Trajektorie erforderlich ist, wird dies die Datenqualität für all Ihre Ausgabeprodukte erheblich verbessern.
Inwiefern trägt die Vorwärts- und Rückwärtsverarbeitung zur Verbesserung der Datengenauigkeit bei?
Nehmen wir an, wir haben einen 60-sekündigen GNSS-Ausfall mitten in unserer Vermessung. Der Positionsfehler wächst bei der Vorwärtsverarbeitung schnell an (die Rate hängt von den IMU-Spezifikationen und anderen Parametern ab) und erreicht sein Maximum am Ende des Ausfalls. Danach klingen die Werte schnell wieder ab.
Bei der Nachbearbeitung tun wir so, als würde die Zeit rückwärts laufen, und führen die Verarbeitung in antichronologischer Reihenfolge durch, da die physikalischen Gleichungen gültig bleiben. Bei dieser Rückwärtsverarbeitung wäre der Fehler am tatsächlichen Beginn des GNSS-Ausfalls maximal – ganz ähnlich und sehr symmetrisch zur natürlichen Vorwärtsverarbeitung.
Die Zusammenführung dieser beiden Berechnungsergebnisse führt zu einem maximalen Fehler etwa in der Mitte des Ausfalls, dessen Betrag jedoch deutlich geringer ist als bei rein vorwärts oder rein rückwärts gerichteten Lösungen. Dies verbessert insbesondere GNSS+INS-Lösungen, wie sie von Produkten von SBG Systems unterstützt werden, allerdings profitiert auch die reine GNSS-Verarbeitung von diesem Workflow.
Wie bereits erwähnt, ist die Nachbearbeitung der einzige Weg, diese Verbesserung zu erzielen, da hierfür alle Daten vom Start bis zum Ziel erforderlich sind, weshalb die Nutzung erst nach Abschluss der Vermessung erfolgen kann.
Für alle Vermessungsanwendungen geeignet
RTK wird häufig für hochpräzise GNSS-Positionierungen in der Kartierung, Bauüberwachung und in maritimen Anwendungen eingesetzt, die Echtzeitergebnisse erfordern. Die Nachbearbeitung von INS-Daten bietet Vorteile für Drohnen- und USV-Anwendungen, bei denen die Implementierung von Funkverbindungen und die Überwachung von RTCM-Korrekturdatenströmen eine Herausforderung darstellen.
Luftbildvermessungs-Anwender neigen dazu, PPK zu nutzen, da Datenverbindungen zu Flugzeugen schwierig herzustellen sind und Mobilfunknetze in der Höhe aufgrund der Ausrichtung der Bodenantennen oft schlecht funktionieren.
Andere Anwendungen, die Post-Processing Kinematic erfordern, sind solche, bei denen Daten (zum Beispiel Bild- oder LiDAR-Daten) in einem nachfolgenden Workflow – häufig in der Cloud – verarbeitet werden und bei denen die Trajektorienverarbeitung mit einer GNSS-Nachbearbeitungssoftware wie Qinertia problemlos integriert werden kann.
