


PPK – kinematyka przetwarzania końcowego
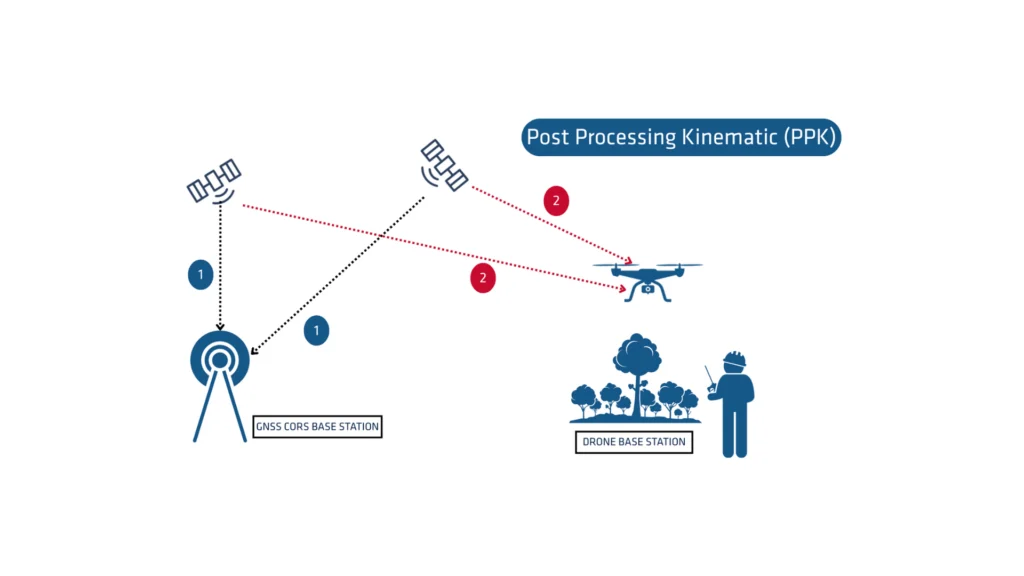
PPK (Post-Processing Kinematic) to metoda przetwarzania danych GNSS, która pozwala uzyskać pozycjonowanie o wysokiej dokładności poprzez korygowanie błędów w surowych danych pozycyjnych. Przetwarzanie post-processing jest powszechnie stosowane w aplikacjach wymagających precyzyjnych informacji geoinformacyjnych, takich jak geodezja, kartografia czy operacje UAV.
SBG Systems opracowało własne rozwiązanie do post-processingu GNSS, aby zwiększyć wydajność swoich systemów nawigacji inercyjnej.
Czym jest post-processing GNSS?
Przetwarzanie końcowe PPK to podejście, w którym system przetwarza surowe dane pomiarowe GNSS zarejestrowane przez odbiornik GNSS po akwizycji danych. Można je połączyć z innymi źródłami pomiarów GNSS, aby zapewnić najbardziej kompletną i dokładną trajektorię kinematyczną dla odbiornika GNSS, nawet w najbardziej wymagających środowiskach.
Te inne źródła mogą obejmować lokalną stację bazową GNSS w miejscu lub w pobliżu projektu akwizycji danych, lub istniejące stacje referencyjne CORS (Continuously Operating Reference Stations) zazwyczaj oferowane przez agencje rządowe i/lub komercyjnych dostawców sieci CORS.
Oprogramowanie do kinematycznego przetwarzania końcowego (PPK) może wykorzystywać swobodnie dostępne informacje o orbitach satelitów GNSS i korekcjach zegarów, aby dodatkowo poprawić dokładność. PPK umożliwia precyzyjne określenie lokalizacji stacji bazowej GNSS w absolutnym globalnym układzie odniesienia współrzędnych, którego używa.
Oprogramowanie PPK może również wspierać złożone transformacje między różnymi układami odniesienia współrzędnych w ramach projektów inżynierskich.
Innymi słowy, zapewnia dostęp do korekt, zwiększa dokładność projektu i może nawet naprawić utraty danych lub błędy podczas pomiarów lub instalacji po zakończeniu misji.
RTK a PPK
Real-Time Kinematic (RTK) to technika pozycjonowania, która przesyła poprawki GNSS w czasie zbliżonym do rzeczywistego, zazwyczaj przy użyciu strumienia poprawek w formacie RTCM. Mogą jednak wystąpić trudności w zapewnieniu poprawności poprawek GNSS, w szczególności ich kompletności, dostępności, zasięgu i kompatybilności.
PPK oferuje znaczącą zaletę optymalizacji przetwarzania danych podczas postprocessingu, w tym przetwarzania w przód i w tył. Natomiast przetwarzanie w czasie rzeczywistym może być zakłócone lub wystąpić niezgodności w poprawkach i ich transmisji, co prowadzi do niższej dokładności pozycjonowania.
Pierwszą kluczową zaletą postprocessingu GNSS PPK w porównaniu z czasem rzeczywistym (RTK) jest to, że system używany w terenie nie musi posiadać łącza danych/radia do przesyłania poprawek RTCM pochodzących z CORS do systemu INS/GNSS.
Głównym ograniczeniem we wdrożeniu postprocessingu jest wymóg działania aplikacji końcowej w danym środowisku. Z drugiej strony, jeśli Twoja aplikacja może wytrzymać dodatkowy czas przetwarzania potrzebny do wygenerowania zoptymalizowanej trajektorii, znacznie poprawi to jakość danych dla wszystkich Twoich produktów.
W jaki sposób przetwarzanie wstępne i końcowe poprawia dokładność danych?
Wyobraźmy sobie, że mamy 60-sekundową przerwę w działaniu GNSS w środku pomiaru. Błąd pozycji w przetwarzaniu w przód rośnie szybko (tempo zależy od specyfikacji IMU i innych parametrów) i osiąga maksimum pod koniec przerwy. Następnie szybko wraca do normy.
W post-processingu zakładamy, że czas płynie wstecz i wykonujemy przetwarzanie w kolejności antychronologicznej, ponieważ równania fizyczne pozostają aktualne. W tym przetwarzaniu wstecznym błąd osiągnąłby maksimum na faktycznym początku przerwy GNSS w sposób bardzo symetryczny do naturalnego przetwarzania w przód.
Połączenie tych dwóch wyników obliczeń daje maksymalny błąd w okolicach środka zaniku sygnału, o znacznie mniejszej skali niż w przypadku rozwiązań opartych wyłącznie na obliczeniach w przód lub wstecz. Poprawi to szczególnie rozwiązania GNSS+INS obsługiwane przez produkty SBG Systems, ale z tego przepływu pracy skorzysta również przetwarzanie wyłącznie GNSS.
Jak wspomniano wcześniej, post-processing jest jedynym sposobem na osiągnięcie tej poprawy, ponieważ wymaga wszystkich danych od początku do końca, co opóźnia ich wykorzystanie do zakończenia pomiaru.
Dostępna dla wszystkich aplikacji pomiarowych
RTK jest powszechnie stosowany do precyzyjnego pozycjonowania GNSS w kartografii, kontroli budowlanej i zastosowaniach morskich wymagających wyników w czasie rzeczywistym. Post-processing danych INS jest korzystny w zastosowaniach UAV i USV, gdzie implementacja radia i monitorowanie strumienia korekcji RTCM są trudne.
Specjaliści zajmujący się pomiarami lotniczymi zwykle używają PPK, ponieważ łącza danych do samolotów są trudne do zrealizowania, a sieć komórkowa działa słabo na wysokości z powodu orientacji naziemnych anten nadawczych.
Inne zastosowania wymagające post-processingu kinematycznego to te, w których dane (np. dane obrazowe lub LiDAR) są przetwarzane w kolejnym etapie, często w chmurze, i gdzie można łatwo dodać przetwarzanie trajektorii za pomocą oprogramowania do post-processingu GNSS, takiego jak Qinertia.
