


PPK – Kinematische nabewerking
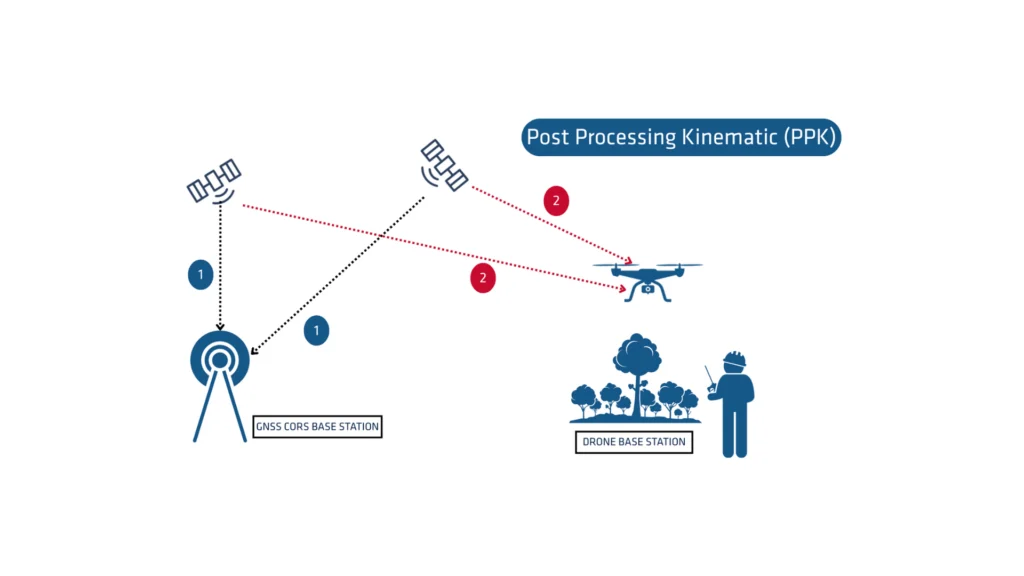
PPK (Post-Processing Kinematic) is een methode voor de verwerking van gegevens uit ge GNSS , waarmee een zeer nauwkeurige positionering wordt bereikt door fouten in de ruwe positioneringsgegevens te corrigeren. Post-processing wordt op grote schaal toegepast in toepassingen waarvoor nauwkeurige geospatiale informatie vereist is, zoals landmeting, kartering en UAV-operaties.
SBG Systems heeft een eigen GNSS Post-Processing-oplossing ontwikkeld om de prestaties van zijn inertiële navigatiesystemen te verbeteren.
Wat is GNSS post-processing?
PPK-nabewerking is een methode waarbij het systeem de ruwe GNSS -meetgegevens verwerkt die na de gegevensverzameling op een GNSS -ontvanger zijn vastgelegd. U kunt deze combineren met andere bronnen van GNSS -metingen om het meest volledige en nauwkeurige kinematische traject voor de GNSS -ontvanger te verkrijgen, zelfs in de meest uitdagende omgevingen.
Deze andere bronnen kunnen bestaan uit lokale GNSS -basisstations op of nabij de locatie van het gegevensverzamelingsproject, of uit bestaande continu werkende referentiestations (CORS) die doorgaans worden aangeboden door overheidsinstanties en/of commerciële CORS-netwerkaanbieders.
Post-processing Kinematic (PPK)-software kan gebruikmaken van vrij beschikbare GNSS satellietbaan- en klokinformatie om de nauwkeurigheid verder te verbeteren. PPK maakt het mogelijk om de locatie van een lokaal GNSS basisstation nauwkeurig te bepalen in een absoluut wereldwijd coördinatenreferentiekader, dat het gebruikt.
PPK-software kan ook complexe transformaties tussen verschillende coördinatenreferentiekaders ondersteunen ter ondersteuning van technische projecten.
Met andere woorden: het biedt toegang tot correcties, verhoogt de nauwkeurigheid van het project en kan zelfs gegevensverlies of fouten tijdens het landmeten of de installatie achteraf herstellen.
RTK versus PPK
Real-Time Kinematic (RTK) is een positioneringstechniek waarbij GNSS correcties vrijwel in realtime worden verzonden, doorgaans via een correctiestroom in RTCM-formaat. Het kan echter lastig zijn om de GNSS correcties te waarborgen, met name wat betreft de volledigheid, beschikbaarheid, dekking en compatibiliteit ervan.
PPK biedt het grote voordeel dat de gegevensverwerking tijdens de nabewerking wordt geoptimaliseerd, inclusief voorwaartse en achterwaartse verwerking. Daarentegen kan realtimeverwerking te maken krijgen met onderbrekingen of incompatibiliteiten in correcties en de overdracht daarvan, wat leidt tot een lagere positioneringsnauwkeurigheid.
Een eerste belangrijk voordeel van GNSS PPK-nabewerking ten opzichte van realtime (RTK) is dat het systeem dat in het veld wordt gebruikt, geen datalink/radio hoeft te hebben om de RTCM-correcties afkomstig van het CORS-netwerk door te sturen naar het INS/GNSS systeem.
De belangrijkste beperking voor het gebruik van nabewerking is dat de uiteindelijke toepassing moet kunnen reageren op de omgeving. Aan de andere kant, als uw toepassing de extra verwerkingstijd kan verdragen die nodig is om een geoptimaliseerd traject te genereren, zal dit de gegevenskwaliteit voor al uw eindproducten aanzienlijk verbeteren.
Hoe draagt voorwaartse en achterwaartse verwerking bij aan een grotere nauwkeurigheid van de gegevens?
Stel dat we midden in onze enquête te maken krijgen met een 60 seconden durende GNSS -storing. De positiefout bij de voorwaartse verwerking neemt snel toe (de snelheid hangt af van de specificaties van de IMU en andere parameters) en bereikt zijn maximum aan het einde van de storing. Daarna herstelt de positie zich snel.
Bij de nabewerking doen we alsof de tijd achteruit loopt en voeren we de verwerking in omgekeerde chronologische volgorde uit, aangezien de fysische vergelijkingen geldig blijven. Bij deze achterwaartse verwerking zou de fout op het daadwerkelijke begin van de GNSS storing maximaal zijn, op een manier die zeer symmetrisch is ten opzichte van de natuurlijke voorwaartse verwerking.
Het combineren van deze twee berekeningen leidt tot een maximale fout rond het midden van de stroomonderbreking, die veel kleiner is dan bij oplossingen waarbij alleen voorwaarts of alleen achterwaarts wordt berekend. Dit zal met name een verbetering betekenen voor oplossingen waarbij de „ GNSS ” en „INS ” worden gecombineerd, zoals mogelijk is met de producten van SBG Systems , maar ook de verwerking die uitsluitend gebruikmaakt van GNSS zal baat hebben bij deze workflow.
Zoals eerder vermeld, is nabewerking de enige manier om deze verbetering te realiseren, omdat je alle gegevens van begin tot eind nodig hebt, waardoor het gebruik ervan wordt uitgesteld tot het einde van het onderzoek.
Geschikt voor alle landmeetkundige toepassingen
RTK wordt op grote schaal gebruikt voor zeer nauwkeurige GNSS -positionering bij kartering, bouwcontrole en maritieme toepassingen waarbij realtime resultaten vereist zijn. De nabewerking van INS -gegevens biedt voordelen voor UAV- en USV-toepassingen, waarbij de implementatie van radioverbindingen en het monitoren van RTCM-correctiestromen een uitdaging vormen.
Luchtmeters maken vaak gebruik van PPK, omdat dataverbindingen met vliegtuigen moeilijk te realiseren zijn; mobiele netwerken werken op grote hoogte slecht vanwege de oriëntatie van de zendantennes op de grond.
Andere toepassingen waarvoor kinematische nabewerking nodig is, zijn die waarbij gegevens (bijvoorbeeld beeld- of LiDAR-gegevens) in een volgende workflow worden verwerkt, vaak in de cloud, en waarbij de verwerking van het traject met GNSS nabewerkingssoftware zoals Qinertia eenvoudig kan worden toegevoegd.
