


PPK — кінематична постобробка
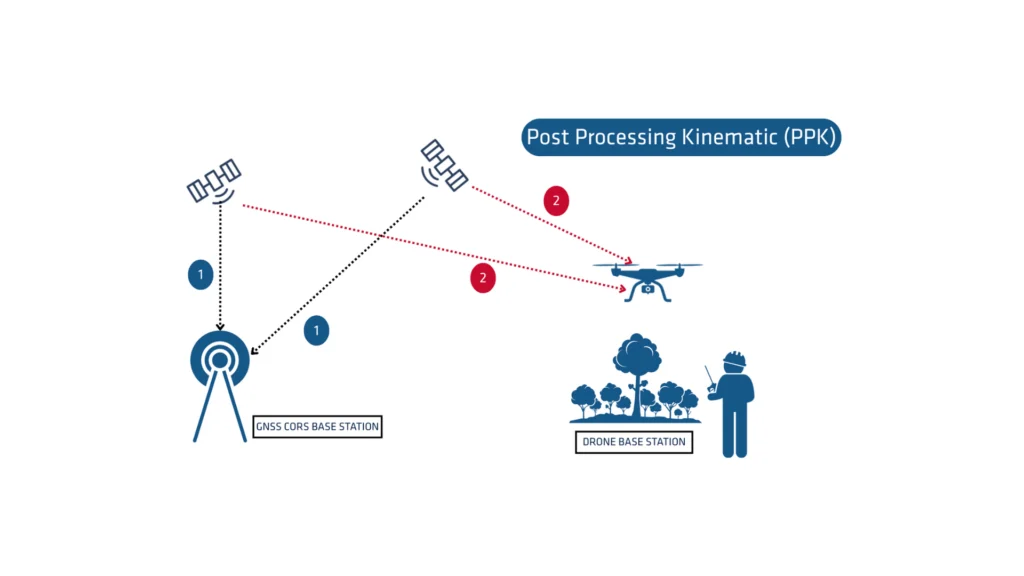
PPK (Post-Processing Kinematic) – це метод обробки даних GNSS, який забезпечує високу точність позиціювання шляхом виправлення похибок у сирих даних розташування. Постобробка широко використовується в задачах, що вимагають точних геопросторових даних, таких як геодезія, картографування та польоти БПЛА.
Компанія SBG Systems розробила власне рішення для постобробки GNSS з метою підвищення ефективності своїх інерціальних навігаційних систем.
Що таке пост-обробка GNSS?
Постобробка PPK — це підхід, за якого система обробляє сирі вимірювання даних GNSS, зареєстровані на приймачі GNSS після збору даних. Ви можете комбінувати їх з іншими джерелами вимірювань GNSS, щоб отримати найповнішу та найточнішу кінематичну траєкторію для приймача GNSS навіть у найскладніших умовах.
Ці інші джерела можуть бути локальною базовою станцією GNSS на проєкті зі збору даних або поблизу нього, або ж існуючими базовими станціями, що постійно працюють (CORS), які зазвичай пропонуються державними органами та/або комерційними провайдерами мереж CORS.
Програмне забезпечення для кінематики постобробки (PPK) може використовувати загальнодоступну інформацію про орбіти та годинники супутників GNSS, щоб допомогти подальшому підвищенню точності. PPK дозволяє точно визначити місце розташування локальної базової станції GNSS в абсолютному глобальному системі координат відліку (datum), яку вона використовує.
Програмне забезпечення PPK також може підтримувати складні перетворення між різними системами координат відліку для підтримки інженерних проєктів.
Іншими словами, воно забезпечує доступ до корекцій, підвищує точність проєкту і може навіть виправити втрати даних або помилки під час зйомки чи встановлення вже після виконання місії.
RTK проти PPK
Кінематика в реальному часі (RTK) — це метод позиціонування, який передає корекції GNSS майже в реальному часі, зазвичай використовуючи потік корекцій у форматі RTCM. Проте можуть виникати труднощі із забезпеченням корекцій GNSS, зокрема щодо їх повноти, доступності, покриття та сумісності.
PPK пропонує головну перевагу оптимізації процесів обробки даних під час постобробки, включаючи пряму та зворотну обробку. Натомість обробка в реальному часі може страждати від перерв або несумісностей у корекціях та їх передачі, що призводить до зниження точності позиціонування.
Перша ключова перевага постобробки GNSS PPK порівняно з реальним часом (RTK) полягає в тому, що система, яка використовується на місці, не потребує лінії зв'язку/радіо для передачі корекцій RTCM від CORS до системи INS/GNSS.
Головним обмеженням для впровадження постобробки є вимога до кінцевого додатка реагувати на навколишнє середовище. З іншого боку, якщо ваше застосування може витримати додатковий час обробки, необхідний для створення оптимізованої траєкторії, це значно покращить якість даних для всіх ваших результатів.
Як послідовна обробка даних у прямому та зворотному напрямках підвищує точність даних?
Уявімо, що під час нашого дослідження посеред зйомки сталася 60-секундна відмова GNSS. Похибка положення у прямому процесі обробки швидко зростає (швидкість залежить від специфікацій IMU та інших параметрів) і досягає максимуму наприкінці збою. Після цього вона швидко відновлюється.
Під час постобробки ми уявляємо, що час тече назад, і виконуємо обробку в антихронологічному порядку, оскільки фізичні рівняння залишаються чинними. У такому зворотному процесі обробки похибка буде максимальною на фактичному початку збою GNSS у дуже симетричний до природного прямого процесу спосіб.
Об’єднання цих двох результатів обчислень забезпечує мінімальну похибку приблизно в середині перерви в сигналах, причому набагато меншу за амплітудою, ніж при рішенні тільки вперед або тільки назад. Це особливо покращить рішення GNSS+INS, які підтримуються продуктами SBG Systems, але обробка лише за даними GNSS також виграє від цього робочого процесу.
Як зазначалося раніше, постобробка є єдиним способом досягти такого покращення, оскільки для цього потрібні всі дані від початку до кінця, що затримує їхнє використання до завершення зйомки.
Підходить для всіх завдань з геодезії
Технологія RTK широко використовується для високоточного GNSS-позиціонування в картографії, управлінні будівництвом та морських додатках, що вимагають результатів у реальному часі. Постобробка даних INS корисна для додатків БПЛА (UAV) та безекіпажних суден (USV), де впровадження радіозв'язку та моніторинг потоку корекції RTCM є складними завданнями.
Повітряні картографи зазвичай використовують PPK, оскільки лінії передачі даних до літаків налаштувати складно, а стільникові мережі працюють погано на висоті через орієнтацію наземних передавальних атен.
Інші додатки, що потребують кінематики після обробки (PPK), — це ті, де дані (наприклад, зображення або дані LiDAR) обробляються в подальшому робочому процесі, часто в хмарі, і де обробку траєкторії за допомогою програмного забезпечення для GNSS-постобробки, такого як Qinertia, можна легко додати.
