


PPK – Post-elaborazione cinematica
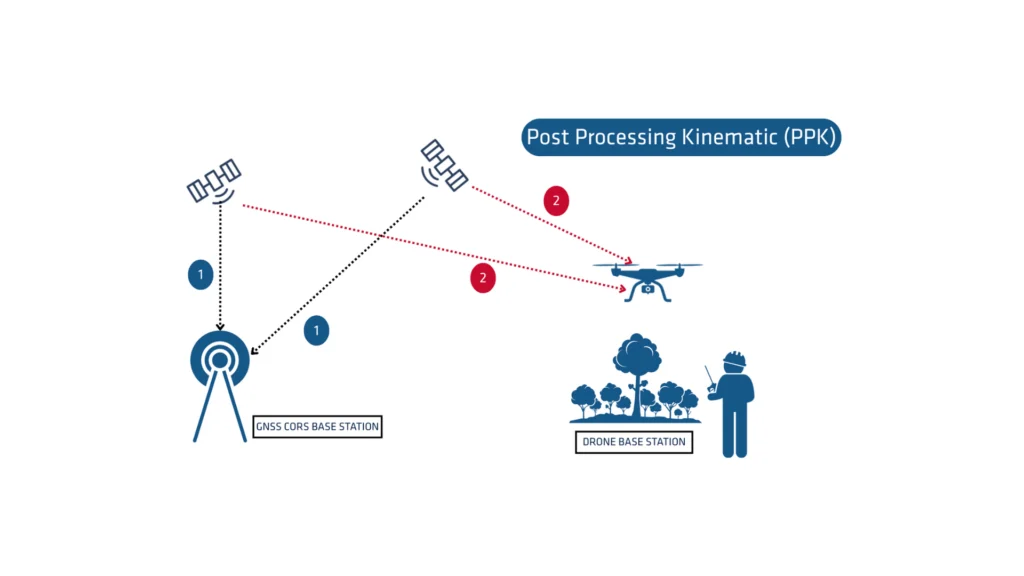
Il PPK (Post-Processing Kinematic) è un metodo di elaborazione dei dati GNSS che consente di ottenere un posizionamento ad alta precisione correggendo gli errori nei dati di posizione grezzi. Il post-processing è ampiamente utilizzato in applicazioni che richiedono informazioni geospaziali precise, come il rilevamento topografico, la mappatura e le operazioni con UAV.
SBG Systems ha sviluppato una soluzione di post-processing GNSS interna per migliorare le prestazioni dei suoi sistemi di navigazione inerziale.
Cos'è il post-processing GNSS?
Il post-processing PPK è un approccio in cui il sistema elabora le misurazioni grezze dei dati GNSS registrate su un ricevitore GNSS dopo l'acquisizione dei dati. È possibile combinarle con altre fonti di misurazioni GNSS per fornire la traiettoria cinematica più completa e accurata per il ricevitore GNSS, anche negli ambienti più difficili.
Queste altre fonti possono essere stazioni base GNSS locali presso o vicino al progetto di acquisizione dati, o stazioni di riferimento a funzionamento continuo (CORS) esistenti, tipicamente offerte da agenzie governative e/o fornitori di reti CORS commerciali.
Un software Post-processing Kinematic (PPK) può utilizzare le informazioni sull'orbita e sull'orologio dei satelliti GNSS disponibili gratuitamente, per contribuire a migliorare ulteriormente la precisione. Il PPK consente la determinazione precisa della posizione di una stazione base GNSS locale in un datum di riferimento di coordinate globali assolute, che esso utilizza.
Il software PPK può anche supportare trasformazioni complesse tra diversi sistemi di riferimento di coordinate a supporto di progetti di ingegneria.
In altre parole, esso fornisce accesso a correzioni, migliora la precisione del progetto e può persino riparare perdite o errori di dati durante il rilievo o l'installazione dopo la missione.
RTK vs PPK
Il Real-Time Kinematic (RTK) è una tecnica di posizionamento che trasmette correzioni GNSS in tempo quasi reale, tipicamente utilizzando un flusso di correzione in formato RTCM. Tuttavia, possono sorgere criticità nel garantire le correzioni GNSS, in particolare in termini di completezza, disponibilità, copertura e compatibilità.
Il PPK offre il grande vantaggio di ottimizzare le attività di elaborazione dei dati durante il post-processing, inclusa l'elaborazione in avanti e all'indietro. Al contrario, l'elaborazione in tempo reale può risentire di interruzioni o incompatibilità nelle correzioni e nella loro trasmissione, portando a un posizionamento di minore accuratezza.
Un primo vantaggio chiave del post-processing GNSS PPK rispetto al tempo reale (RTK) risiede nel fatto che il sistema impiegato sul campo non necessita di un collegamento dati/radio per alimentare il sistema INS/GNSS con le correzioni RTCM provenienti dalle CORS.
La principale limitazione all'adozione del post-processing è rappresentata dalla necessità dell'applicazione finale di intervenire sull'ambiente. D'altro canto, se l'applicazione può tollerare il tempo di elaborazione aggiuntivo necessario per produrre una traiettoria ottimizzata, la qualità dei dati per tutti i deliverable risulterà notevolmente migliorata.
In che modo l'elaborazione in avanti e quella a ritroso migliorano l'accuratezza dei dati?
Immaginiamo di avere un'interruzione GNSS di 60 secondi nel bel mezzo del nostro rilievo. L'errore di posizione nell'elaborazione in avanti cresce rapidamente (la velocità dipende dalle specifiche dell'IMU e da altri parametri) e raggiunge il suo massimo alla fine dell'interruzione. Si riprende poi rapidamente.
Nel post-processing, fingiamo che il tempo scorra all'indietro ed eseguiamo l'elaborazione in ordine antichronologico poiché le equazioni fisiche rimangono valide. In questa elaborazione all'indietro, l'errore sarebbe massimo all'effettivo inizio dell'interruzione GNSS in modo molto simmetrico rispetto alla naturale elaborazione in avanti.
La combinazione di questi due risultati di calcolo produce un errore massimo intorno alla metà dell'interruzione, con un'ampiezza molto inferiore rispetto alle soluzioni basate solo sull'andamento in avanti o all'indietro. Questo migliorerà in particolare le soluzioni GNSS+INS consentite dai prodotti SBG Systems, ma anche l'elaborazione basata sul solo GNSS trarrà vantaggio da questo flusso di lavoro.
Come accennato in precedenza, il post-processing è l'unico modo per ottenere questo miglioramento perché richiede tutti i dati dall'inizio alla fine, rinviandone l'utilizzo fino al completamento del rilievo.
Adatto a tutte le applicazioni di rilevamento
L'RTK è ampiamente utilizzato per il posizionamento GNSS ad alta precisione nella mappatura, nel controllo delle costruzioni e nelle applicazioni marine che richiedono risultati in tempo reale. Il post-processing dei dati INS avvantaggia le applicazioni UAV e USV in cui l'implementazione della radio e il monitoraggio del flusso di correzione RTCM sono complessi.
I rilevatori aerotrasportati tendono a utilizzare il PPK, poiché i collegamenti dati con gli aerei sono difficili da realizzare e le reti cellulari funzionano male in quota a causa dell'orientamento delle antenne di trasmissione a terra.
Altre applicazioni che richiedono il Post processing Kinematic sono quelle in cui i dati (immagini o dati LiDAR, ad esempio) vengono elaborati in un flusso di lavoro successivo, spesso nel cloud, e in cui l'elaborazione della traiettoria con un software di post-processing GNSS come Qinertia può essere facilmente integrata.
