


PPK – 后处理动态定位
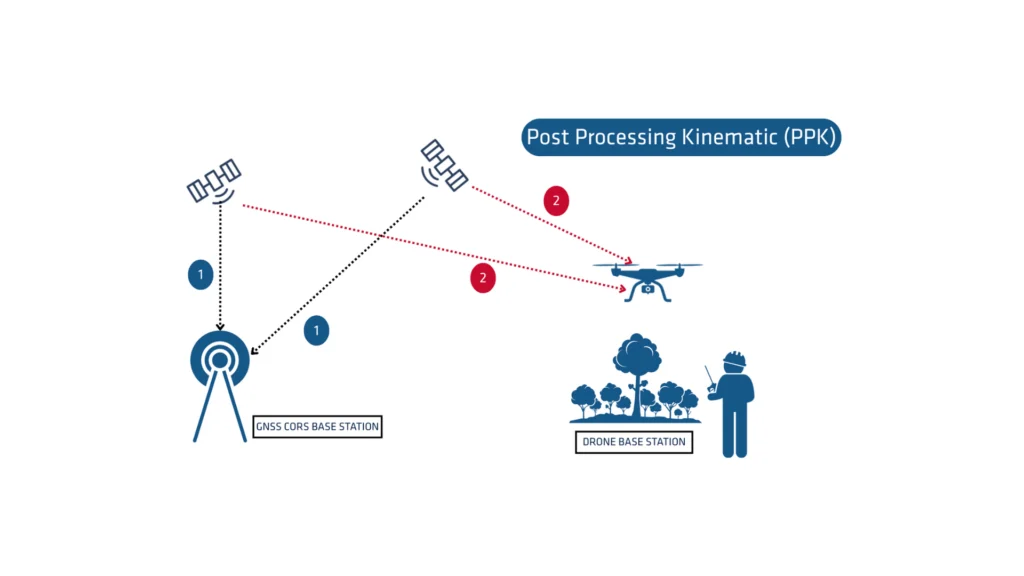
PPK(后处理动态差分定位)是一种 GNSS 数据处理方法,通过校正原始定位数据中的误差来实现高精度定位。后处理广泛应用于需要精确地理空间信息的应用中,例如测量、绘图和无人机作业。
SBG Systems 开发了内部的 GNSS 后处理解决方案,以增强其惯性导航系统的性能。
什么是 GNSS 后处理?
PPK 后处理是一种方法,系统在此方法中处理数据采集后记录在 GNSS 接收器上的原始 GNSS 数据测量值。您可以将这些测量值与其他 GNSS 测量源结合,为 GNSS 接收器提供最完整、最精确的运动轨迹,即使在最具挑战性的环境中也是如此。
这些其他来源可以是数据采集项目现场或附近的本地 GNSS 基站,也可以是通常由政府机构和/或商业 CORS 网络提供商提供的现有连续运行参考站 (CORS)。
后处理动态 (PPK) 软件可以利用免费的 GNSS 卫星轨道和时钟信息,以帮助进一步提高精度。PPK 允许精确确定本地 GNSS 基站在其所使用的绝对全球坐标参考框架基准中的位置。
PPK 软件还可以支持不同坐标参考框架之间的复杂转换,以支持工程项目。
换句话说,它提供了校正功能,提高了项目的精度,甚至可以在任务后的测量或安装过程中修复数据丢失或错误。
RTK vs PPK
实时动态(RTK)是一种定位技术,通常使用 RTCM 格式校正流近实时地传输 GNSS 校正。然而,在确保 GNSS 校正(特别是其完整性、可用性、覆盖范围和兼容性)方面可能会遇到挑战。
PPK 的主要优势在于能够在后处理(包括正向和反向处理)期间优化数据处理活动。相比之下,实时处理可能会遭受校正及其传输中断或不兼容的困扰,从而导致较低的定位精度。
GNSS PPK 后处理与实时(RTK)相比的第一个关键优势是,现场使用的系统不需要数据链/无线电将来自 CORS 的 RTCM 校正馈送到 INS/GNSS 系统中。
采用后处理的主要限制是最终应用需要对环境采取行动。另一方面,如果您的应用能够承受生成优化轨迹所需的额外处理时间,它将极大地提高所有交付物的数据质量。
正向和反向处理如何提高数据精度?
假设我们在测量过程中遇到了持续 60 秒的 GNSS 信号中断。前向处理中的位置误差增长迅速(速率取决于 IMU 规格和其他参数),并在中断结束时达到最大值。随后它会迅速恢复。
在后处理中,我们假设时间倒流,并按照与物理方程保持一致的抗逆序(逆时间轴)顺序进行处理。在这种后向处理中,误差将在实际 GNSS 中断开始时达到最大值,这与自然的前向处理高度对称。
将这两个计算结果合并会在中断中间产生最大误差,其量级远低于仅正向或仅反向解决方案。这将特别改善 SBG Systems 产品允许的 GNSS+INS 解决方案,但仅 GNSS 处理也将从此工作流中受益。
如前所述,后处理是实现这种改进的唯一途径,因为您需要从头到尾的所有数据,这会将其使用推迟到调查结束。
适用于所有测量应用
RTK 广泛用于地图测绘、施工控制和需要实时结果的海洋应用中的高精度 GNSS 定位。INS 数据的后处理有利于无线电设备部署和 RTCM 校正流监控具有挑战性的无人机和无人艇应用。
航空测绘人员倾向于使用 PPK,因为飞机的无线电数据链很难建立,而且由于地面广播天线的方向,蜂窝网络在高海拔地区工作效果不佳。
其他需要动态后处理(PPK)的应用是那些随后在工作流(通常在云端)中处理数据(例如图像或 LiDAR 数据)的应用,并且可以在其中轻松添加使用 Qinertia 等 GNSS 后处理软件对轨迹的处理。
