


PPK – Cinemática de Pós-Processamento
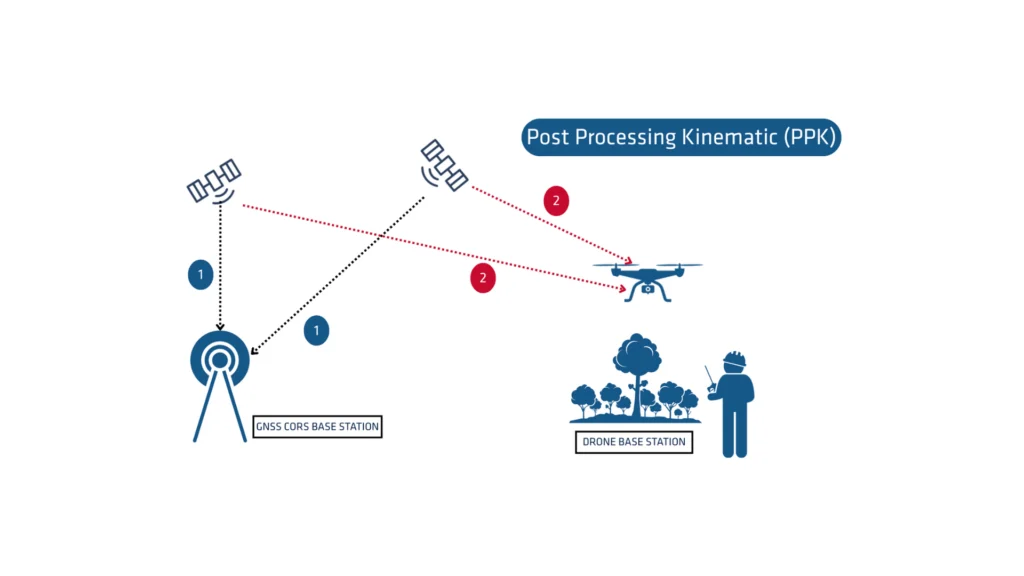
PPK (Post-Processing Kinematic) é um método de processamento de dados GNSS que alcança posicionamento de alta precisão ao corrigir erros em dados de posicionamento bruto. O pós-processamento é amplamente utilizado em aplicações que exigem informações geoespaciais precisas, como levantamentos topográficos, mapeamento e operações com VANTs.
A SBG Systems desenvolveu uma solução interna de pós-processamento GNSS para aprimorar o desempenho de seus sistemas de navegação inercial.
O que é o pós-processamento GNSS?
O pós-processamento PPK é uma abordagem na qual o sistema processa as medições de dados GNSS brutos registradas em um receptor GNSS após a aquisição de dados. É possível combiná-los com outras fontes de medições GNSS para fornecer a trajetória cinemática mais completa e precisa para o receptor GNSS, mesmo nos ambientes mais desafiadores.
Essas outras fontes podem ser estações base GNSS locais no projeto de aquisição de dados ou próximas a ele, ou estações de referência de operação contínua (CORS) existentes, normalmente oferecidas por agências governamentais e/ou provedores de rede CORS comerciais.
Um software de Pós-processamento Cinemático (PPK) pode utilizar informações de órbita e relógio de satélites GNSS disponíveis gratuitamente para ajudar a melhorar ainda mais a precisão. O PPK permite a determinação precisa da localização de uma estação base GNSS local em um datum de sistema de referência de coordenadas global absoluto, que ele utiliza.
O software PPK também pode suportar transformações complexas entre diferentes sistemas de referência de coordenadas em apoio a projetos de engenharia.
Em outras palavras, ele oferece acesso a correções, melhora a precisão do projeto e pode até mesmo reparar perdas de dados ou erros durante o levantamento ou instalação após a missão.
RTK x PPK
O Real-Time Kinematic (RTK) é uma técnica de posicionamento que transmite correções GNSS em tempo quase real, tipicamente utilizando um fluxo de correção no formato RTCM. No entanto, podem surgir desafios para garantir as correções GNSS, especificamente em relação à integridade, disponibilidade, cobertura e compatibilidade.
O PPK oferece a grande vantagem de otimizar as atividades de processamento de dados durante o pós-processamento, incluindo o processamento direto (forward) e reverso (backward). Em contrapartida, o processamento em tempo real pode sofrer interrupções ou incompatibilidades nas correções e na transmissão, resultando em um posicionamento de menor precisão.
Uma primeira vantagem fundamental do pós-processamento GNSS PPK em relação ao tempo real (RTK) é que o sistema utilizado em campo não precisa contar com um enlace de dados (datalink)/rádio para alimentar o sistema INS/GNSS com as correções RTCM provenientes da CORS.
A principal limitação para a adoção do pós-processamento é a necessidade de a aplicação final atuar sobre o ambiente. Por outro lado, se a sua aplicação puder tolerar o tempo de processamento adicional necessário para gerar uma trajetória otimizada, isso melhorará consideravelmente a qualidade dos dados para todas as suas entregas.
De que forma o processamento progressivo e regressivo melhoram a precisão dos dados?
Vamos imaginar que temos uma interrupção de GNSS de 60 segundos no meio do nosso levantamento. O erro de posição no processamento direto cresce rapidamente (a taxa depende das especificações da IMU e de outros parâmetros) e atinge seu máximo no final da interrupção. Em seguida, ele se recupera rapidamente.
No pós-processamento, fingimos que o tempo flui para trás e fazemos o processamento em ordem anticronológica, pois as equações físicas permanecem válidas. Nesse processamento reverso, o erro seria máximo no início real da interrupção do GNSS de maneira muito simétrica ao processamento direto natural.
A mesclagem desses dois resultados de cálculo gera um erro máximo em torno do meio da interrupção, com uma magnitude muito menor do que nas soluções apenas para frente ou apenas para trás. Isso melhorará especialmente as soluções GNSS+INS possibilitadas pelos produtos da SBG Systems, mas o processamento apenas com GNSS também se beneficiará desse fluxo de trabalho.
Como afirmado anteriormente, o pós-processamento é a única maneira de alcançar essa melhoria, pois você precisa de todos os dados do início ao fim, o que atrasa seu uso até o final do levantamento.
Acessível para todas as aplicações de levantamento topográfico
O RTK é amplamente utilizado para posicionamento GNSS de alta precisão em mapeamento, controle de construção e aplicações marinhas que exigem resultados em tempo real. O pós-processamento de dados INS beneficia aplicações de VANTs e VSRs onde a implementação de rádio e o monitoramento do fluxo de correção RTCM são desafiadores.
Topógrafos aerotransportados tendem a usar PPK, porque os enlaces de dados para aviões são difíceis de estabelecer, visto que a rede celular funciona mal em altitude devido à orientação das antenas de transmissão terrestres.
Outras aplicações que precisam de Cinemática de Pós-Processamento (PPK) são aquelas em que os dados (imagem ou dados LiDAR, por exemplo) são processados em um fluxo de trabalho subsequente, frequentemente na nuvem, e onde o processamento da trajetória com um software de pós-processamento GNSS como o Qinertia pode ser facilmente adicionado.
