


PPK – Post Processing Kinematic
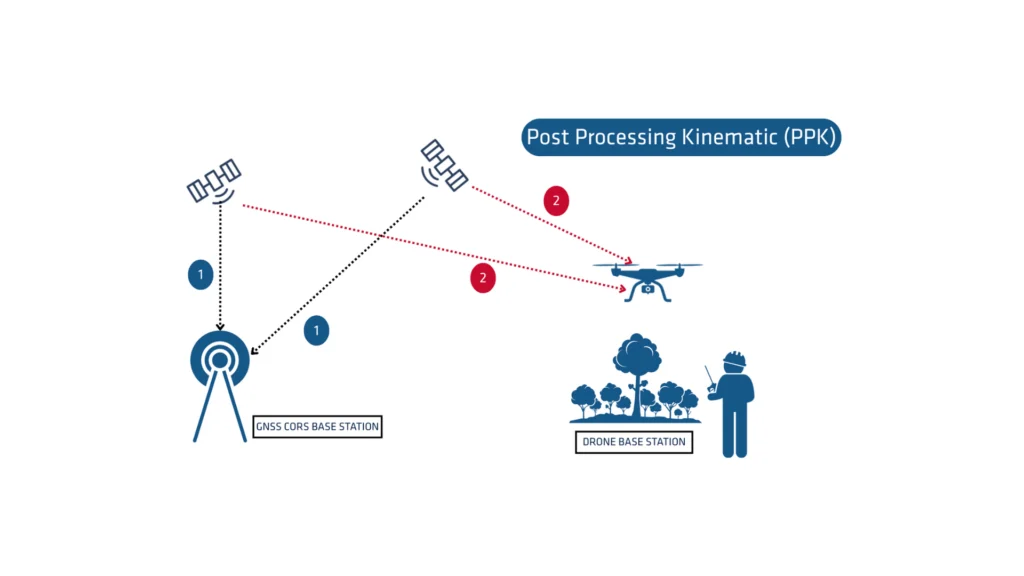
PPK (Post-Processing Kinematic) är en metod för bearbetning av GNSS-data som uppnår positionering med hög noggrannhet genom att korrigera fel i råa positioneringsdata. Efterbehandling används i stor utsträckning i tillämpningar som kräver exakt geospatial information, såsom mätning, kartering och drönarverksamhet.
SBG Systems har utvecklat en egen GNSS-efterbehandlingslösning för att förbättra prestandan hos företagets tröghetsnavigeringssystem.
Vad är GNSS-efterbehandling?
PPK-efterbehandling är en metod där systemet bearbetar de råa GNSS-datamätningar som loggats på en GNSS-mottagare efter datainsamlingen. Du kan kombinera dem med andra källor av GNSS-mätningar för att tillhandahålla den mest fullständiga och exakta kinematiska banan för GNSS-mottagaren, även i de mest krävande miljöer.
Dessa andra källor kan vara en lokal GNSS-basstation vid eller nära datainsamlingsprojektet, eller befintliga permanent aktiva referensstationer (CORS) som vanligtvis tillhandahålls av myndigheter och/eller kommersiella CORS-nätverksleverantörer.
En PPK-programvara (Post-Processing Kinematic) kan använda fritt tillgänglig information om GNSS-satelliternas omloppsbanor och klockor för att bidra till ytterligare förbättrad noggrannhet. PPK möjliggör exakt bestämning av en lokal GNSS-basstations position i ett absolut globalt koordinatreferenssystem (datum), vilket den använder.
PPK-programvaran kan också ha stöd för komplexa transformer mellan olika koordinatreferenssystem för att underlätta ingenjörsprojekt.
Med andra ord ger den tillgång till korrigeringar, förbättrar projektets noggrannhet och kan till och med reparera dataförluster eller fel under mätningen eller installationen i efterhand.
RTK vs PPK
RTK (Real-Time Kinematic) är en positioneringsteknik som överför GNSS-korrigeringar i nära realtid, vanligen med hjälp av en korrigeringsström i RTCM-format. Det kan dock finnas utmaningar när det gäller att säkerställa GNSS-korrigeringarna, i synnerhet deras fullständighet, tillgänglighet, täckning och kompabilitet.
PPK erbjuder den stora fördelen att optimera databearbetningen under efterbehandlingen, inklusive framåt- och bakåtriktad bearbetning. Däremot kan realtidsbearbetning drabbas av avbrott eller inkompatibiliteter i korrigeringar och deras överföring, vilket leder till positionering med lägre noggrannhet.
En första nyckelfördel med GNSS PPK-efterbehandling jämfört med realtid (RTK) är att systemet som används i fält inte behöver ha en datalänk/radio för att skicka in RTCM-korrigeringarna från CORS till INS/GNSS-systemet.
Den huvudsakliga begränsningen för att införa efterbehandling är kravet på att tillämpningen i slutändan ska kunna agera direkt på miljön. Å andra sidan, om din tillämpning tål den extra bearbetningstid som krävs för att producera en optimerad bana, kommer den att avsevärt förbättra datakvaliteten för alla dina leverabler.
Hur förbättrar framåt- och bakåtriktad bearbetning datanoggrannheten?
Låt oss tänka oss att vi har ett 60 sekunder långt GNSS-avbrott mitt under vår mätning. Positionsfelet vid framåtriktad bearbetning växer snabbt (hastigheten beror på IMU-specifikationerna och andra parametrar) och når sitt maximum i slutet av avbrottet. Därefter återhämtar det sig snabbt.
Vid efterbehandling låtsas vi att tiden flyter bakåt och utför bearbetningen i omvänd kronologisk ordning eftersom de fysiska ekvationerna förblir giltiga. Vid denna bakåtriktade bearbetning skulle felet vara som störst vid själva början av GNSS-avbrottet, på ett mycket symmetriskt sätt jämfört med den naturliga framåtriktade bearbetningen.
Sammanslagningen av dessa två beräkningar resulterar i ett maximalt fel kring mitten av avbrottet, med en mycket lägre magnitud än för enbart framåtriktade eller enbart bakåtriktade lösningar. Detta förbättrar i synnerhet GNSS+INS-lösningar som möjliggörs av SBG Systems produkter, men även enbart GNSS-baserad bearbetning drar nytta av detta arbetsflöde.
Som nämnts tidigare är efterbehandling det enda sättet att uppnå denna förbättring eftersom du behöver all data från början till slut, vilket fördröjer dess användning till dess att mätningen är avslutad.
Tillgängligt för alla mätningstillämpningar
RTK används i stor utsträckning för GNSS-positionering med hög noggrannhet vid kartering, byggnadskontroll och Marina tillämpningar som kräver resultat i realtid. Efterbehandling av INS-data gynnar drönar- (UAV) och obemannade ytfartygstillämpningar (USV) där radioimplementering och övervakning av RTCM-korrigeringsströmmar är utmanande.
Flygmätare tenderar att använda PPK, eftersom datalänkar till flygplan är svåra att upprätta och mobilnät fungerar dåligt på höjd på grund av markbundna sändarantennernas riktning.
Andra tillämpningar som kräver Post-Processing Kinematic är sådana där data (till exempel bild- eller LiDAR-data) bearbetas i ett efterföljande arbetsflöde, ofta i molnet, och där bearbetningen av banan med en GNSS-efterbehandlingsprogramvara som Qinertia enkelt kan läggas till.
