
Engins de chantier

Les machines lourdes désignent de grands équipements mécaniques effectuant des tâches nécessitant une puissance élevée, une résistance structurelle et un fonctionnement continu. Les industries utilisent ces machines pour l'excavation, le levage, la manutention, le forage, le nivellement, le transport et la construction. Les machines lourdes comprennent les excavatrices, les bulldozers, les chargeuses sur pneus, les grues, les niveleuses, les camions miniers, les foreuses et les machines agricoles. Chaque machine combine des systèmes mécaniques, des actionneurs hydrauliques, des moteurs et des unités de commande électroniques pour générer et gérer des forces importantes.
Les fabricants conçoivent les machines lourdes pour résister à des environnements d'exploitation exigeants. Les machines subissent fréquemment de fortes vibrations, des chocs mécaniques, des variations de température, de la poussière, de l'humidité et des interférences électromagnétiques. Ces conditions peuvent affecter les composants mécaniques et les capteurs électroniques. C'est pourquoi les ingénieurs sélectionnent des composants durcis qui maintiennent des performances fiables tout au long de la durée de vie opérationnelle de la machine.
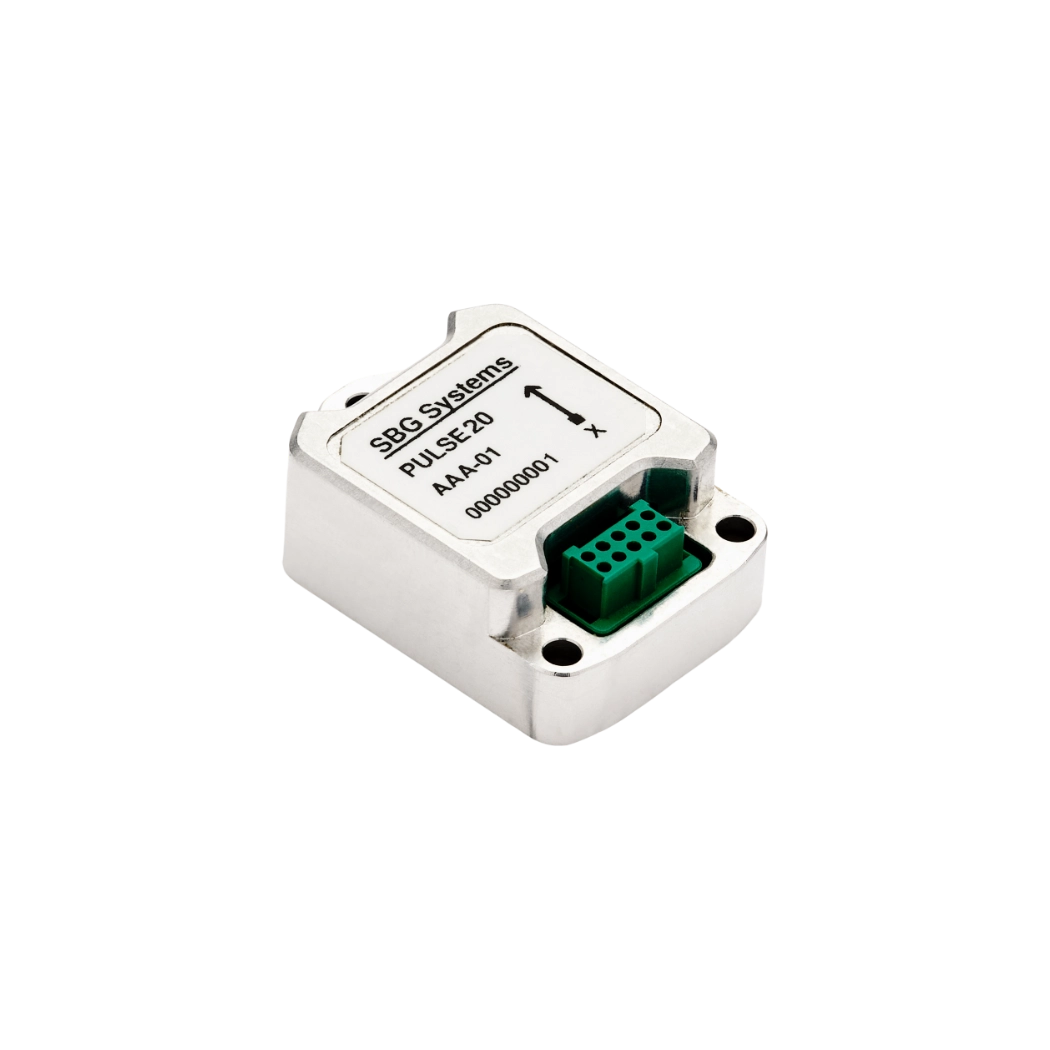
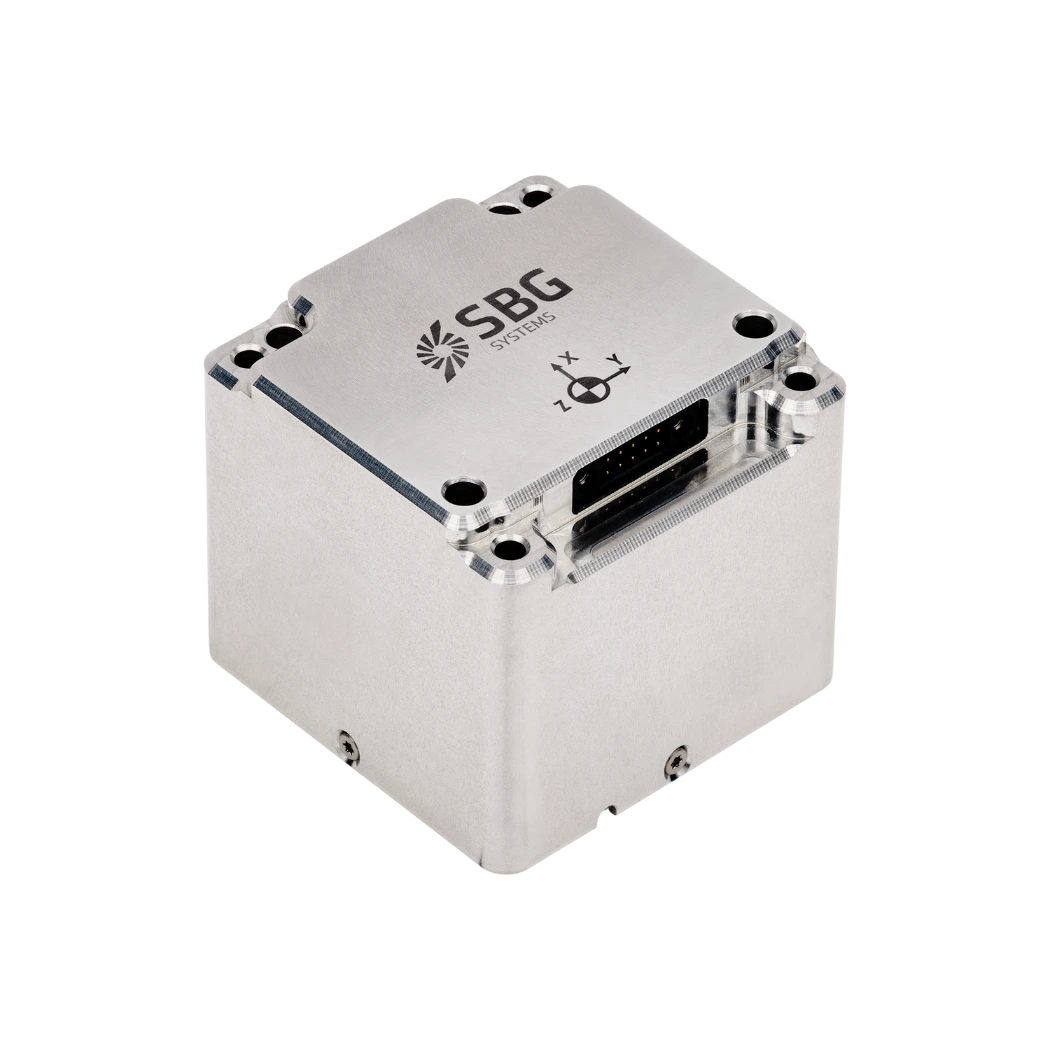
Les machines lourdes modernes dépendent de plus en plus de systèmes de détection et de commande électroniques. Les récepteurs GNSS fournissent un positionnement absolu, tandis que les capteurs inertiels mesurent l'accélération et le mouvement angulaire. Une IMU associe des accéléromètres et des gyroscopes pour mesurer l'accélération linéaire et la rotation de la machine. Un AHRS traite les mesures inertielles pour estimer le roulis, le tangage et le cap. Un INS combine les données inertielles avec le GNSS et d'autres capteurs d'aide pour calculer la position, la vitesse et l'orientation.
Ces systèmes prennent en charge le guidage des machines, le nivellement automatisé, la surveillance de la charge utile, la stabilisation et le fonctionnement autonome. Par exemple, une excavatrice peut utiliser un INS pour déterminer la position et l'orientation de son châssis et de ses accessoires. Un camion minier peut utiliser la fusion GNSS/INS pour maintenir une navigation précise malgré les vibrations et les interruptions temporaires du GNSS.
Les machines lourdes exigent également une intégration robuste des capteurs. Des niveaux élevés de chocs et de vibrations peuvent introduire des erreurs de mesure et dégrader les performances des capteurs. Par conséquent, les ingénieurs prennent en compte la stabilité de la dérive, la densité de bruit, la plage dynamique, la largeur de bande, la sensibilité à la température et la résistance aux chocs lors de la sélection des capteurs inertiels.
Des solutions IMU, AHRS et INS durcies aident les machines à maintenir une conscience fiable des mouvements et permettent des opérations précises, sûres et efficaces.
