


UART – Universal Asynchronous Receiver-Transmitter
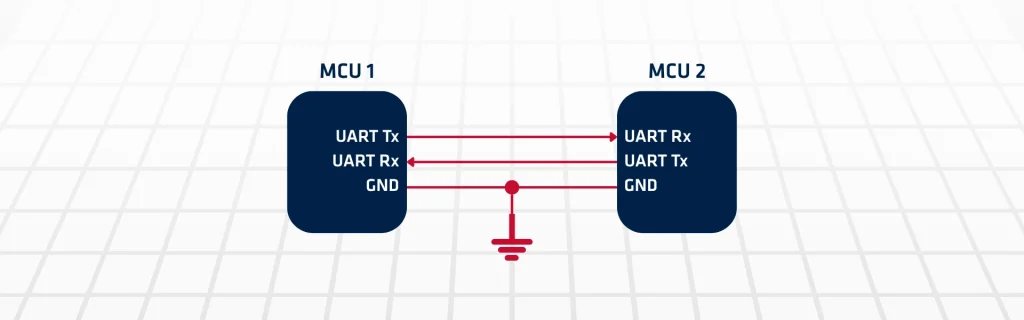
L'UART, ou récepteur-émetteur asynchrone universel (Universal Asynchronous Receiver-Transmitter), permet une communication série fiable entre des dispositifs numériques. Tout d'abord, il convertit des données parallèles en format série pour la transmission. Ensuite, le côté récepteur reconstruit les données sous forme parallèle. Pour cette raison, cette interface simple est largement utilisée dans les systèmes de navigation embarqués. Les systèmes de navigation inertielle, ou INS, reposent sur la communication de capteurs en temps réel. Par conséquent, l'UART offre une méthode légère et efficace pour connecter les IMU aux processeurs.
Contrairement aux interfaces plus complexes, l'UART ne nécessite pas de ligne d'horloge dédiée. Les données sont transférées à l'aide de débits en bauds configurables et de formats de trame standard. Chaque transmission comprend des bits de début, de données, de parité et d'arrêt. Par conséquent, cette structure garantit la détection des erreurs et la synchronisation entre les appareils. En pratique, les modules INS génèrent d'importants flux de données d'accéléromètres et de gyroscopes.
Débit en bauds et taux de sortie UART
Le débit en bauds définit le nombre de symboles ou de bits par seconde transmis par l'interface UART. Un débit plus élevé accroît le volume de données transféré, ce qui est primordial pour un transfert rapide des données d'IMU. Néanmoins, des vitesses supérieures rendent également le signal plus sensible aux perturbations et à la qualité de la ligne. La fréquence de sortie de l'IMU détermine la cadence à laquelle le capteur génère les données de navigation. Par exemple, une IMU peut émettre des mesures à 200 Hz ou plus. Pour transmettre ces informations de manière fiable, le débit en bauds de l'UART doit être choisi de façon à absorber le volume de données du capteur ainsi que la surcharge liée au protocole.
La longueur du câble influe directement sur les performances de l'UART. Des câbles plus longs augmentent la capacité et la résistance, ce qui risque de dégrader les signaux aux débits élevés. Par conséquent, les câbles courts autorisent des débits supérieurs, tandis que les liaisons plus longues peuvent imposer de réduire le débit pour préserver l'intégrité des données. À titre d'exemple, un débit de 115200 bauds peut fonctionner de manière stable sur plusieurs mètres, mais les vitesses dépassant 1 Mbps requièrent généralement des câbles très courts et parfaitement blindés.
Les ingénieurs doivent donc trouver un juste équilibre entre ces trois paramètres. Si une IMU présente une fréquence de sortie élevée, un débit en bauds suffisant s'impose, mais la longueur du câble doit rester limitée pour éviter toute perte de données. Inversement, si une grande longueur de câble est inévitable, la réduction du débit ou l'utilisation d'interfaces de signalisation différentielle, telles que RS-422 ou RS-485, garantit une communication stable.
Ainsi, le canal UART achemine ces informations directement vers le calculateur de navigation. La latence est minime et le protocole n'engendre qu'une surcharge très faible. Les ingénieurs privilégient donc l'UART pour une intégration système simple et robuste. En outre, cette interface autorise un câblage flexible et requiert de minimales ressources matérielles. Elle s'avère particulièrement efficace dans les applications compactes ou à contrainte énergétique. De plus, dans le domaine de la défense et de l'aérospatiale, la fiabilité et la stabilité constituent des exigences critiques.
L'UART assure un flux de données continu sans nécessiter de piles de communication complexes. De surcroît, les développeurs peuvent optimiser les débits en bauds pour les adapter aux fréquences de sortie des capteurs. Par exemple, les IMU à haute fréquence génèrent plusieurs kilo-octets par seconde. L'interface UART est donc en mesure de répondre à cette exigence lorsqu'elle est correctement configurée.
Par ailleurs, des mécanismes de contrôle de flux préviennent toute perte de données en cas de forte charge. Des tampons matériels ou logiciels gèrent également efficacement les rafales de données asynchrones. En retour, le comportement déterministe de l'UART améliore la prédictibilité au sein des systèmes embarqués. Pour renforcer l'intégrité, les concepteurs associent fréquemment l'UART à des protocoles de niveau supérieur. Par conséquent, le contrôle d'erreurs et le découpage en trames confèrent une robustesse accrue aux échanges de données de navigation. Cette approche garantit une communication précise dans des environnements opérationnels exigeants.
En conclusion, l'UART constitue une solution éprouvée pour l'intégration de capteurs INS.
