


RMS – 제곱평균제곱근
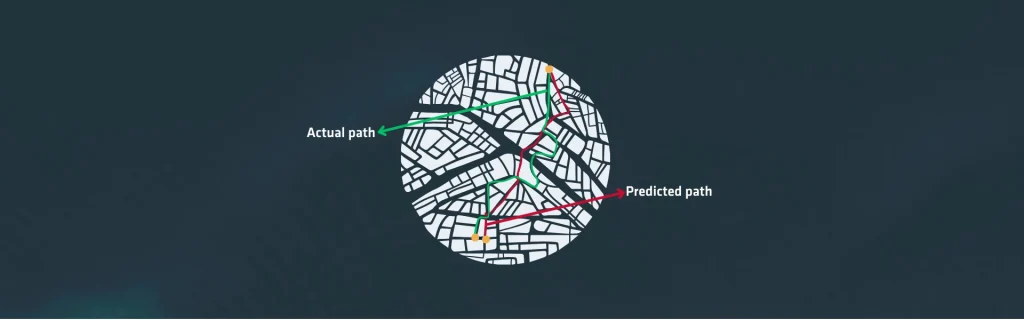
RMS(Root Mean Square, 제곱평균제곱근)는 변동하는 신호의 크기를 정량화하는 통계적 측정값입니다. 센서 노이즈, 바이어스 안정성, 관성 측정의 전반적인 품질을 설명하기 위해 관성 항법에서 널리 사용됩니다. RMS는 제곱 값들의 평균에 제곱근을 취하여 신호의 유효 전력을 나타냅니다. 이 과정을 통해 양의 편차와 음의 편차가 결과에 동일하게 기여하도록 합니다.
엔지니어들은 특히 IMU(Inertial Measurement Unit)의 오차 전파를 평가할 때 가속도계와 자이로스코프의 출력을 특성화하기 위해 RMS에 의존합니다. 따라서 이는 관성 항법 시스템(INS)이 추측 항법 중에 정확도를 얼마나 잘 유지할 수 있는지 평가하는 데 필수적인 역할을 합니다.
관성 항법에 미치는 영향
관성 항법에서 RMS는 통합된 위치, 속도, 자세의 측정 노이즈와 잔류 오차를 모두 정량화하는 데 자주 적용됩니다. 예를 들어, RMS 가속도 노이즈는 무작위 변동이 적분 후 속도 추정에 미치는 영향을 파악하는 데 도움을 줍니다.
각속도 랜덤 워크(angular random walk)로 자주 표현되는 RMS 각속도 노이즈는 자세 표류(attitude drift)에 직접적인 영향을 미칩니다. 제조업체는 속도 랜덤 워크, 바이어스 반복성, 출력 노이즈 밀도 등 많은 성능 지표를 이 값을 사용하여 명시합니다. 이러한 RMS 기반 사양을 통해 시스템 통합업체(system integrators)는 서로 다른 IMU를 비교하고, 시간에 따른 항법 표류를 추정하며, 적절한 필터링 전략을 설계할 수 있습니다.
INS/GNSS 통합(INS/GNSS integration)에서 널리 사용되는 칼만 필터는 프로세스 및 측정 공분산 행렬에서 RMS 노이즈 수준을 사용하여 불확실성을 관리하고 추정 오차를 줄입니다.
또한 RMS는 후처리를 통해 항법 성능을 검증할 때 중요한 지표 역할을 합니다. 분석가는 추정된 궤적과 기준 솔루션 간의 RMS 차이를 계산하여 GNSS 차단(GNSS denial) 또는 고동역학 기동이 포함된 테스트 중에 INS의 품질을 평가합니다.
낮은 RMS 오차는 안정적인 센서 동작과 효과적인 필터링을 나타냅니다. 반대로 높은 RMS 오차는 열 표류, 기계적 진동 또는 불충분한 캘리브레이션과 같은 문제를 부각시킵니다.
RMS는 변동의 전체적인 크기를 요약하므로 엔지니어가 환경 스트레스 하에서 시스템의 견고성을 판단할 수 있게 해줍니다. 이와 같이 RMS는 관성 센서 거동을 특성화하고, 항법 알고리즘을 평가하며, 다양한 임무 프로필 전반에 걸쳐 INS가 안정적으로 작동하도록 보장하는 기본적인 도구 역할을 합니다.
