


Pilonnement
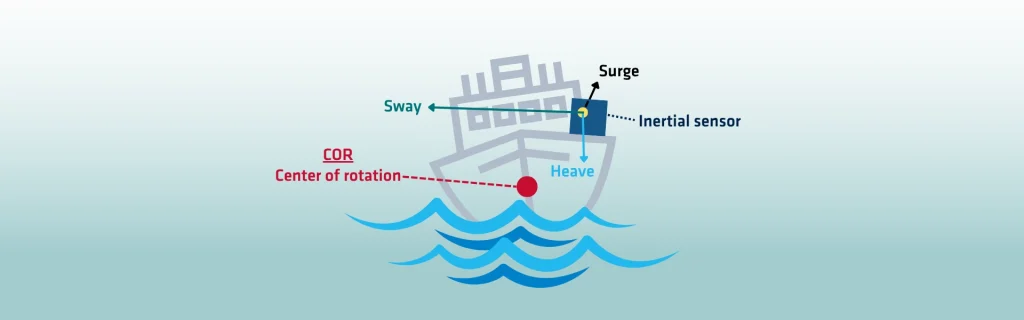
Le pilonnement (heave) désigne le mouvement vertical d'un navire ou d'une plateforme provoqué par les vagues de l'océan. Contrairement au tangage ou au roulis, qui impliquent un mouvement de rotation, il s'agit d'un déplacement de haut en bas. Contrairement au tangage ou au roulis, qui impliquent un mouvement angulaire, le pilonnement est strictement vertical. Le pilonnement est un facteur critique dans la navigation et les opérations offshore. Un pilonnement excessif peut impacter directement la stabilité du navire, la précision et la sécurité de l'équipage.
La hauteur des vagues est le principal facteur influençant le pilonnement. Des vagues plus grandes génèrent un déplacement vertical plus fort, augmentant l'amplitude du mouvement. La période des vagues affecte également les caractéristiques du pilonnement. Des périodes plus longues entraînent un mouvement vertical plus régulier, tandis que des périodes plus courtes provoquent des oscillations rapides. La direction des vagues modifie la façon dont le pilonnement est ressenti. Les vagues venant de l'avant ou de l'arrière ont un effet différent de celles frappant les côtés. La conception du navire joue également un rôle crucial dans sa réponse au pilonnement. La forme de la coque, le déplacement et la répartition des poids déterminent la manière dont le mouvement est absorbé.
Le pilonnement impacte considérablement la stabilité du navire. Les oscillations verticales continues affectent le confort, les performances des équipements et la sécurité. Pour les navires plus petits, un pilonnement fort peut créer des conditions dangereuses. Dans les opérations offshore, il pose des défis pour le forage et la stabilité de la plateforme. Les mouvements verticaux peuvent interférer avec le fonctionnement de la garniture de forage et l'ancrage sur le fond marin. Des systèmes de compensation précis sont par conséquent essentiels pour les activités offshore.
Il affecte également la précision de la navigation. Le déplacement vertical nuit au positionnement précis lors de l'amarrage, des levés ou de la construction. Le mouvement perturbe les mesures GNSS et inertielles, ce qui nécessite des corrections avancées. Un suivi précis est donc critique pour la réussite de la mission.
Meilleures méthodes et technologies de mesure du pilonnement
Des outils de mesure avancés fournissent des données précises. Les accéléromètres, les houlographes et les unités de mouvement offrent une surveillance en temps réel. Comprendre et gérer le mouvement vertical d'un navire est essentiel pour garantir la sécurité, la stabilité et l'efficacité des opérations maritimes et offshore.
Plusieurs méthodes et technologies sont utilisées pour corriger les écarts :
1 – Compensation de pilonnement (heave) en temps réel
Des capteurs tels que des accéléromètres, des gyroscopes et des INS couplés à un GNSS mesurent le mouvement du navire en temps réel. Le système calcule le déplacement de pilonnement et applique immédiatement des corrections aux équipements, tels que les sondeurs ou les tubes de forage.
2 – Traitement différé du pilonnement (delayed heave)
Certains systèmes avancés utilisent des algorithmes de pilonnement différé. Ces algorithmes traitent les données de mouvement avec un court délai temporel pour améliorer la précision. Cette méthode est particulièrement efficace dans des conditions de houle irrégulière.
3 – Compensation active du pilonnement (AHC)
Les systèmes AHC utilisent des actionneurs hydrauliques ou électriques pour contrer physiquement le mouvement vertical. Ils sont largement utilisés sur les grues, les plateformes de forage et les véhicules sous-marins téléopérés (ROV). En ajustant continuellement la position de l'équipement, ils maintiennent la stabilité malgré le pilonnement induit par la houle.
4 – Compensation passive du pilonnement (PHC)
La PHC s'appuie sur des systèmes mécaniques tels que des ressorts ou des amortisseurs pour absorber ces forces. Bien que moins précise que l'AHC, elle réduit l'impact des mouvements dans les applications où une compensation complète n'est pas requise.
5 – Systèmes de positionnement dynamique (DP)
Les systèmes DP intègrent les données au contrôle des propulseurs. Ils stabilisent la position globale du navire et réduisent les effets des mouvements. Lorsqu'il est combiné avec d'autres capteurs, le DP améliore les performances de maintien de position dans les opérations offshore.
6 – Corrections par post-traitement
Dans les levés hydrographiques, ces corrections sont souvent appliquées après la collecte des données. Les données des capteurs de mouvement sont synchronisées avec les mesures sonar ou lidar. Le logiciel supprime ensuite les effets de pilonnement pour produire des cartes bathymétriques précises.
Explorez notre gamme de solutions maritimes conçues pour la surveillance de la houle en temps réel. Solution de navigation pour applications hydrographiques
