


Хвилювання
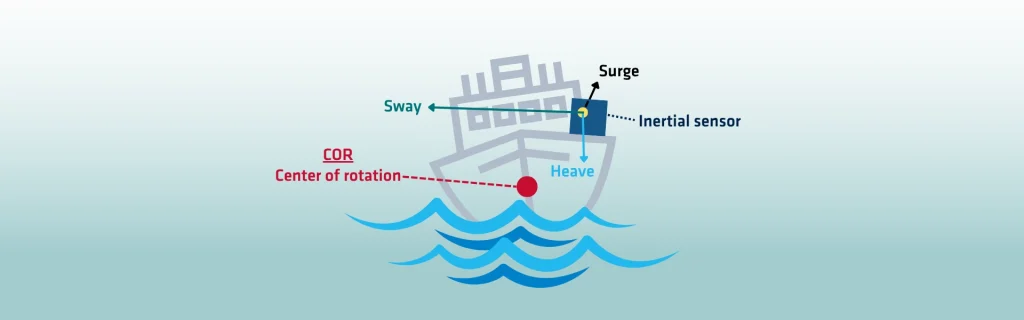
Під «вертикальним коливанням» (heave) розуміється вертикальний рух судна або платформи, спричинений океанськими хвилями. На відміну від «кругового коливання» ( pitch ) або «бічного коливання» ( roll), які передбачають обертальний рух, це явище характеризується переміщенням вгору-вниз. На відміну від «бокового коливання» ( pitch ) або «поперечного коливання» ( roll), які передбачають кутовий рух, вертикальне коливання ( heave ) є суто вертикальним. Вертикальне коливання є критичним фактором у навігації та морських операціях. Надмірне вертикальне коливання ( heave ) може безпосередньо впливати на стійкість судна, точність та безпеку екіпажу.
Висота хвилі є основним фактором, що впливає на вертикальне коливання ( heave). Більші хвилі створюють сильніше вертикальне переміщення, збільшуючи амплітуду руху. Період хвилі також впливає на характеристики вертикального коливання ( heave ). Довший період призводить до більш плавного вертикального руху, тоді як коротший період — до швидких коливань. Напрямок хвиль змінює те, як сприймається heave . Хвилі, що наближаються до носа або корми, мають інший ефект, ніж ті, що вдаряють у борти. Конструкція судна також відіграє вирішальну роль у тому, як судно реагує на heave. Форма корпусу, водотоннажність та розподіл ваги визначають, як поглинається рух.
Підйом судна суттєво впливає на його стійкість. Постійні вертикальні коливання впливають на комфорт, роботу обладнання та безпеку. Для невеликих суден сильні heave можуть створювати небезпечні умови. Під час морських робіт це ускладнює буріння та стабільність платформи. Вертикальні рухи можуть заважати роботі бурової колони та закріпленню на морському дні. Тому для морських робіт необхідні точні системи компенсації.
Це також впливає на точність навігації. Вертикальне переміщення впливає на точне позиціонування під час швартування, геодезичних робіт або будівництва. Рух порушує GNSS та інерційні вимірювання, що вимагає складних корекцій. Тому точний моніторинг є критично важливим для успіху місії.
Найкращі методи та технології heave
Сучасні вимірювальні інструменти забезпечують точні дані. Акселерометри, хвильові датчики та блоки вимірювання руху забезпечують моніторинг урежимі реального часу. Розуміння та управління вертикальним рухом судна є надзвичайно важливим для забезпечення безпеки, стабільності та ефективності морських та офшорних операцій.
Для виправлення розбіжностей використовуються різні методи та технології:
1 — Компенсація вертикального коливання в режимі реального часу
Датчики, такі як акселерометри, гіроскопи та INS GNSS, INS рух судна в режимі реального часу. Система обчислює heave та негайно застосовує корекції до обладнання, такого як ехолоти або бурові стояки.
2 – heave з затримкою
Деякі сучасні системи використовують алгоритми heave з затримкою. Ці алгоритми обробляють дані про рух із невеликою часовою затримкою для підвищення точності. Цей метод є особливо ефективним за умов нерегулярного хвилювання.
3 – Активна компенсація підйому (AHC)
Системи AHC використовують гідравлічні або електричні приводи для фізичного протидії вертикальному руху. Вони широко застосовуються на кранах, бурових установках та дистанційно керованих апаратах (ROV). Завдяки безперервному регулюванню положення обладнання вони забезпечують стабільність, незважаючи на heave, спричинені хвилями.
4 – Пасивна компенсація вертикальних коливань (PHC)
Система PHC використовує механічні системи, такі як пружини або амортизатори, для поглинання цих сил. Хоча ця система менш точна, ніж AHC, вона зменшує вплив коливань у випадках, коли повна компенсація не є необхідною.
5 – Системи динамічного позиціонування (DP)
Системи DP інтегрують дані з керуванням рушіями. Вони стабілізують загальне положення судна та зменшують вплив коливань. У поєднанні з іншими датчиками система DP покращує ефективність утримання позиції під час морських операцій.
6 – Корекції на етапі постобробки
Під час гідрографічних досліджень такі корекції часто застосовуються після збору даних. Дані датчиків руху синхронізуються з вимірами гідролокатора або лідара. Потім програмне забезпечення усуває heave , щоб створити точні батиметричні карти.
Ознайомтеся з нашим асортиментом морських рішень, призначених для моніторингу хвиль у режимі реального часу. Навігаційне рішення для гідрографічних застосувань
