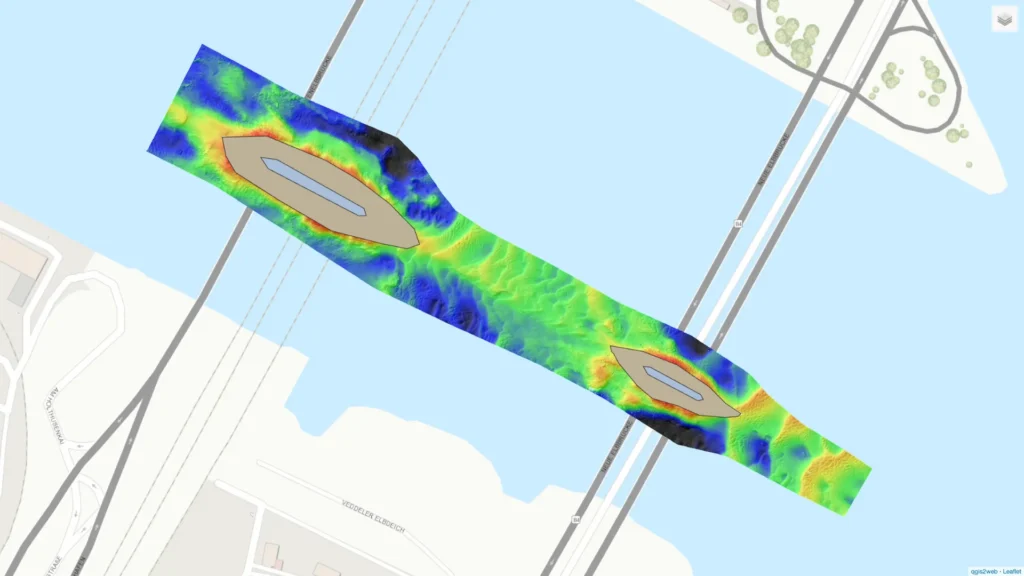
为了确保最高的精度和可靠性标准,惯性传感器在受控环境中接受了严格的测试协议。这些测试旨在评估关键性能指标,包括零偏稳定性、比例因子准确度、噪声特征和动态响应。通过模拟真实世界的条件(例如温度波动、振动剖面和运动动力学),工程师在现场部署之前对传感器的鲁棒性和精度进行了彻底验证。这些数据被转化为测深图。
这一严格的验证过程对于国防、航空航天和自主导航系统中的关键任务应用至关重要,在这些应用中,哪怕是微小的偏差也会影响任务的成功。在测试期间,传感器使用高精度参考系统进行评估,并在不同的环境应力下进行性能比较,以确保长期的准确度。
近期在德国汉堡的 Elbbrücken 桥墩沿线对这种测试进行了现场验证。本次活动侧重于绘制易北河的河流表面(测深图)地图,并使用紧密耦合的 INS/GNSS 解决方案评估测深质量。参考数据集是使用 Horizon 系统生成的——这是一个先进、紧密集成的解决方案,以其高精度的惯性输出而闻名。高端光纤陀螺仪系统被用作对比传感器,以便在真实的水文环境中直接评估传感器响应。
易北河的 3D 可视化
本次测绘的关键成果之一是沿易北桥(Elbbrücken)桥墩创建了易北河水面的 3D 可视化。该网络地图包含测深质量测量数据、高差曲面以及详细的导航轨迹,清晰对比了相同条件下的传感器输出结果。
我们诚邀研究人员、工程师和行业专家探索易北桥区域的 3D 测深地图可视化。该网络地图为您深入了解高端惯性传感器在动态真实场景中对照已知基准测试时的性能表现提供了宝贵参考。这一可视化不仅展示了现代惯性验证方法的有效性,还突显了集成导航技术在高端应用中的潜力。
如何使用 3D 测深地图可视化:
1 – 单指连续单击 1 次即可进行 360º 移动。
2 – 使用触控板双指手势进行放大/缩小。
3 – 选择您想要呈现的所有要素(例如颜色、测线等)。
获取对 SBG Systems 其他产品测试报告的完全访问权限。
