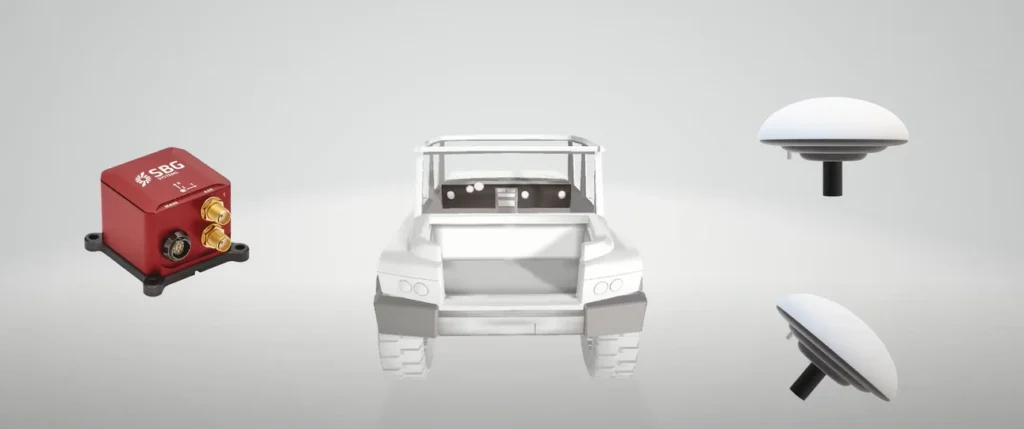
在安装惯性导航系统 (INS) 时,准确估计 INS 与 GNSS 天线之间,以及 INS 与里程计或 DVL 等附加传感器之间的杆臂(lever arm)面临着重大的挑战。
什么是力臂?
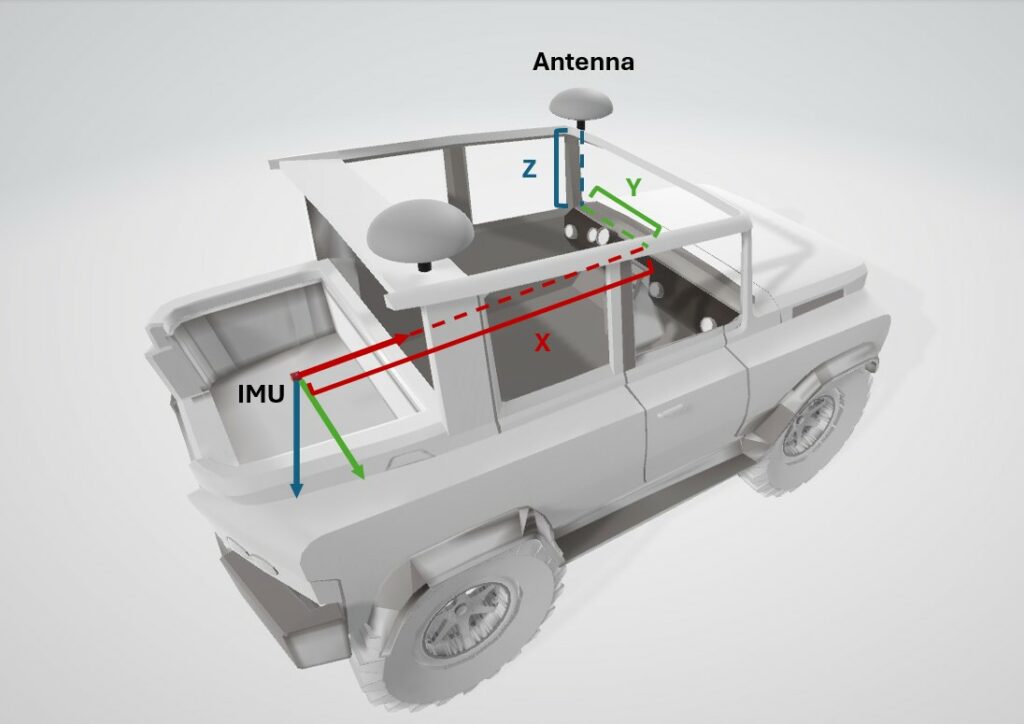
杆臂是 GNSS 天线或平台上其他参考点相对于 INS 参考点的位置偏移,通常表示为 3D 向量 (X, Y, Z)。
精确的杆臂估计在 GNSS/INS 组合中至关重要,因为 GNSS 提供天线的位置,而 INS 计算的姿态信息是以传感器本身为参考的,而传感器安装在不同的位置。
天线位置与 INS 位置之间的这种偏移意味着这些点在运动过程中会经历不同的动力学特性。
传统杠杆臂估算面临的挑战
即使在力臂估算中出现微小的误差,也会导致定位精度出现显著偏差。传统上,这需要进行仔细的手动测量,但在实际操作中会面临以下几个挑战:
- 人为误差:测量中的微小偏差可能会导致定位计算中出现累积误差。
- 难以接近安装点:IMU 和 GNSS 天线可能会安装在难以触及的位置,从而给精确测量带来困难。
- 耗时的过程:为了确保高精度,需要进行多次检查和验证,这会使安装过程耗时更长。
自动化解决方案:Qinertia Lever Arm
为了简化该流程并提高效率与精度,我们推出了 Qinertia-leverArm —— 一款免费的杆臂估算工具,旨在自动重新估算杆臂。它无需进行繁琐的手动测量,允许 SBG Systems 的用户使用粗略估计安装 IMU,随后再通过该工具进行精炼。
主要优势
Qinertia Lever Arm 具有多项优势,使其成为杆臂估计的颠覆性解决方案。以下是该解决方案脱颖而出的主要优势:
- 免费且易于使用:所有拥有 MySBG 账户的用户均可使用,无需额外费用。
- 与所有SBG产品兼容。
- 无需手动精确测量:从近似测量开始,让 Qinertia-leverArm 对其进行精简。
- 只需极少操作即可提高定位精度:利用 PPK 数据动态估算力臂。
- 借助 Qinertia-leverArm,用户可以确保更准确的杆臂值,从而改善定位,而无需进行繁琐的手动调整。
请观看下面的视频,了解完整的操作指南。

开始使用 Qinertia Lever Arm
准备好亲自尝试我们的杆臂估计工具了吗?在您的 MySBG 账户的“下载”部分下载最新版本的 Qinertia。安装完成后,在启动 Qinertia lever-Arm 工具时,只需登录您的 MySBG 账户即可。
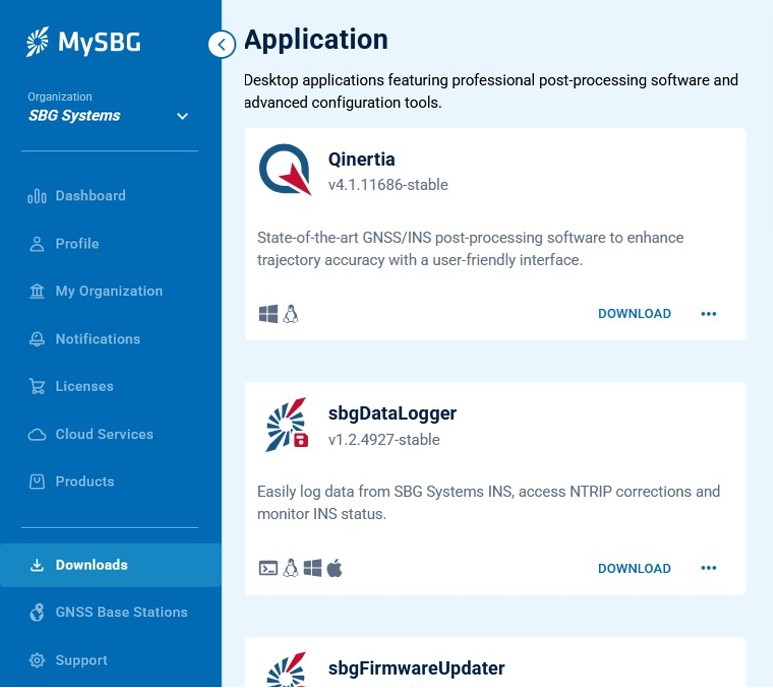
如果您还没有 MySBG 账户,只需访问my.sbg-systems.com进行注册,即可开始使用!
