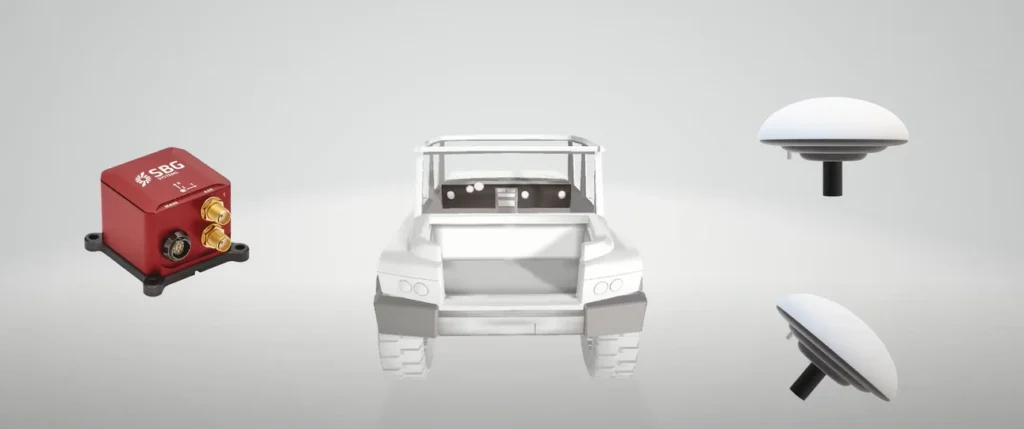
Podczas instalacji Inercyjnego Systemu Nawigacyjnego (INS), dokładne oszacowanie ramienia dźwigni pomiędzy INS a antenami GNSS, jak również pomiędzy INS a dodatkowymi czujnikami, takimi jak Odometer lub DVL, stanowi poważne wyzwanie.
Czym jest ramię dźwigni?
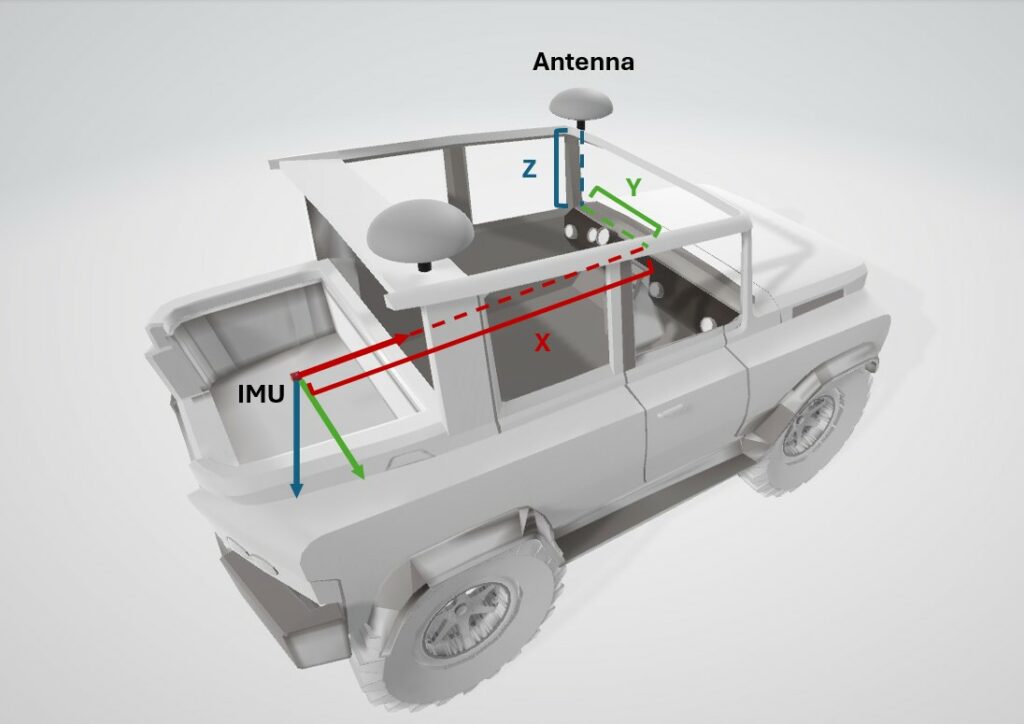
Ramka dźwigni (lever arm) to przesunięcie pozycyjne anten GNSS lub innych punktów odniesienia na platformie względem punktu odniesienia INS, zazwyczaj wyrażane jako wektor 3D (X, Y, Z).
Precyzyjne wyznaczenie ramki dźwigni ma kluczowe znaczenie w integracji GNSS/INS, ponieważ GNSS dostarcza pozycję anteny, podczas gdy informacje o orientacji obliczane przez INS odnoszą się do samego czujnika, który jest zainstalowany w innym miejscu.
To przesunięcie pomiędzy lokalizacją anten a lokalizacją INS oznacza, że punkty te doświadczają innej dynamiki podczas ruchu.
Wyzwania związane z tradycyjnymi metodami szacowania ramienia siły
Nawet niewielkie błędy w oszacowaniu ramienia siły mogą powodować znaczne niedokładności w pozycjonowaniu. Tradycyjnie wymaga to starannego pomiaru ręcznego, co w praktyce wiąże się z kilkoma wyzwaniami:
- Błąd ludzki: niewielkie rozbieżności w pomiarach mogą prowadzić do błędów kumulacyjnych w obliczeniach pozycjonowania.
- Trudny dostęp do punktów montażowych: IMU i antena GNSS mogą być zamontowane w miejscach trudno dostępnych, co utrudnia precyzyjny pomiar.
- Czasochłonny proces: Zapewnienie wysokiej dokładności wymaga przeprowadzenia wielu kontroli i weryfikacji, co wydłuża czas trwania procesu instalacji.
Rozwiązanie zautomatyzowane: Qinertia Lever Arm
Aby uprościć ten proces oraz poprawić zarówno wydajność, jak i dokładność, wprowadzamy Qinertia-leverArm – darmowe narzędzie do estymacji ramienia dźwigni, które zostało zaprojektowane do ponownego, automatycznego obliczania ramienia. Eliminuje ono potrzebę dokładnych pomiarów ręcznych, pozwalając użytkownikom urządzeń SBG Systems na zamontowanie IMU z przybliżonym oszacowaniem i późniejsze doprecyzowanie go za pomocą narzędzia.
Główne zalety
Qinertia Lever Arm oferuje kilka zalet, które czynią to rozwiązanie przełomowym w dziedzinie estymacji ramion pomiarowych (lever arm). Oto główne zalety, które wyróżniają to rozwiązanie:
- Bezpłatny i dostępny: dostępny dla wszystkich użytkowników posiadających konto MySBG, bez dodatkowych kosztów.
- Kompatybilny ze wszystkimi produktami SBG.
- Brak wymogu ręcznej precyzji: zacznij od przybliżonego pomiaru i pozwól Qinertia-leverArm go udoskonalić.
- Większa dokładność pozycjonowania przy minimalnym wysiłku: wykorzystaj dane PPK do dynamicznego oszacowania ramienia siły.
- Dzięki Qinertia-leverArm użytkownicy mogą zapewnić dokładniejsze wartości ramion pomiarowych, co prowadzi do lepszego pozycjonowania bez kłopotu z ręcznymi regulacjami.
Obejrzyj poniższy film, aby zapoznać się z pełnym przewodnikiem.

Rozpocznij korzystanie z Qinertia Lever Arm
Gotowy, aby samodzielnie wypróbować nasze narzędzie do estymacji ramienia pomiarowego? Pobierz najnowszą wersję Qinertia w sekcji „Pobieranie” swojego konta MySBG. Po zainstalowaniu po prostu zaloguj się przy użyciu konta MySBG podczas uruchamiania narzędzia Qinertia lever-Arm.
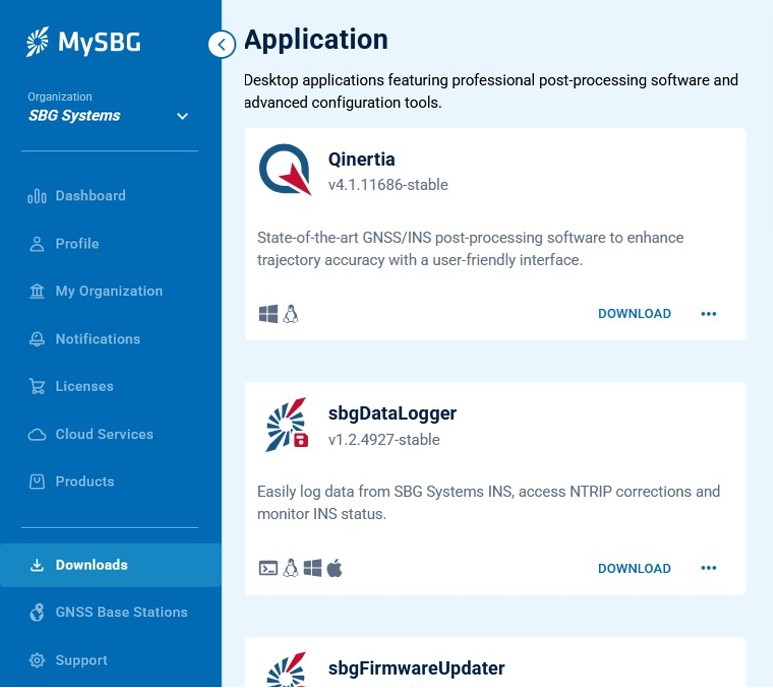
Jeśli nie masz jeszcze konta w serwisie MySBG, po prostu wejdź na stronę my.sbg-systems.com, aby się zarejestrować i zacząć korzystać z serwisu!
