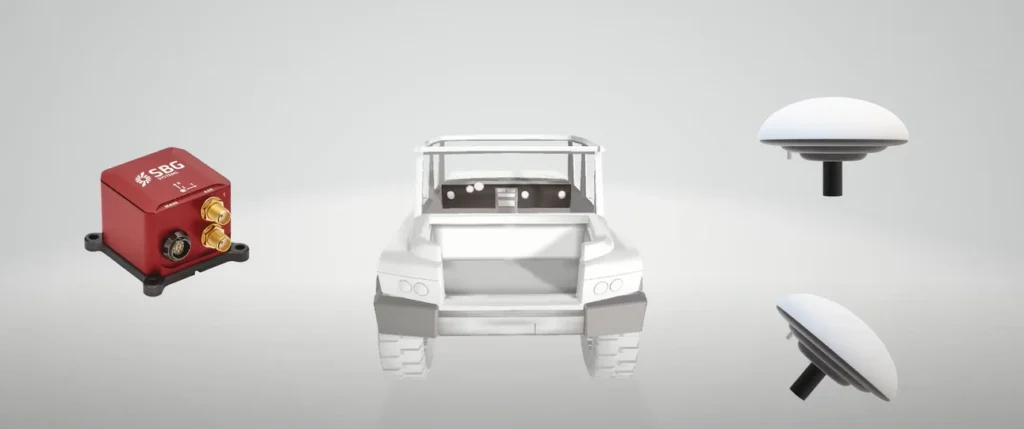
Під час встановлення інерціальної навігаційної системи (INS) точне визначення плеча важеля (lever arm) між INS та антенами GNSS, а також між INS і додатковими датчиками, такими як одометр або DVL, становить значне завдання.
Що таке плече важеля?
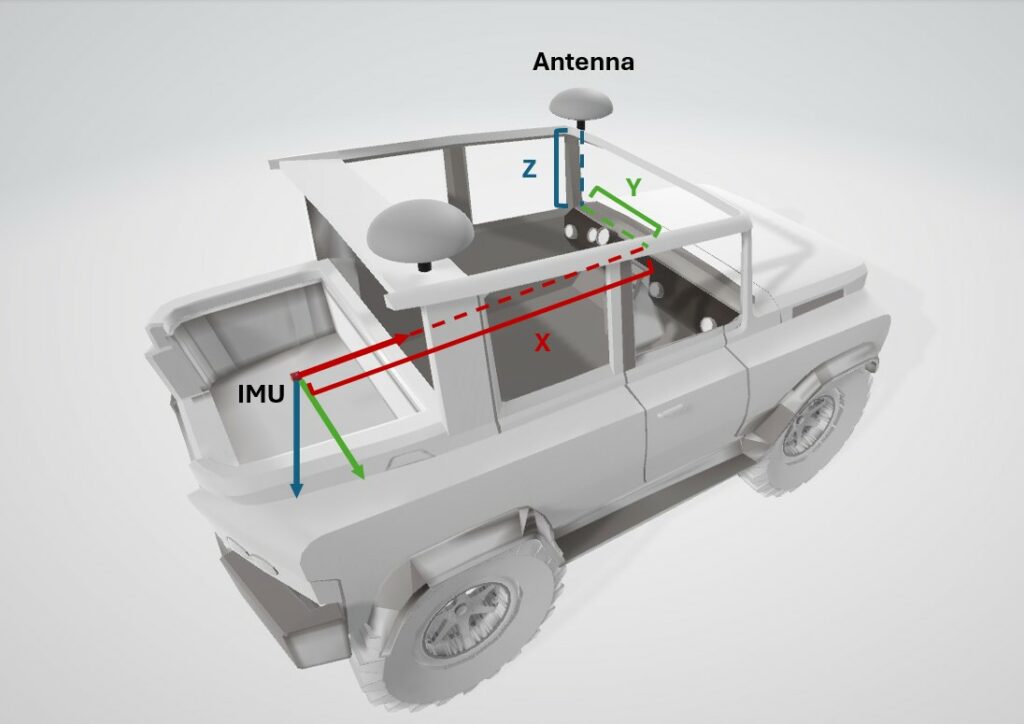
Плече важкого механізму (lever arm) — це зсув у положенні GNSS-антени або інших опорних точок на платформі відносно опорної точки INS, зазвичай виражений у вигляді 3D-вектора (X, Y, Z).
Точна оцінка плеча має вирішальне значення під час об'єднання даних GNSS/INS, оскільки GNSS визначає положення антени, тоді як інформація про орієнтацію, обчислена системою INS, відлічується всередині самого датчика, встановленого в іншому місці.
Цей зсув між розташуванням антен і розташуванням INS означає, що ці точки зазнають різних динамічних навантажень під час руху.
Проблеми, пов’язані з традиційним методом оцінювання важеля
Навіть незначні похибки в оцінці плеча важеля можуть призвести до значних неточностей у позиціонуванні. Зазвичай це вимагає ретельного ручного вимірювання, що на практиці пов’язано з низкою труднощів:
- Людська помилка: незначні відхилення у вимірюваннях можуть призвести до накопичувальних похибок у розрахунках позиціонування.
- Складний доступ до точок кріплення: IMU та антена GNSS можуть бути встановлені у важкодоступних місцях, що ускладнює точні вимірювання.
- Процес, що вимагає багато часу: для забезпечення високої точності необхідні численні перевірки та підтвердження, що подовжує час установки.
Автоматизоване рішення: Qinertia Lever Arm
Щоб спростити цей процес і підвищити як ефективність, так і точність, ми представляємо Qinertia-leverArm – безплатний інструмент для оцінки плеча важеля, розроблений для автоматичного перерахунку цього параметра. Він усуває потребу в ретельних ручних вимірюваннях, дозволяючи користувачам продукції SBG Systems встановлювати свої IMU з приблизними вимірами та уточнювати їх пізніше за допомогою цього інструменту.
Основні переваги
Qinertia Lever Arm пропонує кілька переваг, які роблять його революційним рішенням для оцінки плеча ручага (lever arm). Ось головні переваги, які виділяють це рішення:
- Безкоштовно та доступно: доступно для всіх користувачів, які мають обліковий запис MySBG, без додаткових витрат.
- Сумісний з усіма продуктами SBG.
- Жодної ручної точності не потрібно: почніть з приблизного вимірювання та дозвольте Qinertia-leverArm уточнити його.
- Підвищена точність позиціонування з мінімальними зусиллями: використовуйте дані PPK для динамічного розрахунку плеча важеля.
- За допомогою Qinertia-leverArm користувачі можуть забезпечити більш точні значення плеча ручага, що призводить до покращеного позиціонування без клопоту з ручними налаштуваннями.
Перегляньте відео нижче, щоб ознайомитися з повним покроковим керівництвом.

Почніть роботу з Qinertia Lever Arm
Готові самостійно випробувати наш інструмент оцінки плеча важеля? Завантажте останню версію Qinertia в розділі «Завантаження» свого облікового запису MySBG. Після встановлення просто увійдіть за допомогою облікового запису MySBG під час запуску інструмента оцінки плеча важеля Qinertia.
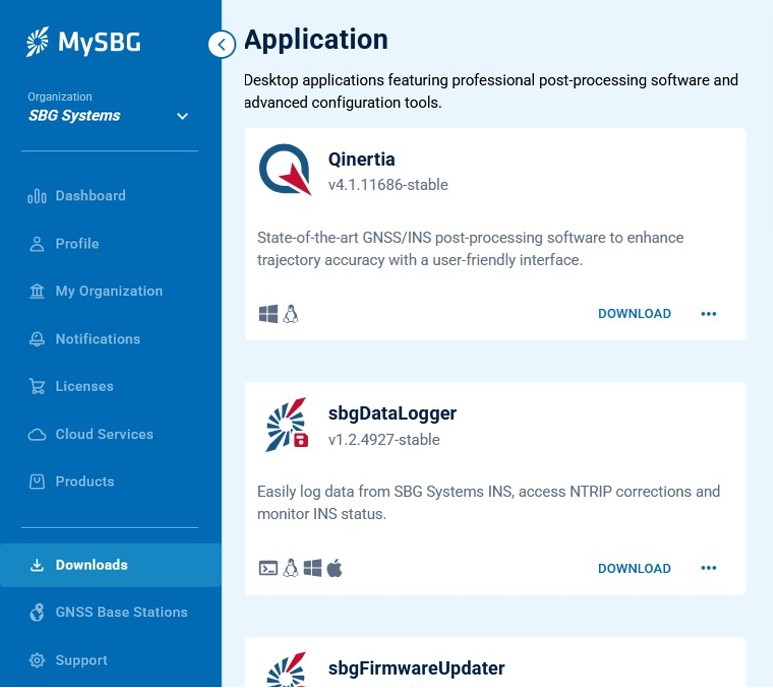
Якщо у вас ще немає облікового запису MySBG, просто зайдіть на сайт my.sbg-systems.com, щоб зареєструватися та розпочати роботу!
