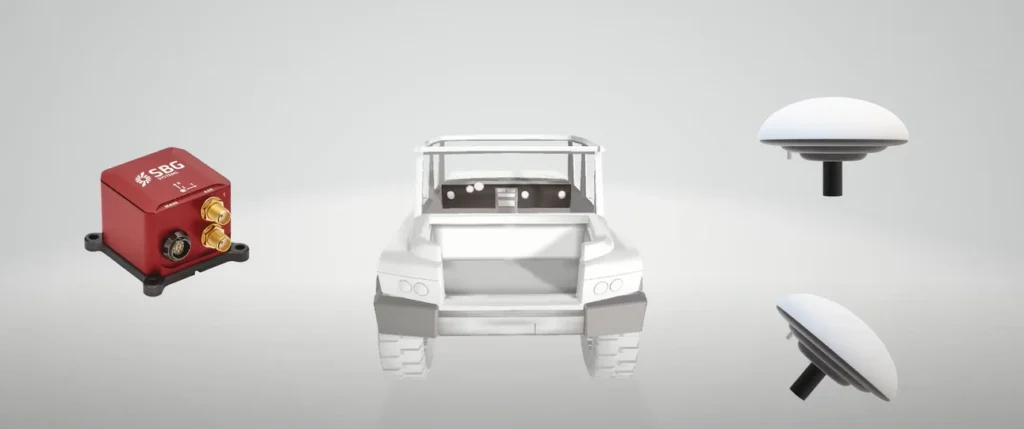
慣性航法システム(INS)を設置する際、INSとGNSSアンテナの間、およびINSとオドメーターやDVLなどの追加センサーの間の正確なレバーアームの推定は、大きな課題となります。
「てこの腕」とは何ですか?
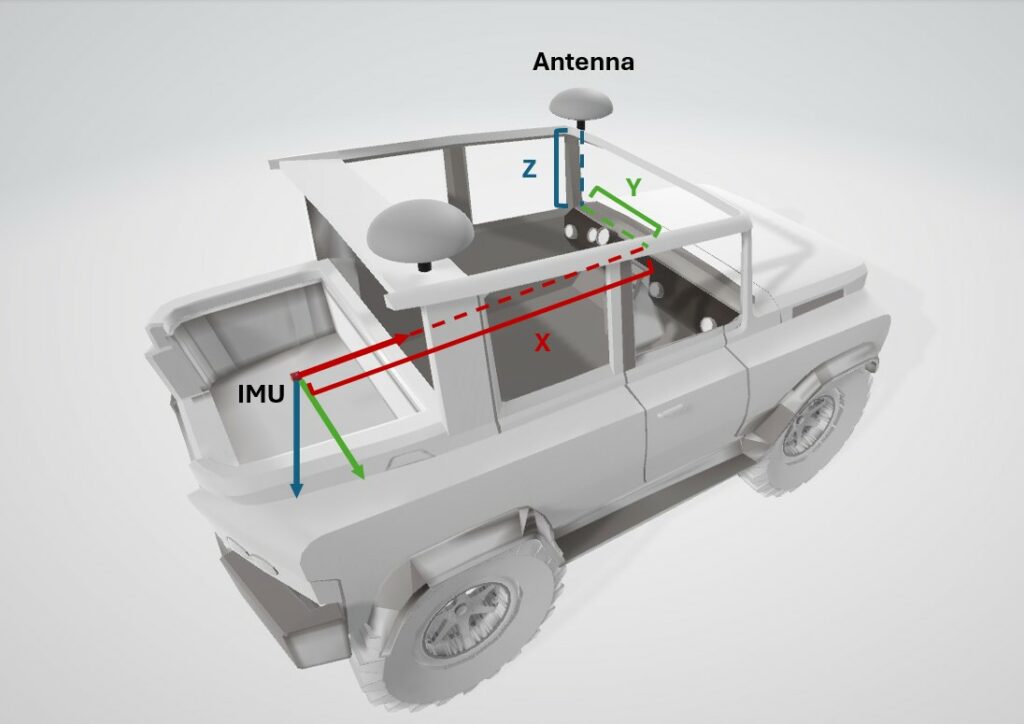
レバーアームとは、INSの基準点に対するプラットフォーム上のGNSSアンテナまたはその他の基準点の位置オフセットであり、通常は3Dベクトル(X、Y、Z)として表現されます。
GNSSとINSの融合において、高精度なレバーアームの推定は極めて重要です。なぜなら、GNSSはアンテナの位置を提供する一方で、INSによって計算された姿勢情報は、異なる場所に設置されたセンサー自体を基準としているためです。
アンテナの位置とINSの位置の間のこのオフセットは、これらの点が移動中に異なるダイナミクスを経験することを意味します。
従来のレバーアーム推定における課題
てこの腕の推定にわずかな誤差があるだけでも、位置決め精度に大きな誤差が生じる可能性があります。従来、これには入念な手作業による測定が必要でしたが、実際にはいくつかの課題があります:
- 人為的ミス:測定値のわずかなずれが、位置決め計算において累積誤差を引き起こす可能性があります。
- 取付位置へのアクセス困難:IMUやGNSSアンテナが手の届きにくい場所に設置されている場合があり、正確な測定が難しくなります。
- 時間のかかるプロセス:高い精度を確保するには、複数のチェックや検証が必要となり、インストール作業に余分な時間がかかります。
自動化されたソリューション:Qinertia Lever Arm
このプロセスを簡素化し、効率性と精度の両方を向上させるために、レバーアームを自動で再推定するように設計された無料のレバーアーム推定ツール「Qinertia-leverArm」を導入します。これにより、入念な手動測定の必要性がなくなり、SBG Systemsのユーザーは、大まかな見積もりでIMUを設置し、後からこのツールで精度を向上させることができます。
主な特長
Qinertia Lever Armには、レバーアーム推定においてゲームチェンジャーとなる優れた利点がいくつかあります。このソリューションを際立たせる主なメリットは以下の通りです。
- 無料で利用可能:MySBGアカウントをお持ちのすべてのユーザーが利用でき、追加費用はかかりません。
- すべてのSBG製品に対応しています。
- 手動での高精度な計測は不要です。大まかな測定値から始めて、Qinertia-leverArmに微調整を行わせます。
- 最小限の手間で測位精度を向上:PPKデータを用いてレバーアームを動的に推定します。
- Qinertia-leverArmを使用することで、ユーザーはより正確なレバーアーム値を得ることができ、手動調整の手間なく測位精度を向上させることができます。
詳しい手順については、以下の動画をご覧ください。

Qinertia Lever Armを始める
レバーアーム推定ツールをご自身で試してみませんか?MySBGアカウントの「Download」セクションから、Qinertiaの最新バージョンをダウンロードしてください。インストール後、Qinertiaのレバーアームツールを起動し、MySBGアカウントでログインするだけです。
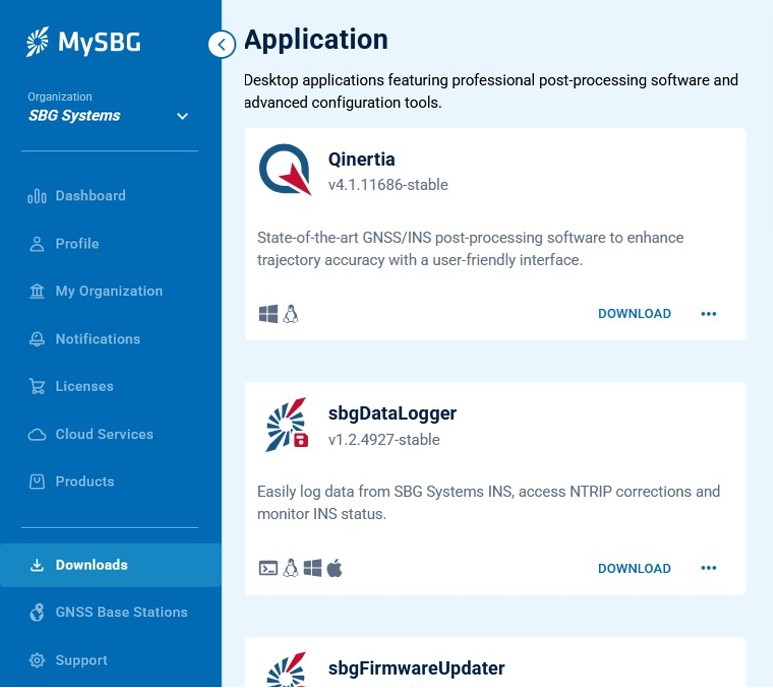
まだMySBGアカウントをお持ちでない場合は、my.sbg-systems.comにアクセスして登録し、ご利用を開始してください!
