


后处理数据
后处理数据是指在测量或任务结束后对记录的数据进行分析和纠正。这种方法提高了准确性和可靠性。在导航和定位系统中(尤其是 GNSS),后处理可消除噪声并将校正应用于原始测量值。工程师使用后处理来纠正漂移、减少误差并改进定位结果。它在卫星覆盖较差或信号中断的区域特别有用。
后处理依赖于存储的数据。这包括 GNSS 卫星信号、惯性测量和基站校正。工程师使用专业软件离线处理数据。该软件应用数学模型来改善最终位置或轨迹。其结果是比实时获得的路径或一组测量值更精确的路径。
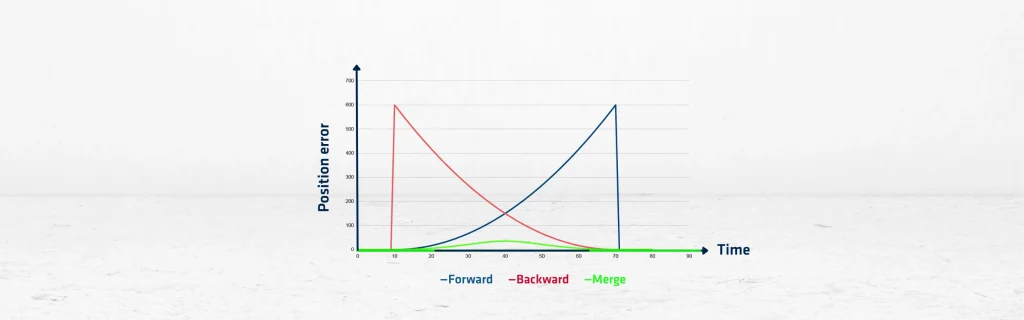
向后、向前和合并处理
后处理中的一个主要方法是正向处理。这涉及分析从任务开始到结束的数据。该软件使用初始条件和测量值来估计时间序列沿线的职位。这种方法简单且快速。但是,它可能会将错误从头到尾带入整个数据集。
反向处理从任务结束到开始分析数据。该方法使用最终条件来估计较早的位置。它通常在测量开始时给出更准确的结果。它有助于纠正正向处理中发生的初始错误。当系统在没有良好卫星覆盖的情况下启动时,反向处理特别有用。
合并处理结合了正向和反向解算。软件双向处理数据。然后,它将两条轨迹合并为一个优化的解决方案。这种处理方式能提供最可靠、最准确的结果。它平衡了初始和最终条件并最大限度地减少了总误差。大多数高端后处理工具默认使用此方法。
后处理还包括差分 GNSS 等技术。此方法使用来自具有已知坐标的附近基站的数据。系统将流动站的数据与基站的数据进行比较。它应用校正来减少与卫星相关的错误。另一种常见的方法是紧密耦合的 GNSS/INS 后处理。它将卫星数据与惯性传感器数据融合,以应对短暂的中断并提高位置稳定性。
测量师、工程师和研究人员依靠后处理来实现高精度。对于测绘、水道测量、无人机飞行和科学研究而言,它是必不可少的。后处理工具需要仔细的校准和正确的时间同步。数据质量很大程度上取决于传感器精度和任务期间的正确数据记录。

