


Ellipse Micro AHRS Rörelse- och gungningssensor med bästa SWaP-C
Ellipse Micro AHRS ingår i vår Ellipse Micro -serie, en serie subminiatyriserade, högpresterande MEMS-baserade tröghetssystem som uppnår enastående orienterings- och navigationsprestanda i ett kompakt och prisvärt format.
Vår AHRS -version är ett attityd- och kursreferenssystem (AHRS) som ger exakt orientering under dynamiska förhållanden.
Den erbjuder högsta noggrannhet i det minsta och mest kostnadseffektiva formatet.
Upptäck alla funktioner och tillämpningar.
Ellipse Micro AHRS funktioner
Kärnan i vår Ellipse Micro är en IMU, som är specialutvecklad för att maximera MEMS-teknikens kapacitet och prestanda. Denna AHRS innehåller tre högpresterande MEMS-accelerometrar, gyroskop och magnetometrar av industriell kvalitet. Tack vare avancerad kalibrering, filtreringstekniker och koniska integraler levererar dessa accelerometrar enastående noggrannhet, även i miljöer med kraftiga vibrationer. Dessutom arbetar de tre högklassiga MEMS-gyroskopen av industriell kvalitet med en samplingsfrekvens på 10 kHz, och ett robust FIR-filter samt koniska integraler säkerställer optimal prestanda under vibrationer, vilket gör Ellipse Micro AHRS till en kraftfull lösning för tillförlitliga data under utmanande förhållanden.


Specifikationer
Prestanda för rörelse och navigation
0.1 ° Kurs
0,8 ° Magnetisk
Navigationsfunktioner
Enkel och dubbel GNSS-antenn Noggrannhet för vertikalrörelse (heave) i realtid
5 cm eller 5 % Vågperiod för vertikalrörelse i realtid
Upp till 15 s Läge för vertikalrörelse i realtid
Automatisk justering Fördröjd noggrannhet för vertikalrörelse
Ej tillgängligt Fördröjd vågperiod för vertikalrörelse
Ej tillgängligt
Rörelseprofiler
Flygplan, helikoptrar, luftfarkoster, UAV Marine
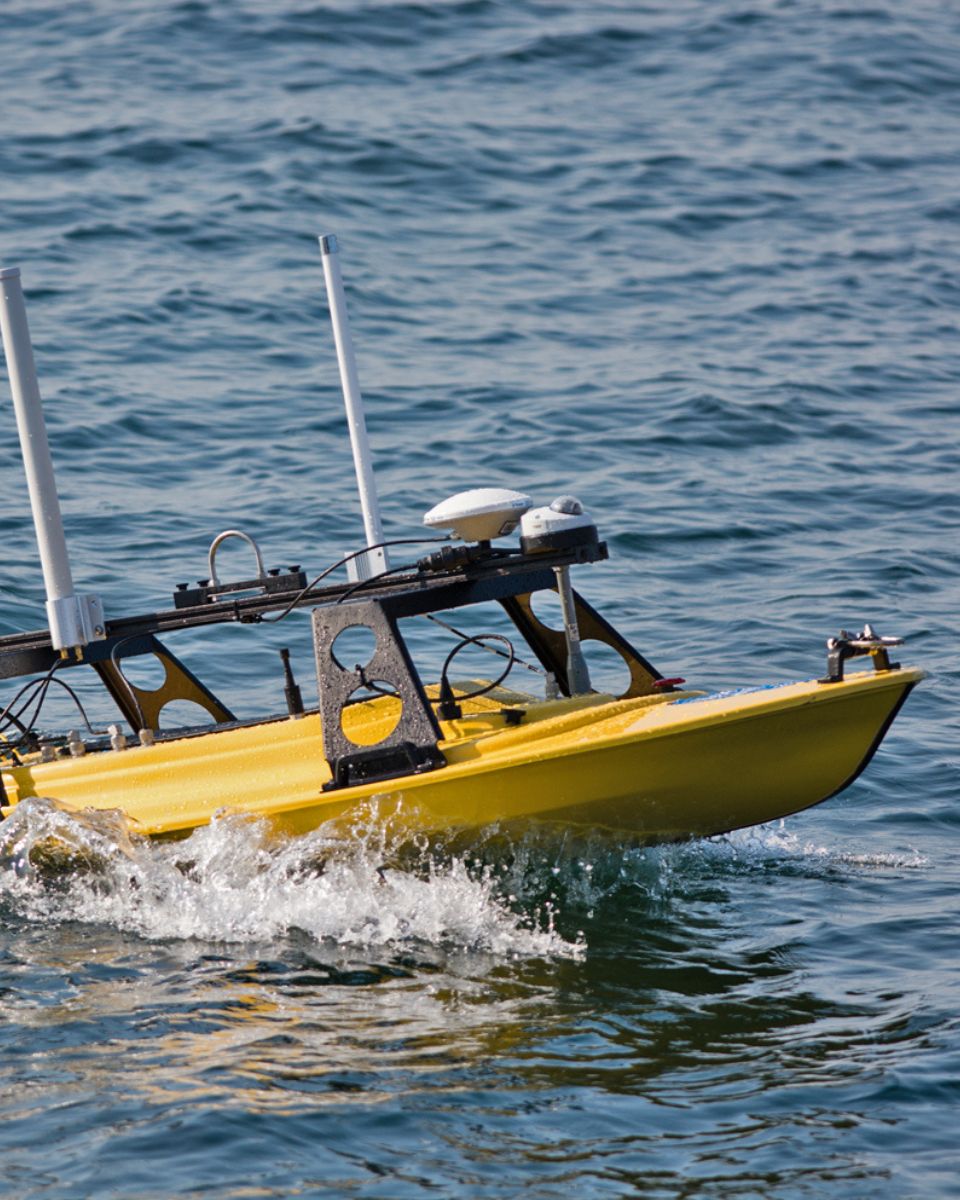
Ytfartyg, undervattensfarkoster, sjömätning, marin och krävande marin miljö Mark
Bil, fordon, tåg/järnväg, lastbil, tvåhjulingar, tunga maskiner, fotgängare, ryggsäck, terräng
Accelerometerprestanda
± 40 g Bias-stabilitet under körning
14 μg Slumpmässig gång
0.03 m/s/√h Bandbredd
390 Hz
Gyroskoprestanda
± 450 °/s Bias-stabilitet under körning
7 °/h Slumpmässig gång
0.15 °/√hr Bandbredd
133 Hz
Magnetometerprestanda
50 Gauss Bias-stabilitet under körning
1.5 mGauss Slumpmässig gång
3 mGauss Bandbredd
22 Hz
Miljöspecifikationer och drifttemperatur
IP-4X Drifttemperatur
-40 ºC till 85 °C Vibrationer
3 g RMS – 20 Hz till 2 kHz Stötar
< 2000 g MTBF (beräknad)
50 000 timmar Uppfyller standard
MIL-STD-810
Gränssnitt
NMEA, Binär sbgECom, TSS, KVH, Dolog Utdatafrekvens
200 Hz, 1 000 Hz (IMU-data) Seriella portar
RS-232/422 upp till 2 Mbps: upp till 2 utgångar CAN
1x CAN 2.0 A/B, upp till 1 Mbps Synk UT
PPS, triggning upp till 200 Hz – 1 utgång Synk IN
PPS, händelsemarkör upp till 1 kHz – 5 ingångar
Mekaniska och elektriska specifikationer
4–15 VDC Strömförbrukning
400 mW Vikt (g)
10 g Mått (LxBxH)
26,8 mm × 18,8 mm × 9,5 mm
Ellipse Micro AHRS ansökningar
Ellipse Micro AHRS tillhandahåller exakta läges- och kursdata i ett kompakt och högpresterande paket som lämpar sig för ett brett spektrum av tillämpningar. Vid flygnavigering säkerställer den stabil flygkontroll med lättviktig precision, även under krävande förhållanden. Vid landnavigering förbättrar den sensorfusion och orientering, vilket möjliggör smidiga fordonsrörelser.
Marina tillämpningar, såsom ROV-navigering och instrumenterade bojar, drar nytta av dess robusta prestanda, vilket ger tillförlitlig orientering under vatten och datainsamling.
Vår lösning är anpassningsbar och tålig och AHRS den självklara lösningen för branscher som behöver kompakta, kraftfulla orienteringssensorer.
Upptäck dess hela spektrum av tillämpningar och höj kapaciteten i ditt projekt.
Ellipse Micro AHRS datablad
Få alla sensorfunktioner och specifikationer skickade direkt till din inkorg!
Jämför Ellipse Micro med andra produkter
Tabellen nedan hjälper dig att bedöma vilka AHRS produkter som bäst uppfyller ditt projekts krav, oavsett om du prioriterar kompakthet, kostnadseffektivitet eller högpresterande navigering.
Upptäck hur vårt sortiment av AHRS -produkter kan ge din verksamhet enastående stabilitet och tillförlitlighet.
-

Ellipse Micro AHRS
- Roll/Pitch
- 0.1 °
- Kurs
- 0,8 ° Magnetisk
- UT-protokoll
- NMEA, Binär sbgECom, TSS, KVH, Dolog
- IN-protokoll
- –
- Vikt (g)
- 10 g
- Mått (LxBxH)
- 26,8 x 18,8 x 9,5 mm
-
- Roll/Pitch
- 0.1 °
- Kurs
- 0,8° Magnetisk
- UT-protokoll
- NMEA, Binär sbgECom, TSS, KVH, Dolog
- IN-protokoll
- –
- Vikt (g)
- 45 g
- Mått (LxBxH)
- 46 x 45 x 24 mm
-
- Roll/Pitch
- 0.02 °
- Kurs
- 0.03 °
- UT-protokoll
- NMEA, Binär sbgECom, TSS, Simrad, Dolog
- IN-protokoll
- NMEA, Binär sbgECom, Trimble, Novatel, Septentrio, Hemisphere
- Vikt (g)
- 400 g
- Mått (LxBxH)
- 100 x 86 x 58 mm
-
- Roll/Pitch
- 0.01 °
- Kurs
- 0.02 °
- UT-protokoll
- NMEA, Binär sbgECom, TSS, Simrad, Dolog
- IN-protokoll
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Vikt (g)
- < 690 g
- Mått (LxBxH)
- 130 x 100 x 58 mm


Kompatibilitet


Ellipse Micro AHRS dokumentation och resurser
Ellipse Micro AHRS levereras med omfattande dokumentation som är utformad för att stödja användarna i varje steg.
Från installationsguider till avancerad konfiguration och felsökning – våra tydliga och detaljerade onlineguider säkerställer en smidig integration och drift.
Ellipse Micro AHRS fallstudier
Upptäck praktiska användningsexempel som visar hur våra Ellipse Micro AHRS förbättrar prestandan, minskar driftstoppen och ökar driftseffektiviteten. Lär dig hur våra avancerade sensorer och intuitiva gränssnitt ger dig den precision och kontroll du behöver för att uppnå bästa möjliga resultat i dina tillämpningar.

Produktionsprocess
Upptäck den precision och expertis som ligger bakom alla produkter från SBG Systems . I följande video får du en inblick i hur vi noggrant konstruerar, tillverkar och testar våra högpresterande tröghetssystem. Från avancerad teknik till strikt kvalitetskontroll – vår tillverkningsprocess säkerställer att varje produkt uppfyller de högsta kraven på tillförlitlighet och noggrannhet.
Titta nu för att lära dig mer!

Be om en offert
De pratar om oss
Här presenterar vi erfarenheter och vittnesmål från branschproffs och kunder som har använt vår produkt i sina projekt.
Upptäck hur vår innovativa teknik har förändrat deras verksamhet, ökat produktiviteten och gett tillförlitliga resultat inom olika tillämpningsområden.



FAQ-sektion
Välkommen till vår FAQ-sektion, där vi besvarar dina viktigaste frågor om vår banbrytande teknik och dess tillämpningar. Här hittar du uttömmande svar om produktens funktioner, installationsprocesser, felsökningstips och bästa praxis för att få ut så mycket som möjligt av din upplevelse. Oavsett om du är en ny användare som söker vägledning eller en erfaren yrkesperson som letar efter avancerade insikter, är våra vanliga frågor utformade för att ge dig den information du behöver.
Hitta dina svar här!
Vad är vågmätningssensorer?
Vågmätningssensorer är oumbärliga verktyg för att förstå havsdynamik och förbättra säkerhet och effektivitet i marin verksamhet. Genom att tillhandahålla exakta och aktuella data om vågförhållanden hjälper de till att ligga till grund för beslut inom olika sektorer, från sjöfart och navigation till miljövård. Våqbojar är flytande enheter utrustade med sensorer för att mäta vågparametrar som höjd, period och riktning.
De använder vanligen accelerometrar eller gyroskop för att detektera vågrörelser (t.ex. vågperiod) och kan överföra data i realtid till landbaserade anläggningar för analys.
Vad används en boj till?
En boj är en flytande anordning som främst används i maritima och vattenmiljöer för flera viktiga syften. Bojar placeras ofta på specifika platser för att markera säkra passager, farleder eller farliga områden i vattendrag. De vägleder fartyg och båtfolk och hjälper dem att undvika farliga platser som klippor, grund eller vrak.
De används som förankringspunkter för fartyg. Förtöjningsbojar gör det möjligt för båtar att förtöja utan att behöva lägga ut ankare, vilket kan vara särskilt användbart i områden där ankring är opraktisk eller miljöskadlig.
Instrumenterade bojar är utrustade med sensorer för att mäta miljöförhållanden som temperatur, våghöjd, vindhastighet och atmosfärstryck. Dessa bojar tillhandahåller värdefull data för väderprognoser, klimatforskning och oceanografiska studier.
Vissa bojar fungerar som plattformar för att samla in och överföra realtidsdata från vattnet eller havsbotten, vilket ofta används inom vetenskaplig forskning, miljöövervakning och militära tillämpningar.
Inom det kommersiella fisket markerar bojar var myror eller nät är utplacerade. De är också till hjälp inom vattenbruk för att markera undervattensodlingar.
Bojar kan också märka ut särskilda områden som zoner med ankringsförbud, fiskezoner eller badområden, vilket hjälper till att upprätthålla reglementen till sjöss.
I alla lägen är bojar avgörande för att garantera säkerhet, underlätta marin verksamhet och stödja vetenskaplig forskning.
Vad är den blå ekonomin?
Den blå ekonomin, eller havsekonomin, omfattar ekonomisk verksamhet med koppling till hav och oceaner. Världsbanken definierar den blå ekonomin som den "hållbara användningen av havets resurser till nytta för ekonomier, försörjningsmöjligheter och havsekosystemens hälsa."
Den blå ekonomin omfattar sjöfart, fiske och vattenbruk, kustturism, förnybar energi, vattenavsaltning, undervattenskablar, havsbottenutvinning, djuphavsutvinning, marina genetiska resurser och bioteknik.
Vad är bärkraft?
Bärkraft (flytkraft) är den kraft som utövas av en fluid (såsom vatten eller luft) och som motverkar vikten av ett föremål som är nedsänkt i den. Den gör att föremål kan flyta eller stiga till ytan om deras densitet är lägre än fluidens. Bärkraft uppstår på grund av skillnaden i tryck som utövas på de delar av föremålet som är nedsänkta – ett högre tryck appliceras på större djup, vilket skapar en uppåtriktad kraft.
Pricipen för bärkraft beskrivs av Arkimedes princip, som slår fast att den uppåtriktade flytkraften på ett föremål är lika med vikten av den vätska som föremålet tränger undan. Om flytkraften är större än föremålets vikt kommer det att flyta; om den är mindre sjunker föremålet. Bärkraft är avgörande inom många områden, från marin teknik (konstruktion av fartyg och ubåtar) till funktionen hos flytande enheter som bojar.
Vad är hydrografisk mätning?
Hydrografisk mätning är processen att mäta och kartera fysiska särdrag i vattenförekomster, inklusive hav, floder, sjöar och kustområden. Det innebär att samla in data relaterade till djup, form och konturer på havsbotten (bottenkartering), samt placeringen av nedsänkta föremål, navigeringsrisker och andra undervattensstrukturer (t.ex. djuprännor). Hydrografisk mätning är avgörande för en rad tillämpningar, inklusive navigationssäkerhet, kustförvaltning och kustmätning, konstruktion och miljöövervakning.
Hydrografisk mätning innefattar flera viktiga komponenter, med början i batymetri som mäter vattendjup och bottenografi med hjälp av ekolodssystem som enstråle- eller flerstråleekolod som skickar ljudpulser mot havsbotten och mäter ekots återkomsttid.
Exakt positionering är av yttersta vikt och uppnås med hjälp av Global Navigation Satellite Systems (GNSS) och tröghetsnavigeringssystem (INS) för att koppla djupmätningar till exakta geografiska koordinater. Dessutom mäts vattenkolonnens data, såsom temperatur, salthalt och strömmar, och geofysiska data samlas in för att upptäcka undervattensföremål, hinder eller risker med verktyg som side-scan-ekolod och magnetometer.
Vad är skillnaden mellan aktiv och passiv vågkompensering?
Aktiv vågkompensering (AHC) och passiv vågkompensering (PHC) är båda metoder som används för att dämpa fartygs rörelser orsakade av vågor, men de fungerar på fundamentalt olika sätt:
Passiv vågkompensering (PHC)
- Mekanism: förlitar sig på mekaniska eller hydrauliska system som fjädrar, dämpare eller ackumulatorer för att absorbera och motverka fartygets rörelser.
- Energikälla: kräver ingen extern ström; den använder systemets naturliga rörelse och de krafter som verkar på det för att justera.
- Styrning: icke-adaptiv, systemets prestanda baseras på förinställda parametrar och kan inte justeras dynamiskt efter förändrade sjöförhållanden.
- Tillämpningar: passar bäst för stabila, förutsägbara miljöer eller verksamheter där exakt rörelsekontroll är mindre kritisk.
Aktiv vågkompensering (AHC)
- Mekanism: använder motorer, hydraulik eller andra motordrivna ställdon som styrs av sensorer och algoritmer i realtid för att aktivt motverka fartygets rörelser.
- Energikälla: kräver extern ström för att driva ställdon och styrsystem.
- Styrning: adaptiv, feedback i realtid från sensorer möjliggör exakta justeringar för att kompensera för dynamiska sjöförhållanden.
- Användningsområden: idealiska för verksamheter som kräver hög precision, såsom undervattensbyggnation, brunnskomplettering eller vetenskaplig forskning.
AHC är idealiskt för tillämpningar som kräver exakt styrning och aktiv korrigering av fartygets rörelser, medan PHC erbjuder en enklare och mer kostnadseffektiv lösning för verksamheter där precision är mindre avgörande och passiv dämpning av rörelser är tillräcklig.
