


Rörelsekompensering och position
Rörelsekompensering och position avser ett systems förmåga – vanligtvis bestående av sensorer eller enheter – att justera för eller kompensera för rörelser för att upprätthålla exakt positionsinformation. Denna kompensering säkerställer tillförlitliga och konsekventa data för position och orientering trots yttre rörelser eller störningar.
Rörelsekompensering och position: Välj rätt inertialsensor
Oceanografi spelar en avgörande roll mitt i dagens miljöutmaningar som klimatförändringar, föroreningar och ekologi. Oceanografer förlitar sig på snabbt utvecklad teknik för högre prestanda, vilket är avgörande för att förstå och lösa dessa utmaningar.
I över 15 år har vi tillverkat tröghetsnavigeringssystem för den maritima industrin. Vi förklarar vad tröghetsnavigeringssystem är och hur de används. Dessutom lyfter vi fram viktiga parametrar som är avgörande för att välja en MRU eller INS/GNSS för rörelsekompensering och exakt positionspårning av oceanografiska instrument.
Din partner för exakta rörelse- och navigationsmätningar
Ett tröghetsnavigeringssystem, även kallat INS, är en navigeringsenhet som tillhandahåller roll, pitch, kurs, position, hastighet och heave. Det består av olika element: En IMU (Inertial Measurement Unit), som är kärnan i INS:en, en mikroprocessor och en GPS/GNSS-mottagare.
IMU:n integrerar 3 accelerometrar, 3 gyroskop och, beroende på kurskrav, 3 magnetometrar. Den mäter Eulervinklar i 3 axlar genom rotation för att fastställa pitch, roll och yaw. Mikroprocessorn kör ett avancerat internt EKF-filter (Extended Kalman Filter) för att i realtid kombinera tröghetsdata med GNSS om position, hastighet eller GNSS-baserad kurs krävs. Dessutom tillhandahåller vissa INS även data för heave- och vågmätningar för alla oceanografiska uppgifter och uppdrag.
Oceanografer använder många olika instrument för att mäta olika parametrar som miljöfaktorer (till exempel salthalt), sedimentologi eller strömmar. Detta inkluderar tröghetsnavigeringssystem som kompenserar för instrumentens eller plattformens rörelser.
De kan installeras på olika typer av plattformar som bojar, fartyg, ytgående eller undervattenssystem (USV, ROV eller AUV), vilket gör storlek, strömförbrukning och kapsling till avgörande faktorer vid val av lösning, men inte de enda. Nedan följer 5 användbara tips att kontrollera när du väljer en tröghetssensor.
1 – Hur man kontrollerar robusthet och datarepeterbarhet?
Eftersom tröghetssensorer är inbyggda i plattformar som kan tillbringa månader till sjöss är sensorns robusthet av yttersta vikt. Därför genomgår alla MRU- och INS-enheter från SBG Systems en individuell exklusiv kalibreringsprocedur med flersaxade rotationsbord och temperaturkamrar.
Varje sensor genomgår omfattande kalibrering från -40 °C till 85 °C och levereras med en detaljerad kalibreringsrapport. Detta är ett viktigt steg i produktionen eftersom det säkerställer att systemet bibehåller ett optimalt, konstant beteende och levererar exakta data kontinuerligt under alla miljöförhållanden, även de tuffaste.
På SBG garanterar en specifik intern kvalificeringsprocess samma prestandanivå under hela livslängden utan märkbar drift. Efter kalibrering genomgår tröghetssensorer en strikt sållningsprocess där alla sensorer som inte uppfyller specifikationerna rensas ut, så att yrkesverksamma kan förlita sig på konsekventa mätningar under sina uppdrag.
2 – Heave-mätning: Välj sensor beroende på sjöläge
Om SBG:s miniatyriserade tröghetssensor Ellipse levererar en realtids-heave med 5 cm noggrannhet som automatiskt anpassar sig till vågperioden, gör den det endast inom ett begränsat vågperiodintervall. För uppdrag där vågfrekvenserna är större eller mer komplexa är SBG:s produkter av högre klass utrustade med en fördröjd heave-funktion (delayed heave), vilket resulterar i en heave-noggrannhet på 2 cm som beräknas i realtid med en liten fördröjning.
3 – GNSS-mottagare med flera konstellationer och korrektioner
De nya GNSS-mottagarna i inegångsklassen använder nu GPS, Glonass, Beidou och Galileo, vilket förbättrar satellittillgängligheten i områden med svag täckning. Om meterprecision inte räcker för studien kan exklusiva system uppnå 5 cm positionsnoggrannhet i realtid tack vare PPP-korrektioner.
Denna teknik utvecklas ständigt för att erbjuda mer prisvärda och enkla lösningar. RTK, som ger centimeterprecision, är fortfarande den noggrannaste positionslösningen nära kusten. Om data inte behövs i realtid är det möjligt att uppnå ännu högre precision med hjälp av efterbehandlingsprogramvara.
4 – Vilken kurslösning vid låg dynamik eller uppdrag nära en pol?
Av vår erfarenhet att döma visar de flesta oceanografiska tillämpningar på vikten av att ha en INS med dubbla antenner (dvs. som använder två antenner på samma GPS/GNSS-mottagare).
Denna typ av tröghetssensor använder nämligen två GPS/GNSS-antenner för att tillhandahålla position, hastighet och en sann kursvinkel som är giltig även när plattformen står stilla eller har mycket låg dynamik, till skillnad från enkelantenn-GPS. Den levererar också en sann kurs i alla situationer utan att påverkas av magnetiska störningar eller jordens rotation, vilket en magnetometer och gyrokompass skulle göra. Detta är en kritisk egenskap, särskilt för strömstudier och uppdrag i polarområdena.
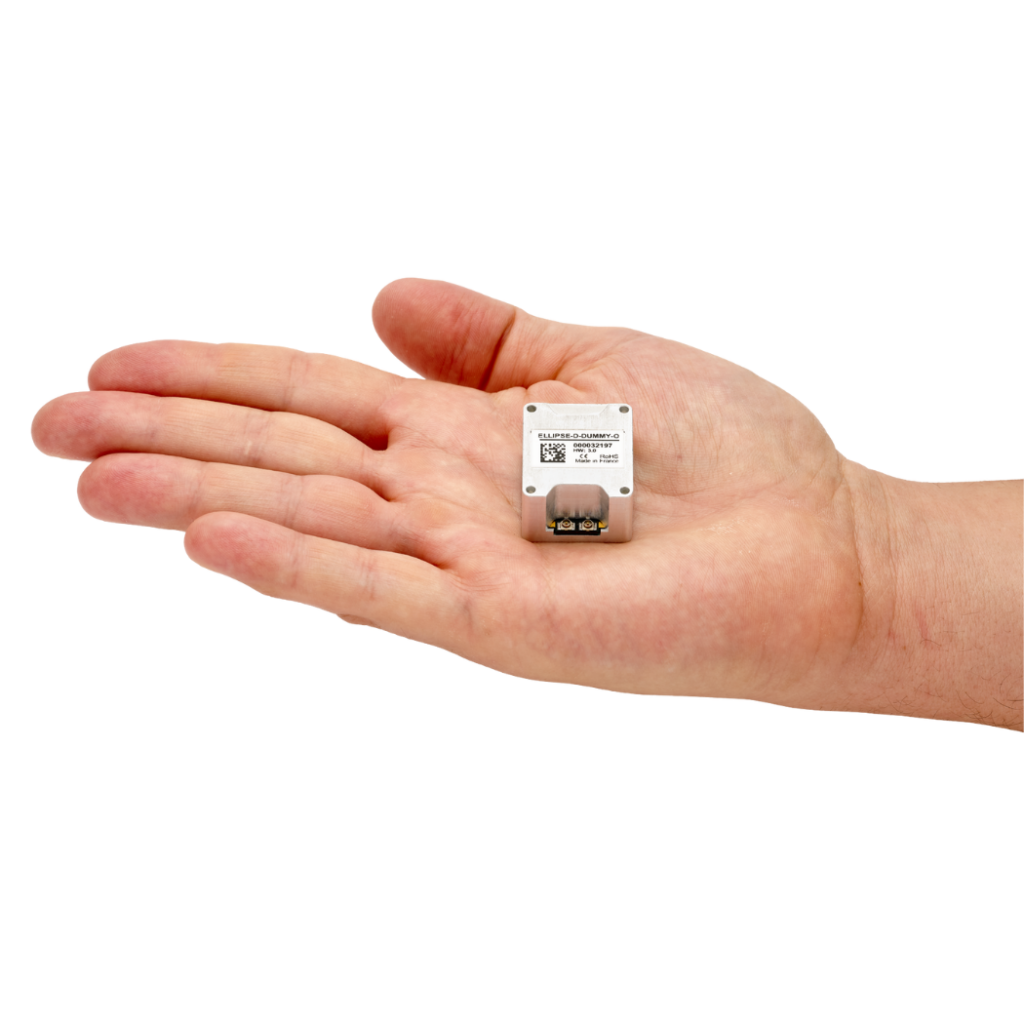
På SBG har vi just lanserat tredje generationens Ellipse-D, en 17 gram tung GNSS/INS med dubbla frekvenser och dubbla antenner samt avancerade funktioner, vilket gör den till en idealisk lösning för oceanografi.
5 – Enkel integrering och teknisk support
Du kan enkelt integrera tröghetssensorer i alla maritima projekt tack vare deras kompabilitet med mängder av branschprogramvaror och protokoll (mer än 90 olika meddelanden hos SBG). ROS-drivrutiner tillhandahålls också för smidig integrering på autonoma plattformar.
När du väljer sensor bör du inte bara fokusera på databladet utan även på företagets support under och efter integreringen.
Supportens snabbhet och relevans är nyckeln till projektets framgång. Tröghetsmätning och navigation är en disciplin som tar hänsyn till en mängd parametrar. Att lära sig grunderna genom utbildning kan också vara en avgörande faktor för hur snabbt projektet utvecklas.
Vi har sett hur nya miniatyrsensorer som Ellipse passar för de flesta oceanografiska tillämpningar. Avancerade INS/GNSS-system kompenserar för olika instrument på fullt utrustade fartyg som integrerar instrument av olika klasser.
SBG Systems Navsight-lösning
SBG Systems tillhandahåller den marina lösningen Navsight, som har en IMU med prestandaklasser för roll/pitch från 0,02° till 0,007°.
Navsight, en robust beräkningsenhet, integrerar fusionsintelligens, en GNSS-mottagare av mätningsklass, en dataloggare och olika anslutningsmöjligheter.
Denna avancerade lösning passar utmärkt för hela flottor av fartyg inriktade på oceanografi. De behövde kompensera för instrument som till exempel flerstråliga ekolod (multibeam echosounders).
Oavsett tillämpning är valet av tröghetssensor som att välja en partner för att utveckla ditt projekt. Vi hoppas att dessa råd hjälper till att göra dina framtida integrationer framgångsrika.
Hela artikeln publicerades i Marine Technology Reporter, februarinumret. "Motion Compensation and Position: Role and Important Features to Check when Selecting an Inertial Sensor"
