Formula Student zonder bestuurder – Chalmers Team
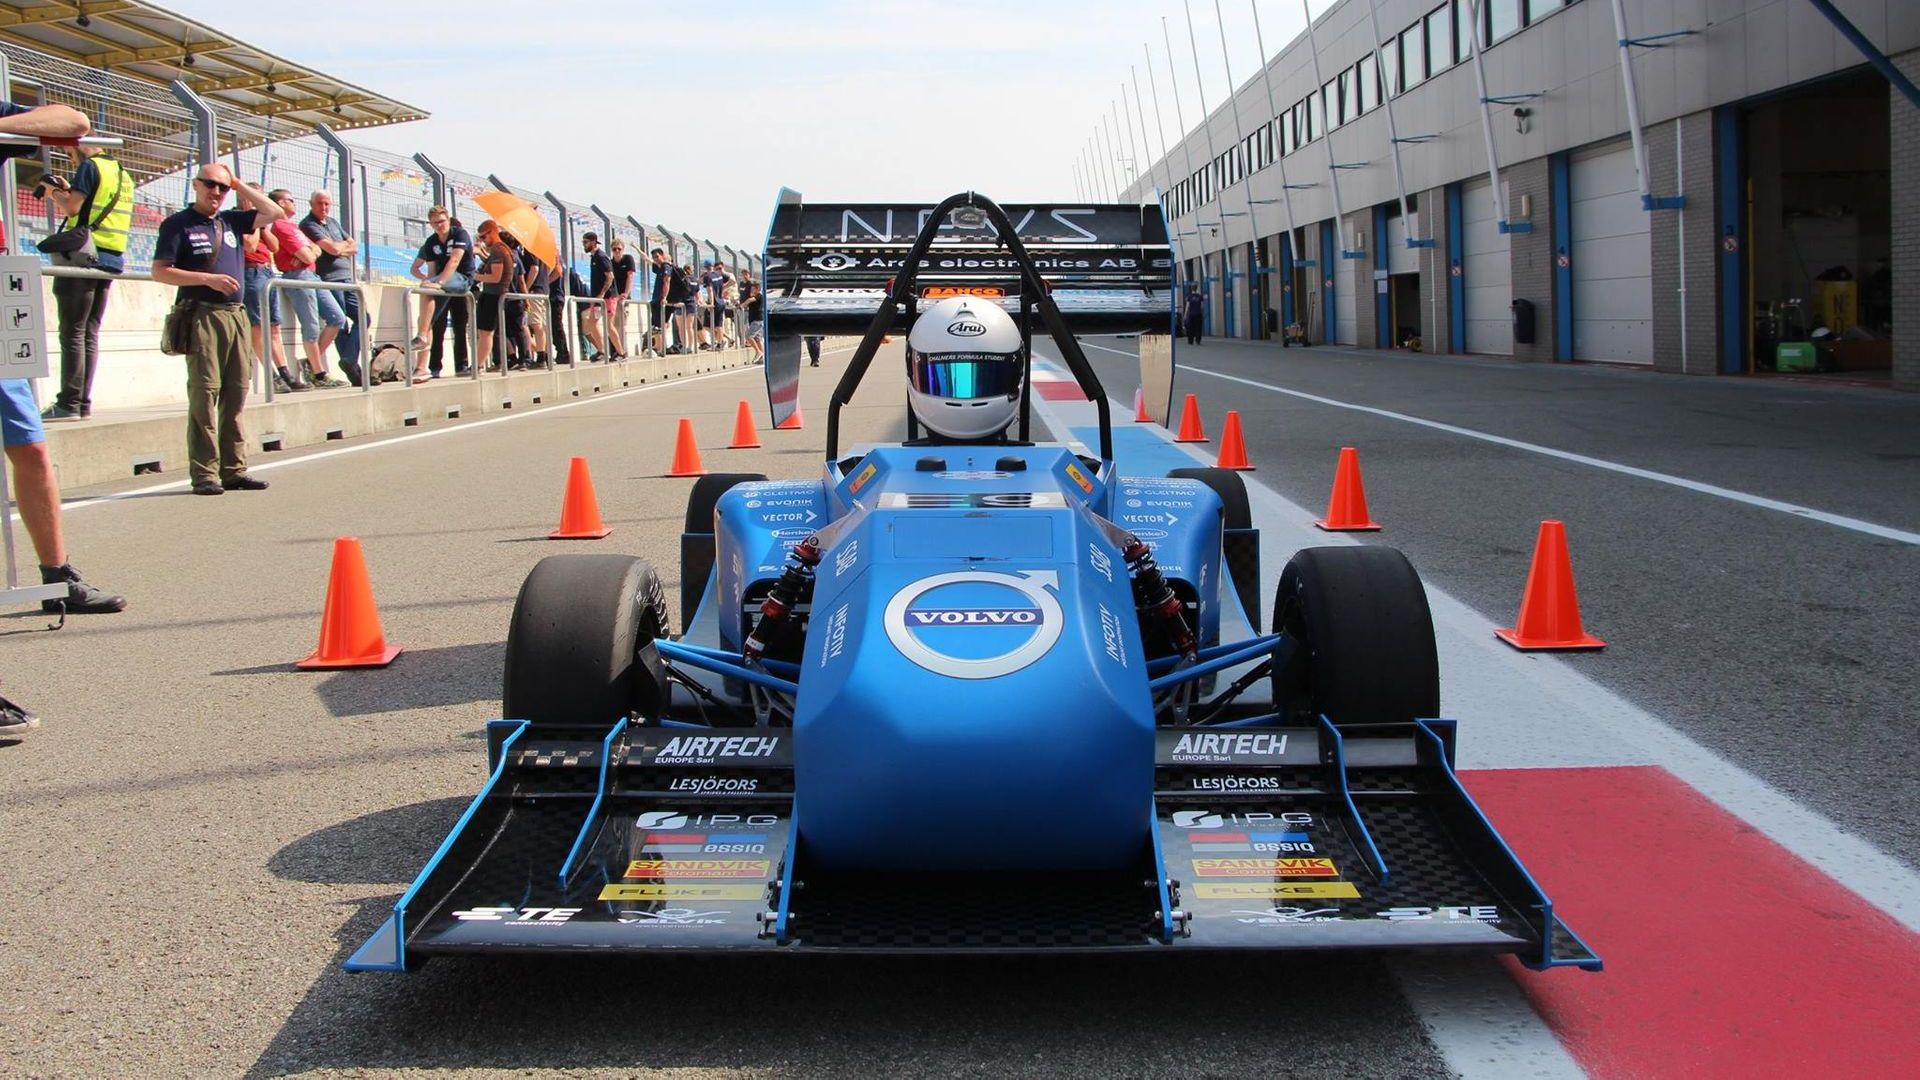
De Technische Universiteit Chalmers heeft haar zelfrijdende auto uitgerust met de Ellipse-N INS GNSS .
“We waren erg tevreden over de prestaties en de robuustheid van de sensor.” | Emil R., technisch manager bij het Chalmers Formula Student Driverless-team
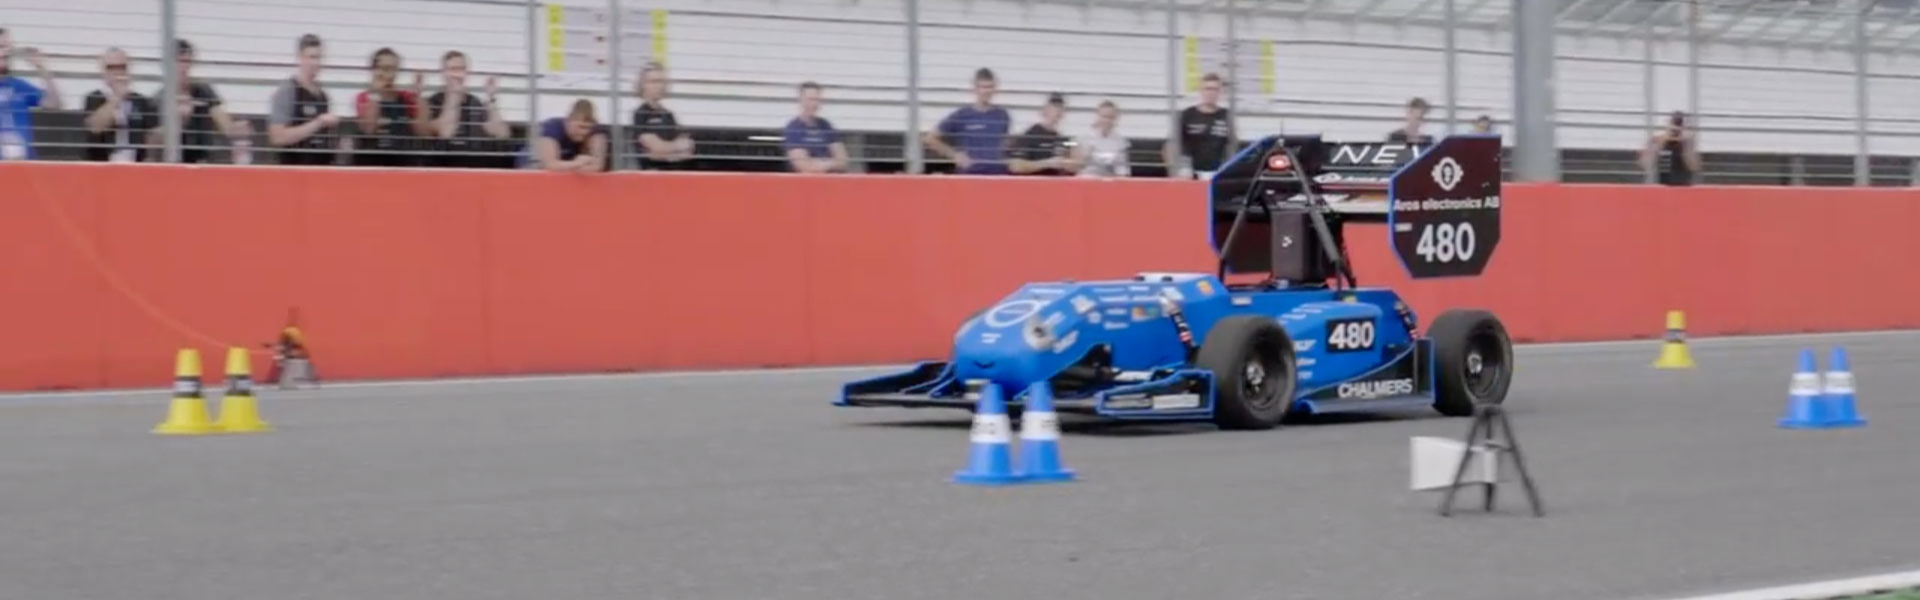
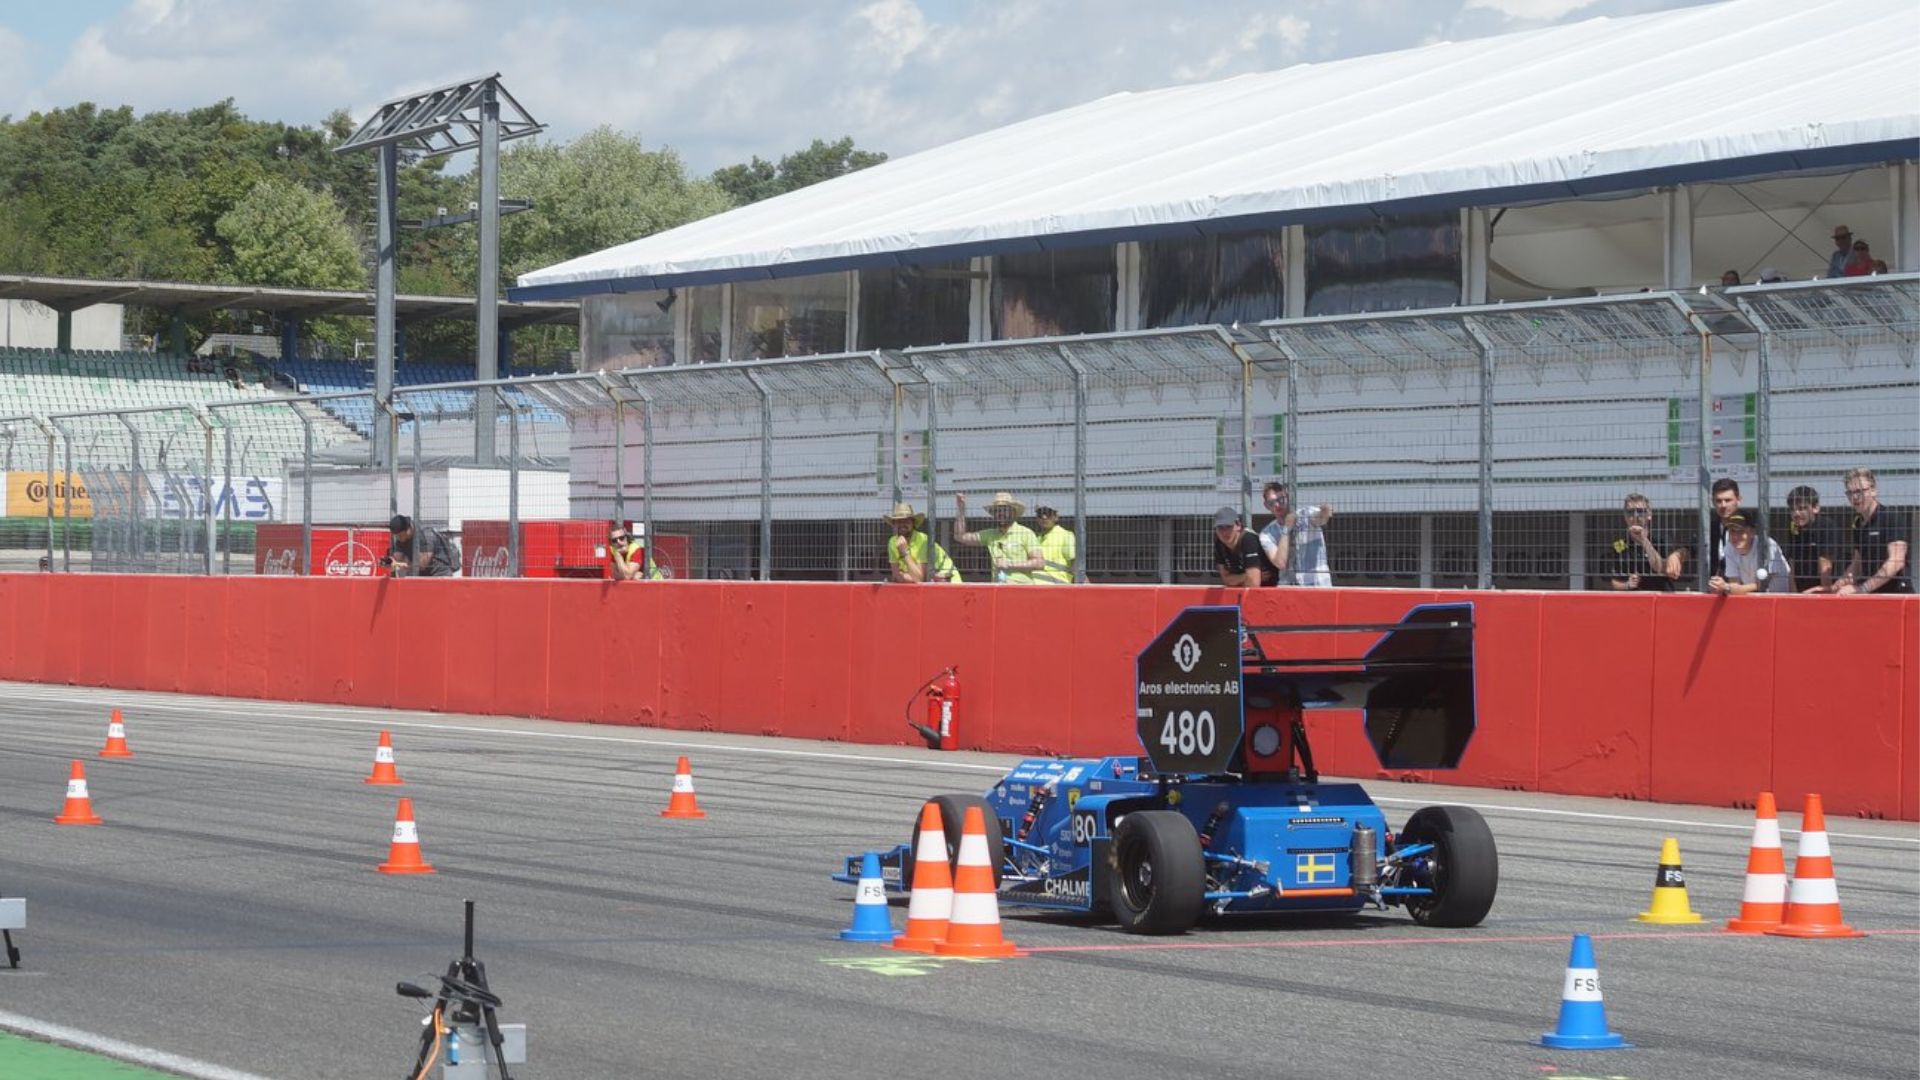
Formula Student-wedstrijd voor zelfrijdende auto’s
De Formula Student-wedstrijd voor zelfrijdende auto’s omvat verschillende uitdagingen: remmen, accelereren, skidpad-tests en een rit op het circuit.
De Chalmers University of Technology, een Zweedse universiteit die zich richt op onderzoek en onderwijs op het gebied van technologie, nam deel aan de editie van 2018.
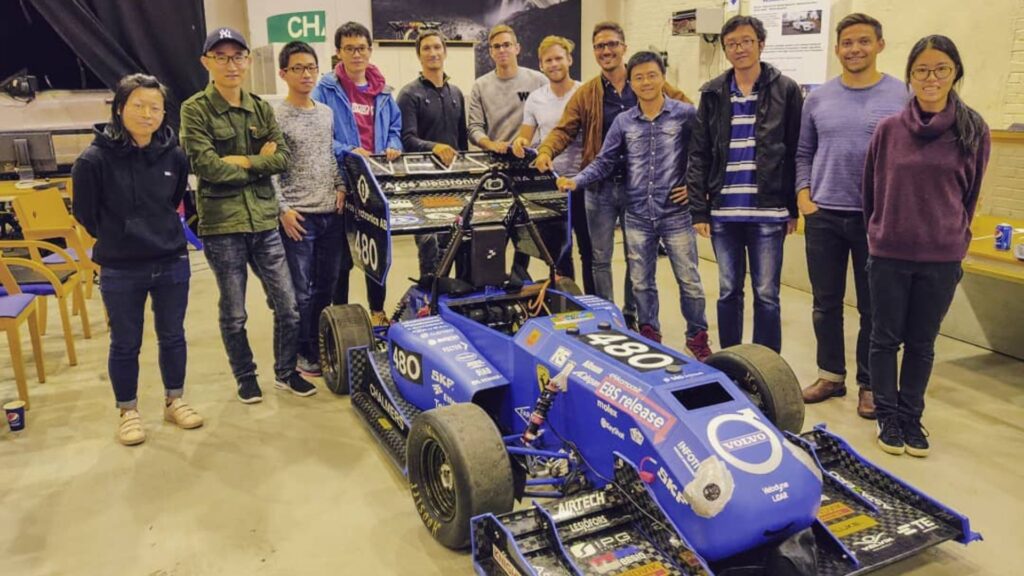
Het Chalmers-team heeft zijn zelfrijdende auto uitgerust met de Ellipse-N, een miniatuur-inertiële navigatiesysteem met een ingebouwde GNSS -ontvanger.
Robuuste en stabiele inertiële navigatiesensor
We waren erg tevreden over de prestaties en de robuustheid van de sensor. De sensor vertoonde geen zichtbare fouten tijdens de honderden uren die we aan testen hebben besteed.
We hebben geen afwijkingen waargenomen bij de traagheidssensoren en waren vooral onder de indruk van de uitstekende schatting van de gierhoek. Het GNSS -systeem bleek bovendien zeer robuust en stabiel; we hebben nooit problemen ondervonden met een gebrek aan GNSS -dekking en hadden altijd een ruim aantal satellieten beschikbaar.
Eenvoudig te integreren dankzij de C-bibliotheek
De Ellipse-N was heel eenvoudig in ons eigen softwareframework te integreren met behulp van de meegeleverde C-bibliotheek. Ons framework maakte gebruik van microservices die in Docker-containers werden gehost, waarbij de gegevens van de sensor door één microservice werden uitgelezen.
Dit betekende dat het belangrijk was dat de microservice automatisch en naadloos kon worden gebouwd. Dankzij de meegeleverde bibliotheek was het eenvoudig om de benodigde code in het Docker-image op te nemen en deze samen met onze eigen code, die een koppeling met de bibliotheek vormde, te bouwen.
Als er in plaats daarvan alleen een binair bestand was geleverd, hadden we de ruwe sensorgegevens zelf moeten inlezen en parseren, dus de bibliotheek was in ons geval erg nuttig. Dankzij de meegeleverde voorbeelden en documentatie was het heel eenvoudig om de bibliotheek te gebruiken en de Ellipse-N te integreren in de microservice die we nodig hadden.
Eén of twee antennes voor dergelijke omstandigheden?
Terwijl een inertieel navigatiesysteem met één antenne (INS), zoals de Ellipse-N, zeer nauwkeurige oriëntatie- en navigatiegegevens levert, zorgt een systeem met twee antennes ( INS ), zoals de Ellipse-D, voor een snellere initialisatie, zelfs in een statische positie.
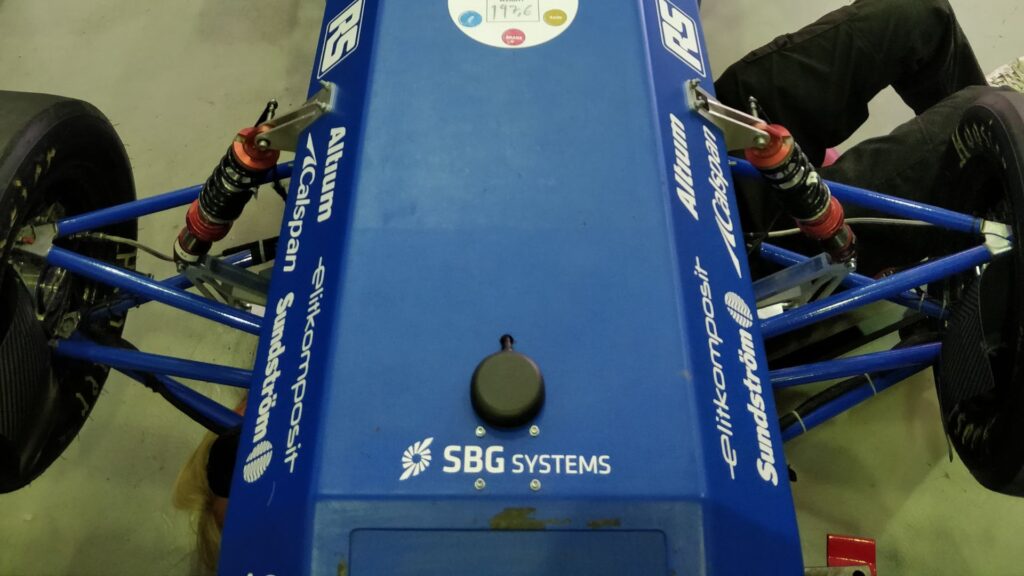
Met dergelijke kenmerken moet u rekening houden bij het kiezen van uw INS. Lees meer over „hoe u de beste koersbepalingsmethode kiest”.
„We hebben geen afwijkingen waargenomen bij de inertiële sensoren en waren vooral onder de indruk van de uitstekende schatting van de gierhoek.” | Emil R., Engineering Manager
Ellipse-N
Ellipse-N is een compact en krachtig RTK-inertiële navigatiesysteem (INS) met een geïntegreerde dual-band, quad-constellaties GNSS -ontvanger. Het systeem levert gegevens over rol, pitch, koers en heave, evenals een positie met centimeter GNSS .
Ellipse -N-sensor is bij uitstek geschikt voor dynamische omgevingen en zware GNSS omstandigheden, maar kan ook worden ingezet in minder dynamische toepassingen met een magnetische koers.

Vraag een offerte aan voor Ellipse-N
Heeft u vragen?
Welkom bij onze rubriek met veelgestelde vragen! Hier vind je antwoorden op de meest gestelde vragen over de apps die we presenteren. Als je niet vindt wat je zoekt, neem dan gerust rechtstreeks contact met ons op!
Wat is het verschil tussen GNSS en GPS?
GNSS staat voor Global Navigation Satellite System en GPS voor Global Positioning System. Deze termen worden vaak door elkaar gebruikt, maar ze verwijzen naar verschillende concepten binnen satellietgebaseerde navigatiesystemen.
GNSS is een verzamelnaam voor alle satellietnavigatiesystemen, terwijl GPS specifiek verwijst naar het Amerikaanse systeem. GNSS omvat meerdere systemen die een uitgebreidere wereldwijde dekking bieden, terwijl GPS slechts één van die systemen is.
U profiteert van een betere nauwkeurigheid en betrouwbaarheid met GNSS door gegevens van meerdere systemen te integreren, terwijl GPS op zichzelf beperkingen kan hebben, afhankelijk van de beschikbaarheid van satellieten en omgevingsomstandigheden.
Wat is het verschil tussen AHRS en INS?
Het belangrijkste verschil tussen een Attitude and Heading Reference System (AHRS) en een Inertial Navigation System (INS) ligt in hun functionaliteit en de omvang van de gegevens die ze verstrekken.
Een AHRS levert oriëntatie-informatie—specifiek de stand (stamp, rol) en koers (gier) van een voertuig of apparaat. Het gebruikt typisch een combinatie van sensoren, waaronder gyroscopen, accelerometers en magnetometers, om de oriëntatie te berekenen en te stabiliseren. De AHRS voert de hoekpositie uit in drie assen (stamp, rol en gier), waardoor een systeem zijn oriëntatie in de ruimte begrijpt. Het wordt vaak gebruikt in de luchtvaart, UAV's, robotica en maritieme systemen om nauwkeurige stand- en koersgegevens te leveren, wat cruciaal is voor voertuigbesturing en -stabilisatie.
Een INS levert niet alleen oriëntatiegegevens (zoals een AHRS), maar volgt ook de positie, snelheid en versnelling van een voertuig in de tijd. Het gebruikt traagheidssensoren om beweging in de 3D-ruimte te schatten zonder te vertrouwen op externe referenties zoals GNSS. Het combineert de sensoren die in een AHRS worden aangetroffen (gyroscopen, accelerometers), maar kan ook geavanceerdere algoritmen bevatten voor positie- en snelheidstracking, en integreert vaak met externe gegevens zoals GNSS voor een grotere nauwkeurigheid.
Kort gezegd richt de AHRS zich op oriëntatie (stand en koers), terwijl een INS een volledig pakket aan navigatiegegevens biedt, inclusief positie, snelheid en oriëntatie.
Wat is het verschil tussen een IMU en een INS?
Het verschil tussen een Inertial Measurement Unit (IMU) en een Inertial Navigation System (INS) zit in hun functionaliteit en complexiteit.
Een IMU (traagheidsmetingsunit) levert ruwe data over de lineaire versnelling en hoeksnelheid van het voertuig, gemeten door versnellingsmeters en gyroscopen. Het levert informatie over rol, stampen, gieren en beweging, maar berekent geen positie- of navigatiedata. De IMU is specifiek ontworpen om essentiële gegevens over beweging en oriëntatie door te sturen voor externe verwerking om de positie of snelheid te bepalen.
Aan de andere kant combineert een INS (traagheidsnavigatiesysteem) IMU-data met geavanceerde algoritmen om de positie, snelheid en oriëntatie van een voertuig in de tijd te berekenen. Het bevat navigatiealgoritmen zoals Kalman-filtering voor sensorfusie en integratie. Een INS levert realtime navigatiedata, inclusief positie, snelheid en oriëntatie, zonder te vertrouwen op externe positiesystemen zoals GNSS.
Dit navigatiesysteem wordt doorgaans gebruikt in toepassingen die uitgebreide navigatieoplossingen vereisen, met name in omgevingen waar GNSS niet beschikbaar is, zoals militaire drones (UAV's), schepen en onderzeeërs.
Accepteert een INS invoer van externe hulpsensoren?
Inertial Navigation Systems van ons bedrijf accepteren invoer van externe hulpsensoren, zoals luchtdagsensoren, magnetometers, odometers, DVL en andere.
Deze integratie maakt de INS uiterst veelzijdig en betrouwbaar, met name in omgevingen zonder GNSS-ontvangst.
Deze externe sensoren verbeteren de algehele prestaties en nauwkeurigheid van de INS door complementaire gegevens te leveren.
