Formula Student elektrische raceauto
Het TUfast-team rust zijn elektrische raceauto uit met de Ellipse2-N-miniatuur INS/GNSS voor dynamische analyse.
“De Ellipse-N was een zeer doorslaggevende factor in het grote succes van onze auto uit 2018 (1e plaats bij autocross in het Verenigd Koninkrijk, Duitsland en Spanje; 1e plaats in het algemeen klassement in Australië).” | Alexandre K., Voertuigdynamica TU FAST-team
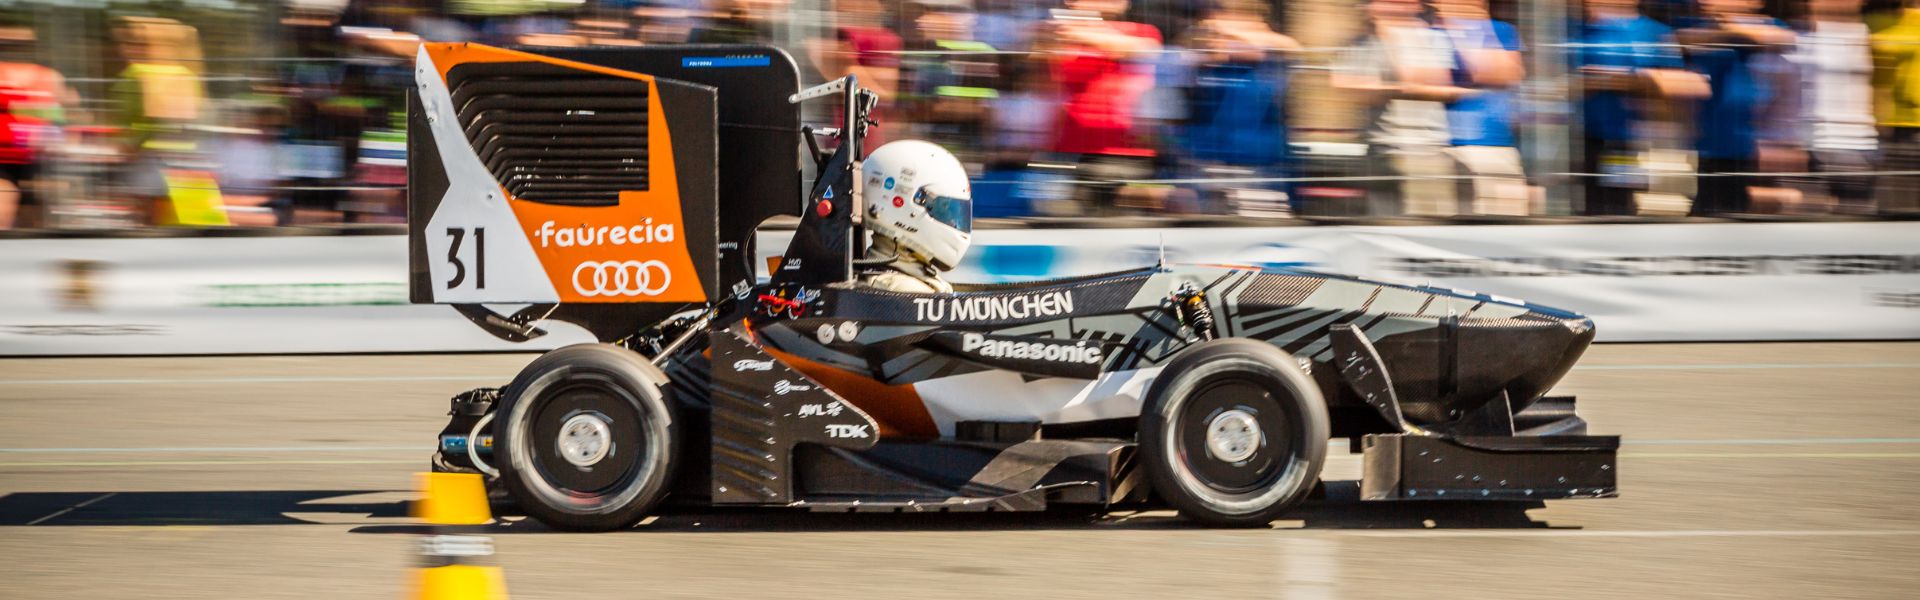
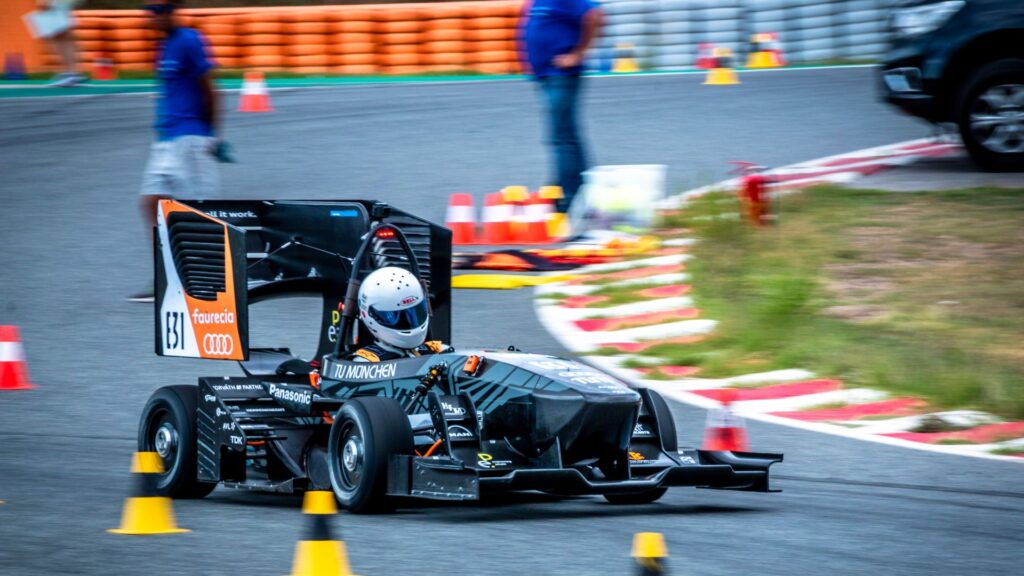
TUfast op de Formula Student Electric
De Formula SAE werd in 1979 opgericht door professoren in de Verenigde Staten en kwam in 1999 naar Europa. Het project heeft tot doel studenten de kans te geven zichzelf uit te dagen, hun vaardigheden op de proef te stellen en te leren hoe ze in teamverband aan een grootschalig project kunnen werken.
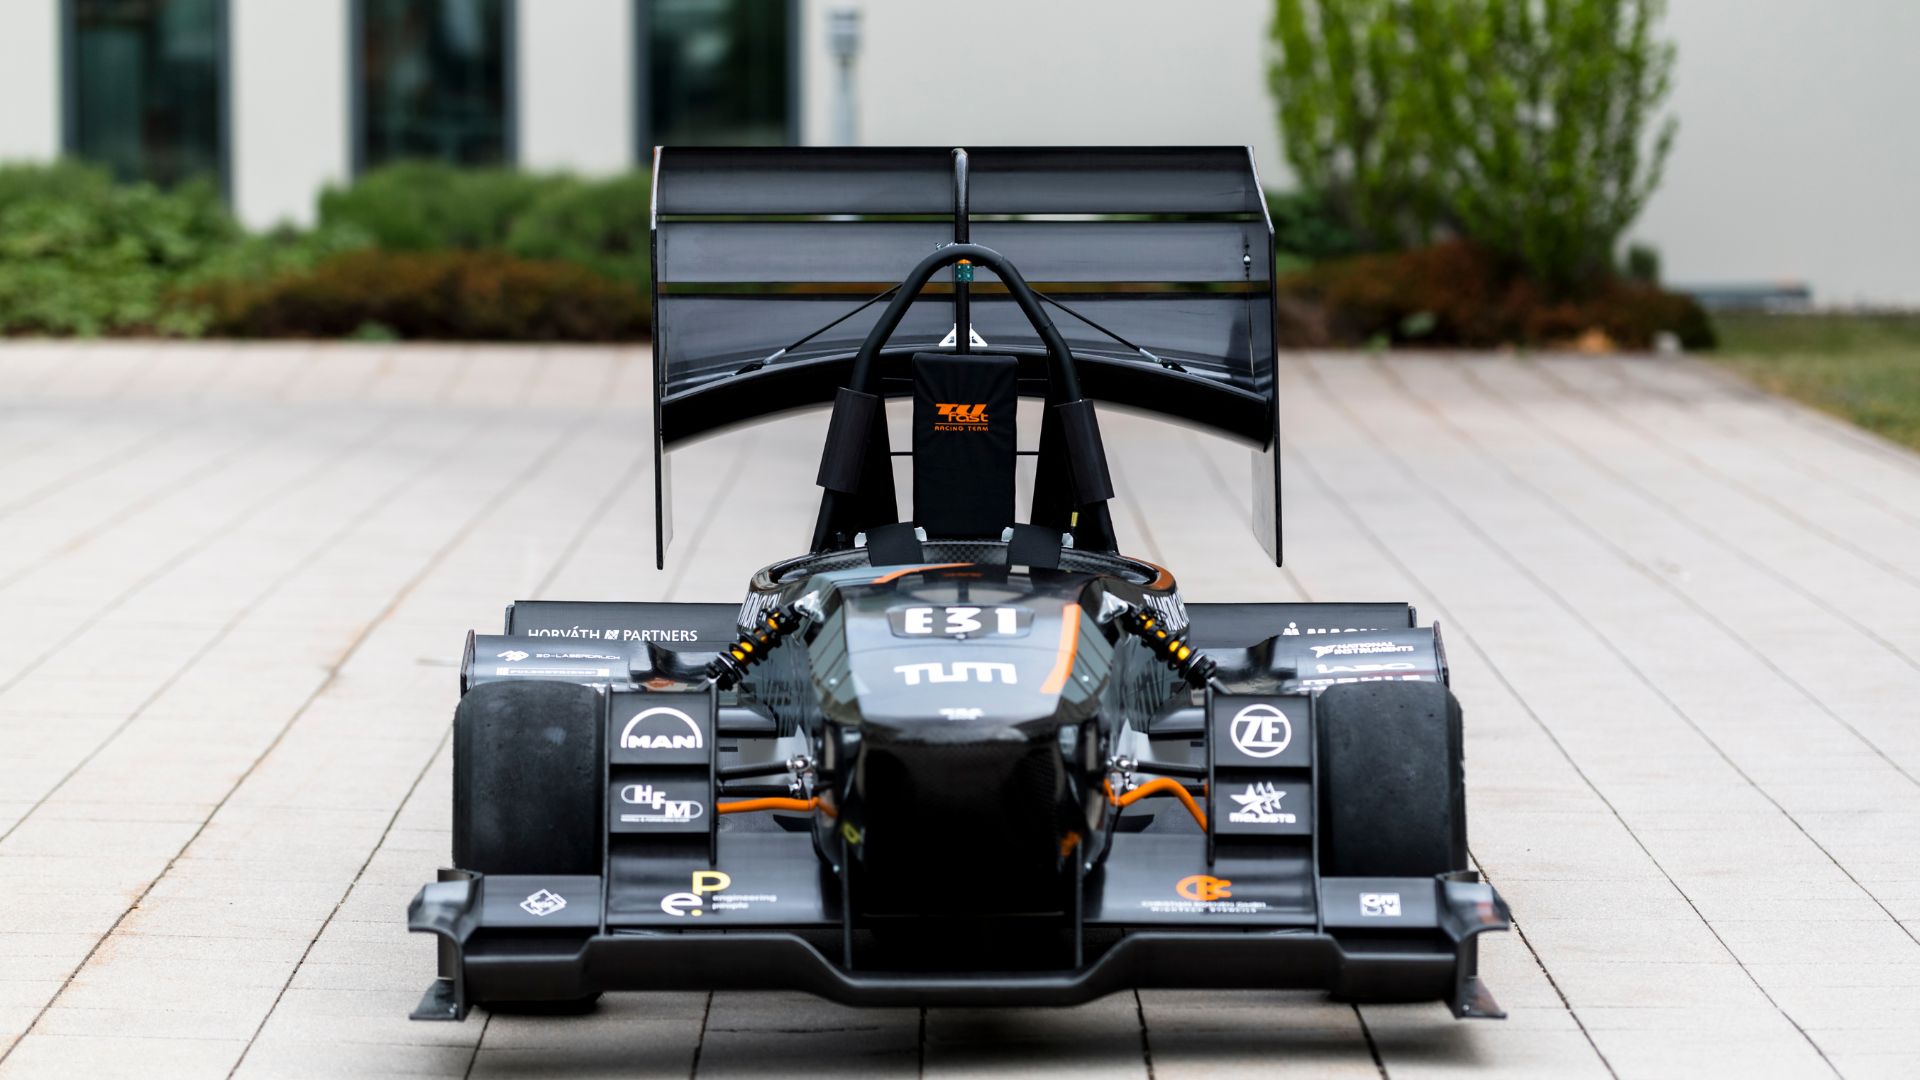
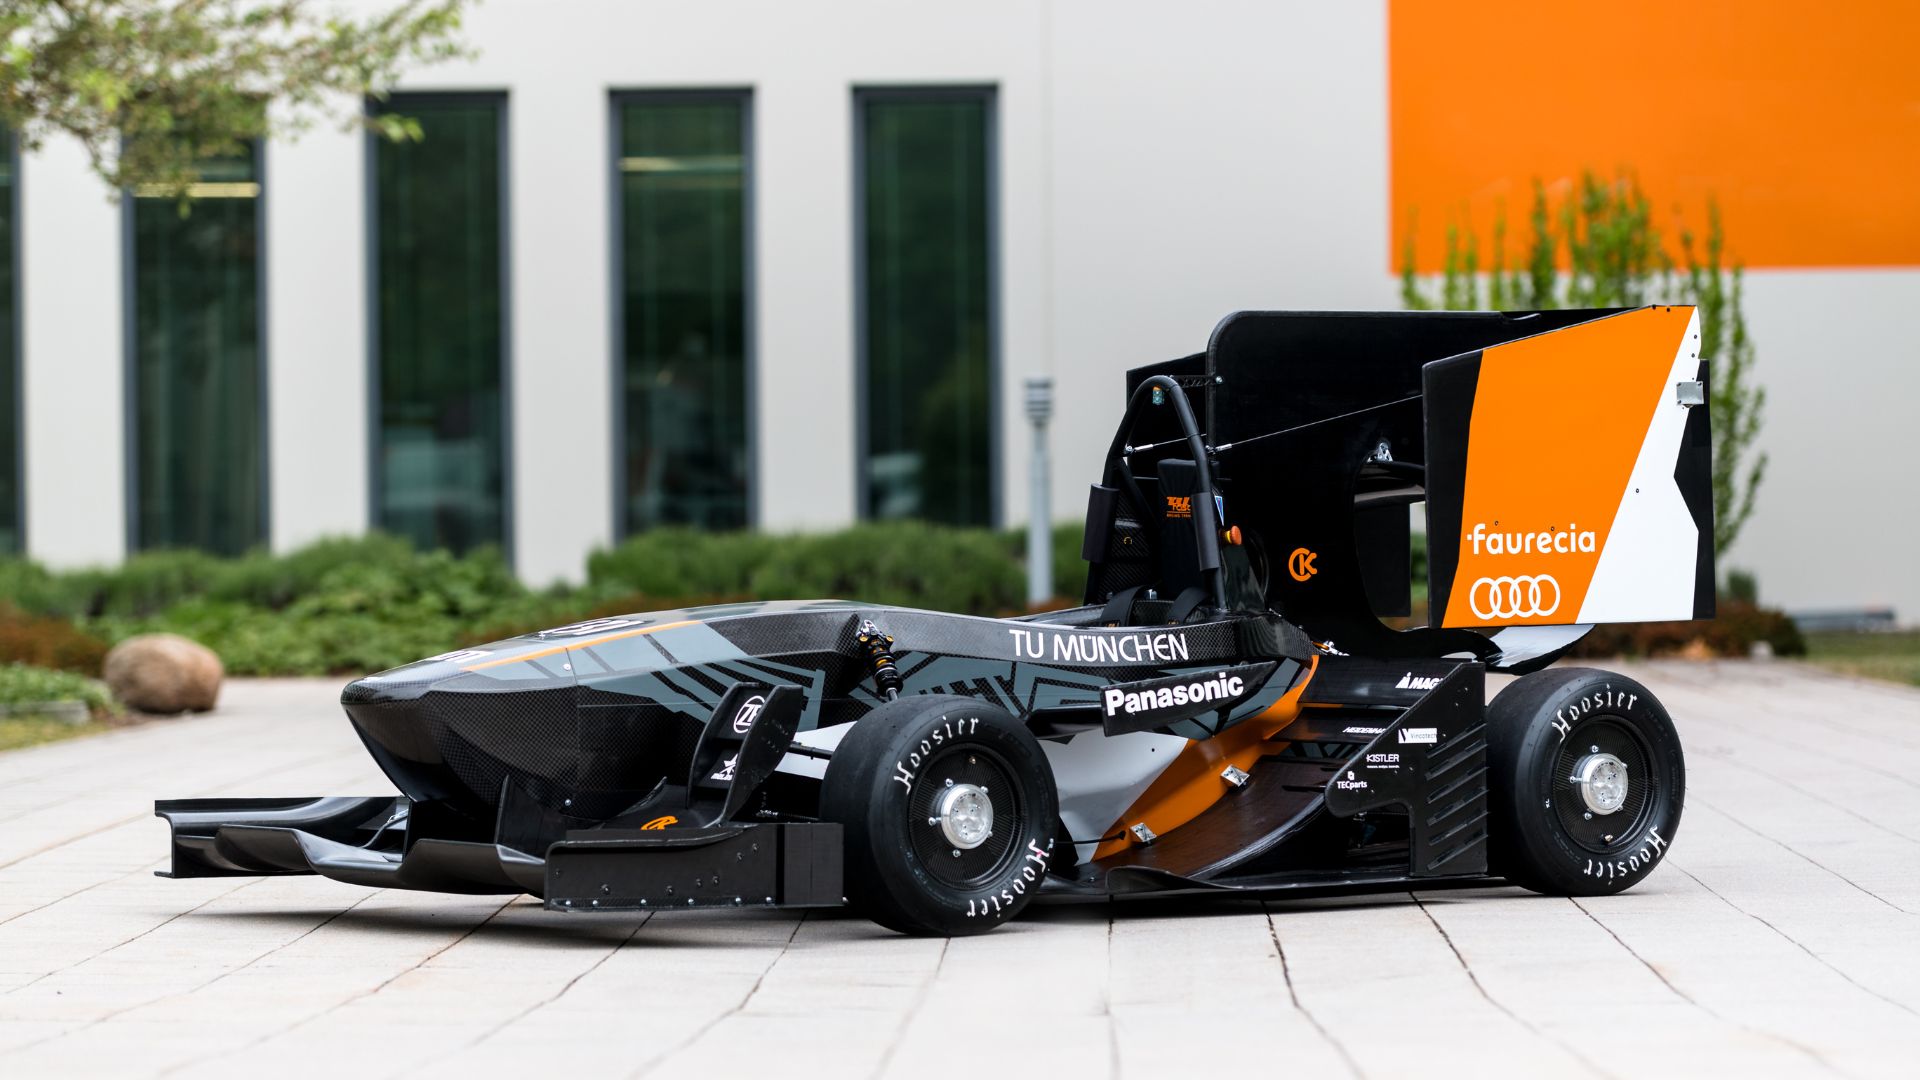
De wedstrijd heeft enkele jaren geleden de categorie ‘Elektrisch’ in het programma opgenomen en TUfast doet mee met zijn elektrische auto, de ‘eb018’, waarin de Ellipse2-N is ingebouwd, een miniatuur-inertieel navigatiesysteem van SBG Systems.
Voertuigdynamica
De Ellipse-N INS/GNSS is op de eb018 geïnstalleerd. De IMU en de GPS-snelheid vormen de belangrijkste bronnen voor het filter dat het team heeft gebruikt om de toestand van het voertuig te schatten (snelheid, sliphoek, X- en Y-versnellingen en gierhoek).
Deze toestand is vervolgens vergeleken met een gewenste toestand om de aansturing voor elke motor te genereren. De Ellipse2-N was dan ook een zeer doorslaggevende factor in de zeer succesvolle TUfast-auto van 2018 (1e plaats bij autocross in het Verenigd Koninkrijk, Duitsland en Spanje; 1e plaats in het algemeen klassement in Australië).
Bandenanalyse
De GPS-posities zijn op grote schaal gebruikt voor analyse. Het team heeft talrijke kaarten gemaakt om een intuïtiever inzicht te krijgen in alle factoren die de prestaties van eb018 beïnvloeden. Een zeer verhelderend voorbeeld hiervan is de onderstaande routekaart. Deze toont een interne correctiefactor in ons Kalman-filter.
Hieruit blijkt dat ons bandenmodel de longitudinale bandenkrachten overschat (blauw/groen op rechte stukken) en de laterale krachten vrij goed inschat (oranje/geel in bochten).
Ellipse-N-gebruik in de auto van 2019
Het was geweldig om met de Ellipse en de bijbehorende software te werken; ze waren eenvoudig te configureren. De documentatie bevatte alles wat we nodig hadden om aan de slag te gaan en de koppeling met ons systeem te ontwikkelen.
De gegevens die de Ellipse levert, zijn nauwkeurig en vertoonden op bepaalde momenten een afwijking van minder dan 10 cm bij ritten van meer dan 1 km. We zijn zeer tevreden over dit product, aldus Alexandre Kopp, verantwoordelijk voor voertuigdynamica bij het TUfast-team.
Op de eb019 zullen we het potentieel van de Ellipse2-N nog verder benutten. We zullen twee Kalman-filters gebruiken: één voor de hoofdtoestand (net als op de eb018) en een tweede om de sensoren en gegevens te filteren die naar het fysische model van het hoofdfilter worden gestuurd.

Het hoofdfilter zal ook worden verbeterd met een schatting van de positie en koers. De Ellipse2-N blijft daarmee de belangrijkste sensor van onze auto voor de toestandsschatting. Het geïntegreerde Kalman-filter zal met name op eb019 van groot nut zijn, dankzij nauwkeurige schattingen van de rol-, pitch- en yaw-hoeken.
Deze drie zijn noodzakelijk voor de berekening van de aerodynamische krachten.
Ellipse-N
Ellipse-N is een compact en krachtig RTK-inertiële navigatiesysteem (INS) met een geïntegreerde dual-band, quad-constellaties GNSS -ontvanger. Het systeem levert gegevens over rol, pitch, koers en heave, evenals een positie met centimeter GNSS .
Ellipse -N-sensor is bij uitstek geschikt voor dynamische omgevingen en zware GNSS omstandigheden, maar kan ook worden ingezet in minder dynamische toepassingen met een magnetische koers.

Vraag een offerte aan voor Ellipse-N
Heeft u vragen?
Welkom bij onze rubriek met veelgestelde vragen! Hier vind je antwoorden op de meest gestelde vragen over de apps die we presenteren. Als je niet vindt wat je zoekt, neem dan gerust rechtstreeks contact met ons op!
Wat is het verschil tussen GNSS en GPS?
GNSS staat voor Global Navigation Satellite System en GPS voor Global Positioning System. Deze termen worden vaak door elkaar gebruikt, maar ze verwijzen naar verschillende concepten binnen satellietgebaseerde navigatiesystemen.
GNSS is een verzamelnaam voor alle satellietnavigatiesystemen, terwijl GPS specifiek verwijst naar het Amerikaanse systeem. GNSS omvat meerdere systemen die een uitgebreidere wereldwijde dekking bieden, terwijl GPS slechts één van die systemen is.
U profiteert van een betere nauwkeurigheid en betrouwbaarheid met GNSS door gegevens van meerdere systemen te integreren, terwijl GPS op zichzelf beperkingen kan hebben, afhankelijk van de beschikbaarheid van satellieten en omgevingsomstandigheden.
Wat is het verschil tussen AHRS en INS?
Het belangrijkste verschil tussen een Attitude and Heading Reference System (AHRS) en een Inertial Navigation System (INS) ligt in hun functionaliteit en de omvang van de gegevens die ze verstrekken.
Een AHRS levert oriëntatie-informatie—specifiek de stand (stamp, rol) en koers (gier) van een voertuig of apparaat. Het gebruikt typisch een combinatie van sensoren, waaronder gyroscopen, accelerometers en magnetometers, om de oriëntatie te berekenen en te stabiliseren. De AHRS voert de hoekpositie uit in drie assen (stamp, rol en gier), waardoor een systeem zijn oriëntatie in de ruimte begrijpt. Het wordt vaak gebruikt in de luchtvaart, UAV's, robotica en maritieme systemen om nauwkeurige stand- en koersgegevens te leveren, wat cruciaal is voor voertuigbesturing en -stabilisatie.
Een INS levert niet alleen oriëntatiegegevens (zoals een AHRS), maar volgt ook de positie, snelheid en versnelling van een voertuig in de tijd. Het gebruikt traagheidssensoren om beweging in de 3D-ruimte te schatten zonder te vertrouwen op externe referenties zoals GNSS. Het combineert de sensoren die in een AHRS worden aangetroffen (gyroscopen, accelerometers), maar kan ook geavanceerdere algoritmen bevatten voor positie- en snelheidstracking, en integreert vaak met externe gegevens zoals GNSS voor een grotere nauwkeurigheid.
Kort gezegd richt de AHRS zich op oriëntatie (stand en koers), terwijl een INS een volledig pakket aan navigatiegegevens biedt, inclusief positie, snelheid en oriëntatie.
Wat is het verschil tussen een IMU en een INS?
Het verschil tussen een Inertial Measurement Unit (IMU) en een Inertial Navigation System (INS) zit in hun functionaliteit en complexiteit.
Een IMU (traagheidsmetingsunit) levert ruwe data over de lineaire versnelling en hoeksnelheid van het voertuig, gemeten door versnellingsmeters en gyroscopen. Het levert informatie over rol, stampen, gieren en beweging, maar berekent geen positie- of navigatiedata. De IMU is specifiek ontworpen om essentiële gegevens over beweging en oriëntatie door te sturen voor externe verwerking om de positie of snelheid te bepalen.
Aan de andere kant combineert een INS (traagheidsnavigatiesysteem) IMU-data met geavanceerde algoritmen om de positie, snelheid en oriëntatie van een voertuig in de tijd te berekenen. Het bevat navigatiealgoritmen zoals Kalman-filtering voor sensorfusie en integratie. Een INS levert realtime navigatiedata, inclusief positie, snelheid en oriëntatie, zonder te vertrouwen op externe positiesystemen zoals GNSS.
Dit navigatiesysteem wordt doorgaans gebruikt in toepassingen die uitgebreide navigatieoplossingen vereisen, met name in omgevingen waar GNSS niet beschikbaar is, zoals militaire drones (UAV's), schepen en onderzeeërs.
Accepteert een INS invoer van externe hulpsensoren?
Inertial Navigation Systems van ons bedrijf accepteren invoer van externe hulpsensoren, zoals luchtdagsensoren, magnetometers, odometers, DVL en andere.
Deze integratie maakt de INS uiterst veelzijdig en betrouwbaar, met name in omgevingen zonder GNSS-ontvangst.
Deze externe sensoren verbeteren de algehele prestaties en nauwkeurigheid van de INS door complementaire gegevens te leveren.
