Formula Student: de cruciale rol van de IMU/GNSS
Verschillende elektrische en zelfrijdende teams hebben hun raceauto’s tijdens de Formula Student-wedstrijd uitgerust met onze Ellipse IMU /GNSS .
De Ellipse-D-sensor voldeed aan al onze eisen en we zijn er erg tevreden over. GNSS is zeer stabiel en ook het Kalman-filter presteert naar behoren. | Daniel K., AMZ Racing Electric Team
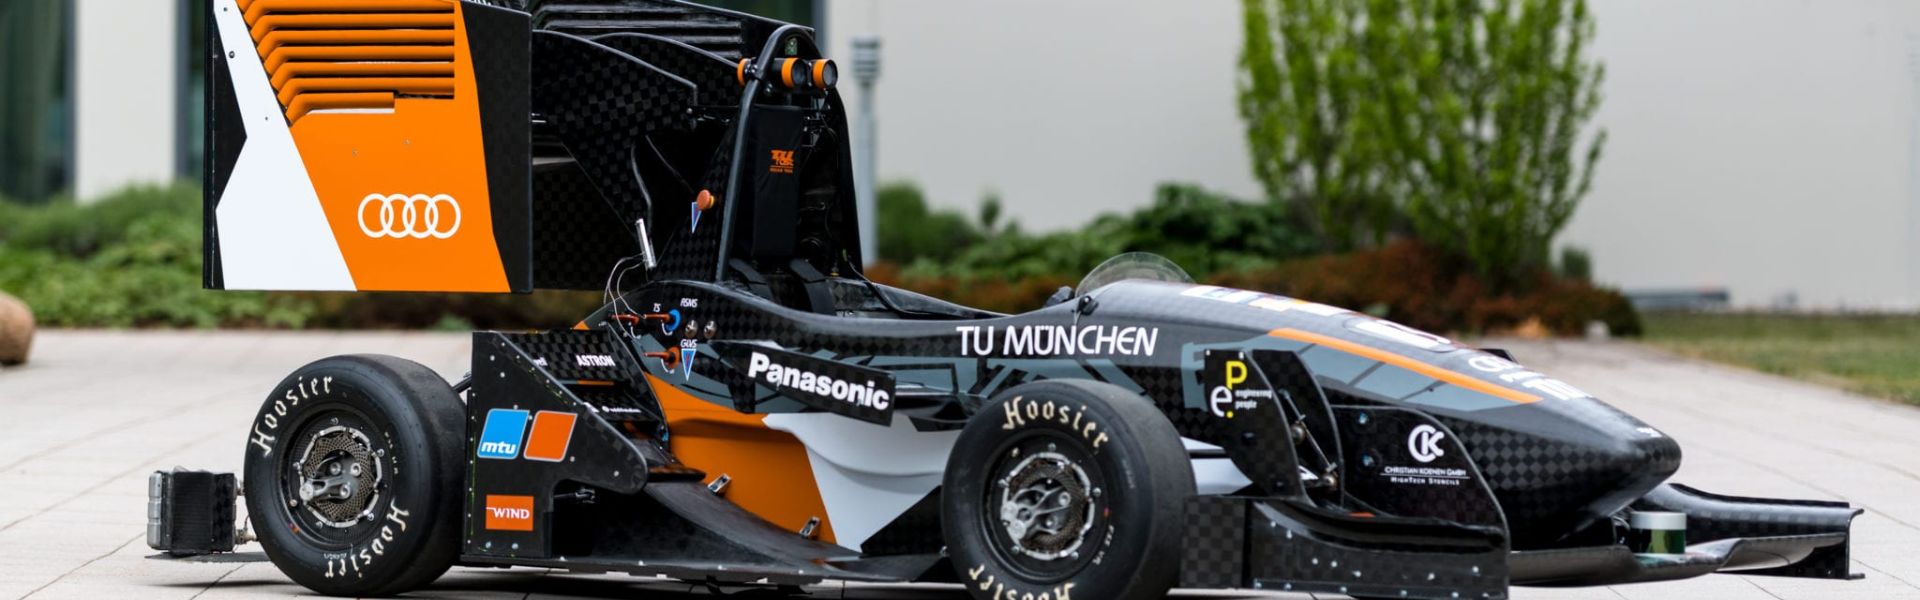
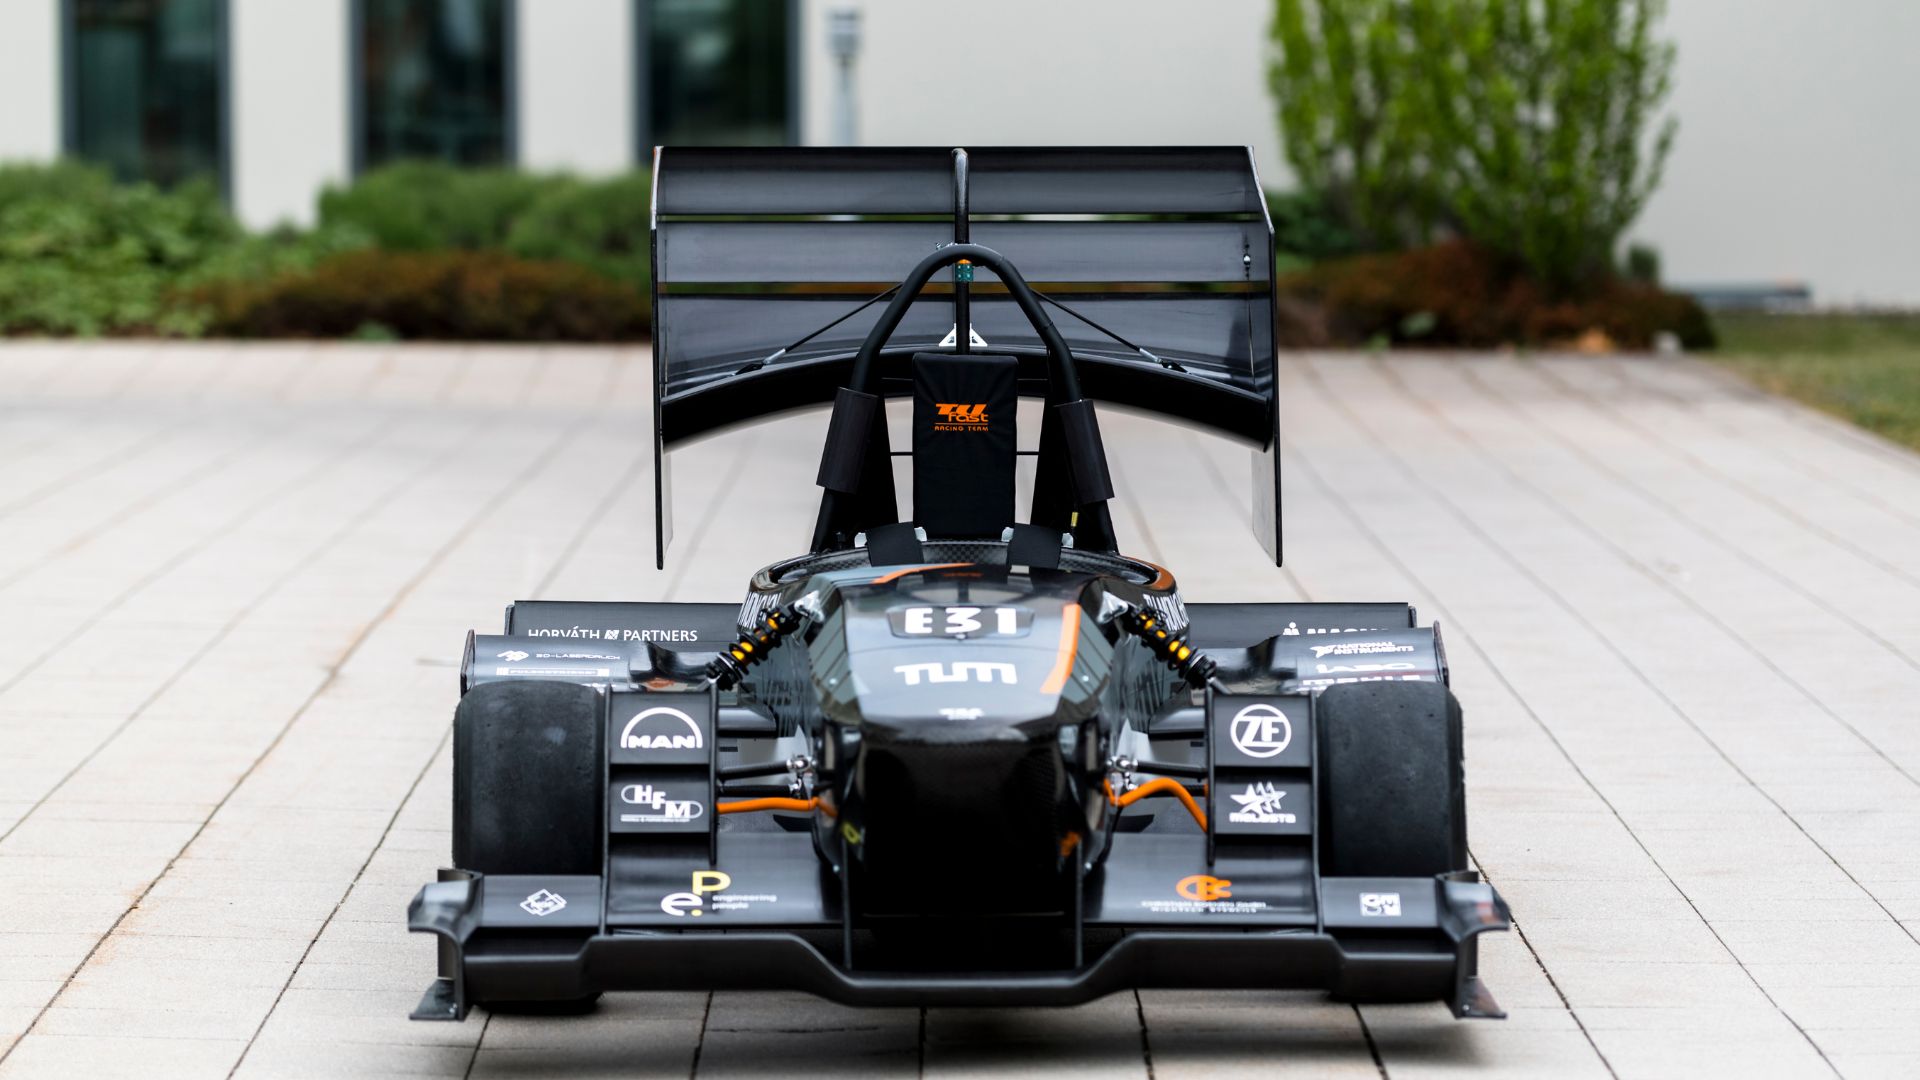
De Formula Student is een internationale technische onderwijswedstrijd waarin teams van studenten uit de hele wereld hun eigen formule-raceauto’s ontwerpen, bouwen en ermee racen. De wedstrijd bestaat uit 3 categorieën: elektrische, zelfrijdende en auto's met verbrandingsmotor.
Deelnemers aan de Formula Student moeten niet alleen de snelste raceauto bouwen, maar ook uitblinken in uithoudingsvermogen, acceleratie en prestaties op de skidpad.
Als expert op het gebied van inertiële navigatiesystemen en partner van verschillende teams hebben we diverse teams van ingenieurs geïnterviewd die gebruikmaken van onze inertiële meeteenheid (IMU) in combinatie met het Global Navigation Satellite System (GNSS) om inzicht te krijgen in de belangrijkste factoren voor succes.
Het belang van de IMU/GNSS voor een nauwkeurige autodynamica
De IMU/GNSS levert cruciale informatie over de toestand van de auto, zoals positie, snelheid, gierhoeksnelheid, sliphoek, versnelling en oriëntatie, aan de auto’s van de deelnemende teams, aldus D. Kiesewalter van AMZ Racing:
“We hadden om verschillende redenen een ‘ IMU ’ nodig. In de eerste plaats om de positie van onze auto te bepalen. Daarnaast hadden we behoefte aan efficiënte dynamische regeling en een betrouwbare en nauwkeurige bepaling van de Euler-hoeken (rol, pitch en koers).”
Op deze manier kunnen ingenieurs van elektrische en verbrandingsauto’s inzicht krijgen in wat er verbeterd moet worden door de werkelijke toestand te vergelijken met de theoretische toestand.
Criteria voor de rijdynamiek van Formula Student-auto’s
Het beheersen van de acceleratie is van cruciaal belang tijdens Formule-races. Als de auto te hard accelereert, kan hij gaan slippen, waardoor de banden verslijten. Om de bandenslijtage tot een minimum te beperken en het maximale uit het vermogen en de prestaties van de motor te halen, moet de acceleratie onder controle worden gehouden.
Het volgen van het traject van de raceauto is essentieel. Aan de hand van de gegevens van IMU/GNSS , met name de positie, wordt een circuitanalyse uitgevoerd die helpt bepalen of de auto goed gepositioneerd is op het circuit of in de bochten.

Laten we niet vergeten dat de Formula Student een race is. Een van de doelstellingen van de wedstrijd is om op het circuit sneller te rijden dan de andere teams. Snelheid is daarom een cruciale factor om te bestuderen, dankzij IMU/GNSS. Maar voor elektrische raceauto’s is dit nog belangrijker, omdat ze het energieverbruik moeten bijhouden.
Zelfrijdende raceauto’s: het beste van koersbepaling en navigatie uit de IMU/GNSS
Raceauto’s maken misschien gebruik van GPS met één antenne voor de koersbepaling, maar zelfrijdende voertuigen vertrouwen op GPS met twee antennes IMU/GNSS voor een nauwkeurige koersbepaling. Dit zorgt voor een snellere initialisatie en levert de werkelijke koers, zelfs wanneer het voertuig stilstaat.
J. Liberal Huarte van UPC Driverless (ETSEIB) legt uit dat koersbepaling en lokalisatie essentieel zijn om andere onderdelen van de apparatuur goed te laten functioneren: „Wanneer we met LiDAR-technologieën werken, heeft het feit dat je 1 graad naar de ene of de andere kant afwijkt een grote invloed op de positie.
Een nauwkeurige koers is dus een belangrijke vereiste. En ook lokalisatie en kartering: het is erg belangrijk om je positie in de X- en Y-as te bepalen.” Daarom is de implementatie van een Dual GNSS/IMU in dit type raceauto de beste oplossing, aangezien deze een nauwkeurige koers en positie biedt, wat ook helpt bij het stabiliseren van de LiDAR.
De koers is net zo belangrijk als nauwkeurige navigatie voor zelfrijdende raceauto’s. Real Time Kinematic (RTK) maakt een uiterst nauwkeurige schatting van de positie mogelijk (1-2 cm). Hoe nauwkeuriger de IMU/GNSS is, hoe beter de auto in staat is om in de baan te blijven zonder af te wijken.
De IMU/GNSS analyseert het circuit om een optimale positionering van de auto en optimalisatie van het traject te garanderen.
Minder implementatietijd = meer tijd voor het hele project
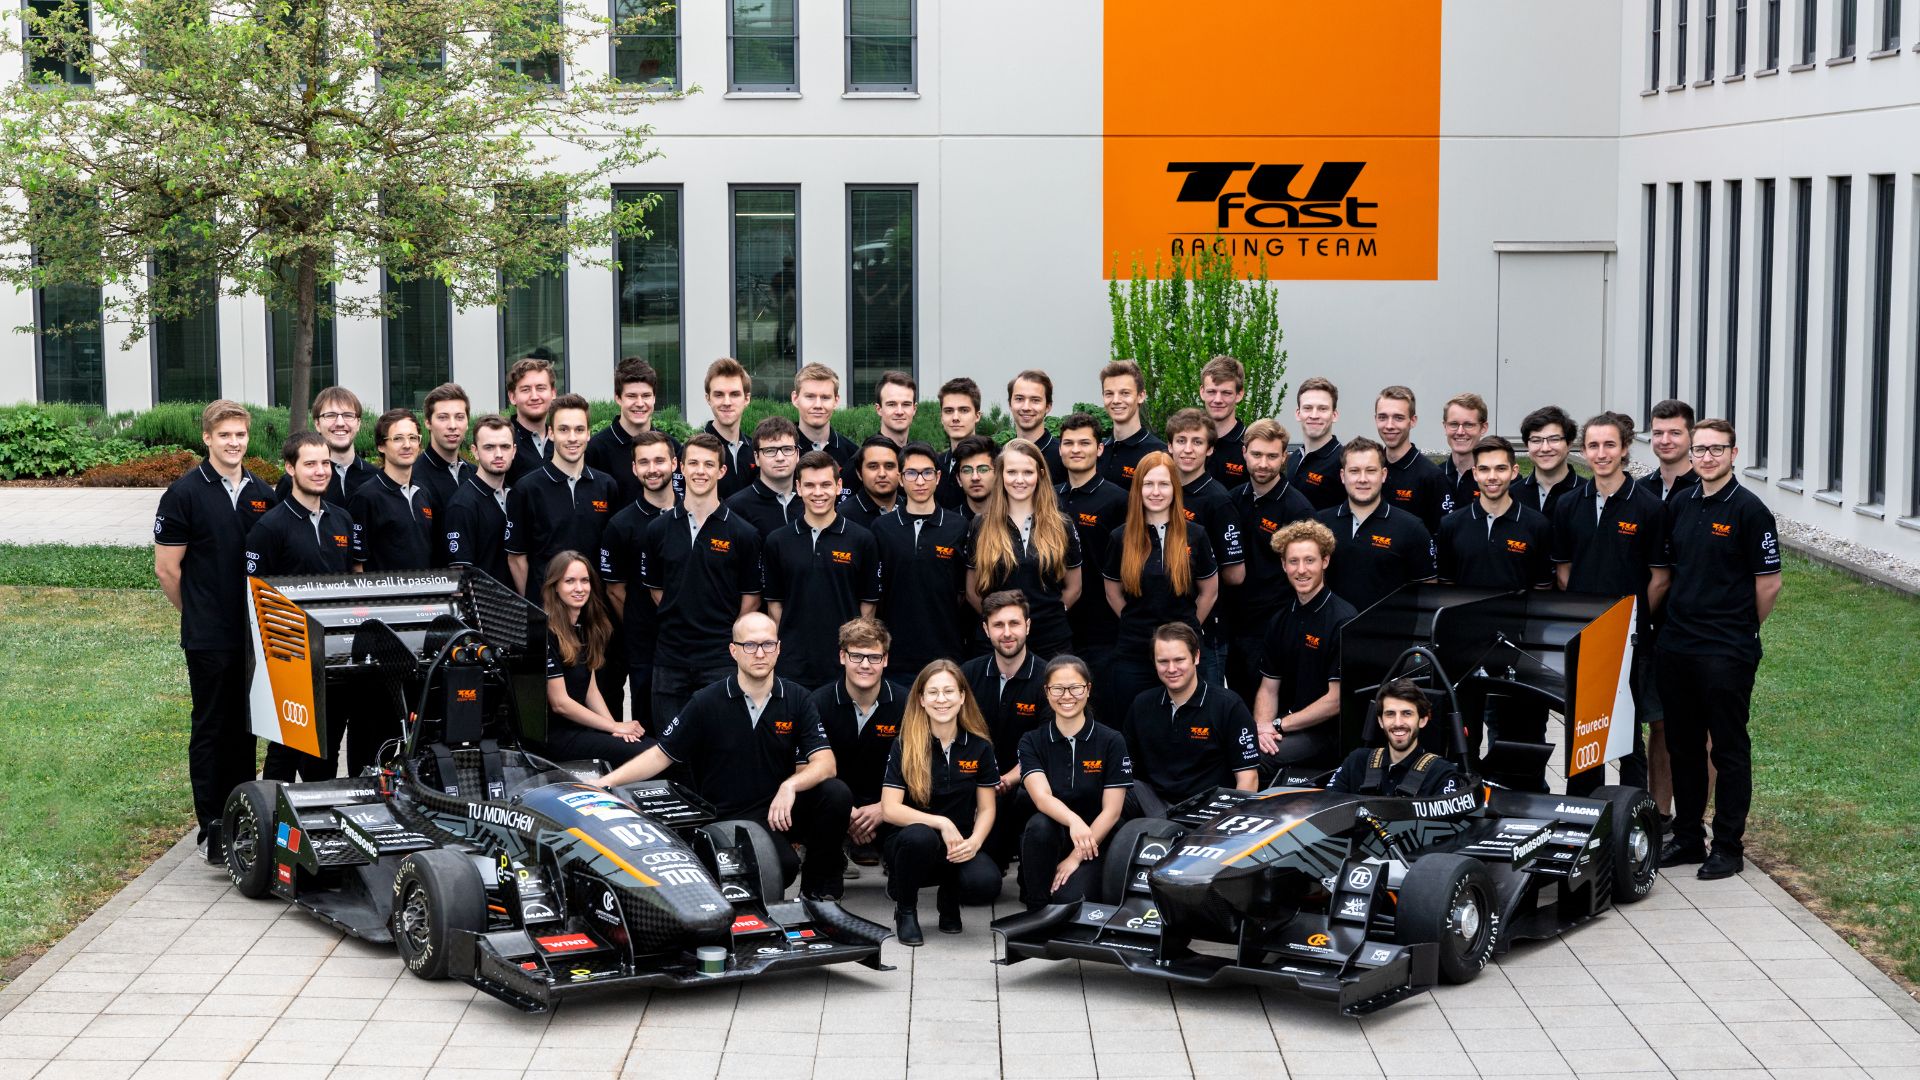
“We hebben maar heel weinig testtijd, dus als het snel gaat, kunnen we op het circuit sneller rijden en meer testen”, aldus A. Kopp, Vehicle Dynamics Control, TUfast Racing.
Teams hebben niet veel tijd om de verschillende onderdelen van het voertuig te integreren en te testen. Aangezien CAN en het ROS-framework voornamelijk door auto-ingenieurs worden gebruikt, IMU/GNSS kunnen oplossingen die in dergelijke workflows kunnen worden geïntegreerd, een enorme tijdwinst opleveren bij de ontwikkeling.
Een overzichtelijke C-bibliotheek met voorbeelden is een andere manier om teams te helpen bij hun integratie.
SBG Systems ondersteunt nieuwe manieren om auto’s te ontwerpen
Studenten kunnen hun sponsorverzoek graag via onze website indienen!

Ellipse-D
De Ellipse-D is een traagheidsnavigatiesysteem met een RTK- GNSS , voorzien van twee antennes en twee frequenties, dat compatibel is met onze post-processingsoftware Qinertia.
Het systeem is ontworpen voor robotica- en geospatiale toepassingen en kan odometergegevens combineren met Pulse of CAN OBDII voor een verbeterde nauwkeurigheid bij het berekenen van de positie op basis van de afgelegde afstand.

Vraag een offerte aan voor Ellipse-D
Heeft u vragen?
Welkom bij onze rubriek met veelgestelde vragen! Hier vind je antwoorden op de meest gestelde vragen over de apps die we presenteren. Als je niet vindt wat je zoekt, neem dan gerust rechtstreeks contact met ons op!
Wat is het verschil tussen GNSS en GPS?
GNSS staat voor Global Navigation Satellite System en GPS voor Global Positioning System. Deze termen worden vaak door elkaar gebruikt, maar ze verwijzen naar verschillende concepten binnen satellietgebaseerde navigatiesystemen.
GNSS is een verzamelnaam voor alle satellietnavigatiesystemen, terwijl GPS specifiek verwijst naar het Amerikaanse systeem. GNSS omvat meerdere systemen die een uitgebreidere wereldwijde dekking bieden, terwijl GPS slechts één van die systemen is.
U profiteert van een betere nauwkeurigheid en betrouwbaarheid met GNSS door gegevens van meerdere systemen te integreren, terwijl GPS op zichzelf beperkingen kan hebben, afhankelijk van de beschikbaarheid van satellieten en omgevingsomstandigheden.
Wat is het verschil tussen AHRS en INS?
Het belangrijkste verschil tussen een Attitude and Heading Reference System (AHRS) en een Inertial Navigation System (INS) ligt in hun functionaliteit en de omvang van de gegevens die ze verstrekken.
Een AHRS levert oriëntatie-informatie—specifiek de stand (stamp, rol) en koers (gier) van een voertuig of apparaat. Het gebruikt typisch een combinatie van sensoren, waaronder gyroscopen, accelerometers en magnetometers, om de oriëntatie te berekenen en te stabiliseren. De AHRS voert de hoekpositie uit in drie assen (stamp, rol en gier), waardoor een systeem zijn oriëntatie in de ruimte begrijpt. Het wordt vaak gebruikt in de luchtvaart, UAV's, robotica en maritieme systemen om nauwkeurige stand- en koersgegevens te leveren, wat cruciaal is voor voertuigbesturing en -stabilisatie.
Een INS levert niet alleen oriëntatiegegevens (zoals een AHRS), maar volgt ook de positie, snelheid en versnelling van een voertuig in de tijd. Het gebruikt traagheidssensoren om beweging in de 3D-ruimte te schatten zonder te vertrouwen op externe referenties zoals GNSS. Het combineert de sensoren die in een AHRS worden aangetroffen (gyroscopen, accelerometers), maar kan ook geavanceerdere algoritmen bevatten voor positie- en snelheidstracking, en integreert vaak met externe gegevens zoals GNSS voor een grotere nauwkeurigheid.
Kort gezegd richt de AHRS zich op oriëntatie (stand en koers), terwijl een INS een volledig pakket aan navigatiegegevens biedt, inclusief positie, snelheid en oriëntatie.
Wat is het verschil tussen een IMU en een INS?
Het verschil tussen een Inertial Measurement Unit (IMU) en een Inertial Navigation System (INS) zit in hun functionaliteit en complexiteit.
Een IMU (traagheidsmetingsunit) levert ruwe data over de lineaire versnelling en hoeksnelheid van het voertuig, gemeten door versnellingsmeters en gyroscopen. Het levert informatie over rol, stampen, gieren en beweging, maar berekent geen positie- of navigatiedata. De IMU is specifiek ontworpen om essentiële gegevens over beweging en oriëntatie door te sturen voor externe verwerking om de positie of snelheid te bepalen.
Aan de andere kant combineert een INS (traagheidsnavigatiesysteem) IMU-data met geavanceerde algoritmen om de positie, snelheid en oriëntatie van een voertuig in de tijd te berekenen. Het bevat navigatiealgoritmen zoals Kalman-filtering voor sensorfusie en integratie. Een INS levert realtime navigatiedata, inclusief positie, snelheid en oriëntatie, zonder te vertrouwen op externe positiesystemen zoals GNSS.
Dit navigatiesysteem wordt doorgaans gebruikt in toepassingen die uitgebreide navigatieoplossingen vereisen, met name in omgevingen waar GNSS niet beschikbaar is, zoals militaire drones (UAV's), schepen en onderzeeërs.
Accepteert een INS invoer van externe hulpsensoren?
Inertial Navigation Systems van ons bedrijf accepteren invoer van externe hulpsensoren, zoals luchtdagsensoren, magnetometers, odometers, DVL en andere.
Deze integratie maakt de INS uiterst veelzijdig en betrouwbaar, met name in omgevingen zonder GNSS-ontvangst.
Deze externe sensoren verbeteren de algehele prestaties en nauwkeurigheid van de INS door complementaire gegevens te leveren.
