


Luftfotogrammetri
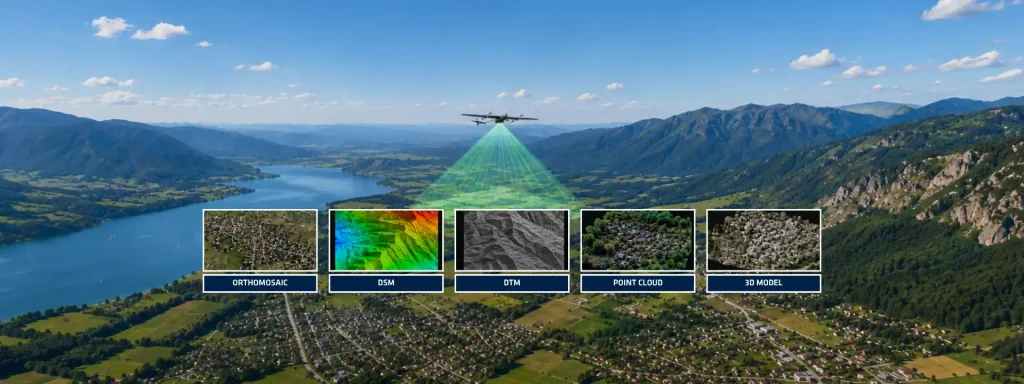
Luftfotogrammetri har utviklet seg fra en rent bildebasert kartleggingsteknikk til en høyt integrert geospatial arbeidsflyt som kombinerer optiske sensorer, globale navigasjonssatellittsystemer (GNSS) og inertialnavigasjonsteknologier. Moderne fotogrammetriske oppdrag er ikke lenger utelukkende avhengige av bakkekontrollpunkter (GCP-er) for å oppnå resultater av landmålerkvalitet. I stedet benytter avanserte metoder for direkte georeferering tett synkroniserte GNSS -data og inertialmålinger for å levere posisjonering og orientering med høy nøyaktighet for hvert enkelt bilde som tas. I sin kjerne omdanner luftfotogrammetri overlappende luftbilder til målbare geospatiale produkter som ortomosaikker, digitale overflatemodeller (DSM), digitale terrengmodeller (DTM), punktskyer og tredimensjonale rekonstruksjoner. I motsetning til luftfotografering, som først og fremst fokuserer på visuell gjengivelse, henter fotogrammetri ut kvantitativ romlig informasjon fra bildene gjennom geometrisk rekonstruksjon og bildematchingsalgoritmer.
Den fotogrammetriske arbeidsflyten starter med oppdragsplanlegging. Operatørene definerer flyhøyde, overlappingsforhold, bakkeoppløsning (GSD) og utløsningsintervaller for kameraet i henhold til prosjektkravene. Typiske kartleggingsoppdrag har som mål en lengdeoverlapping på over 75 % og en sideoverlapping på over 60 % for å sikre tilstrekkelig redundans under buntjustering og tett rekonstruksjon.
Datainnsamling utgjør den neste kritiske fasen. Under flyvningen registrerer nyttelasten bildebilder, mens navigasjonsundersystemet kontinuerlig estimerer plattformens bane. Denne navigasjonsløsningen integrerer observasjoner fr GNSS med inertialmålinger samlet inn fra IMU-er, AHRS, INS, eller bevegelsesreferansesystemer, avhengig av oppdragskravene.
Betydningen av treghetssensorer i luftfotogrammetri
Inertialteknologiens rolle blir avgjørende ved direkte georeferering. Hvert bilde krever presise eksterne orienteringsparametere (EOP): posisjon (X, Y, Z) og holdning (rulling, stigning, sving). Konvensjonelle arbeidsflyter estimerer disse parametrene gjennom lufttriangulering støttet av omfattende bruk av GCP-punkter. Moderne systemer reduserer denne avhengigheten ved å kombinere « GNSS » med inertialnavigasjon.
GNSS gir absolutt posisjonering, mens det inertiale delsystemet leverer høyfrekvent informasjon om holdning og bevegelse mellom oppdateringene fra « GNSS ». Denne fusjonen kompenserer for midlertidig svekkelse av satellittsignalet, forbedrer jevnheten i banen og sikrer kontinuerlig orienteringsestimering gjennom hele flyvningen. Nøyaktig tidssynkronisering mellom kameraets utløsning og navigasjonsdata er fortsatt avgjørende, fordi tidsforskjeller på millisekunder direkte fører til feil i geolokaliseringen.
Etterbehandling forbedrer ytelsen ytterligere. PPK-arbeidsflyter (Post-Processed Kinematic) finjusterer rå GNSS -målinger etter innsamling for å oppnå posisjonering på centimeternivå. I stedet for å stole utelukkende på sanntidskorreksjoner, bearbeider PPK observasjonene på nytt mot referansestasjoner eller presise korreksjonstjenester for å redusere atmosfæriske, banemessige og flerveiseffekter. Avanserte GNSS/INS etterbehandlingsplattformer kan knytte utløsningshendelser for bilder til korrigerte baner og automatisk oppdatere bildemetadata med finjusterte posisjoner og fullstendig orienteringsinformasjon. Denne tilnærmingen forbedrer nøyaktigheten ved luftkartlegging betydelig, samtidig som den forenkler feltoperasjonene.
Hvordan treghetsnavigasjon revolusjonerer luftkartlegging
For fagpersoner som arbeider med UAV-er eller hybride luftbårne plattformer, gir integrering av inertialnavigasjon målbare driftsmessige fordeler. Redusert avhengighet av GCP-punkter reduserer arbeidsinnsatsen i felten, fremskynder utplassering i avsidesliggende områder og forbedrer repeterbarheten ved storskala kartlegginger. Videre opprettholder høykvalitets inertialsensorer kontinuiteten i banen under aggressive manøvrer, midlertidig maskering av « GNSS » eller dynamiske flyforhold.
Sensorkvaliteten har direkte innvirkning på de endelige resultatene. Stabilitet i avvik, vinkel-random-walk, vibrasjonsrobusthet, synkroniseringsforsinkelse og kalibreringskvalitet påvirker alle orienteringsnøyaktigheten. Selv avanserte rekonstruksjonsalgoritmer kan ikke kompensere for dårlig banestimering. Banefeil skaper geometriske forvrengninger, høydeunøyaktigheter og inkonsekvente punktskyer. Luftfotogrammetri fortsetter å utvide seg på tvers av flere bransjer. Disse inkluderer kartlegging av korridorer, gruvedrift, presisjonslandbruk, infrastrukturinspeksjon og generering av digitale tvillinger.
Integrasjonen av optiske sensorer med GNSS og inertialteknologier er fortsatt avgjørende. Denne konvergensen muliggjør skalerbar, repeterbar og kartleggingsnøyaktig geospatial informasjon. Fremtiden for luftbåren kartlegging er ikke lenger bildesentrisk – den er navigasjonsdrevet.
