


Flygfotogrammetri
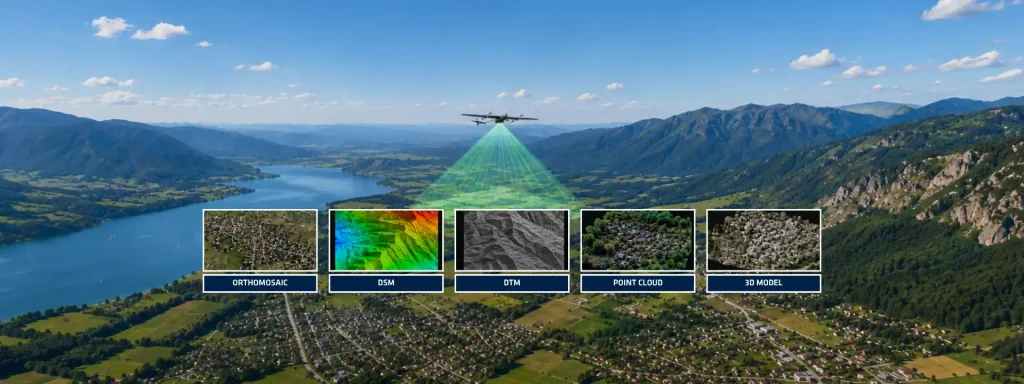
Flygfotogrammetri har utvecklats från en rent bildbaserad karteringsteknik till ett höginsegrerat geospatialt arbetsflöde som kombinerar optiska sensorer, Global Navigation Satellite Systems (GNSS) och tröghetsnavigeringsteknik. Moderna fotogrammetriska uppdrag förlitar sig inte längre enbart på markkontrollpunkter (GCP) för att uppnå mätklassade resultat. Istället används avancerade metoder för direkt georeferering med noggrant synkroniserade GNSS- och tröghetsmätningar för att leverera positionering och orientering med hög noggrannhet för varje fångad bild. I grund och botten omvandlar flygfotogrammetri överlappande flygbilder till mätbara geospatiala produkter som ortofoton, digitala ytmodeller (DSM), digitala terrängmodeller (DTM), punktmoln och tredimensionella rekonstruktioner. Till skillnad från flygfotografering, som främst fokuserar på visuell representation, extraherar fotogrammetri kvantitativ rumslig information från bilder genom geometrisk rekonstruktion och bildmatchningsalgoritmer.
Det fotogrammetriska arbetsflödet börjar med uppdragsplanering. Operatörer definierar flyghöjd, överlappningsförhållanden, markupplösning (GSD) och intervall för kamerautlösning i enlighet med projektets krav. Typiska karteringsuppdrag siktar på en longitudinell överlappning över 75 % och en lateral överlappning över 60 % för att säkerställa tillräcklig redundans under knipputjämning och tät rekonstruktion.
Datainsamling utgör nästa kritiska steg. Under flygning registrerar nyttolasten bildrutor medan navigationsdelmissystemet kontinuerligt beräknar plattformens bana. Denna navigationslösning integrerar GNSS-observationer med tröghetsmätningar insamlade från IMU, AHRS, INS eller rörelsereferenssystem beroende på uppdragets krav.
Inertialsensorernas betydelse inom flygfotogrammetri
Rollen för tröghetsteknik blir avgörande vid direkt georeferering. Varje bild kräver exakta parametrar för yttre orientering (EOP): position (X, Y, Z) och attityd (roll, pitch, yaw). Konventionella arbetsflöden beräknar dessa parametrar genom aerotriangulering som stöds av omfattande utplacering av GCP. Moderna system minskar detta beroende genom att koppla ihop GNSS med tröghetsnavigation.
GNSS ger absolut positionering, medan tröghetsdelmissystemet tillhandahåller attityd- och rörelseinformation med hög uppdateringsfrekvens mellan GNSS-uppdateringarna. Denna fusion kompenserar för tillfällig satellitförsämring, förbättrar banans jämnhet och säkerställer kontinuerlig orienteringsberäkning under hela flygningen. Noggrann tidssynkronisering mellan kamerans slutartillfällen och navigationsdata förblir avgörande eftersom tidsskillnader på millisekundnivå direkt översätts till geolokaliseringsfel.
Efterbehandling förbättrar prestandan ytterligare. PPK-arbetsflöden (Post-Processed Kinematic) förfinar råa GNSS-mätningar efter insamling för att uppnå positionering på centimeter-nivå. Istället för att enbart förlita sig på realtidskorrigeringar ombearbetar PPK observationer mot referensstationer eller exakta korrigeringstjänster för att minska atmosfäriska, orbitala och flervägs-effekter. Avancerade GNSS/INS-efterbehandlingsplattformar kan associera bildutlöshetshändelser med korrigerade banor och automatiskt uppdatera bildmetadata med förfinade positioner och komplett orienteringsinformation. Detta tillvägagångssätt förbättrar noggrannheten vid flygkartering avsevärt samtidigt som fältarbetet förenklas.
Hur tröghetsnavigation förvandlar flygmätningar
För yrkesverksamma som arbetar med drönare eller hybridplattformar i luften skapar integrering av tröghetsnavigation mätbara operativa fördelar. Minskat beroende av GCP minskar fältarbetet, påskyndar drifttsättningen i avlägsna miljöer och förbättrar repeterbarheten över storskaliga mätningar. Dessutom upprätthåller tröghetssensorer av hög kvalitet banans kontinuitet vid aggressiva manövrar, tillfällig skärmning av GNSS eller dynamiska flygförhållanden.
Sensorkvaliteten påverkar slutresultatet direkt. Biasstabilitet, vinkelmässig slumpvandring (random walk), vibrationstålighet, synkroniseringslatens och kalibreringskvalitet påverkar alla orienteringsnoggrannheten. Inte ens avancerade rekonstruktionsalgoritmer kan kompensera för då uppskattad bana. Banfel skapar geometriska förvrängningar, höjdfel och inkonsekventa punktmoln. Flygfotogrammetri fortsätter att expandera inom flera branscher. Dessa inkluderar korridorkartering, gruvdrift, precisionsjordbruk, infrastrukturinspektion och generering av digitala tvillingar.
Integreringen av optiska sensorer med GNSS och tröghetsteknik förblir avgörande. Denna konvergens möjliggör skalbar, repeterbar och mätklassad geospatial intelligens. Framtiden för flygburen kartering är inte längre bildcentrerad – den är navigationsdriven.
