


Luchtfotogrammetrie
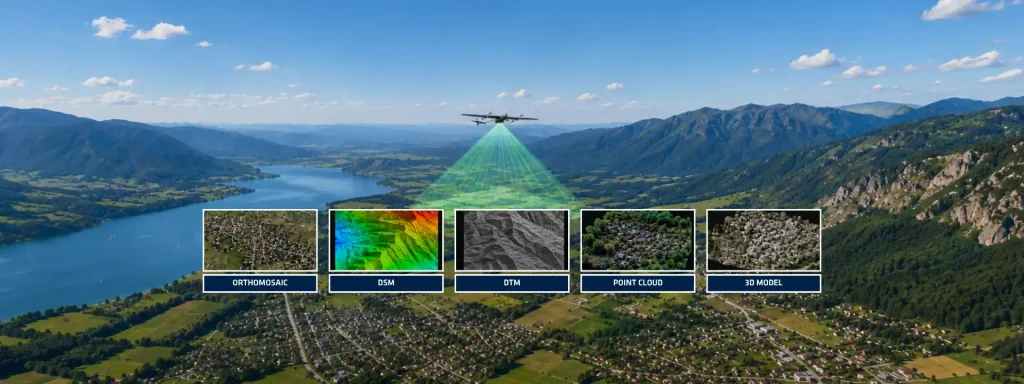
Luchtfotogrammetrie heeft zich ontwikkeld van een puur op beelden gebaseerde karteringstechniek tot een sterk geïntegreerde geospatiale workflow waarin optische sensoren, wereldwijde navigatiesatellietsystemen (GNSS) en inertiële navigatietechnologieën worden gecombineerd. Moderne fotogrammetrische missies zijn niet langer uitsluitend afhankelijk van grondcontrolepunten (GCP’s) om resultaten van landmeetkundige kwaliteit te verkrijgen. In plaats daarvan maken geavanceerde methoden voor directe georeferering gebruik van nauwkeurig gesynchroniseerde GNSS en inertiële metingen om voor elk vastgelegd beeld een zeer nauwkeurige positionering en oriëntatie te leveren. In essentie zet luchtfotogrammetrie overlappende luchtfoto’s om in meetbare geospatiale producten, zoals orthomozaïeken, digitale oppervlaktemodellen (DSM), digitale terreinmodellen (DTM), puntenwolken en driedimensionale reconstructies. In tegenstelling tot luchtfotografie, die zich voornamelijk richt op visuele weergave, haalt fotogrammetrie kwantitatieve ruimtelijke informatie uit beelden door middel van geometrische reconstructie en algoritmen voor beeldmatching.
De fotogrammetrische workflow begint met missieplanning. Operators bepalen de vlieghoogte, overlappingsverhoudingen, grondbemonsteringsafstand (GSD) en camera-opname-intervallen op basis van de projectvereisten. Typische karteringsmissies streven naar een longitudinale overlapping van meer dan 75% en een laterale overlapping van meer dan 60% om voldoende redundantie te garanderen tijdens bundelaanpassing en dichte reconstructie.
Gegevensverzameling vormt de volgende cruciale fase. Tijdens de vlucht registreert de payload beeldframes, terwijl het navigatiesubsysteem continu het traject van het platform schat. Deze navigatieoplossing integreert GNSS -waarnemingen met inertiële metingen die worden verzameld via IMU’s, AHRS, INS of bewegingsreferentiesystemen, afhankelijk van de missie-eisen.
Het belang van traagheidssensoren bij luchtfotogrammetrie
De rol van inertiële technologie is doorslaggevend bij directe georeferering. Elk beeld vereist nauwkeurige externe oriëntatieparameters (EOP): positie (X, Y, Z) en houding (rol, pitch, yaw). Bij conventionele werkwijzen worden deze parameters geschat door middel van luchttriangulatie, ondersteund door een uitgebreide inzet van GCP’s. Moderne systemen verminderen deze afhankelijkheid door ‘ GNSS ’ te koppelen aan inertiële navigatie.
GNSS zorgt voor absolute positionering, terwijl het inertiële subsysteem tussen GNSS -updates door informatie over houding en beweging met hoge frequentie levert. Deze fusie compenseert tijdelijke verslechtering van de satellietontvangst, verbetert de vloeiendheid van het traject en zorgt voor een continue oriëntatieschatting gedurende de hele vlucht. Nauwkeurige tijdsynchronisatie tussen het afdrukken van de camerasluiter en navigatiegegevens blijft essentieel, omdat timingafwijkingen van milliseconden direct leiden tot geolocatiefouten.
Nabewerking verbetert de prestaties nog verder. Post-Processed Kinematic (PPK)-workflows verfijnen ruwe GNSS -metingen na acquisitie om een positionering op centimetersniveau te bereiken. In plaats van uitsluitend te vertrouwen op realtime correcties, verwerkt PPK waarnemingen opnieuw aan de hand van referentiestations of nauwkeurige correctiediensten om atmosferische, orbitale en multipad-effecten te verminderen. Geavanceerde GNSS/INS nabewerkingsplatforms kunnen beeldtriggergebeurtenissen koppelen aan gecorrigeerde trajecten en automatisch de metagegevens van beelden bijwerken met verfijnde posities en volledige oriëntatie-informatie. Deze aanpak verbetert de nauwkeurigheid van luchtkartering aanzienlijk en vereenvoudigt tegelijkertijd de veldwerkzaamheden.
Hoe inertiële navigatie luchtmetingen verandert
Voor professionals die werken met UAV’s of hybride luchtplatforms levert de integratie van inertiële navigatie meetbare operationele voordelen op. Door de verminderde afhankelijkheid van GCP’s neemt de hoeveelheid veldwerk af, verloopt de inzet in afgelegen gebieden sneller en wordt de herhaalbaarheid bij grootschalige metingen verbeterd. Bovendien waarborgen hoogwaardige inertiële sensoren de continuïteit van het traject tijdens agressieve manoeuvres, tijdelijke maskering door ‘ GNSS ’ of dynamische vluchtomstandigheden.
De kwaliteit van de sensoren heeft een directe invloed op de uiteindelijke resultaten. De stabiliteit van de bias, de hoekwillekeurige afwijking, de trillingsbestendigheid, de synchronisatielatentie en de kalibratiekwaliteit beïnvloeden allemaal de oriëntatienauwkeurigheid. Zelfs geavanceerde reconstructiealgoritmen kunnen een slechte trajectschatting niet compenseren. Trajectfouten leiden tot geometrische vervormingen, onnauwkeurigheden in de hoogte en inconsistente puntenwolken. Luchtfotogrammetrie blijft zich uitbreiden in diverse sectoren. Hiertoe behoren het in kaart brengen van corridors, mijnbouw, precisielandbouw, infrastructuurinspectie en het genereren van digitale tweelingen.
De integratie van optische sensoren met GNSS en inertiële technologieën blijft essentieel. Deze convergentie maakt schaalbare, herhaalbare en meetkwaliteit geospatiale informatie mogelijk. De toekomst van luchtfotogrammetrie is niet langer beeldgericht, maar navigatiegedreven.
