Ellipse gebruikt in navigatie voor autonome voertuigen
GNSS/INS met dubbele antenne voor navigatie en positiebepaling in de autonome platforms van UNMANNED SOLUTION
” We hebben ultrahoge precisie nodig. Omdat het voertuig op de weg rijdt, hebben we doorgaans een nauwkeurigheid op centimetersniveau nodig. De nauwkeurigheid van de IMU is erg belangrijk, omdat het voertuig soms zijn GPS-signaal verliest, bijvoorbeeld in een tunnel. ” – R&D-team van UNMANNED SOLUTION
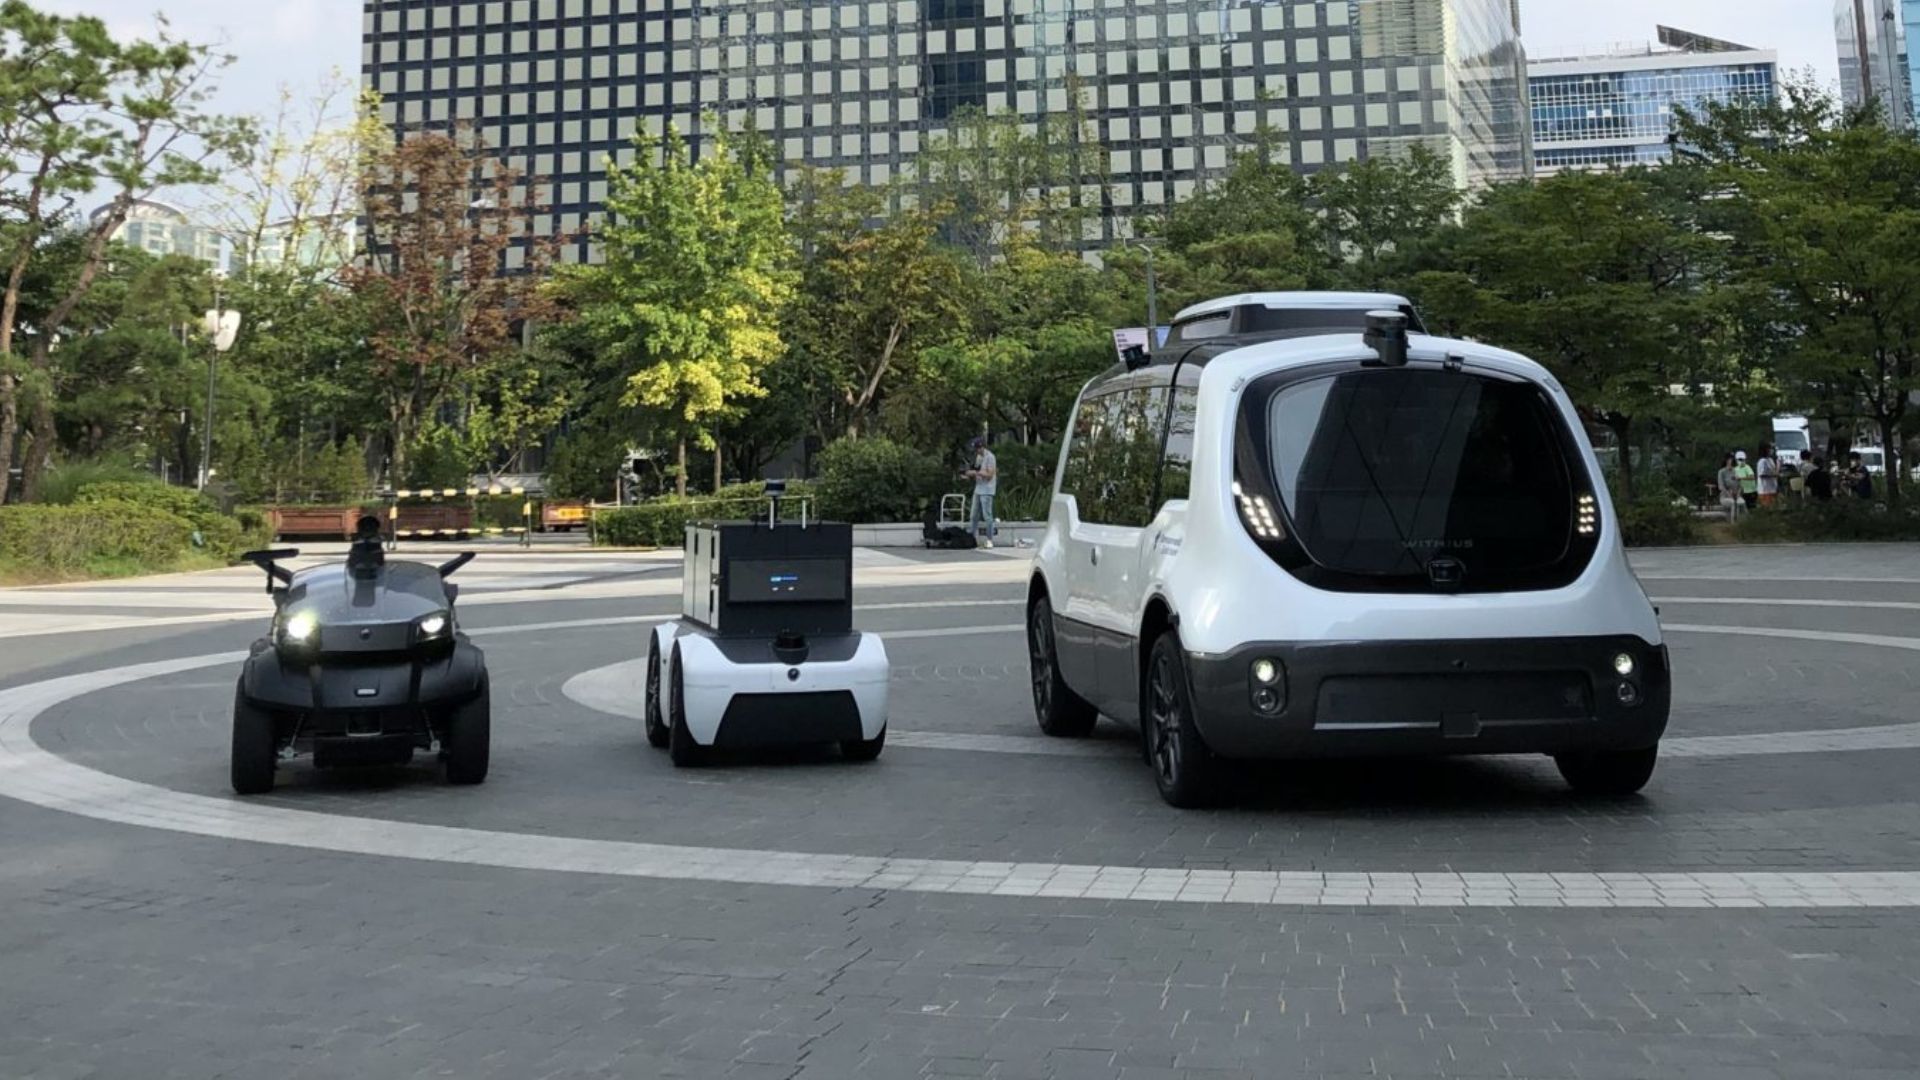
UNMANNED SOLUTION, een Zuid-Koreaans bedrijf gevestigd in Seoul, legt zich toe op de ontwikkeling van allerlei soorten autonome voertuigen. Het bedrijf werkt aan tal van verschillende projecten en activiteiten, zoals zelfrijdende shuttles, autonome landbouwmachines, robots en educatieve platforms.
De eerste landbouwtractor met een automatisch navigatiesysteem in Zuid-Korea
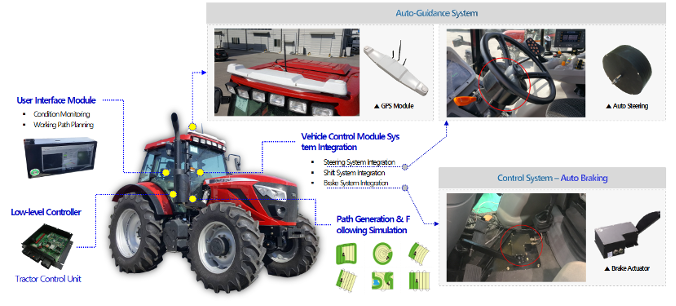
Een van deze projecten is een zelfrijdende tractor. UNMANNED SOLUTION is een pionier op het gebied van de modernisering van landbouwmachines in Zuid-Korea. Het bedrijf heeft een automatisch geleidingssysteem en een algoritme voor zelfrijdende tractoren ontwikkeld dat is afgestemd op de Koreaanse landbouwmarkt en -omgeving.
Het automatisch geleidingssysteem bestaat uit verschillende onderdelen die zorgen voor een nauwkeurige en efficiënte werking. Bovendien zorgt een GPS/GNSS -module voor een uiterst nauwkeurige positiebepaling. Daarnaast regelt een automatische stuurmodule de besturing. Ten slotte maakt een bedieningsconsole het mogelijk om routes aan te maken en taken in te stellen. Het systeem levert en regelt gegevens over positie, stand en snelheid, wat cruciale informatie is voor de tractor om de gewenste route te volgen.
Miniatuur RTK- GNSS/INS -oplossing voor onbemande navigatie
SBG Systems’ Ellipse-D INS wordt als nauwkeurige positioneringseenheid geïntegreerd in de GPS/GNSS - of navigatiemodule. Bovendien ondersteunt de inertiële sensor de navigatie naar het veld. Daarnaast zorgt hij voor betrouwbare navigatie door eventueel beboste gebieden die naar het veld leiden. Zijn rol in de GPS-module is, naast het leveren van positiegegevens, het verstrekken van rol-, kantel- en koersgegevens.
Dat wil zeggen: de 3D-positie van de tractor, om deze te monitoren en indien nodig bij te sturen.
De Ellipse-D-sensor is een RTK- GNSS-systeem met twee antennes /INS dat perfect voldoet aan de nauwkeurigheidseisen van de toepassing, met name wat betreft de koers. Dergelijke toepassingen met langzaam rijdende voertuigen vereisen een zeer nauwkeurige koers vanwege de lage dynamiek.
Een inertiaalsysteem met twee antennes levert een nauwkeurigere koers dan een oplossing met één antenne, zelfs in stilstand, en wordt daarom aanbevolen voor autonome voertuigen met een lage dynamiek.
De zelfrijdende tractor van UNMANNED SOLUTION bevat tevens een low-level-controller, een gebruikersinterfacemodule, een voertuigbesturingsmodule en een systeem voor het genereren en volgen van routes.
Een breed assortiment aan zelfrijdende voertuigen voor verschillende soorten toepassingen
Om verder te gaan op het gebied van landbouwmachines: UNMANNED SOLUTION ontwikkelt ook een zelfrijdende spuitmachine voor bestrijdingsmiddelen (nog in ontwikkeling), die is ontworpen voor atypische omgevingen. Deze is bovendien uitgerust met een intelligent en automatisch besturingssysteem voor bestrijdingsmiddelen.
Het bedrijf beperkt zijn aanbod echter niet tot landbouwmachines, maar richt zich op allerlei soorten autonome platforms:
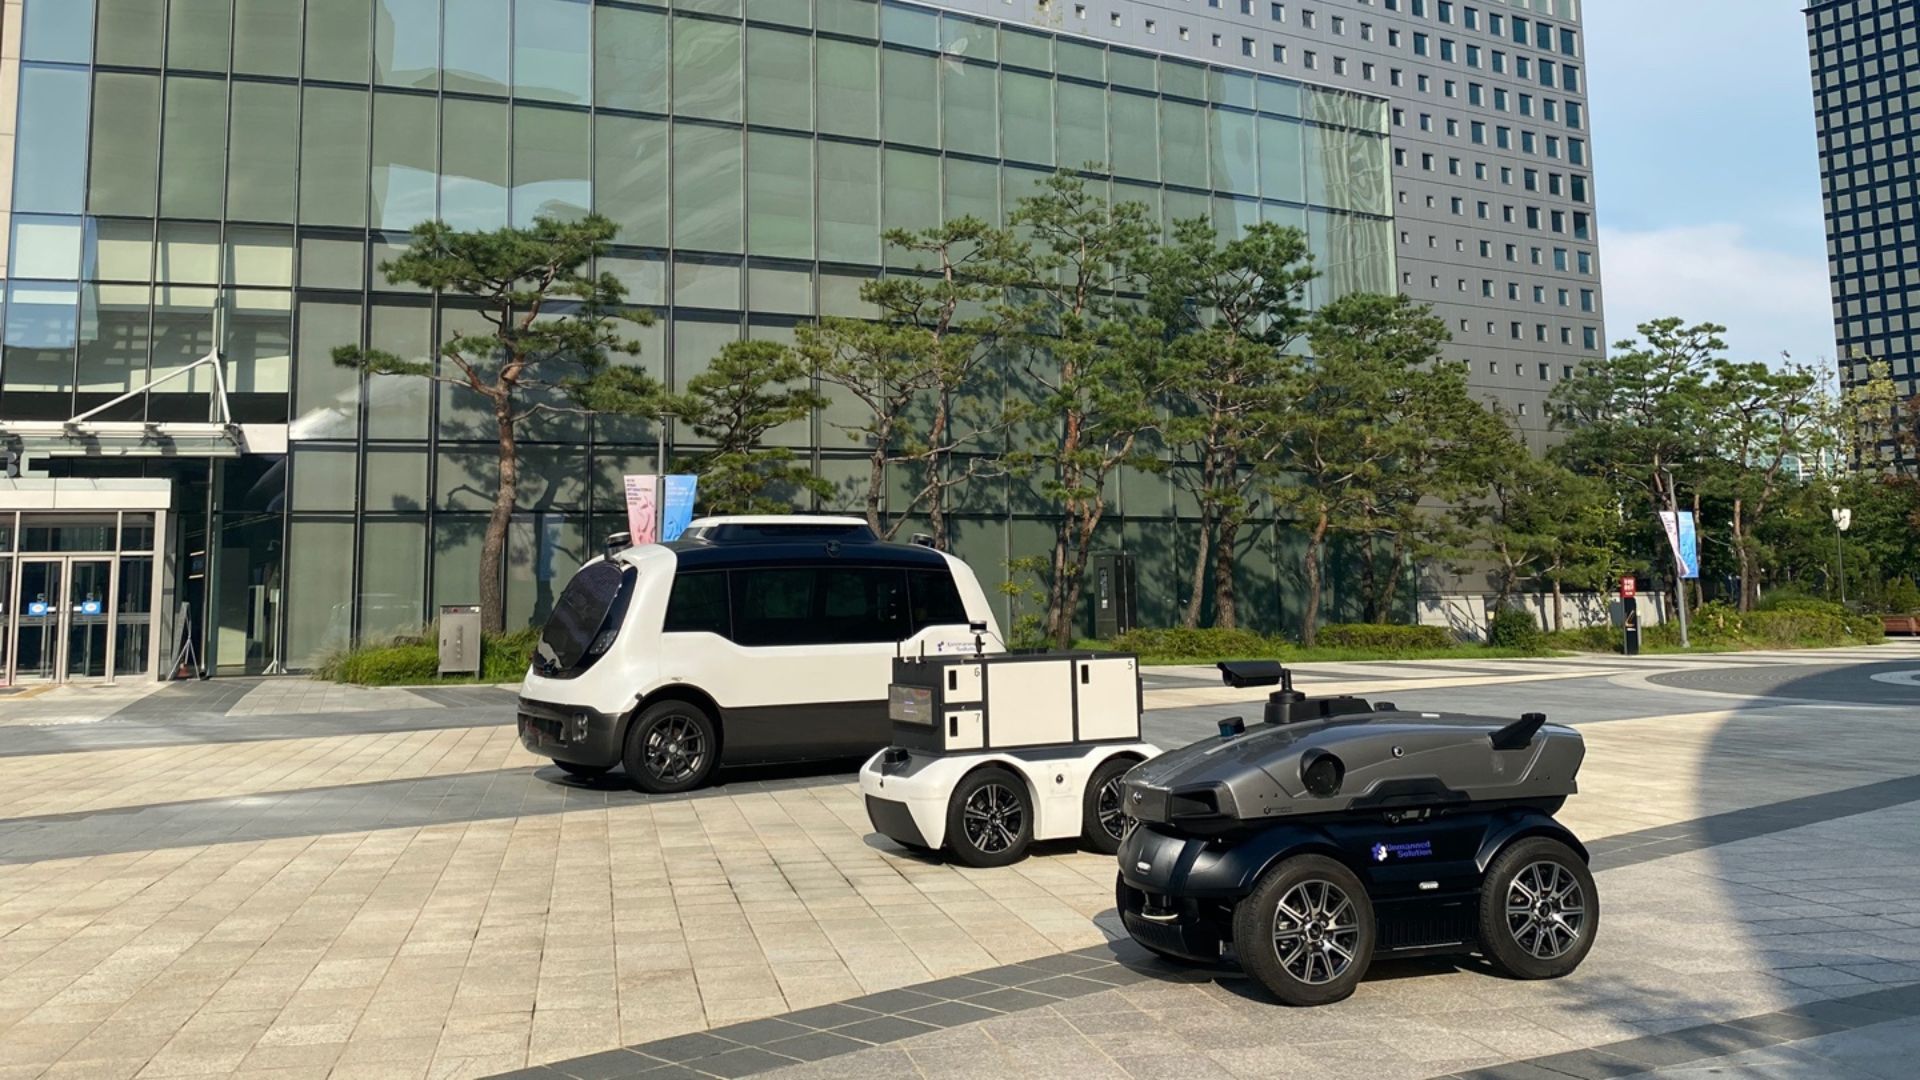
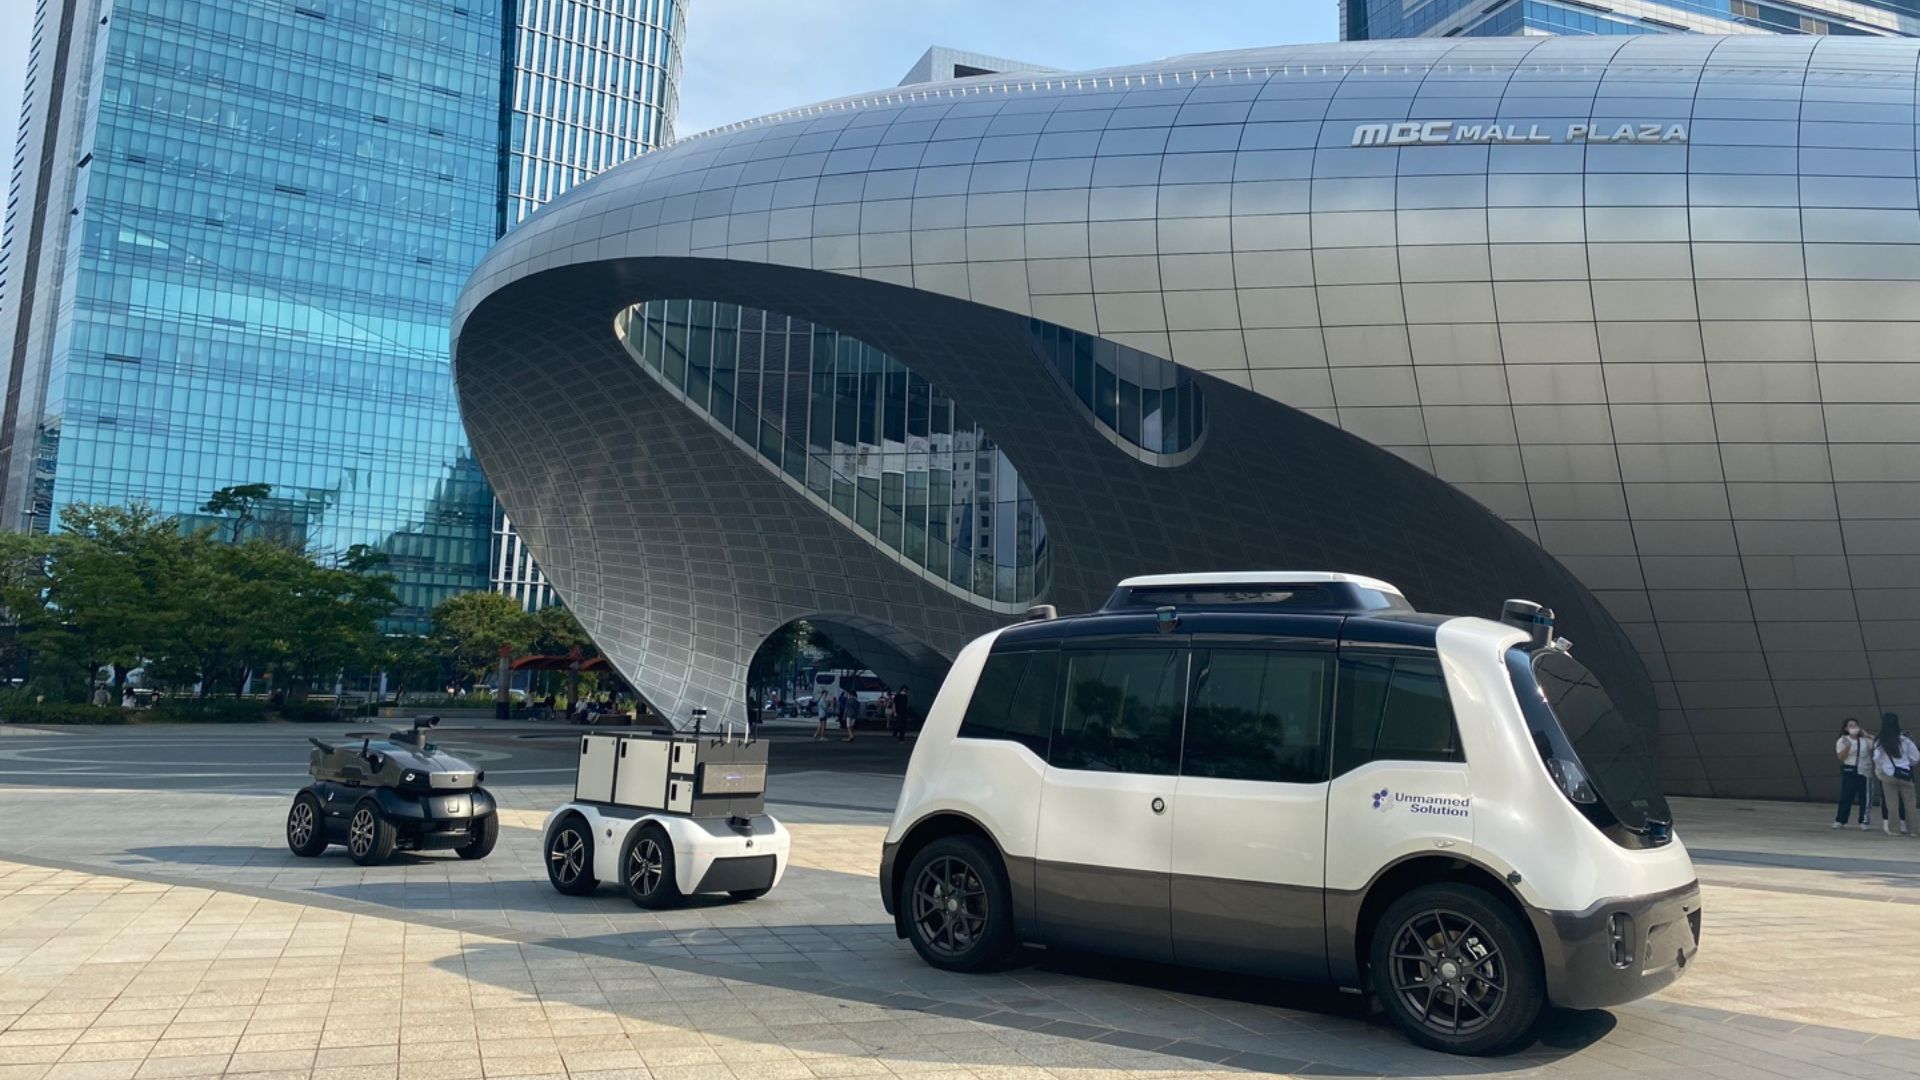
- De autonome shuttle van WITH:US. Deze kan in slimme steden worden ingezet als openbaarvervoersdienst op aanvraag. De shuttle is uitgerust met Velodyne LiDAR-sensoren, SBG Systems Ellipse -D RTK INS/GNSS, diverse camera’s en besturingssystemen, waardoor hij zijn omgeving kan analyseren en kan bepalen hoe hij zich het beste kan gedragen. De shuttle is bedoeld voor korte afstanden, zoals op campussen, in industriegebieden, op luchthavens en in stadscentra.
- De autonome logistieke robot WITH:US LOGI wordt ingezet voor leveringen over korte afstanden, zowel binnen als buiten. Deze robot kan niet alleen gebieden bereiken die voor auto’s ontoegankelijk zijn, maar biedt klanten ook de mogelijkheid om zelf de gewenste datum, tijd en locatie voor de levering te kiezen. Net als de WITH US Shuttle is hij uitgerust met LiDAR-sensoren, GPS/GNSS, INS, camera’s en besturingssystemen.
- De WITH:US CARO. Dit autonome voertuig is ontworpen voor langeafstands- en grootschalige leveringen, aangezien het tot 1.500 kg kan vervoeren en over een ruime laadruimte beschikt. Het is uitgerust met dezelfde onderdelen als de autonome shuttle en de logistieke robot.
- De WITH:US SECURITY-robot. Zoals de naam al aangeeft, is het een zelfrijdende beveiligingsrobot die wordt ingezet op korte afstanden in allerlei soorten omgevingen. Hij is bovendien uitgerust met een LiDAR, INS/GNSS, camera’s enz., maar beschikt ook over technologie voor obstakeldetectie voor gebruik buitenshuis. Hij kan worden ingezet als patrouillerobot.
Alle platforms van UNMANNED SOLUTION zijn uitgerust met RTK-systemen van het type SBG Systems ,Ellipse of Ekinox , GNSS/INS, afhankelijk van de vereisten op het gebied van prestaties en nauwkeurigheid voor de betreffende toepassing.
Ellipse-D
De Ellipse-D is een traagheidsnavigatiesysteem met een RTK- GNSS , voorzien van twee antennes en twee frequenties, dat compatibel is met onze post-processingsoftware Qinertia.
Het systeem is ontworpen voor robotica- en geospatiale toepassingen en kan odometergegevens combineren met Pulse of CAN OBDII voor een verbeterde nauwkeurigheid bij het berekenen van de positie op basis van de afgelegde afstand.

Vraag een offerte aan voor Ellipse-D
Heeft u vragen?
Welkom bij onze rubriek met veelgestelde vragen! Hier vind je antwoorden op de meest gestelde vragen over de apps die we onder de aandacht brengen. Mocht je niet vinden wat je zoekt, neem dan gerust rechtstreeks contact met ons op!
Wat is het verschil tussen GNSS en GPS?
GNSS staat voor Global Navigation Satellite System en GPS voor Global Positioning System. Deze termen worden vaak door elkaar gebruikt, maar ze verwijzen naar verschillende concepten binnen satellietgebaseerde navigatiesystemen.
GNSS is een verzamelnaam voor alle satellietnavigatiesystemen, terwijl GPS specifiek verwijst naar het Amerikaanse systeem. GNSS omvat meerdere systemen die een uitgebreidere wereldwijde dekking bieden, terwijl GPS slechts één van die systemen is.
U profiteert van een betere nauwkeurigheid en betrouwbaarheid met GNSS door gegevens van meerdere systemen te integreren, terwijl GPS op zichzelf beperkingen kan hebben, afhankelijk van de beschikbaarheid van satellieten en omgevingsomstandigheden.
Wat is GNSS post-processing?
GNSS post-processing, of PPK, is een methode waarbij de ruwe GNSS-datametingen die op een GNSS-ontvanger zijn gelogd, worden verwerkt nadat de data-acquisitie heeft plaatsgevonden. Deze kunnen worden gecombineerd met andere bronnen van GNSS-metingen om de meest complete en nauwkeurige kinematische trajectorie voor die GNSS-ontvanger te leveren, zelfs in de meest veeleisende omgevingen.
Deze andere bronnen kunnen een lokaal GNSS-basisstation zijn op of nabij het data-acquisitieproject, of bestaande Continuously Operating Reference Stations (CORS) die doorgaans worden aangeboden door overheidsinstanties en/of commerciële CORS-netwerkaanbieders.
Post-Processing Kinematic (PPK) software kan gebruikmaken van vrij beschikbare GNSS-satellietbaan- en klokinformatie om de nauwkeurigheid verder te verbeteren. PPK maakt een nauwkeurige bepaling mogelijk van de locatie van een lokaal GNSS-basisstation in een absoluut mondiaal coördinatenreferentiekaderdatum dat wordt gebruikt.
PPK-software kan ook complexe transformaties tussen verschillende coördinatenreferentiekaders ondersteunen ten behoeve van technische projecten.
Met andere woorden, het geeft toegang tot correcties, verbetert de nauwkeurigheid van het project en kan zelfs dataverlies of fouten tijdens de meting of installatie na de missie herstellen.
Wat zijn de autonomieniveaus van zelfrijdende voertuigen?
De autonomieniveaus van zelfrijdende voertuigen worden door de Society of Automotive Engineers (SAE) ingedeeld in zes niveaus (niveau 0 tot en met niveau 5), waarmee de mate van automatisering bij het besturen van het voertuig wordt gedefinieerd. Hieronder volgt een overzicht:
- Niveau 0: Geen automatisering – De menselijke bestuurder heeft te allen tijde de volledige controle over het voertuig, waarbij alleen passieve systemen zoals waarschuwingen en signalen worden gebruikt.
- Niveau 1: Rijhulp – Het voertuig kan ondersteuning bieden bij het sturen of bij het versnellen/afremmen, maar de menselijke bestuurder moet de controle behouden en de omgeving in de gaten houden (bijv. adaptieve cruisecontrol).
- Niveau 2: Gedeeltelijke automatisering – Het voertuig kan zowel het sturen als het versnellen en afremmen tegelijkertijd regelen, maar de bestuurder moet alert blijven en klaar staan om op elk moment het stuur over te nemen (bijvoorbeeld Tesla’s Autopilot en GM’s Super Cruise).
- Niveau 3: Voorwaardelijke automatisering – Het voertuig kan onder bepaalde omstandigheden alle aspecten van het rijden overnemen, maar de menselijke bestuurder moet klaar staan om in te grijpen wanneer het systeem daarom vraagt (bijvoorbeeld bij het rijden op de snelweg). De bestuurder hoeft niet actief op te letten, maar moet wel alert blijven.
- Niveau 4: Hoge automatisering – Het voertuig kan alle rijtaken autonoom uitvoeren binnen specifieke omstandigheden of omgevingen (zoals stedelijke gebieden of snelwegen) zonder menselijke tussenkomst. In andere omgevingen of onder bijzondere omstandigheden kan het echter nodig zijn dat een mens het stuur overneemt.
- Niveau 5: Volledige automatisering – Het voertuig is volledig autonoom en kan onder alle omstandigheden alle rijtaken uitvoeren zonder enige menselijke tussenkomst. Er is geen bestuurder nodig en het voertuig kan overal en onder alle omstandigheden rijden.
Deze niveaus geven een beeld van de ontwikkeling van de technologie voor autonome voertuigen, van eenvoudige rijhulpsystemen tot volledige autonomie.
Wat is georeferering in autonome bouwsystemen?
Georeferentie in autonome bouwsystemen verwijst naar het proces waarbij bouwgegevens, zoals kaarten, modellen of sensormetingen, worden gekoppeld aan geografische coördinaten in de echte wereld. Dit zorgt ervoor dat alle gegevens die worden verzameld of gegenereerd door autonome machines, zoals drones, robots of zwaar materieel, nauwkeurig worden gepositioneerd in een wereldwijd coördinatensysteem, zoals breedtegraad, lengtegraad en hoogte.
In de context van autonoom bouwen is georeferering van cruciaal belang om ervoor te zorgen dat machines op grote bouwplaatsen nauwkeurig functioneren. Het maakt een nauwkeurige plaatsing van constructies, materialen en apparatuur mogelijk door gebruik te maken van satellietgebaseerde positioneringstechnologieën, zoals GNSS (Global Navigation Satellite Systems), om het project aan een locatie in de echte wereld te koppelen.
Dankzij georeferencing kunnen werkzaamheden zoals graafwerkzaamheden, egalisatie of het storten van materiaal worden geautomatiseerd en nauwkeurig worden aangestuurd, waardoor de efficiëntie wordt verbeterd, fouten worden verminderd en wordt gewaarborgd dat de bouw volgens de ontwerpspecificaties verloopt. Het vergemakkelijkt tevens het bijhouden van de voortgang, de kwaliteitscontrole en de integratie met Geografische Informatiesystemen (GIS) en Building Information Modeling (BIM) voor een beter projectbeheer.
