Ellipse stimuleert innovatie in autonome voertuigen
“De samenwerking met SBG Systems en de integratie van de Ellipse-D in ons voertuig zijn van cruciaal belang geweest voor het bereiken van de precisie en betrouwbaarheid die essentieel zijn voor onze R&D-inspanningen en autonome operaties.” | Oğuzhan Sağlam – Verkoopmanager
Wat doet Leo Drive?
Leo Drive is marktleider op het gebied van technologie voor autonome voertuigen en loopt voorop in de toekomst van de autonome transformatie.
Het bedrijf is gespecialiseerd in het leveren van schaalbare software- en hardwareoplossingen en biedt een end-to-end, allesomvattende service voor de integratie van autonome systemen.
Hun missie is om autonome technologie toegankelijker te maken en de acceptatie ervan in diverse sectoren te bevorderen.
Dankzij de innovatieve aanpak van Leo Drive zijn hun producten aanpasbaar en toepasbaar in een breed scala aan scenario’s, waardoor autonome technologie naadloos in elke omgeving kan worden geïntegreerd.
De eindgebruikers van de oplossingen van Leo Drive zijn afkomstig uit diverse sectoren, waaronder UAV’s, UGV’s en autonome rijsystemen.
Deze gebruikers vertrouwen op de hoge nauwkeurigheid en betrouwbaarheid van INS voor toepassingen zoals luchtkartering, stabilisatie van gimbalcamera’s en navigatie van grondvoertuigen.
Eerste contact en klanttraject
Onze samenwerking met Leo Drive begon jaren geleden, tijdens de lancering van ons eerste inertiële navigatiesysteem, de IG-500-serie.
In de loop der jaren is Leo Drive ons vertrouwen blijven schenken voor hun geavanceerde oplossingen op het gebied van ‘ INS ’ en is het bedrijf nu een trotse partner. Het vertrouwen en de betrouwbaarheid die in de beginfase van deze samenwerking zijn opgebouwd, zijn alleen maar sterker geworden, waardoor onze producten een integraal onderdeel zijn geworden van de autonome technologieoplossingen van Leo Drive.
Technische vereisten van Leo Drive
Leo Drive had behoefte aan een uiterst nauwkeurig inertiële navigatiesysteem dat nauwkeurige realtime positie- en oriëntatiegegevens kon leveren voor zijn autonome testvoertuigen. De voertuigen draaien op Autoware-software, ’s werelds toonaangevende open-sourceproject voor autonoom rijden.
De belangrijkste eisen van Leo Drive waren onder meer:
- RTK-functionaliteit met twee antennes: om een hoge nauwkeurigheid bij positionering en oriëntatie te garanderen.
- Betrouwbaarheid: Het leveren van consistente en nauwkeurige gegevens die cruciaal zijn voor de veiligheid en efficiëntie van autonoom rijden.
- Flexibiliteit bij de integratie: Het systeem moest compatibel zijn met de bestaande platforms van Leo Drive en robuust genoeg zijn om te voldoen aan de eisen van realtime verwerking in dynamische omgevingen.
Hun aanvraag en de door ons aangeboden oplossing
Na een grondige analyse van de vereisten van Leo Drive hebben onze experts de Ellipse-D aanbevolen, een RTK-inertiële navigatiesysteem met dubbele antenne (INS), om aan de lokalisatiebehoeften te voldoen.
DeEllipse-D is gekozen vanwege zijn nauwkeurigheid, betrouwbaarheid en geavanceerde functies, die essentieel zijn voor de ontwikkeling en het testen van autonome voertuigen.
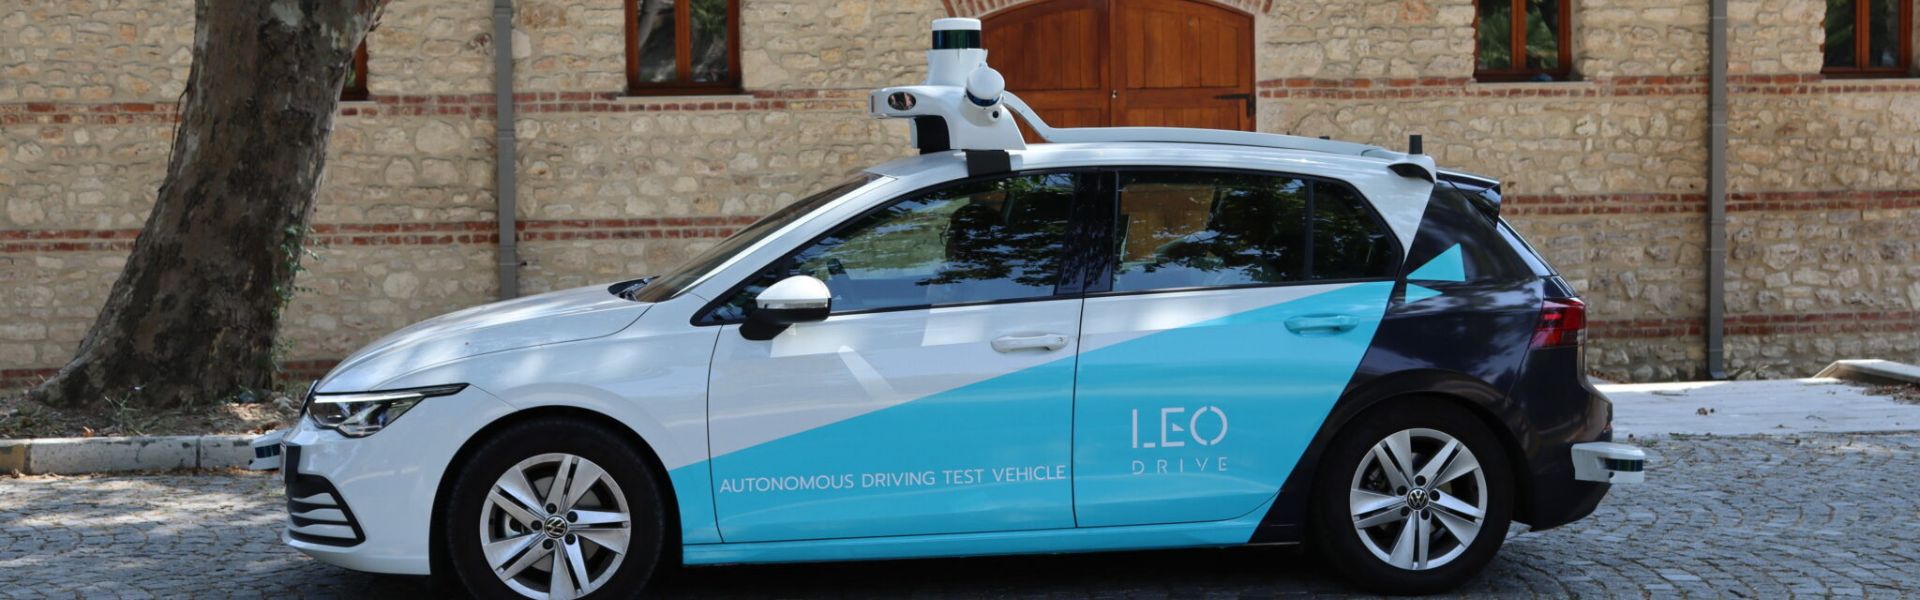
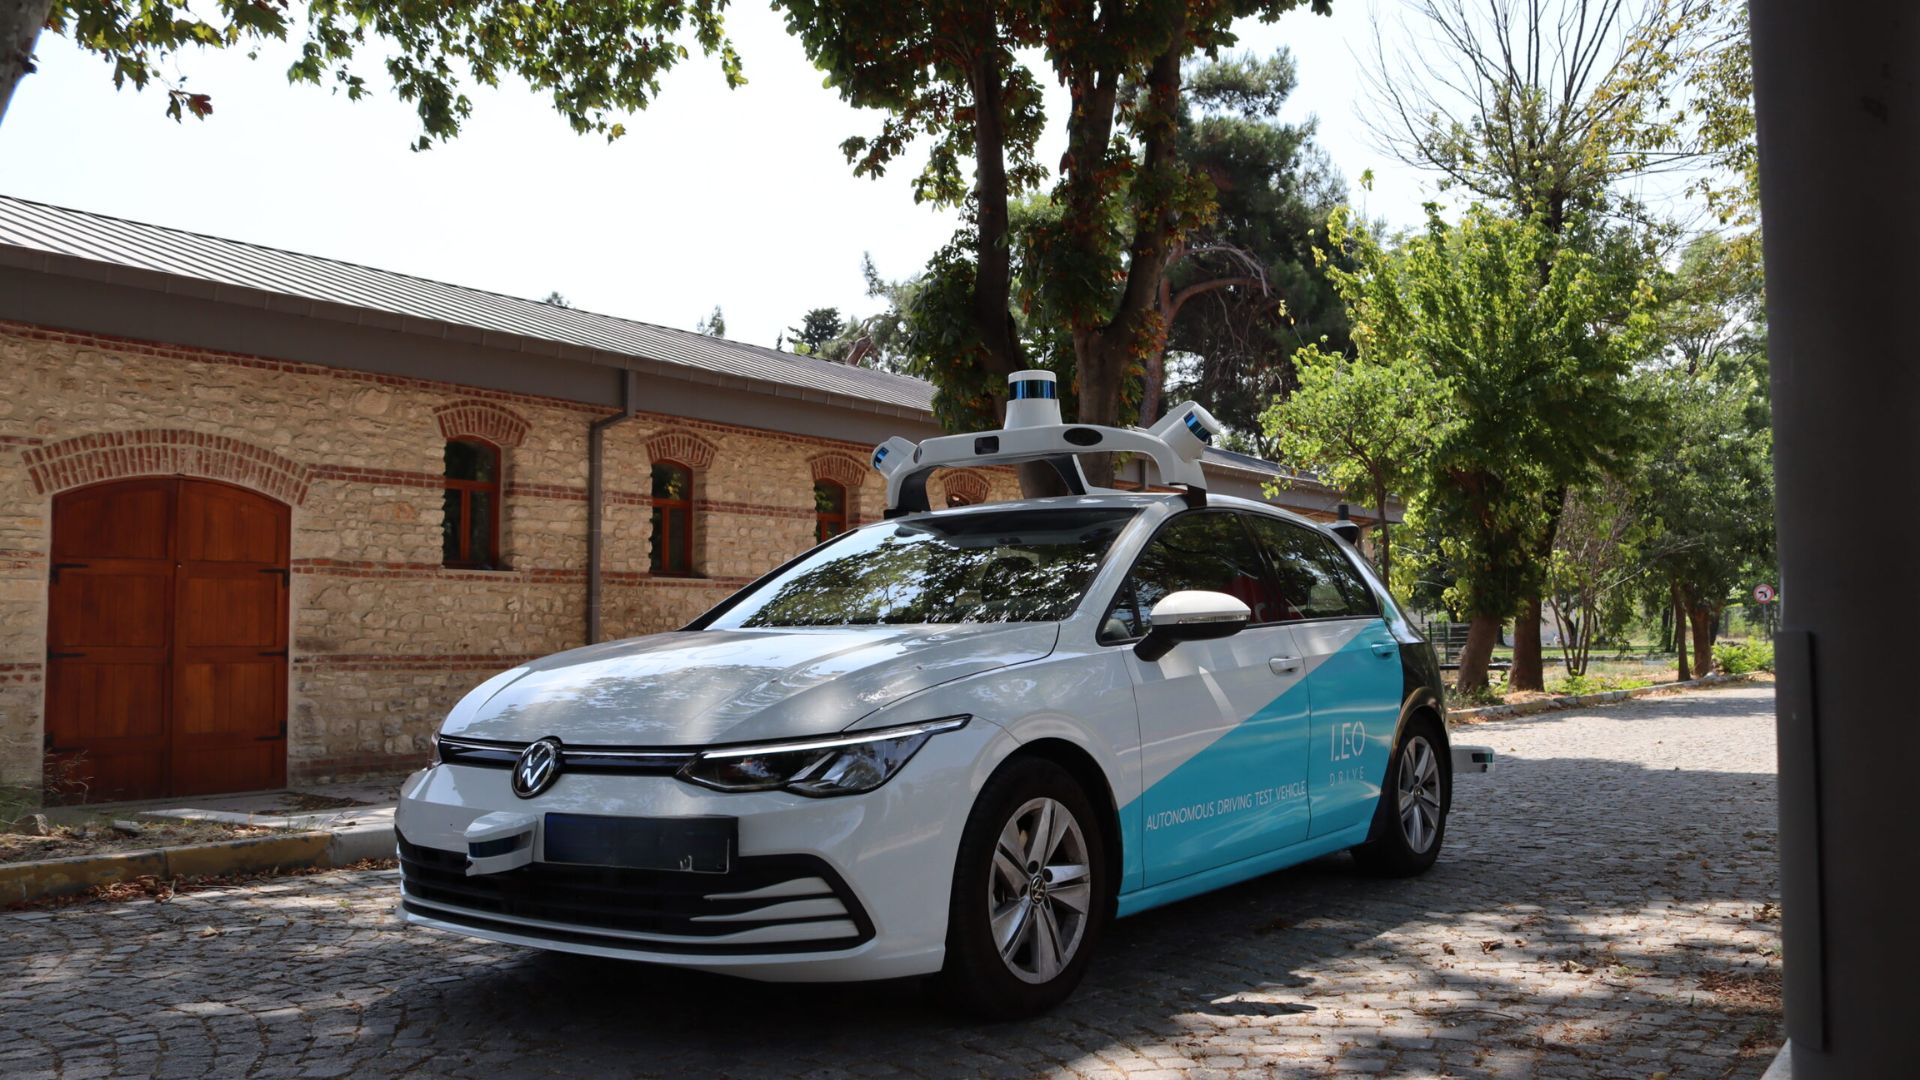
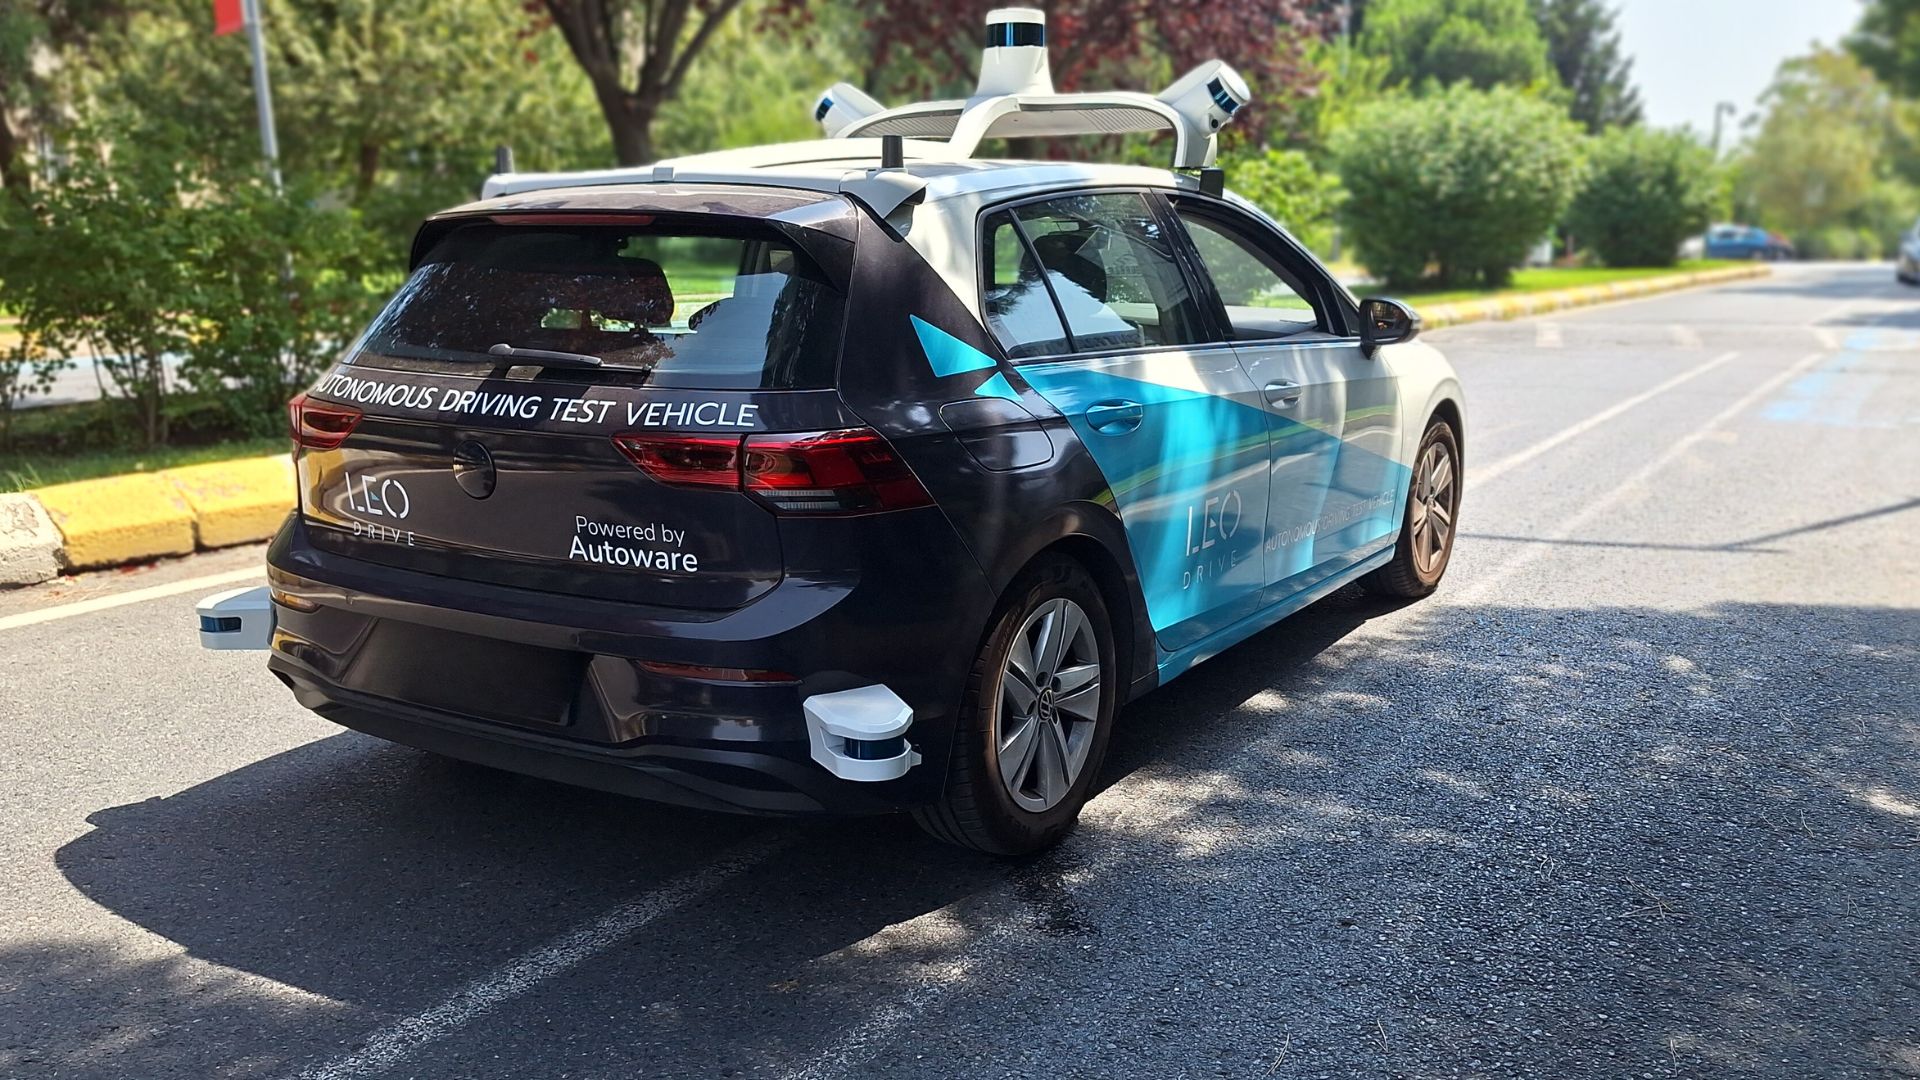
Ellipse-D INS is geïntegreerd in het autonome testvoertuig van Leo Drive, een personenauto die is omgebouwd voor autonoom rijden. Het voertuig is uitgerust met GNSS/INS -systemen, meerdere camera’s en LiDAR-sensoren en heeft nauwkeurige navigatie- en positioneringsgegevens nodig voor een veilige en efficiënte werking.
Dit voertuig fungeert als een cruciaal platform voor onderzoek en ontwikkeling (R&D) en technologiedemonstraties.
Het testvoertuig wordt aangestuurd door Autoware-software, die wordt gehost door de Autoware Foundation. Dit is een non-profitorganisatie die zich inzet voor de ontwikkeling van open-source, collaboratieve software voor autonome voertuigen.
Dankzij het lidmaatschap van zowel SBG Systems als de Autoware Foundation kunnen onze sensoren en software naadloos worden geïntegreerd in het Autoware-platform, waardoor de tools en middelen voor de gemeenschap van autonome voertuigen worden verbeterd.
Integratie, ondersteuning en meer
Leo Drive heeft de Ellipse-D INS op hun testvoertuigen gemonteerd met behulp van niet-ferromagnetische materialen om interferentie te voorkomen en optimale sensorprestaties te garanderen.
De elektrische aansluitingen werden gerealiseerd via RS-232/422- en CAN-interfaces, en er werden op maat gemaakte drivers gebruikt binnen de ROS2-omgeving om de realtimegegevens van de Ellipse-D te integreren in hun sensorfusie-algoritmen. De integratie met het Autoware-platform verliep naadloos, dankzij de ROS2- Ellipse-D-driver.
Tijdens de integratiefase bood ons ondersteuningsteam voortdurende hulp en werden eventuele problemen snel opgelost. Het SBG Systems -ondersteuningsportaal was ook een waardevolle bron, met uitgebreide begeleiding en hulp bij het oplossen van problemen.
Belangrijke functies van de Ellipse-D die een sleutelrol hebben gespeeld in het autonome voertuig van Leo Drive
- Nauwkeurige positionering: Ellipse-D levert uiterst nauwkeurige realtime navigatiegegevens.
- Betrouwbare oriëntatiegegevens: dankzij de RTK-functionaliteit met twee antennes zijn de oriëntatiegegevens betrouwbaar en ondersteunen ze de complexe navigatiealgoritmen van het voertuig.
- Naadloze integratie: Dankzij de RS-232/422- en CAN-aansluitingen van de sensor kon deze eenvoudig worden geïntegreerd met de boordcomputers van Leo Drive. Aangepaste stuurprogramma’s en knooppunten in de ROS2-omgeving zorgden voor een soepele communicatie tussen de Ellipse-D en andere voertuigsensoren, waardoor de algehele robuustheid van het systeem werd verbeterd.
Ellipse-D overtreft de verwachtingen en voldoet voor 100% aan de eisen van Leo Drive
Sinds Leo Drive de Ellipse-D INS in zijn autonome voertuig heeft geïntegreerd, heeft het bedrijf een aantal aanzienlijke verbeteringen gerealiseerd:
- Verbeterde nauwkeurigheid: De hoge nauwkeurigheid op het gebied van positionering en oriëntatie die Ellipse-D biedt, heeft een cruciale rol gespeeld bij het verbeteren van de prestaties en betrouwbaarheid van de autonome systemen van Leo Drive.
- Verhoogde efficiëntie: het geavanceerde algoritme van deEllipse -serie zorgt voor soepelere ontwikkelingsprocessen en nauwkeurigere testresultaten, waardoor R&D-activiteiten worden gestroomlijnd.
- Tijdige ondersteuning: De uitgebreide klantenondersteuning, met onder meer gedetailleerde documentatie en een responsief team voor technische ondersteuning, zorgde voor een vlekkeloos integratieproces.
- De betrouwbare sensorgegevens van de Ellipse-D zijn ook van cruciaal belang geweest voor de kwaliteitscontrole, waardoor Leo Drive nauwkeurige tests op andere sensoren heeft kunnen uitvoeren en de algehele betrouwbaarheid van hun autonome voertuigen verder heeft kunnen verbeteren.
Leo Drive heeft drie opvallende kwaliteiten van SBG Systems geïdentificeerd die cruciaal zijn geweest voor hun succes: uitzonderlijke klantenservice, producten van hoge kwaliteit en een gebruiksvriendelijk ondersteuningsportaal.
Bij SBG Systems heeft ons team waardevolle ervaring opgedaan tijdens de samenwerking met Leo Drive aan dit project. Bovendien hebben we deze samenwerking beschouwd als een echt partnerschap, en niet alleen als een klantrelatie. Het integreren van complexe algoritmen voor autonome technologie bracht echter uitdagingen met zich mee. Toch toonden onze teams voor Verkoop, Bedrijfsontwikkeling en Algoritmen grote toewijding.
Hierdoor hebben we de technische vereisten volledig begrepen en vervuld.
Uiteindelijk hebben we het vertrouwen van Leo Drive gewonnen als tevreden partner. In de navigatiesector hangt succes uiteindelijk af van het stap voor stap opbouwen van vertrouwen en betrouwbaarheid.
Ellipse-D
De Ellipse-D is een traagheidsnavigatiesysteem met een RTK- GNSS , voorzien van twee antennes en twee frequenties, dat compatibel is met onze post-processingsoftware Qinertia.
Het systeem is ontworpen voor robotica- en geospatiale toepassingen en kan odometerdata combineren met gegevens van Pulse of CAN OBDII voor een grotere nauwkeurigheid bij het berekenen van de positie op basis van de afgelegde afstand.

Vraag een offerte aan voor Ellipse-D
Heeft u vragen?
Welkom bij onze rubriek met veelgestelde vragen! Hier vind je antwoorden op de meest gestelde vragen over de apps die we presenteren. Als je niet vindt wat je zoekt, neem dan gerust rechtstreeks contact met ons op!
Wat zijn de autonomieniveaus van zelfrijdende voertuigen?
De autonomieniveaus van zelfrijdende voertuigen worden door de Society of Automotive Engineers (SAE) ingedeeld in zes niveaus (niveau 0 tot en met niveau 5), waarmee de mate van automatisering bij het besturen van het voertuig wordt gedefinieerd. Hieronder volgt een overzicht:
- Niveau 0: Geen automatisering – De menselijke bestuurder heeft te allen tijde de volledige controle over het voertuig, waarbij alleen passieve systemen zoals waarschuwingen en signalen worden gebruikt.
- Niveau 1: Rijhulp – Het voertuig kan ondersteuning bieden bij het sturen of bij het versnellen/afremmen, maar de menselijke bestuurder moet de controle behouden en de omgeving in de gaten houden (bijv. adaptieve cruisecontrol).
- Niveau 2: Gedeeltelijke automatisering – Het voertuig kan zowel het sturen als het versnellen en afremmen tegelijkertijd regelen, maar de bestuurder moet alert blijven en klaar staan om op elk moment het stuur over te nemen (bijvoorbeeld Tesla’s Autopilot en GM’s Super Cruise).
- Niveau 3: Voorwaardelijke automatisering – Het voertuig kan onder bepaalde omstandigheden alle aspecten van het rijden overnemen, maar de menselijke bestuurder moet klaar staan om in te grijpen wanneer het systeem daarom vraagt (bijvoorbeeld bij het rijden op de snelweg). De bestuurder hoeft niet actief op te letten, maar moet wel alert blijven.
- Niveau 4: Hoge automatisering – Het voertuig kan alle rijtaken autonoom uitvoeren binnen specifieke omstandigheden of omgevingen (zoals stedelijke gebieden of snelwegen) zonder menselijke tussenkomst. In andere omgevingen of onder bijzondere omstandigheden kan het echter nodig zijn dat een mens het stuur overneemt.
- Niveau 5: Volledige automatisering – Het voertuig is volledig autonoom en kan onder alle omstandigheden alle rijtaken uitvoeren zonder enige menselijke tussenkomst. Er is geen bestuurder nodig en het voertuig kan overal en onder alle omstandigheden rijden.
Deze niveaus geven een beeld van de ontwikkeling van de technologie voor autonome voertuigen, van eenvoudige rijhulpsystemen tot volledige autonomie.
Hoe werken zelfrijdende auto’s?
Zelfrijdende auto’s zijn voertuigen die zijn uitgerust met geavanceerde systemen waarmee ze zonder menselijke tussenkomst zelfstandig kunnen navigeren en sturen. Deze voertuigen maken gebruik van een combinatie van sensoren en algoritmen voor autonoom rijden om hun omgeving waar te nemen, beslissingen te nemen en taken op het gebied van autonoom rijden uit te voeren. Het doel is om volledige autonomie te bereiken, waarbij het voertuig alle aspecten van het rijden veilig en efficiënt kan afhandelen.
Zelfrijdende auto’s maken gebruik van een reeks belangrijke technologieën om hun omgeving waar te nemen. Hiertoe behoren:
- GNSS (Global Navigation Satellite System): om realtime updates te ontvangen over de positie, snelheid en rijrichting van de zelfrijdende auto.
- INS (Inertiële navigatiesystemen): om de nauwkeurigheid te waarborgen in het geval van GNSS signaalstoringen. Het systeem geeft realtime updates over de positie, snelheid en rijrichting van de zelfrijdende auto.
- LiDAR (Light Detection and Ranging): het gebruik van laserstralen om een gedetailleerde 3D-kaart van de omgeving van het voertuig te maken. Deze technologie helpt de auto om objecten in de omgeving te detecteren en te meten, waaronder andere voertuigen, voetgangers en verkeersborden.
- Radar (Radio Detection and Ranging): het gebruik van radiogolven om de snelheid, afstand en richting van objecten te bepalen. Radar is met name nuttig bij slechte weersomstandigheden en voor het detecteren van objecten op grotere afstanden.
- Camera’s: om visuele informatie over de omgeving van het voertuig vast te leggen, waaronder rijstrookmarkeringen, verkeerslichten en verkeersborden. Ze zijn onmisbaar voor het interpreteren van complexe visuele signalen en het nemen van beslissingen op basis van visuele gegevens.
Wat is het verschil tussen ADAS in auto's en zelfrijdende auto's?
ADAS (Advanced Driver Assistance Systems) vergroot de rijveiligheid door functies aan te bieden zoals rijstrookassistentie, adaptieve cruisecontrol en automatisch remmen, maar vereist actieve supervisie van de bestuurder. Daarentegen zijn zelfrijdende auto's, uitgerust met autonome rijsystemen, erop gericht de voertuigbesturing volledig te automatiseren zonder menselijke tussenkomst.
Terwijl ADAS bestuurders ondersteunt bij taken en de veiligheid vergroot, zijn zelfrijdende auto's ontworpen om alle aspecten van autonoom rijden af te handelen, van navigatie tot besluitvorming, wat een hoger niveau van automatisme (SAE-niveaus) en gemak biedt. ADAS-kenmerken of -functies worden toegeschreven aan SAE-niveaus onder 3 en zelfrijdende auto's als zodanig corresponderen met minimaal niveau 4.
