Formula Student: IMU'ın hayati rolü /GNSS
Formula Student Yarışması sırasında birçok elektrikli ve sürücüsüz araç takımı, yarış arabalarına bizim Ellipse IMU /GNSS ürünümüzü taktı.
Ellipse -D sensörü tüm ihtiyaçlarımızı karşıladı ve bundan çok memnunuz. GNSS çok kararlı çalışıyor, Kalman Filtresi de beklentilerimizi karşılıyor. | Daniel K., AMZ Racing Electric Takımı
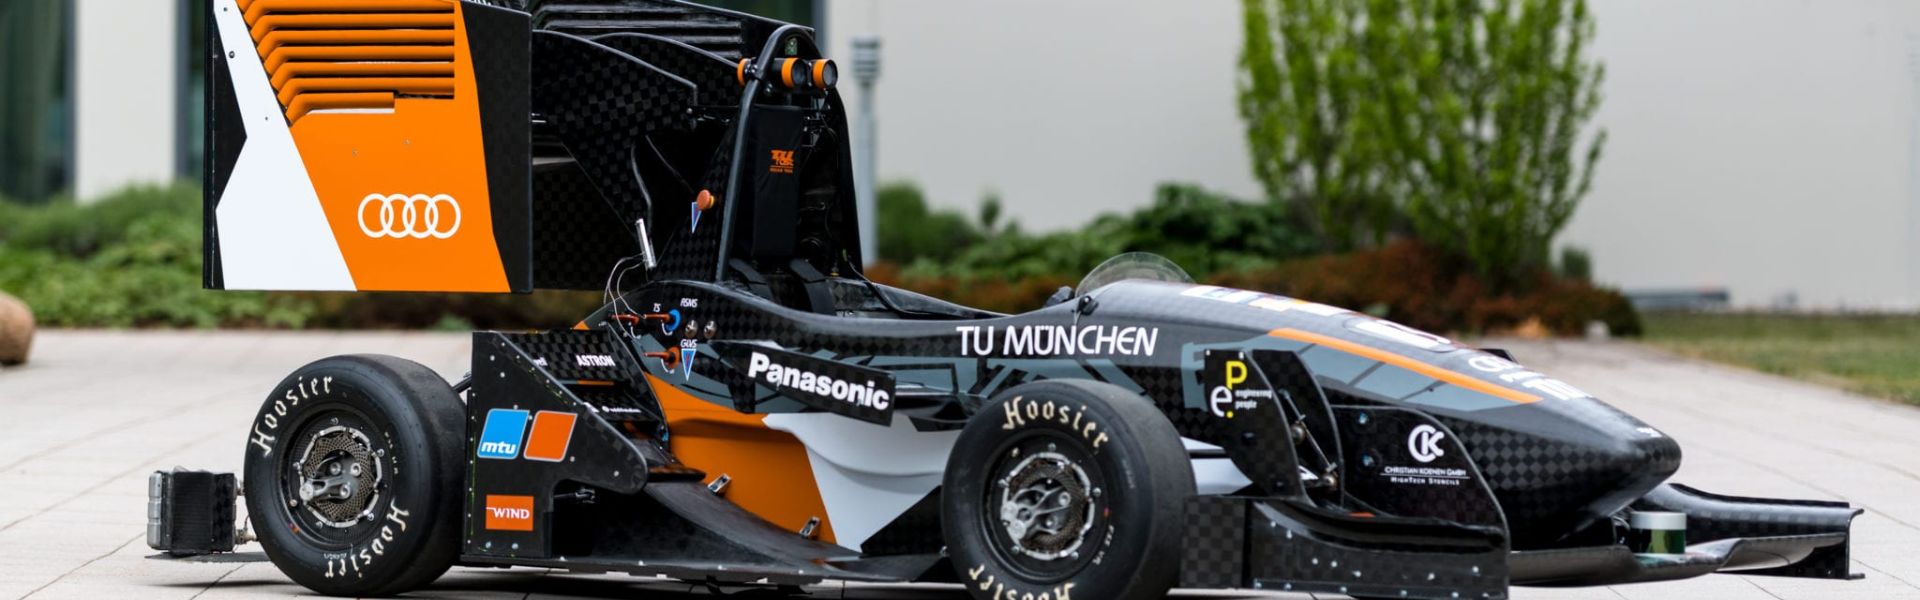
Formula Student, dünyanın dört bir yanından gelen öğrenci takımlarının kendi Formula yarış arabalarını tasarlayıp ürettikleri ve yarıştıkları uluslararası bir mühendislik eğitim yarışmasıdır. Yarışma, Elektrikli, Sürücüsüz ve İçten Yanmalı araçlar olmak üzere 3 kategoriden oluşur.
Formula Student katılımcıları, yalnızca en hızlı yarış arabasını üretmekle kalmamalı, aynı zamanda dayanıklılık, hızlanma ve kayma pisti performansında da üstünlük sağlamalıdır.
Atalet Navigasyon Sistemleri uzmanı ve birçok takımın ortağı olarak, başarıya giden yolun temel unsurlarının neler olduğunu anlamak amacıyla, Atalet Ölçüm Ünitemizi (IMU) ile Küresel Navigasyon Uydu Sistemini (GNSS) birlikte kullanan çeşitli mühendis ekipleriyle röportajlar yaptık.
IMU'ın /GNSS 'ın Hassas Araç Dinamiği Açısından Önemi
IMU/GNSS , AMZ Racing’den D. Kiesewalter’in belirttiği gibi, yarışan takımların araçlarına konum, hız, yaw hızı, kayma açısı, ivme ve yönelim gibi araç durumuna ilişkin belirleyici bilgiler sağlar:
“ IMU ’a çeşitli nedenlerle ihtiyaç duyduk. Öncelikle aracımızın konum durumunu belirlemek için. Ayrıca verimli bir dinamik kontrol sistemine ve Euler açılarının (yuvarlanma, eğim ve yön) güvenilir ve doğru bir şekilde belirlenmesine ihtiyacımız vardı.”
Bu sayede, elektrikli ve içten yanmalı araç mühendisleri, gerçek durumu teorik durumla karşılaştırarak neleri iyileştirmeleri gerektiğini anlayabilirler.
Formula Student araç dinamiği kriterleri
Formula yarışlarında hızlanmayı iyi kontrol etmek hayati önem taşır. Araba aşırı hızlandığında kayma yaşayabilir ve bu da lastiklerin aşınmasına neden olur. Lastik aşınmasını en aza indirmek ve motorun gücünden ve performansından en iyi şekilde yararlanmak için hızlanma kontrol altında tutulmalıdır.
Yarış arabasının izlediği rotayı takip etmek çok önemlidir. IMU/GNSS adreslerinden elde edilen veriler, özellikle de konum verileri sayesinde bir pist analizi yapılır ve bu analiz, arabanın pistte veya virajlarda doğru konumda olup olmadığını belirlemeye yardımcı olur.

Formula Student’in bir yarış olduğunu unutmayalım. Yarışmanın amaçlarından biri, pistte diğer takımlardan daha hızlı gitmektir. Bu nedenle hız, IMU/GNSS sayesinde incelenmesi gereken hayati bir faktördür. Ancak elektrikli yarış arabaları için bu daha da önemlidir, çünkü bu araçların tükettikleri enerjiyi takip etmeleri gerekir.
Sürücüsüz yarış arabaları: IMU sitesinden yön bulma ve navigasyon konusundaki en iyi bilgileri derlemek /GNSS
Yarış arabaları yön belirleme için tek antenli GPS kullanabilir, ancak sürücüsüz araçlar hassas yön belirleme için çift antenli IMU/GNSS sistemlerine güvenir. Bu sistem daha hızlı başlatma sağlar ve durma durumunda bile gerçek yön bilgisini verir.
UPC Driverless (ETSEIB)’den J. Liberal Huarte, yön belirleme ve konum saptamanın ekipmanın diğer bileşenlerinin düzgün çalışması için hayati önem taşıdığını şöyle açıklıyor: “LiDAR teknolojileriyle çalıştığımızda, bir tarafa veya diğer tarafa 1 derece sapmış olmanız, konumu büyük ölçüde etkiler.
Dolayısıyla, hassas yön bilgisi büyük bir gerekliliktir. Ayrıca, konum belirleme ve haritalama da önemlidir: X ve Y eksenlerinde konumunuzu belirlemek çok önemlidir.” Bu nedenle, bu tür yarış arabalarına Dual GNSS/IMU uygulamasını entegre etmek en iyi çözümdür; çünkü bu, gerçek yön ve konum bilgisi sağlar ve LiDAR’ın stabilizasyonuna da yardımcı olur.
Yön, sürücüsüz yarış arabaları için hassas navigasyon kadar önemlidir. Gerçek Zamanlı Kinematik (RTK), konumun son derece doğru bir şekilde tahmin edilmesini sağlar (1-2 cm). IMU/GNSS ne kadar doğru olursa, araba o kadar fazla sapma yapmadan pist şeridinde kalabilir.
IMU /GNSS , optimum araç konumlandırması ve yörünge optimizasyonu sağlamak için pisti analiz eder.
Uygulama süresinin kısalması = tüm proje için daha fazla zaman
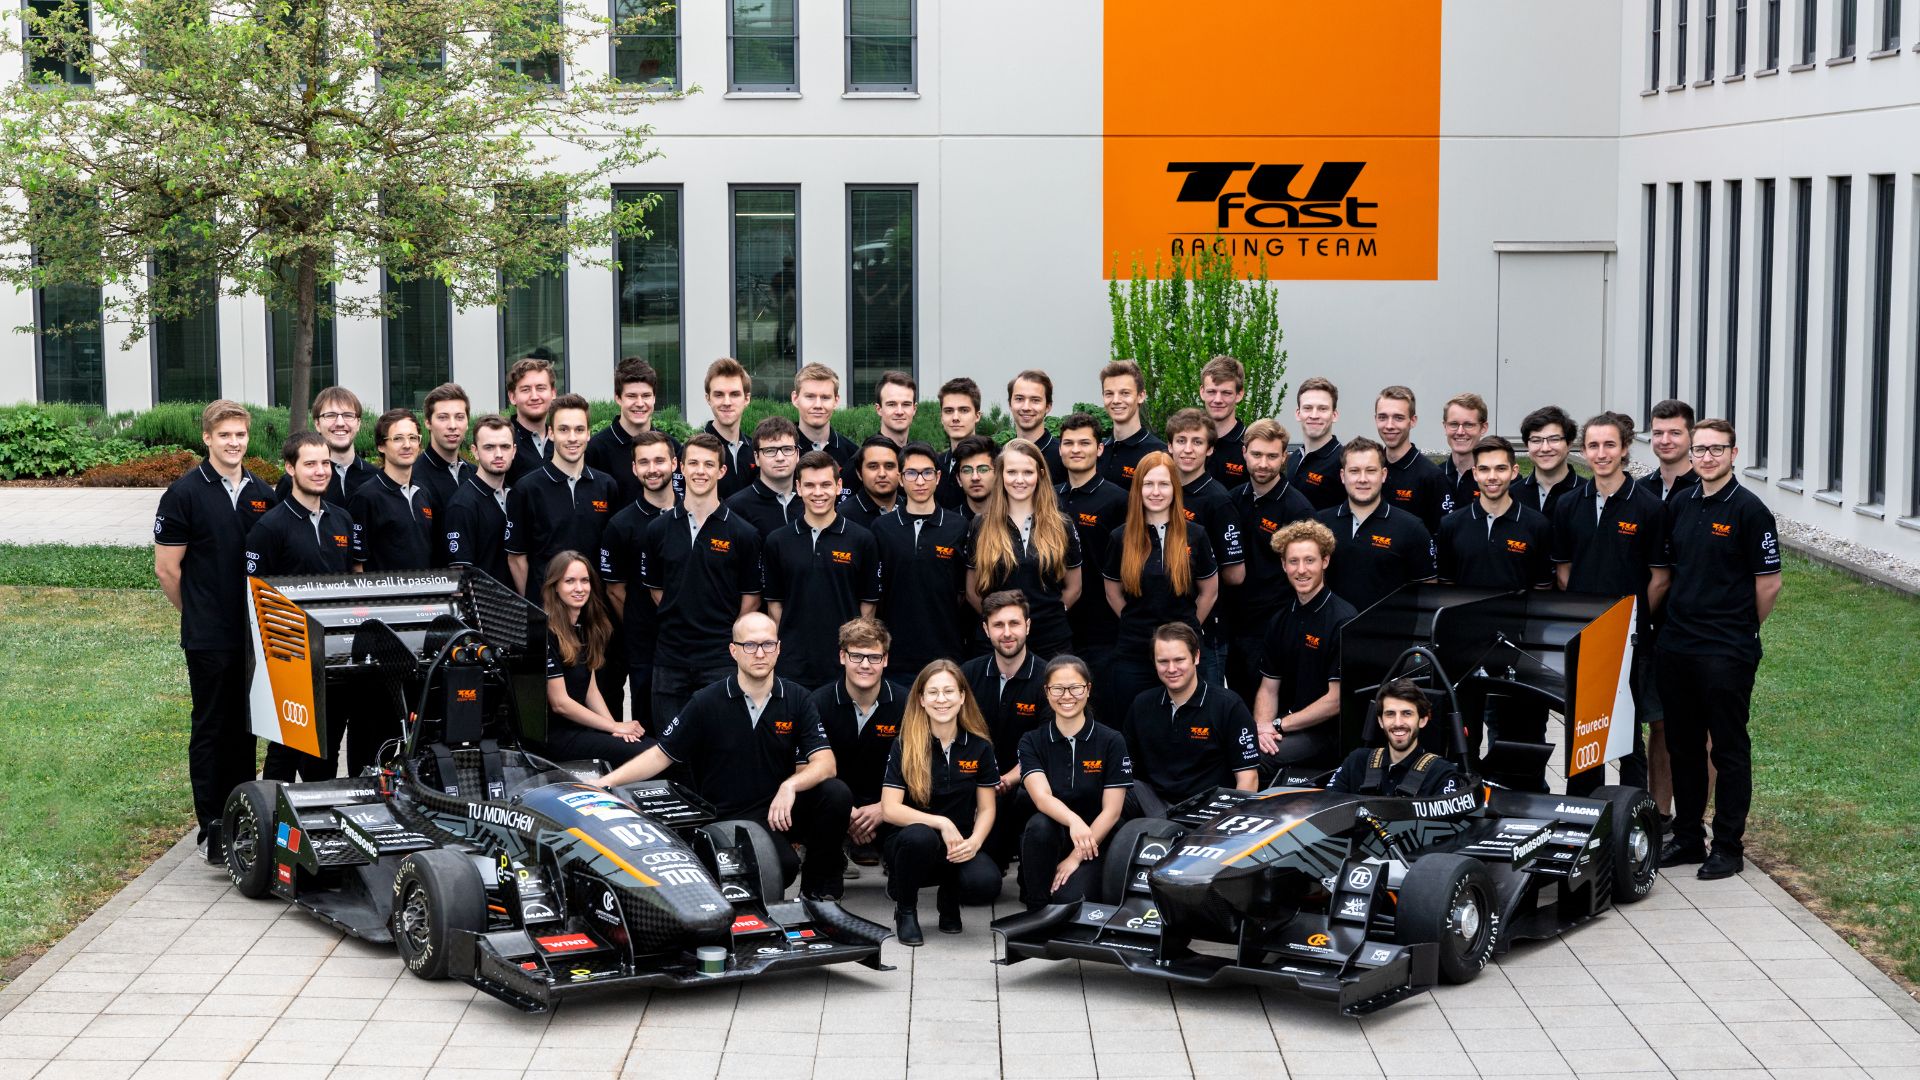
“Test süremiz çok kısıtlı; dolayısıyla araç hızlı olursa, pistte daha hızlı gidebilir ve daha fazla test yapabiliriz,” diyor TUfast Racing’den Araç Dinamiği Kontrolü sorumlusu A. Kopp.
Takımların, aracın farklı parçalarını entegre etmek ve test etmek için fazla zamanları yok. CAN ve ROS çerçeveleri ağırlıklı olarak otomotiv mühendisleri tarafından kullanıldığından, bu tür iş akışlarının bir parçası olabilecek IMU/GNSS , geliştirme sürecinde muazzam bir zaman tasarrufu sağlayabilir.
Örneklerle birlikte sunulan temiz bir C kütüphanesi, takımların entegrasyon çalışmalarına yardımcı olacak bir başka yoldur.
SBG Systems otomobillerin tasarımında yeni yaklaşımları destekler
Öğrenciler, sponsorluk başvurularını web sitemiz üzerinden gönderebilirler!

Ellipse-D
Ellipse-D, Post-Processing yazılımımız Qinertia ile uyumlu, çift antenli ve çift frekanslı bir RTK GNSS entegre eden bir atalet navigasyon sistemidir.
Robotik ve jeo-uzamsal uygulamalar için tasarlanan bu sistem, gelişmiş kestirimsel navigasyon doğruluğu sağlamak üzere odometre verilerini Pulse veya CAN OBDII ile birleştirebilir.

Ellipse-D için fiyat teklifi isteyin
Sorularınız var mı?
Sıkça Sorulan Sorular bölümümüze hoş geldiniz! Burada, sunduğumuz uygulamalarla ilgili en sık sorulan soruların yanıtlarını bulabilirsiniz. Aradığınız cevabı bulamazsanız, lütfen doğrudan bizimle iletişime geçmekten çekinmeyin!
GNSS 'in GPS'e göre farkı nedir?
GNSS "Global Navigation Satellite System" (Küresel Navigasyon Uydu Sistemi) ve " Global Positioning System" ( Küresel Konumlandırma Sistemi) kısaltmalarıdır. Bu terimler genellikle birbirinin yerine kullanılır, ancak uydu tabanlı navigasyon sistemleri kapsamında farklı kavramları ifade ederler.
GNSS tüm uydu navigasyon sistemlerini kapsayan genel bir terimdir; oysa GPS, özellikle ABD sistemini ifade eder. Bu terim, daha kapsamlı bir küresel kapsama alanı sunan birçok sistemi içerirken, GPS ise bu sistemlerden sadece biridir.
GNSS, birden fazla sistemden gelen verileri entegre ederek daha yüksek doğruluk ve güvenilirlik sağlarken, GPS tek başına kullanıldığında uydu erişilebilirliğine ve çevresel koşullara bağlı olarak bazı sınırlamalarla karşılaşılabilir.
AHRS ile INS arasındaki fark nedir?
Bir Tutum ve Yön Referans Sistemi (AHRS) ile bir Ataletli Navigasyon Sistemi (INS) arasındaki temel fark, işlevselliklerinde ve sağladıkları verilerin kapsamında yatmaktadır.
AHRS bir araç veya cihazın yönelim bilgilerini —özellikle de duruşunu (pitch, roll) ve seyrini (yaw)— sağlar. Yönelimi hesaplamak ve dengelemek için genellikle jiroskoplar, ivmeölçerler ve manyetometreler gibi sensörlerin bir kombinasyonunu kullanır. AHRS , üç eksende (yukarı-aşağı, sağa-sola ve sağa-sola) açısal konumu verir ve böylece sistemin uzaydaki yönelimini anlamasını sağlar. Genellikle havacılık, İHA’lar, robotik ve denizcilik sistemlerinde, araç kontrolü ve dengeleme için hayati önem taşıyan doğru konum ve yön verilerini sağlamak amacıyla kullanılır.
Bir INS , yalnızca yönlendirme verileri sağlamakla kalmaz ( AHRS gibi), aynı zamanda bir aracın konumunu, hızını ve ivmesini zaman içinde izler. GNSS gibi harici referanslara bağlı kalmadan 3 boyutlu uzaydaki hareketi tahmin etmek için atalet sensörlerini kullanır. AHRS (jiroskoplar, ivmeölçerler) içinde bulunan sensörleri bir araya getirir; ancak konum ve hız izleme için daha gelişmiş algoritmalar da içerebilir ve genellikle daha yüksek doğruluk elde etmek amacıyla GNSS gibi harici verilerle entegre olur.
Özetle, AHRS yönelim (konum ve seyir yönü) bilgilerine odaklanırken, INS konum, hız ve yönelim dahil olmak üzere eksiksiz bir navigasyon verileri seti sunmaktadır.
IMU ile INS arasındaki fark nedir?
Atalet Ölçüm Birimi (IMU) ile Atalet Navigasyon Sistemi (INS) arasındaki fark, işlevsellikleri ve karmaşıklıklarında yatmaktadır.
IMU ( ), ivmeölçerler ve jiroskoplar tarafından ölçülen aracın doğrusal ivmesi ve açısal hızı hakkında ham veriler sağlar. Yuvarlanma, eğilme, sapma ve hareket hakkında bilgi verir, ancak konum veya navigasyon verilerini hesaplamaz. IMU , konum veya hızın belirlenebilmesi için harici işleme yönelik hareket ve yönelimle ilgili temel verileri iletmek üzere özel olarak tasarlanmıştır.
Öte yandan, INS ( ), IMU verileri gelişmiş algoritmalarla birleştirerek bir aracın zaman içindeki konumunu, hızını ve yönelimini hesaplar. Sensör füzyonu ve entegrasyonu için Kalman filtrelemesi gibi navigasyon algoritmalarını içerir. Bir INS , GNSS gibi harici konum belirleme sistemlerine bağımlı olmadan konum, hız ve yönelim dahil olmak üzere gerçek zamanlı navigasyon verileri sağlar.
Bu navigasyon sistemi genellikle kapsamlı navigasyon çözümleri gerektiren uygulamalarda, özellikle de askeri İHA’lar, gemiler ve denizaltılar gibi GNSS erişiminin engellendiği ortamlarda kullanılır.
INS , harici yardımcı sensörlerden gelen verileri kabul ediyor mu?
Şirketimizin ürettiği atalet navigasyon sistemleri, hava veri sensörleri, manyetometreler, odometreler, DVL ve benzeri harici yardımcı sensörlerden gelen verileri kabul eder.
Bu entegrasyon, INS ’yi özellikle GNSS erişiminin engellendiği ortamlarda son derece çok yönlü ve güvenilir hale getirir.
Bu harici sensörler, tamamlayıcı veriler sağlayarak INS sitesinin genel performansını ve doğruluğunu artırır.
