Formula Student: den avgörande rollen som IMU/GNSS
Flera el- och självkörande team utrustade sina tävlingsbilar med vår Ellipse IMU /GNSS under Formula Student-tävlingen.
Sensorn Ellipse-D uppfyllde alla våra behov och vi är mycket nöjda med den. GNSS är mycket stabil, och Kalman-filtret fungerar också tillfredsställande. | Daniel K., AMZ Racing Electric Team
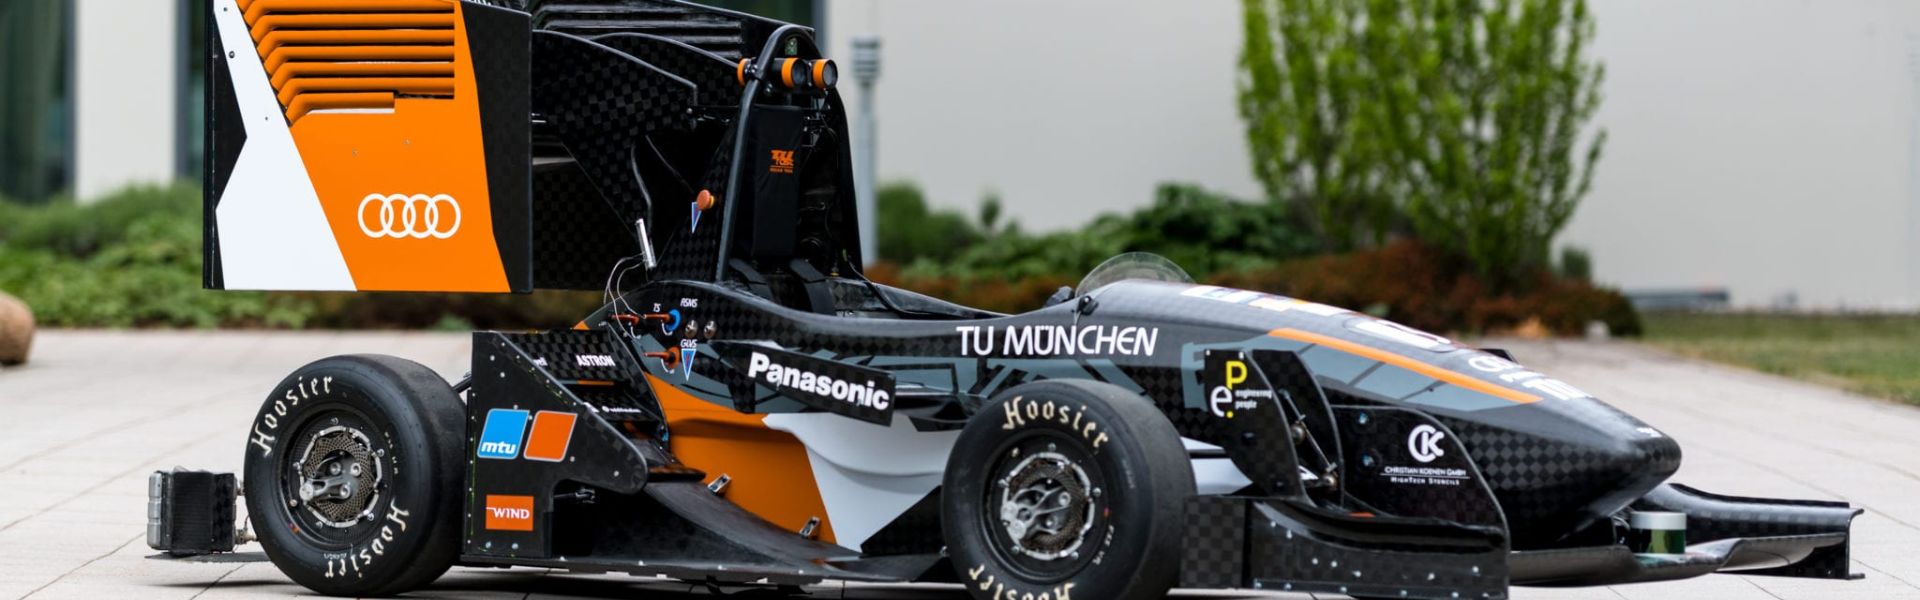
Formula Student är en internationell ingenjörstävling för studenter där lag från hela världen konstruerar, bygger och tävlar med sina egna formelbilar. Tävlingen omfattar tre kategorier: eldrivna, förarlösa och förbränningsmotordrivna bilar.
Deltagarna i Formula Student måste inte bara bygga den snabbaste racerbilen utan också utmärka sig när det gäller uthållighet, acceleration och prestanda på skidpad.
Som experter på tröghetsnavigeringssystem och partner till flera lag har vi intervjuat olika ingenjörsteam som använder vår tröghetsmätningsenhet (IMU) i kombination med det globala satellitnavigeringssystemet (GNSS) för att förstå vilka faktorer som är avgörande för framgång.
Betydelsen av ” IMU ” / ”GNSS ” för exakt bilmekanik
IMU/GNSS tillhandahåller avgörande information om bilens tillstånd, såsom position, hastighet, girhastighet, glidvinkel, acceleration och orientering, till de tävlande lagens bilar, enligt D. Kiesewalter från AMZ Racing:
”Vi behövde en IMU av flera skäl. Främst för att fastställa vår bils position. Vi behövde också en effektiv dynamikstyrning samt en tillförlitlig och noggrann bestämning av Euler-vinklarna (rullning, lutning och kurs).”
På detta sätt kan ingenjörer som arbetar med el- och förbränningsmotordrivna bilar förstå vad som behöver förbättras genom att jämföra det faktiska tillståndet med det teoretiska.
Kriterier för bilens dynamik inom Formula Student
Att behärska accelerationen är avgörande under Formel-tävlingar. När bilen accelererar för kraftigt kan den glida, vilket leder till att däcken slits. För att minimera däckslitaget och utnyttja motorns kraft och prestanda maximalt måste accelerationen kontrolleras.
Det är avgörande att följa racerbilens bana. En bananalys genomförs med hjälp av data från IMU/GNSS , särskilt positionsdata, och hjälper till att avgöra om bilen är väl placerad på banan eller i kurvorna.

Låt oss inte glömma att Formula Student är ett lopp. Ett av tävlingens mål är att köra snabbare på banan än de andra lagen. Hastigheten är därför en avgörande faktor att studera, tack vare IMU/GNSS. Men det är ännu viktigare för eldrivna tävlingsbilar, eftersom de måste hålla koll på den förbrukade energin.
Förarlösa racerbilar: Att utnyttja det bästa inom kursbestämning och navigering från IMU/GNSS
Tävlingsbilar kan använda GPS med en antenn för kursbestämning, men förarlösa fordon förlitar sig på GPS med två antenner IMU/GNSS för exakt kursbestämning. Det möjliggör snabbare initialisering och ger korrekt kurs även i stillastående läge.
J. Liberal Huarte från UPC Driverless (ETSEIB) förklarar att kursbestämning och positionering är avgörande för att övriga delar av utrustningen ska fungera korrekt: ”När vi arbetar med LiDAR-teknik påverkar det faktum att man är vänd 1 grad åt ena eller andra hållet positionen i hög grad.
Exakt kurs är alltså ett stort krav. Och dessutom lokalisering och kartläggning: det är mycket viktigt att kunna lokalisera sig själv i X- och Y-axlarna.” Därför är implementeringen av en Dual GNSS/IMU i denna typ av racerbil den bästa lösningen, eftersom den ger korrekt kurs och position, vilket också bidrar till att stabilisera LiDAR-sensorn.
Kursen är lika viktig som precis navigering för förarlösa racerbilar. Real Time Kinematic (RTK) möjliggör en extremt noggrann positionsbestämning (1–2 cm). Ju mer exakt IMU/GNSS är, desto bättre kan bilen hålla sig i banan utan att avvika.
IMU /GNSS analyserar banan för att säkerställa optimal bilpositionering och optimering av körbanan.
Kortare implementeringstid = mer tid för hela projektet
”Vi har väldigt lite tid för tester, så om det går snabbt kan vi köra snabbare på banan och testa mer”, säger A. Kopp, Vehicle Dynamics Control, TUfast Racing.
Teamen har inte mycket tid på sig att integrera fordonets olika delar och testa dem. Eftersom CAN och ROS-ramverket främst används av bilingenjörer kan IMU/GNSS , som kan ingå i sådana arbetsflöden, spara enormt mycket utvecklingstid.
Ett överskådligt C-bibliotek med exempel är ett annat sätt att hjälpa lagen med deras integration.
SBG Systems främjar nya sätt att utforma bilar
Studenter är välkomna att skicka in sin ansökan om sponsring via vår webbplats!

Ellipse-D
Ellipse-D är ett tröghetsnavigeringssystem som integrerar en RTK- GNSS en med dubbla antenner och dubbla frekvenser, och som är kompatibel med vår efterbearbetningsprogramvara Qinertia.
Systemet är utformat för robot- och geospatiala tillämpningar och kan kombinera data från odometern med Pulse eller CAN OBDII för förbättrad noggrannhet vid dead reckoning.

Begär en offert på Ellipse-D
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om de tillämpningar vi visar upp. Om du inte hittar det du söker är du välkommen att kontakta oss direkt!
Vad är skillnaden mellan GNSS och GPS?
GNSS står för Global Navigation Satellite System och GPS för Global Positioning System. Dessa termer används ofta om vartannat, men de syftar på olika koncept inom satellitbaserade navigationssystem.
GNSS är ett samlingsbegrepp för alla satellitnavigationssystem, medan GPS specifikt syftar på det amerikanska systemet. GNSS omfattar flera system som ger en mer heltäckande global täckning, medan GPS bara är ett av dessa system.
Med GNSS får du förbättrad noggrannhet och tillförlitlighet genom att integrera data från flera system, medan GPS enbart kan ha begränsningar beroende på satellittillgänglighet och miljöförhållanden.
Vad är skillnaden mellan AHRS och INS?
Huvudskillnaden mellan ett referenssystem för attityd och kurs (AHRS) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och omfattningen av de data de tillhandahåller.
AHRS tillhandahåller orienteringsinformation – närmare bestämt attityd (hjul- och krängningsvinkel, pitch och roll) samt kurs (yaw) för ett fordon eller en enhet. Det använder vanligtvis en kombination av sensorer, inklusive gyroskop, accelerometrar och magnetometrar, för att beräkna och stabilisera orienteringen. AHRS matar ut vinkelpositionen i tre axlar (pitch, roll och yaw), vilket gör att ett system kan förstå sin orientering i rymden. Det används ofta inom flyg, UAV:er, robotteknik och marina system för att tillhandahålla noggrann attityd- och kursdata, vilket är avgörande för fordonskontroll och stabilisering.
Ett INS tillhandahåller inte bara orienteringsdata (som ett AHRS) utan spårar också ett fordons position, hastighet och acceleration över tid. Det använder tröghetssensorer för att uppskatta rörelse i 3D-rymden utan att förlita sig på externa referenser som GNSS. Det kombinerar de sensorer som finns i AHRS (gyroskop, accelerometrar) men kan även innehålla mer avancerade algoritmer för positions- och hastighetsspårning, ofta integrerat med extern data som GNSS för förbättrad noggrannhet.
Sammanfattningsvis fokuserar AHRS på orientering (attityd och kurs), medan INS tillhandahåller en fullständig uppsättning navigeringsdata, inklusive position, hastighet och orientering.
Vad är skillnaden mellan IMU och INS?
Skillnaden mellan en tröghetsmätare (IMU) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och komplexitet.
En IMU tillhandahåller rådata om fordonets linjära acceleration och vinkelhastighet, uppmätt med accelerometrar och gyroskop. Den levererar information om rullning, stigning, sidoförskjutning och rörelse, men beräknar inte position eller navigeringsdata. IMU:n är särskilt utformad för att vidarebefordra väsentlig information om rörelse och orientering för extern bearbetning för att fastställa position eller hastighet.
Å andra sidan kombinerar ett INS IMU-data med avancerade algoritmer för att beräkna ett fordons position, hastighet och orientering över tid. Det innehåller navigeringsalgoritmer som Kalman-filter för sensorfusion och integration. Ett INS levererar navigeringsdata i realtid, inklusive position, hastighet och orientering, utan att förlita sig på externa positioneringssystem som GNSS.
Detta navigeringssystem används vanligtvis i tillämpningar som kräver omfattande navigeringslösningar, i synnerhet i GNSS-störda miljöer, såsom militära UAV:er, fartyg och ubåtar.
Tar INS emot indata från externa stödsensorer?
Tröghetsnavigeringssystem (INS) från vårt företag tar emot indata från externa stödsensorer, såsom flygdatasensorer, magnetometrar, vägmätare (odometrar), DVL och andra.
Denna integration gör INS mycket mångsidigt och tillförlitligt, särskilt i GNSS-fria miljöer.
Dessa externa sensorer förbättrar den övergripande prestandan och noggrannheten hos INS genom att tillhandahålla kompletterande data.
