Formula Student elektrikli yarış arabası
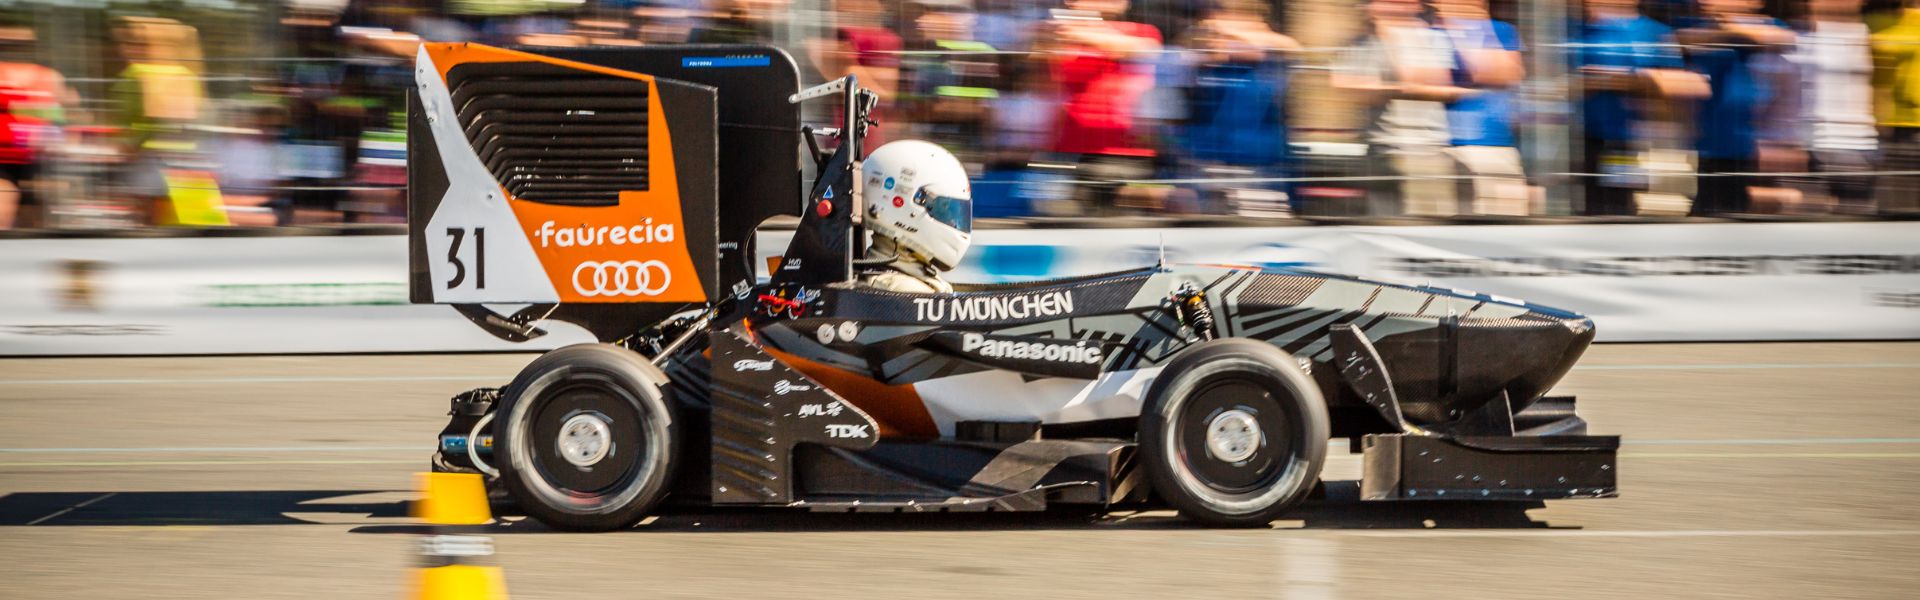
TUfast ekibi, elektrikli yarış arabasına dinamik analiz amacıyla Ellipse2-N minyatür INS/GNSS cihazını takacak.
“ Ellipse-N, 2018 model arabamızın büyük başarısında (İngiltere, Almanya ve İspanya’daki otokros yarışlarında 1.lik; Avustralya’da genel klasmanda 1.lik) çok belirleyici bir faktör oldu.” | Alexandre K., TU FAST Ekibi Araç Dinamiği
Formula Student Electric'te TUfast
Formula SAE, 1979 yılında Amerika Birleşik Devletleri’ndeki profesörler tarafından kuruldu ve 1999 yılında Avrupa’ya geldi. Bu proje, öğrencilerin kendilerini zorlamalarını, yeteneklerini sınamalarını ve bir ekip içinde büyük çaplı bir proje üzerinde nasıl çalışacaklarını öğrenmelerini amaçlamaktadır.
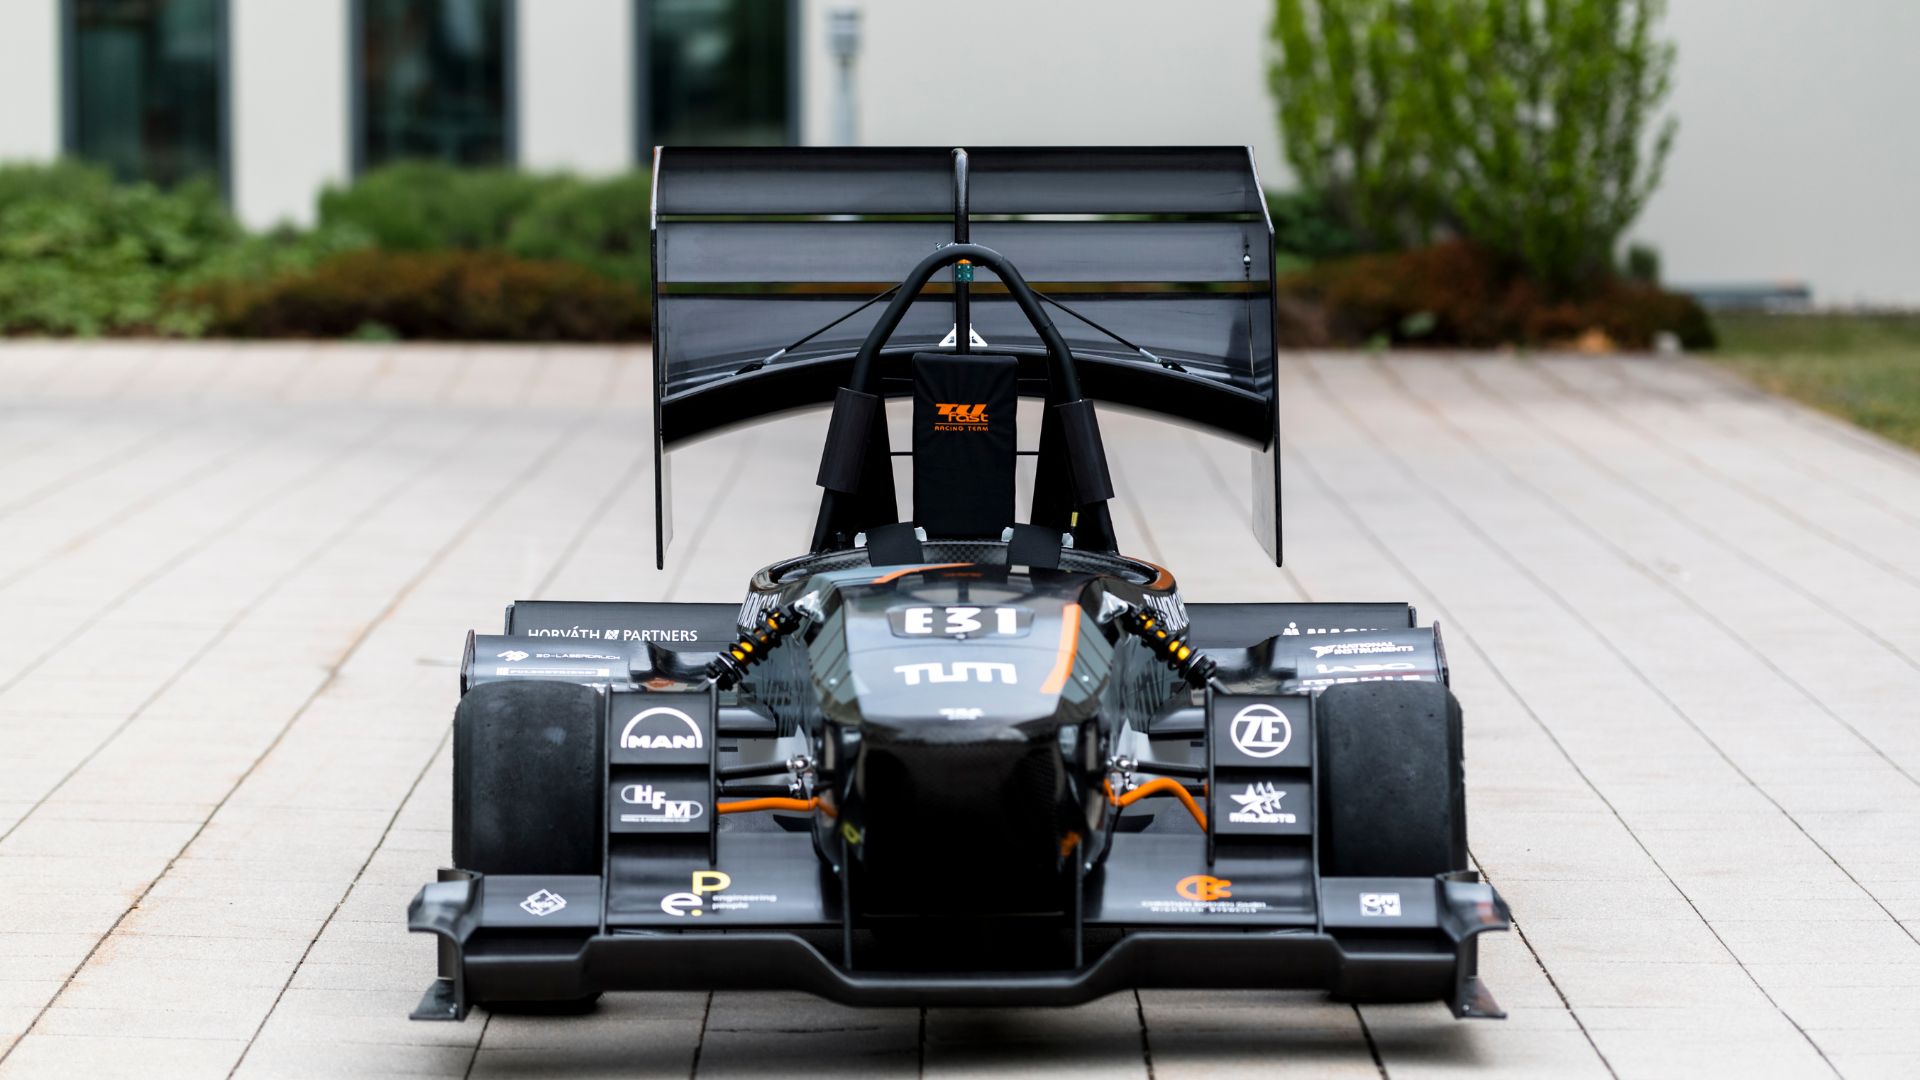
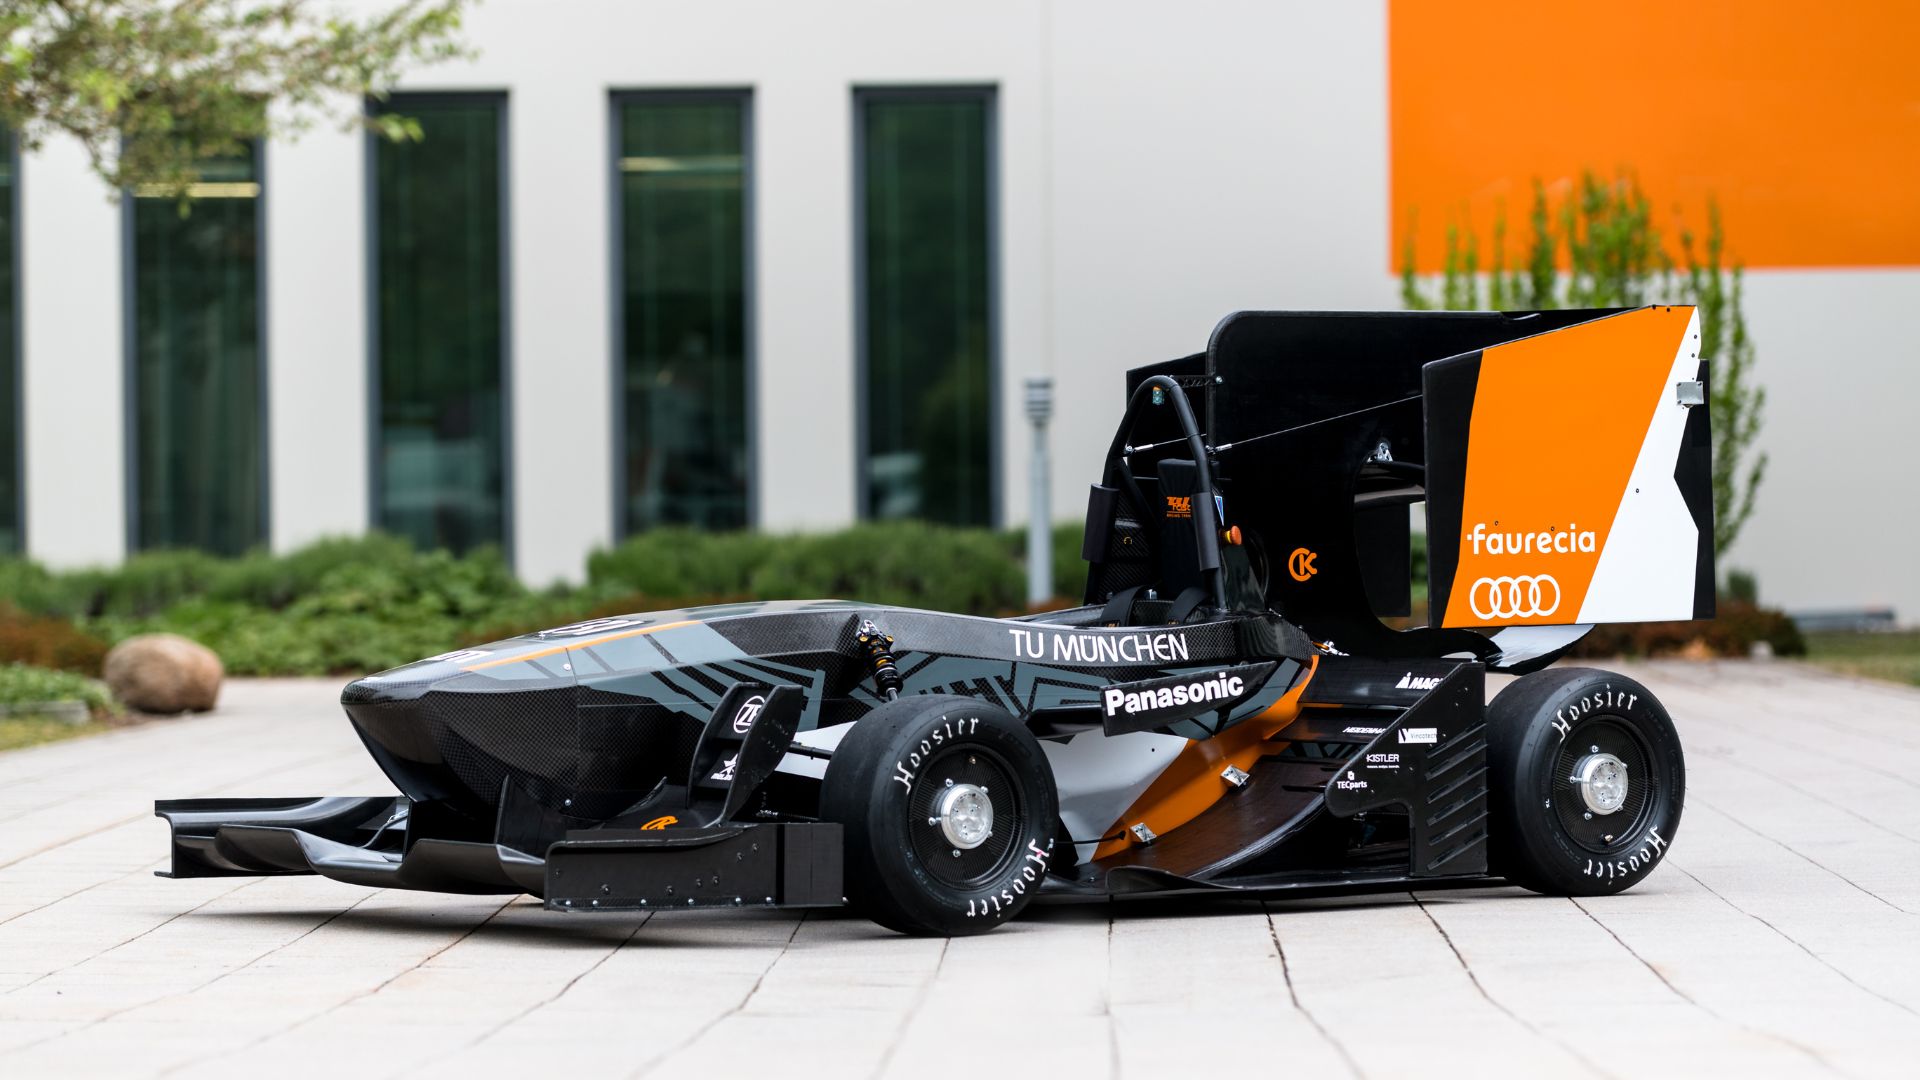
Yarışma, birkaç yıl önce “Elektrikli” kategorisini programına dahil etti ve TUfast, SBG Systems adresinden temin edilen minyatür bir Atalet Navigasyon Sistemi olan Ellipse2-N’yi barındıran “eb018” adlı elektrikli otomobiliyle yarışmaya katılıyor.
Araç dinamiği
Ellipse-N ( INS/GNSS ) eb018 aracına monte edilmiştir. IMU ve GPS hızı, ekibin aracın durumunu (hız, kayma açısı, X ve Y yönündeki ivmeler ile yaw hızı) tahmin etmek için kullandığı filtrenin ana kaynaklarıdır.
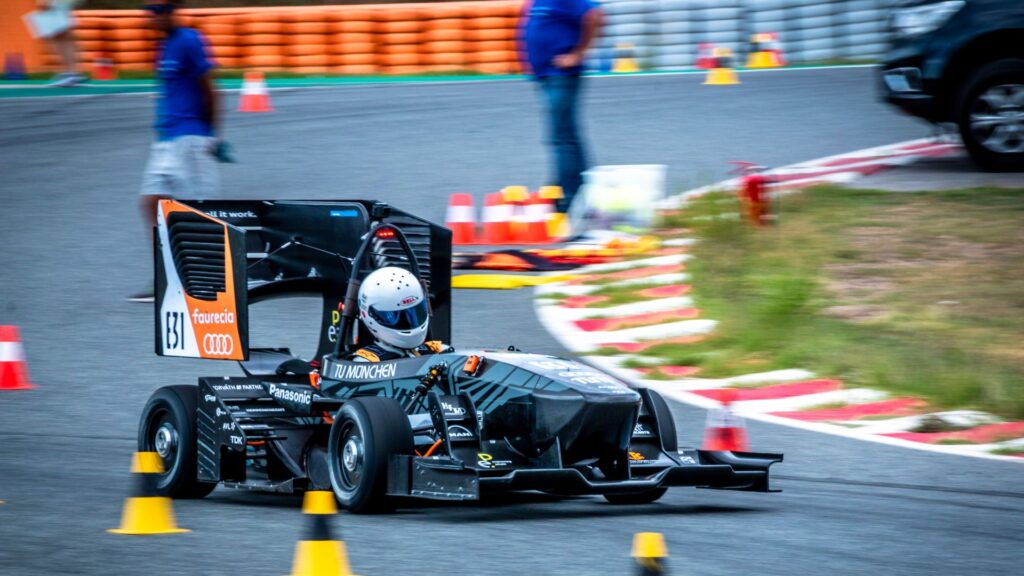
Bu durum daha sonra, her bir motorun komutunu oluşturmak üzere istenen durumla karşılaştırılmıştır. Bu nedenle Ellipse2-N, TUfast’ın 2018 yılında büyük başarılar elde eden aracında (İngiltere, Almanya ve İspanya’daki autocross yarışlarında 1.lik; Avustralya’da genel klasmanda 1.lik) çok belirleyici bir faktör olmuştur.
Lastik analizi
GPS konum verileri analizlerde kapsamlı bir şekilde kullanıldı. Ekip, eb018’in performansını etkileyen tüm olguları daha sezgisel bir şekilde anlamak için çok sayıda harita hazırladı. Aşağıdaki rota haritası bu konuda oldukça açıklayıcı bir örnektir. Bu harita, Kalman filtremizdeki bir iç düzeltme faktörünü göstermektedir.
Bundan, lastik modelimizin uzunlamasına lastik kuvvetlerini fazla tahmin ettiğini (düzlüklerde mavi/yeşil) ve yanal kuvvetleri ise oldukça iyi tahmin ettiğini (virajlarda turuncu/sarı) öğreniyoruz.
Ellipse-N'nin 2019 model arabada kullanımı
Ellipse i ve yazılımı ile çalışmak harika bir deneyimdi ve yapılandırması da kolaydı. Kılavuzda, işe başlamak ve sistemimizle arayüzü geliştirmek için ihtiyacımız olan her şey yer alıyordu.
Ellipse tarafından sağlanan veriler doğrudur ve 1 km’den uzun yolculuklarda bazı anlarda 10 cm’den az hata göstermiştir. TUfast Ekibi’nde Araç Dinamiği’nden sorumlu Alexandre Kopp, “Bu üründen çok memnunuz,” diyor.
eb019 projesinde, Ellipse2-N’nin potansiyelini daha da fazla kullanacağız. İki Kalman filtresi kullanacağız; biri ana durum için (eb018’de olduğu gibi); diğeri ise ana filtrenin fiziksel modeline beslenen sensörleri ve verileri filtrelemek için.

Ana filtre de konum ve yön tahmini ile geliştirilecektir. Böylelikle Ellipse2-N, durum tahmini açısından aracımızın en önemli sensörü olmaya devam edecektir. Entegre Kalman filtresi, eb019 modelinde yuvarlanma, eğilme ve sapma açılarının doğru tahminleri sayesinde özellikle yararlı olacaktır.
Bu üç unsur, aerodinamik kuvvetlerin hesaplanması için gereklidir.
Ellipse-N
Ellipse-N, entegre çift bantlı, dört uydu grubunu destekleyen GNSS alıcısına sahip, kompakt ve yüksek performanslı bir RTK Atalet Navigasyon Sistemidir (INS). Yuvarlanma, eğim, yön ve dikey hareket verilerinin yanı sıra santimetre düzeyinde GNSS konum bilgisi sağlar.
Ellipse -N sensörü, dinamik ortamlar ve zorlu GNSS koşullar için en uygun seçenektir; ancak manyetik yön verisiyle daha az dinamik uygulamalarda da çalışabilir.

Ellipse-N için fiyat teklifi isteyin
Sorularınız var mı?
Sıkça Sorulan Sorular bölümümüze hoş geldiniz! Burada, sunduğumuz uygulamalarla ilgili en sık sorulan soruların yanıtlarını bulabilirsiniz. Aradığınız cevabı bulamazsanız, lütfen doğrudan bizimle iletişime geçmekten çekinmeyin!
GNSS 'in GPS'e göre farkı nedir?
GNSS "Global Navigation Satellite System" (Küresel Navigasyon Uydu Sistemi) ve " Global Positioning System" ( Küresel Konumlandırma Sistemi) kısaltmalarıdır. Bu terimler genellikle birbirinin yerine kullanılır, ancak uydu tabanlı navigasyon sistemleri kapsamında farklı kavramları ifade ederler.
GNSS tüm uydu navigasyon sistemlerini kapsayan genel bir terimdir; oysa GPS, özellikle ABD sistemini ifade eder. Bu terim, daha kapsamlı bir küresel kapsama alanı sunan birçok sistemi içerirken, GPS ise bu sistemlerden sadece biridir.
GNSS, birden fazla sistemden gelen verileri entegre ederek daha yüksek doğruluk ve güvenilirlik sağlarken, GPS tek başına kullanıldığında uydu erişilebilirliğine ve çevresel koşullara bağlı olarak bazı sınırlamalarla karşılaşılabilir.
AHRS ile INS arasındaki fark nedir?
Bir Tutum ve Yön Referans Sistemi (AHRS) ile bir Ataletli Navigasyon Sistemi (INS) arasındaki temel fark, işlevselliklerinde ve sağladıkları verilerin kapsamında yatmaktadır.
AHRS bir araç veya cihazın yönelim bilgilerini —özellikle de duruşunu (pitch, roll) ve seyrini (yaw)— sağlar. Yönelimi hesaplamak ve dengelemek için genellikle jiroskoplar, ivmeölçerler ve manyetometreler gibi sensörlerin bir kombinasyonunu kullanır. AHRS , üç eksende (yukarı-aşağı, sağa-sola ve sağa-sola) açısal konumu verir ve böylece sistemin uzaydaki yönelimini anlamasını sağlar. Genellikle havacılık, İHA’lar, robotik ve denizcilik sistemlerinde, araç kontrolü ve dengeleme için hayati önem taşıyan doğru konum ve yön verilerini sağlamak amacıyla kullanılır.
Bir INS , yalnızca yönlendirme verileri sağlamakla kalmaz ( AHRS gibi), aynı zamanda bir aracın konumunu, hızını ve ivmesini zaman içinde izler. GNSS gibi harici referanslara bağlı kalmadan 3 boyutlu uzaydaki hareketi tahmin etmek için atalet sensörlerini kullanır. AHRS (jiroskoplar, ivmeölçerler) içinde bulunan sensörleri bir araya getirir; ancak konum ve hız izleme için daha gelişmiş algoritmalar da içerebilir ve genellikle daha yüksek doğruluk elde etmek amacıyla GNSS gibi harici verilerle entegre olur.
Özetle, AHRS yönelim (konum ve seyir yönü) bilgilerine odaklanırken, INS konum, hız ve yönelim dahil olmak üzere eksiksiz bir navigasyon verileri seti sunmaktadır.
IMU ile INS arasındaki fark nedir?
Atalet Ölçüm Birimi (IMU) ile Atalet Navigasyon Sistemi (INS) arasındaki fark, işlevsellikleri ve karmaşıklıklarında yatmaktadır.
IMU ( ), ivmeölçerler ve jiroskoplar tarafından ölçülen aracın doğrusal ivmesi ve açısal hızı hakkında ham veriler sağlar. Yuvarlanma, eğilme, sapma ve hareket hakkında bilgi verir, ancak konum veya navigasyon verilerini hesaplamaz. IMU , konum veya hızın belirlenebilmesi için harici işleme yönelik hareket ve yönelimle ilgili temel verileri iletmek üzere özel olarak tasarlanmıştır.
Öte yandan, INS ( ), IMU verileri gelişmiş algoritmalarla birleştirerek bir aracın zaman içindeki konumunu, hızını ve yönelimini hesaplar. Sensör füzyonu ve entegrasyonu için Kalman filtrelemesi gibi navigasyon algoritmalarını içerir. Bir INS , GNSS gibi harici konum belirleme sistemlerine bağımlı olmadan konum, hız ve yönelim dahil olmak üzere gerçek zamanlı navigasyon verileri sağlar.
Bu navigasyon sistemi genellikle kapsamlı navigasyon çözümleri gerektiren uygulamalarda, özellikle de askeri İHA’lar, gemiler ve denizaltılar gibi GNSS erişiminin engellendiği ortamlarda kullanılır.
INS , harici yardımcı sensörlerden gelen verileri kabul ediyor mu?
Şirketimizin ürettiği atalet navigasyon sistemleri, hava veri sensörleri, manyetometreler, odometreler, DVL ve benzeri harici yardımcı sensörlerden gelen verileri kabul eder.
Bu entegrasyon, INS ’yi özellikle GNSS erişiminin engellendiği ortamlarda son derece çok yönlü ve güvenilir hale getirir.
Bu harici sensörler, tamamlayıcı veriler sağlayarak INS sitesinin genel performansını ve doğruluğunu artırır.
