Formula Student – eldriven racerbil
TUfast-teamet kommer att utrusta sin eldrivna racerbil med miniatyr INS n Ellipse2-N /GNSS för dynamikanalys.
” Ellipse-N var en avgörande faktor för vår mycket framgångsrika bil från 2018 (1:a plats i autocross i Storbritannien, Tyskland och Spanien; 1:a plats totalt i Australien).” | Alexandre K., fordonsdynamik, TU FAST-teamet
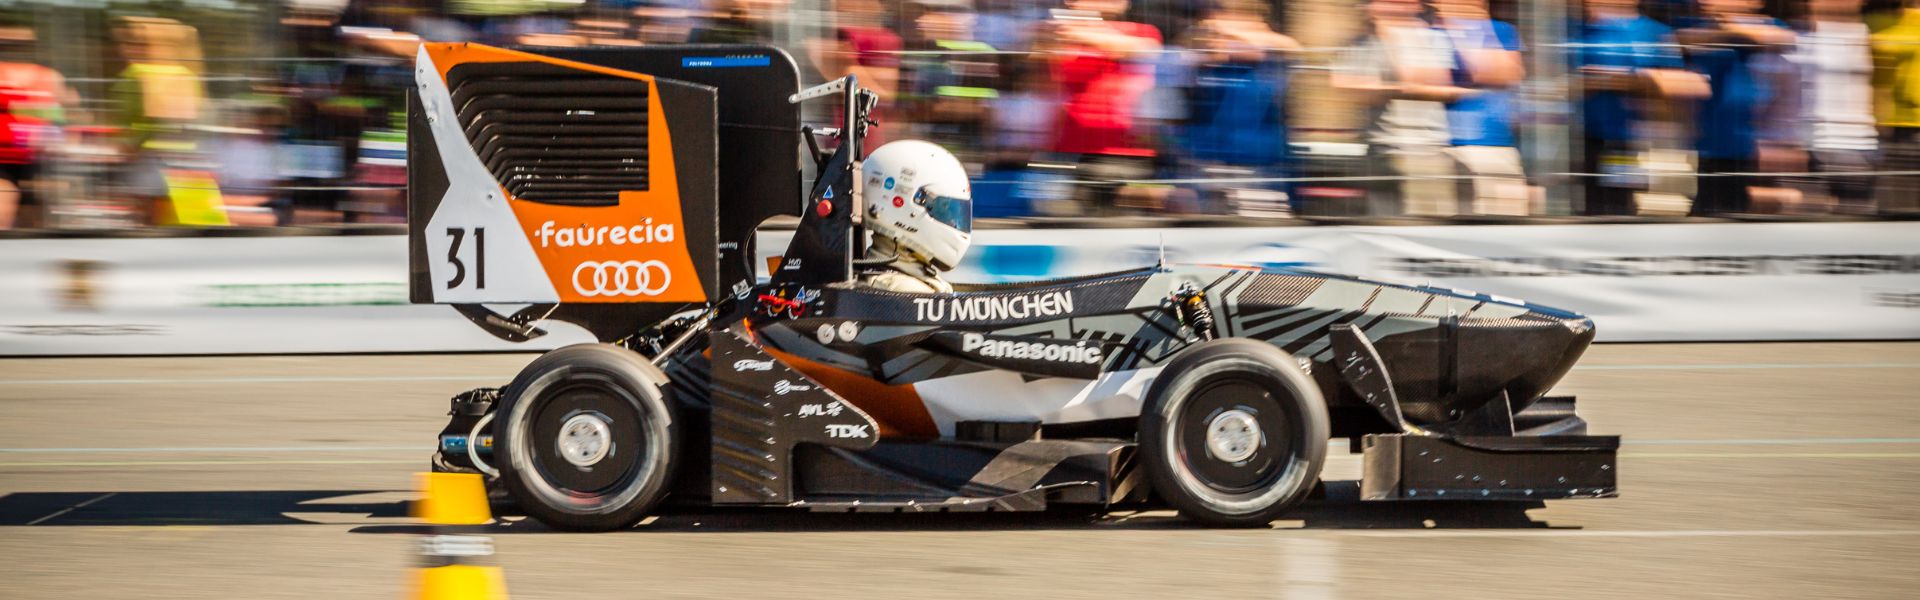
TUfast på Formula Student Electric
Formula SAE grundades 1979 av professorer i USA och kom till Europa 1999. Projektet syftar till att ge studenterna möjlighet att utmana sig själva, testa sina förmågor och lära sig att arbeta med ett stort projekt i ett team.
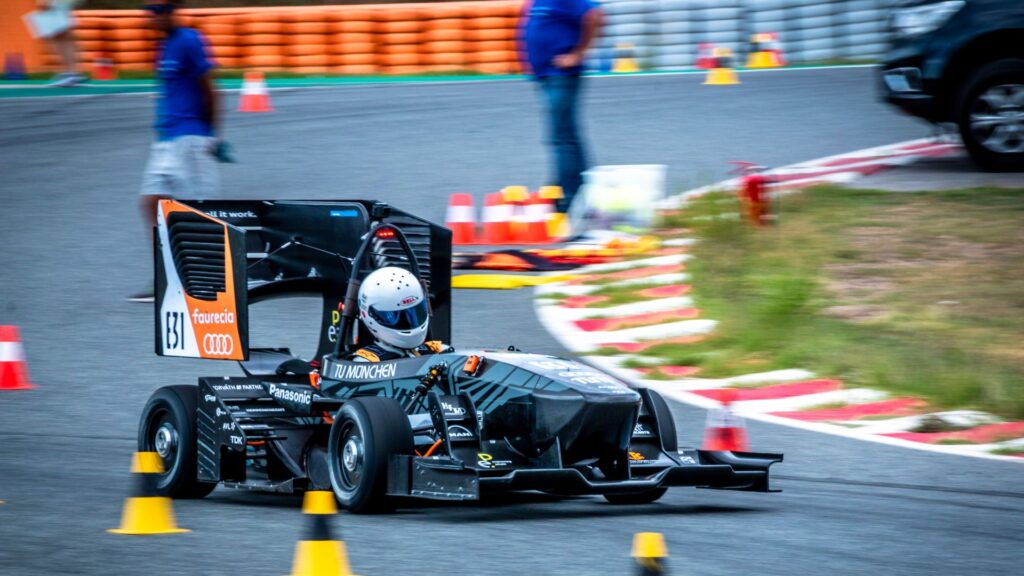
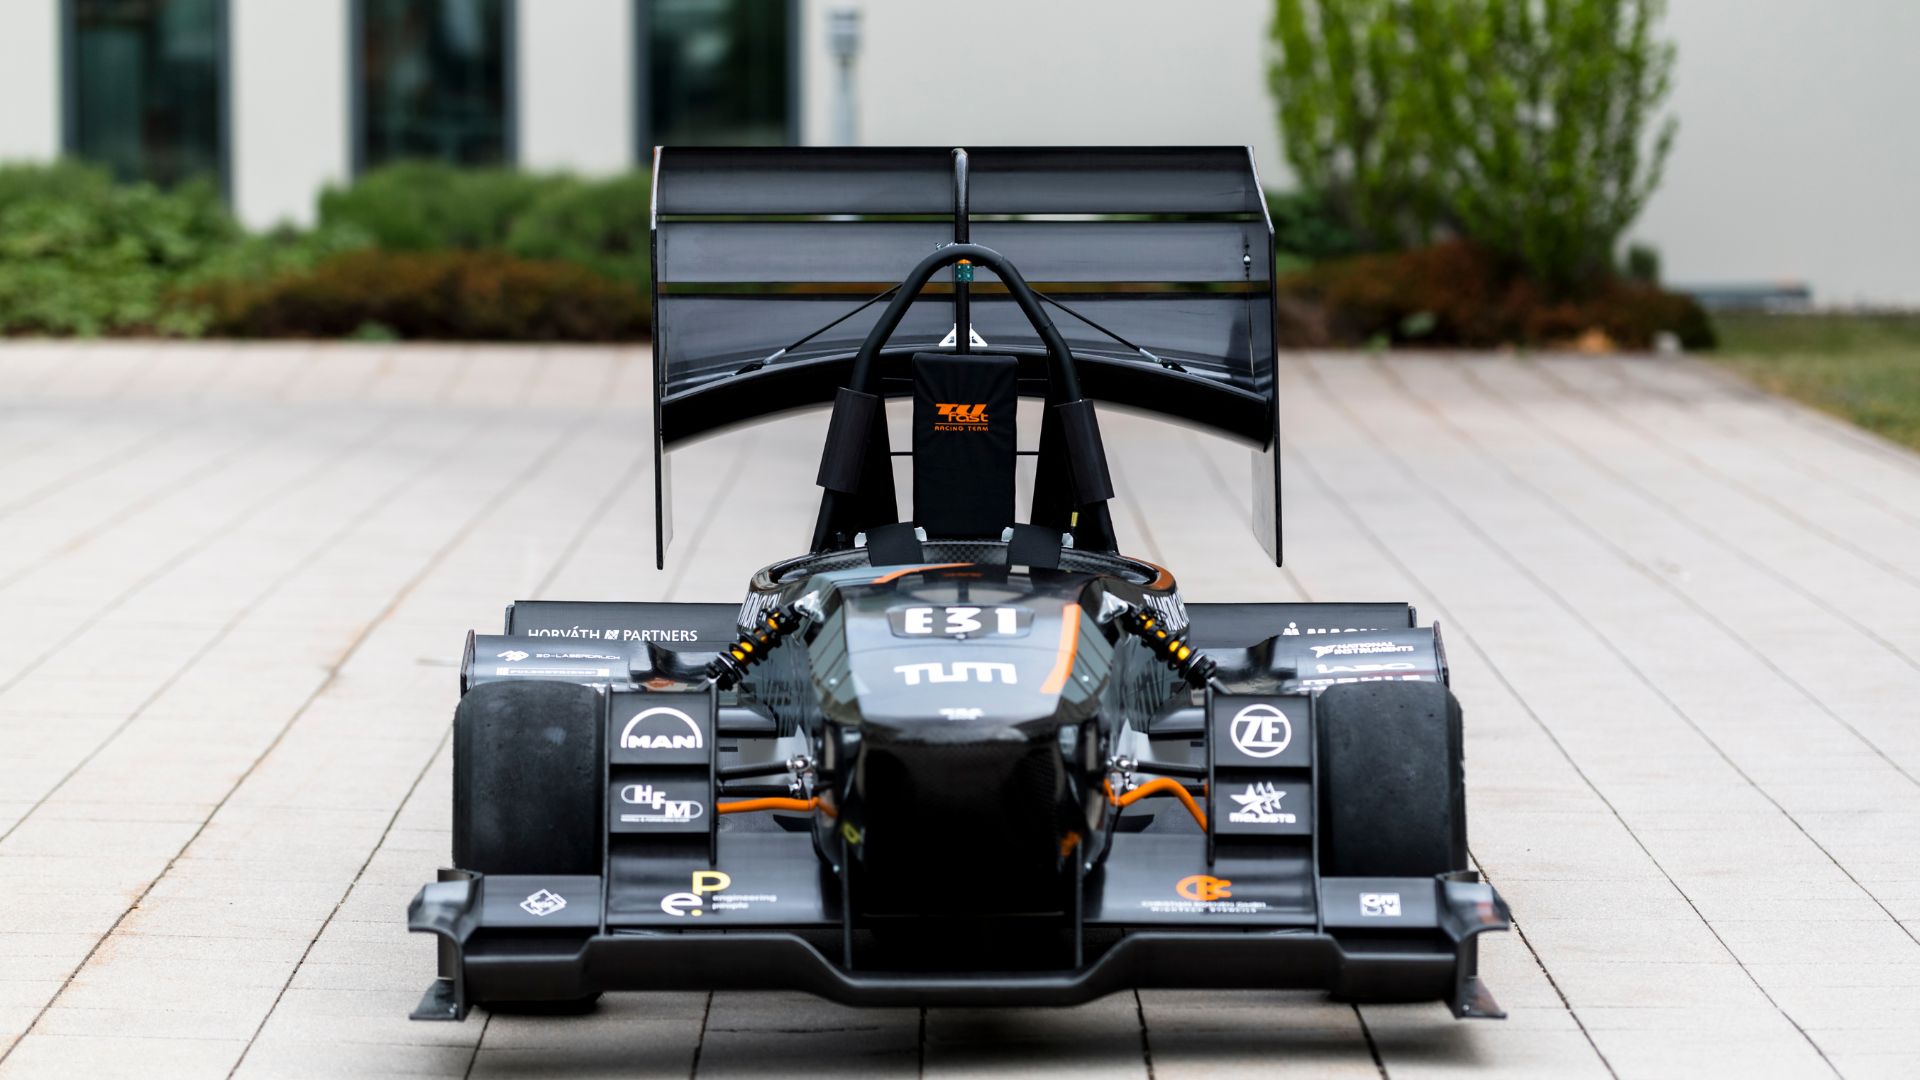
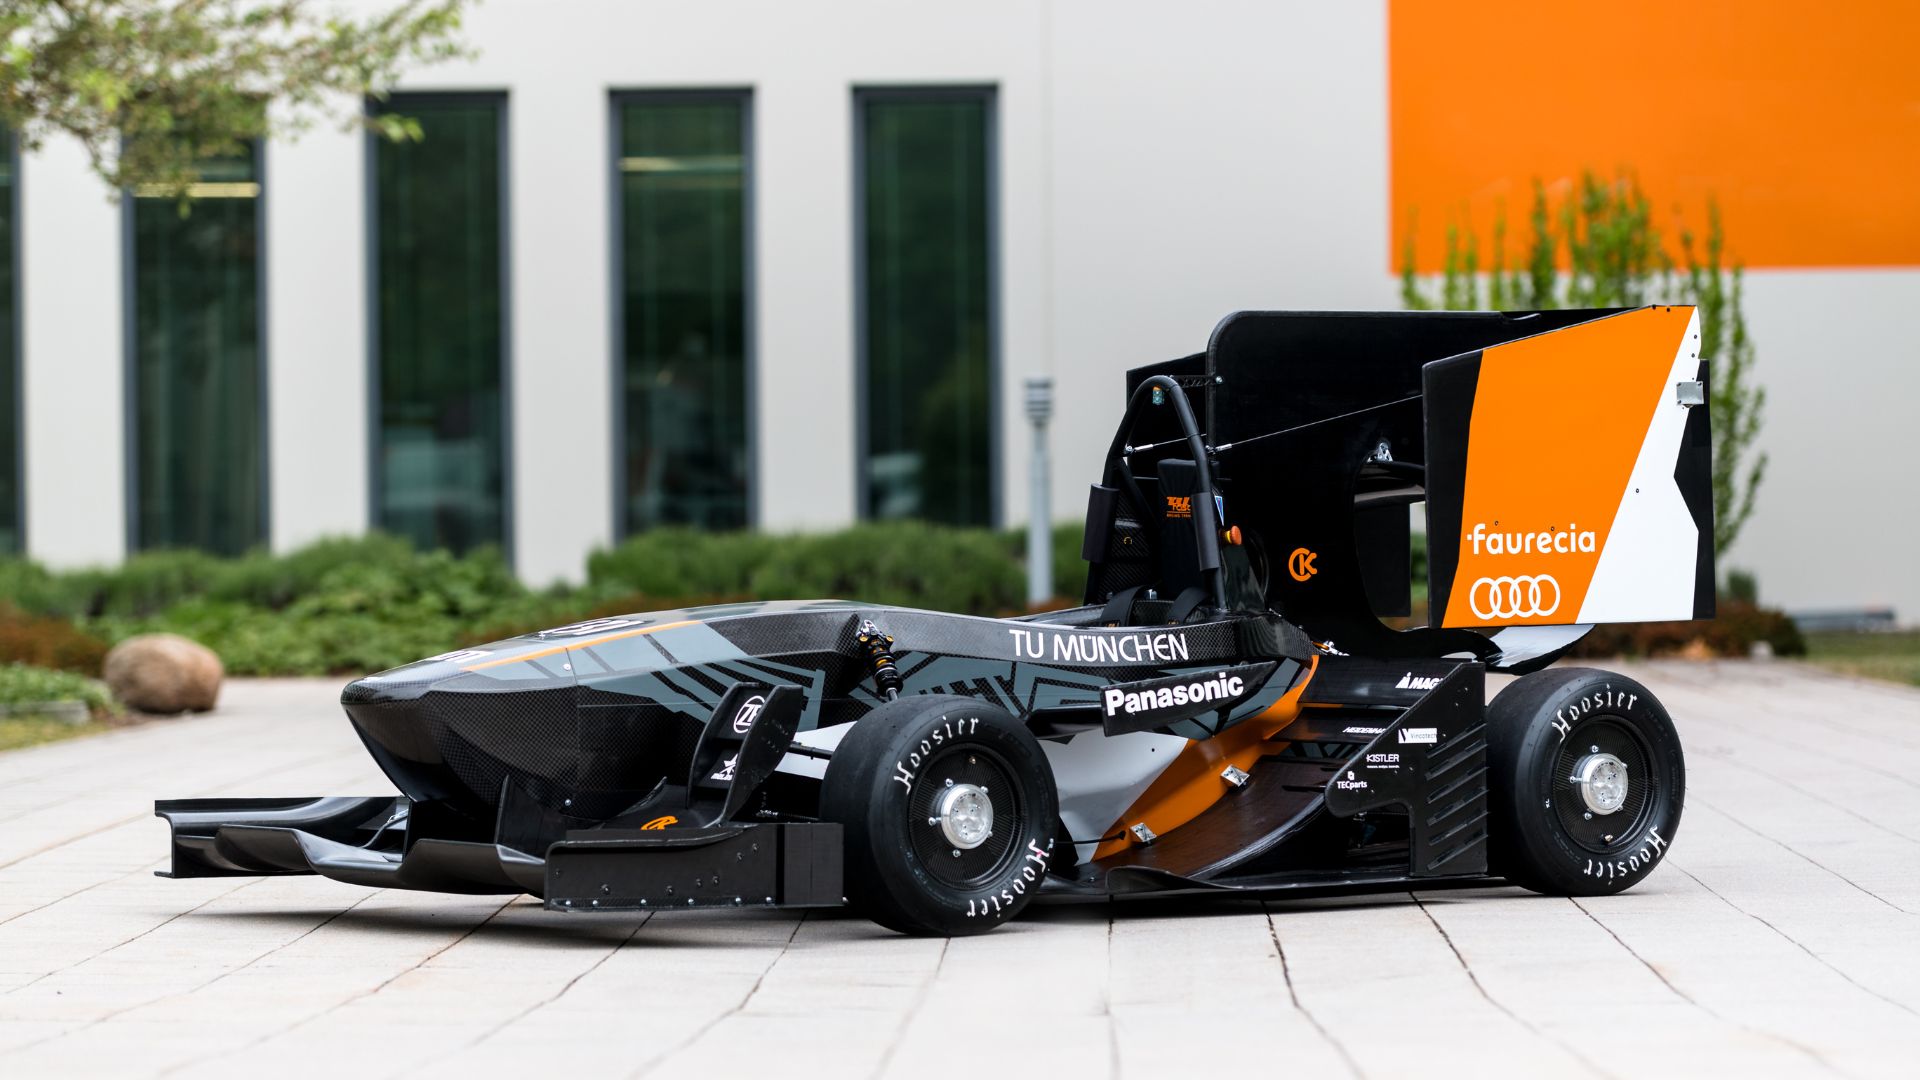
Tävlingen införde kategorin ”Elbilar” för några år sedan, och TUfast deltar med sin elbil ”eb018”, som är utrustad med Ellipse2-N, ett miniatyriserat tröghetsnavigeringssystem från SBG Systems.
Fordonsdynamik
Ellipse-N INS/GNSS har installerats på eb018. IMU och GPS-hastigheten är de viktigaste källorna för det filter som teamet använde för att uppskatta fordonets tillstånd (hastighet, glidvinkel, X- och Y-accelerationer samt girhastighet).
Detta tillstånd har sedan jämförts med ett önskat tillstånd för att generera styrsignalen till varje motor. Ellipse2-N var därför en mycket avgörande faktor för TUfasts mycket framgångsrika bil från 2018 (1:a plats i autocross i Storbritannien, Tyskland och Spanien; 1:a plats totalt i Australien).
Däckanalys
GPS-positionerna användes i stor utsträckning för analys. Teamet tog fram många kartor för att på ett mer intuitivt sätt förstå alla fenomen som påverkar eb018:s prestanda. Ett mycket belysande exempel är ban kartan nedan. Den visar en intern korrigeringsfaktor i vårt Kalmanfilter.
Vi ser därmed att vår däckmodell överskattar däckens längsgående krafter (blått/grönt på raksträckorna) och ger en ganska bra uppskattning av sidokrafterna (orange/gult i kurvorna).
Ellipse-N:s användning i 2019 års bil
Ellipse en och dess programvara var fantastiska att arbeta med och enkla att konfigurera. Dokumentationen innehåller allt vi behövde för att komma igång och utveckla gränssnittet mot vårt system.
De data som tillhandahålls av Ellipse är exakta och har vid vissa tillfällen visat ett fel på mindre än 10 cm vid resor på över 1 km. Vi är mycket nöjda med den här produkten, förklarar Alexandre Kopp, ansvarig för fordonsdynamik hos TUfast Team.
På eb019 kommer vi att utnyttja potentialen hos Ellipse2-N ännu mer. Vi kommer att använda två Kalman-filter: ett för huvudtillståndet (precis som på eb018) och ett andra för att filtrera sensorerna och data som matas in i huvudfiltrets fysikaliska modell.

Huvudfiltret kommer också att förbättras med en positions- och kursberäkning. Ellipse2-N förblir därmed den viktigaste sensorn i vår bil för tillståndsberäkningen. Dess inbyggda Kalman-filter kommer att vara särskilt användbart på eb019 med exakta beräkningar av rull-, lutnings- och girvinklarna.
Dessa tre är nödvändiga för beräkningarna av luftkrafterna.
Ellipse-N
Ellipse-N är ett kompakt och högpresterande RTK-tröghetsnavigeringssystem (INS) med en inbyggd dubbelbandsmottagare som stöder fyra satellitkonstellationer GNSS . Systemet mäter rullning, lutning, kurs och upp- och nedrörelse samt ger en positionsbestämning med centimeternoggrannhet GNSS .
Ellipse -N-sensorn är särskilt lämplig för dynamiska miljöer och tuffa förhållanden GNSS , men kan även användas i mindre dynamiska tillämpningar med magnetisk kurs.

Begär en offert på Ellipse-N
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om de tillämpningar vi visar upp. Om du inte hittar det du söker är du välkommen att kontakta oss direkt!
Vad är skillnaden mellan GNSS och GPS?
GNSS står för Global Navigation Satellite System och GPS för Global Positioning System. Dessa termer används ofta om vartannat, men de syftar på olika koncept inom satellitbaserade navigationssystem.
GNSS är ett samlingsbegrepp för alla satellitnavigationssystem, medan GPS specifikt syftar på det amerikanska systemet. GNSS omfattar flera system som ger en mer heltäckande global täckning, medan GPS bara är ett av dessa system.
Med GNSS får du förbättrad noggrannhet och tillförlitlighet genom att integrera data från flera system, medan GPS enbart kan ha begränsningar beroende på satellittillgänglighet och miljöförhållanden.
Vad är skillnaden mellan AHRS och INS?
Huvudskillnaden mellan ett referenssystem för attityd och kurs (AHRS) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och omfattningen av de data de tillhandahåller.
AHRS tillhandahåller orienteringsinformation – närmare bestämt attityd (hjul- och krängningsvinkel, pitch och roll) samt kurs (yaw) för ett fordon eller en enhet. Det använder vanligtvis en kombination av sensorer, inklusive gyroskop, accelerometrar och magnetometrar, för att beräkna och stabilisera orienteringen. AHRS matar ut vinkelpositionen i tre axlar (pitch, roll och yaw), vilket gör att ett system kan förstå sin orientering i rymden. Det används ofta inom flyg, UAV:er, robotteknik och marina system för att tillhandahålla noggrann attityd- och kursdata, vilket är avgörande för fordonskontroll och stabilisering.
Ett INS tillhandahåller inte bara orienteringsdata (som ett AHRS) utan spårar också ett fordons position, hastighet och acceleration över tid. Det använder tröghetssensorer för att uppskatta rörelse i 3D-rymden utan att förlita sig på externa referenser som GNSS. Det kombinerar de sensorer som finns i AHRS (gyroskop, accelerometrar) men kan även innehålla mer avancerade algoritmer för positions- och hastighetsspårning, ofta integrerat med extern data som GNSS för förbättrad noggrannhet.
Sammanfattningsvis fokuserar AHRS på orientering (attityd och kurs), medan INS tillhandahåller en fullständig uppsättning navigeringsdata, inklusive position, hastighet och orientering.
Vad är skillnaden mellan IMU och INS?
Skillnaden mellan en tröghetsmätare (IMU) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och komplexitet.
En IMU tillhandahåller rådata om fordonets linjära acceleration och vinkelhastighet, uppmätt med accelerometrar och gyroskop. Den levererar information om rullning, stigning, sidoförskjutning och rörelse, men beräknar inte position eller navigeringsdata. IMU:n är särskilt utformad för att vidarebefordra väsentlig information om rörelse och orientering för extern bearbetning för att fastställa position eller hastighet.
Å andra sidan kombinerar ett INS IMU-data med avancerade algoritmer för att beräkna ett fordons position, hastighet och orientering över tid. Det innehåller navigeringsalgoritmer som Kalman-filter för sensorfusion och integration. Ett INS levererar navigeringsdata i realtid, inklusive position, hastighet och orientering, utan att förlita sig på externa positioneringssystem som GNSS.
Detta navigeringssystem används vanligtvis i tillämpningar som kräver omfattande navigeringslösningar, i synnerhet i GNSS-störda miljöer, såsom militära UAV:er, fartyg och ubåtar.
Tar INS emot indata från externa stödsensorer?
Tröghetsnavigeringssystem (INS) från vårt företag tar emot indata från externa stödsensorer, såsom flygdatasensorer, magnetometrar, vägmätare (odometrar), DVL och andra.
Denna integration gör INS mycket mångsidigt och tillförlitligt, särskilt i GNSS-fria miljöer.
Dessa externa sensorer förbättrar den övergripande prestandan och noggrannheten hos INS genom att tillhandahålla kompletterande data.
