風況の高精度観測の最適化
SBG Systemsの慣性航法システム(INS) Ellipse-Dは、その卓越した品質と性能により、厳しい環境下でも信頼性の高い測定を可能にしました。さらに、同社の営業およびサポートチームの優れた対応と高い専門性にも大いに助けられています。」| 古本 潤一, 代表取締役社長 CEO
事業概要
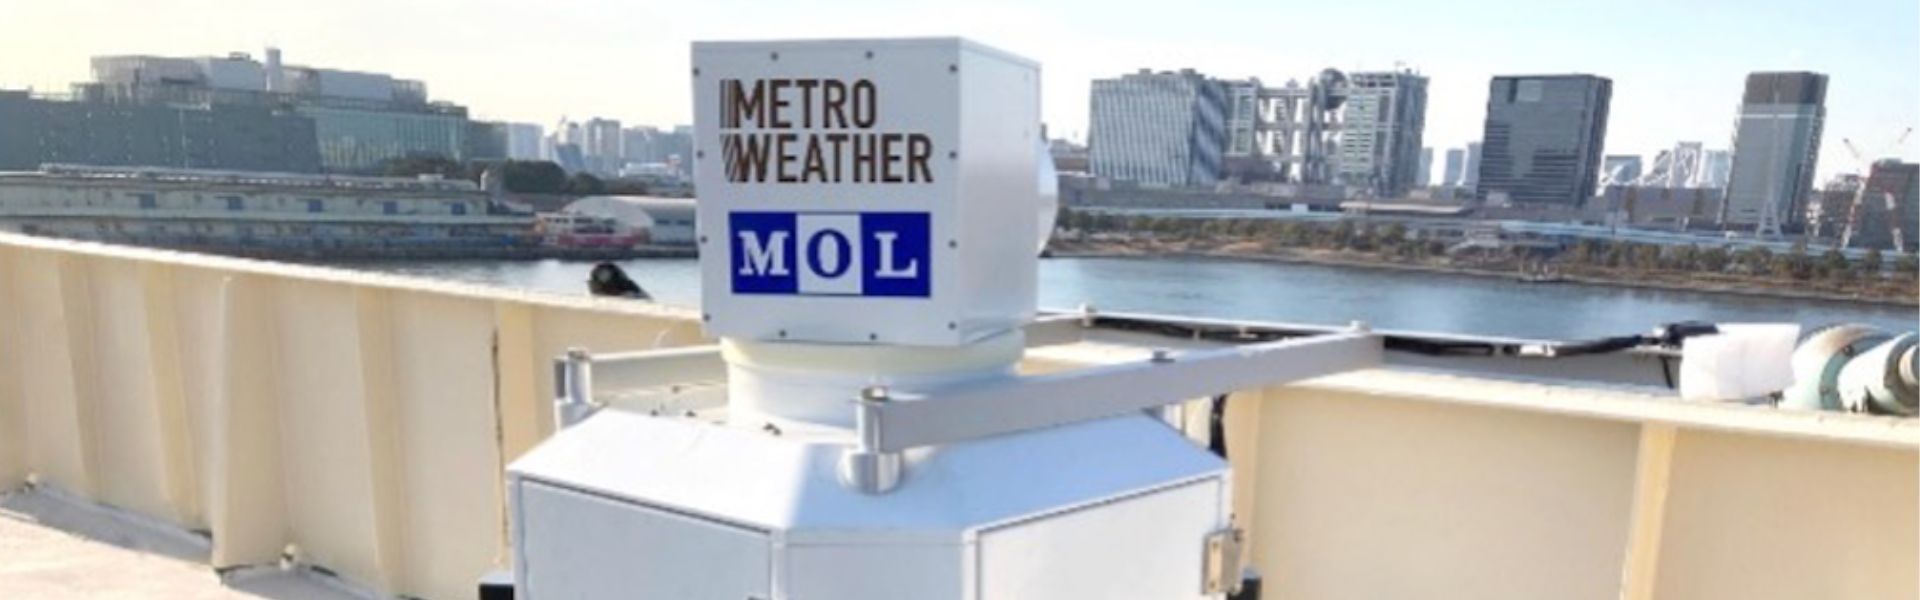
メトロウェザー株式会社は、リモートセンシング技術を活用した高精度の風況観測、風況予測シミュレーション、および未確認ドローンの検出・認識を専門としています。 主力製品である超高分解能ドップラー・ライダー(Doppler LiDAR)は、風速や風向を正確に計測でき、気象リスクの予測や安全性の向上に欠かせない技術です。
メトロウェザー社の製品と動作原理
メトロウェザー社は、超高分解能ドップラー・ライダーを用いて「高精度な風況観測」を実現しています。この先進的な技術は、ドップラー効果、つまり波が移動する物体に当たるとその周波数が変化する現象、を利用しています。
ドップラー・ライダーはレーザー光を大気中に照射し、それがエアロゾル(ほこりやPM2.5などの微粒子)に反射する際の周波数変化(ドップラーシフト)を検出します。この変化量から粒子の移動速度を算出します。これらの粒子は風とともに移動するため、その速度は風の動きそのものを表しています。
この高精度な計測技術により、メトロウェザー社は以下のようなことを可能にしています。
- 突風が発生する航路を回避し、航空の安静性を向上。
- 風の収束を検出し、ゲリラ豪雨などの異常気象現象を予測。これにより、気象災害の軽減に貢献。
- 物体の検知にも対応し、風の観測だけでなく、物体の識別・追跡にも応用可能。
用途
この統合技術の用途は幅広く、以下の分野で活用されています。
- 航空・防衛分野でのリアルタイム風況観測
- 環境モニタリングやグリーンテクノロジーの取り組み
- 「2025年大阪・関西万博」など、リアルタイムの風速・風向の観測が不可欠となる主要なイベントを支援します。
メトロウェザー社の技術要件
メトロウェザー社のドップラー・ライダー技術は、特に移動体プラットフォームに設置する場合、精密な計測と調整機能が不可欠です。当社のINSとドップラー・ライダー技術を統合する際の具体的な要件は以下のとおりです。
- GPS/GNSS測位:正確な位置追跡のため。
- GPS/GNSSタイミング:データ収集の同期のため。
- 移動速度の取得:移動体設置時に風速計測を補正するために重要。
- 傾斜検知:移動による影響を補正し、正確なレーザービームの位置を維持するため。
- Ethernet対応:シームレスなデータ転送のため。
- OS対応:Linux/Macへの対応。
エンゲージメントと製品の統合
SBG Systemsでは、高度なナビゲーションソリューションのスムーズな統合プロセスを実現するために、コラボレーションとイノベーションを最優先しています。
初回の相談から本格的な導入まで、当社チームはお客様と密に連携し、お客様のニーズに合わせて製品を最適化します。
SBG Systemsとメトロウェザー社の最初の連携
メトロウェザー社は、クレアクト社の紹介を通じて当社に知り合いました。導入プロセスはスムーズに進み、当社は統合プロセス全体を通して必要な技術サポートとガイダンスを提供しました。メトロウェザー社の要件を検討した結果、日本カントリーマネージャーである許卉(きょき)が、低消費電力かつ高精度である Ellipse-D の使用を提案しました。
製品統合後の顕著な改善
Ellipse-D は、ライダーの計測値を真の風速に補正するために必要な、正確な移動速度および傾斜データを提供し、最適なソリューションとなりました。
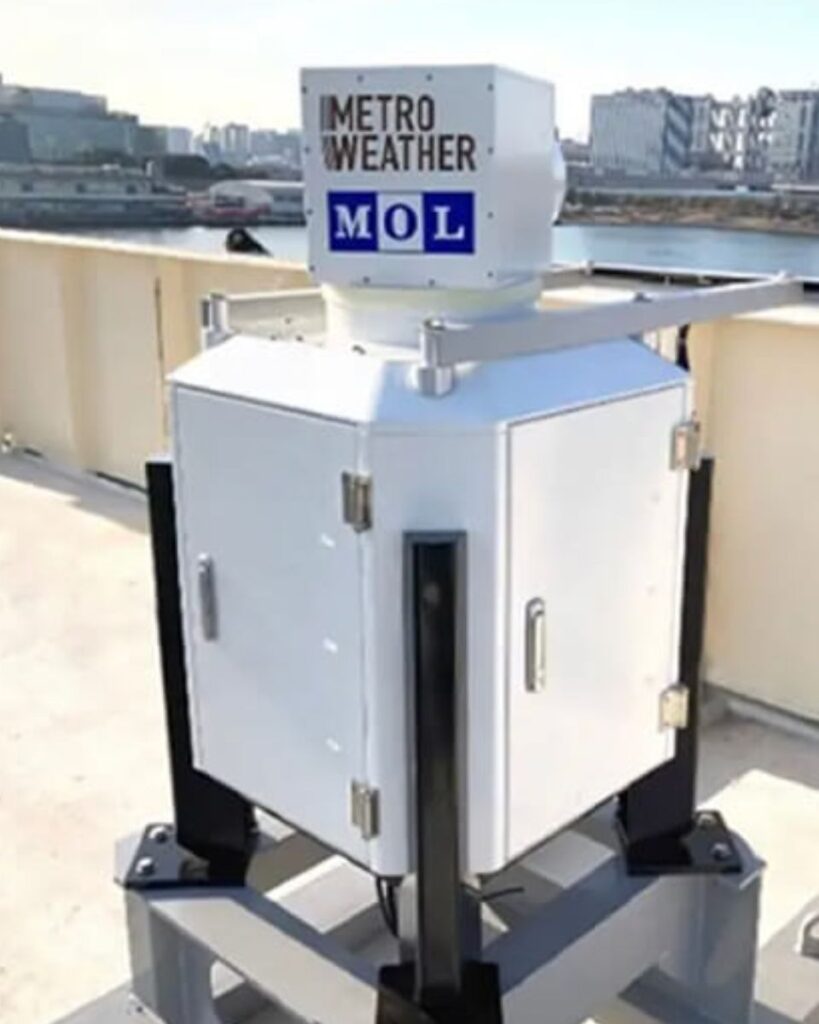
当社のINS技術を統合することで、メトロウェザー社は風況観測能力を大幅に向上させました。
- 正確な風速測定:従来、船舶などの移動体に搭載したドップラー・ライダーは、移動速度の影響により風速の正確な計算が困難でした。当社の Ellipse-D は、観測値から移動速度を差し引くために必要なデータを提供し、正確な風速測定を可能にしました。
- データ精度の向上:Ellipse-D は、移動体の傾きや傾斜のデータも提供します。これにより、メトロウェザー社はレーザービームの角度を適切に補正し、プラットフォームの動きに関わらず高精度な計測を維持できるようになりました。
- 製品価値の向上:SBG Systemsの技術を導入することで、メトロウェザー社のソリューション全体の価値と市場性が向上しました。
- 貴重な気象データの収集:Ellipse-D により、船舶に搭載したドップラー・ライダーで正確な気象データの収集が可能となりました。これにより、従来ほとんど計測が行われていなかった海上低高度(半径15㎞、直径30㎞)の風速データを網羅的に取得できるようになりました。
サポートとの連携
メトロウェザー社は、統合プロセス全体を通じて当社サポートチームから包括的なサポートを受けました:
- 十分に文書化されたソフトウェアライブラリへのアクセス。
- 技術的課題の迅速な解決(メール、オンライン会議、技術者による現地訪問)
- 継続的な協力(船舶搭載時の方位角回転など、運用上の課題への対応)
ポジティブなフィードバック
メトロウェザー社は、当社との連携による以下の主な利点を強調しました。
- 製品価値の実感できる向上
- INS Ellipse-Dの卓越した品質と性能。
- 営業・サポートチームの優れた対応と専門性
SBG Systemsは、今後もメトロウェザー社が高精度な風況観測能力を拡大していくことを支援し続けます。
Ellipse-D
Ellipse-Dは、ポストプロセッシングソフトウェアQinertiaと互換性のある、デュアルアンテナと二周波RTK GNSSを統合した慣性航法システムです。
ロボット工学および地理空間アプリケーション向けに設計されており、オドメーター入力をPulseまたはCAN OBDIIと融合して、デッドレコニング(推測航法)の精度を向上させることができます。

Ellipse-D の見積もりを依頼
ご質問はありますか?
よくある質問(FAQ)ページへようこそ!ここでは、当サイトでご紹介しているアプリに関するよくある質問への回答をご覧いただけます。お探しの情報が見つからない場合は、お気軽に直接お問い合わせください!
GNSSとGPSの違いとは?
GNSSはGlobal Navigation Satellite Systemの略であり、GPSはGlobal Positioning Systemの略です。これらの用語はしばしば混同して使用されますが、衛星測位システム内では異なる概念を指します。
GNSSは全ての衛星測位システムの総称であり、GPSは特に米国のシステムを指します。GNSSはより包括的なグローバルカバレッジを提供する複数のシステムを含みますが、GPSはそのシステムの一つに過ぎません。
複数のシステムからのデータを統合することにより、GNSSでは精度と信頼性が向上しますが、GPS単体では衛星の可用性や環境条件によって制限を受ける場合があります。
GNSS後処理(ポストプロセス)とは何ですか?
GNSSの後処理(PPK)は、GNSS受信機に記録された生データ測定値を、データ取得活動の完了後に処理する手法です。これらを他のGNSS測定ソースと組み合わせることで、最も過酷な環境であっても、そのGNSS受信機に対して最も完全かつ正確なキネマティック軌跡を提供することができます。
これらの他のソースとしては、データ取得プロジェクトの場所にあるかその近くにあるローカルGNSS基準局、あるいは通常は政府機関や商用CORSネットワークプロバイダーによって提供される既存の連続観測基準点(CORS)があります。
後処理キネマティック(PPK)ソフトウェアは、無償で利用可能なGNSS衛星の軌道およびクロック情報を活用することで、精度をさらに向上させることができます。PPKを用いることで、使用される絶対的なグローバル座標参照フレームの測地基準系におけるローカルGNSS基地局の位置を正確に決定できます。
PPKソフトウェアは、エンジニアリングプロジェクトを支援するため、異なる座標系間の複雑な変換にも対応しています。
つまり、これにより修正を行うことが可能となり、プロジェクトの精度が向上するだけでなく、ミッション終了後の測量や設置作業中に生じたデータの欠落や誤りを修復することさえできる。
INS は、外部の補助センサーからの入力を受け付けますか?
慣性航法システム(INS)は、エアデータセンサー、磁気センサー、オドメーター、DVL、その他の補助センサーからの入力を受け付けます。
この統合により、INSは特にGNSS電波障害環境において、非常に多用途で信頼性の高いものとなります。
これらの外部センサーは、補完的なデータを提供することで、INS の全体的な性能と精度を向上させます。
IMUとINSの違いは何ですか?
慣性計測装置(IMU)と慣性航法システム(INS)の違いは、その機能性と複雑さにあります。
IMU(慣性計測装置)は、加速度計とジャイロスコープによって測定された、車両の線形加速度と角速度に関する生データを提供します。ロール、ピッチ、ヨー、および動きに関する情報を提供しますが、位置や航法のデータは計算しません。IMUは、位置や速度を決定するための外部処理向けに、移動と向きに関する本質的なデータを中継するように特別に設計されています。
一方で、INS(慣性航法システム)は、IMUデータと高度なアルゴリズムを組み合わせて、経時的な車両の位置、速度、姿勢を計算します。センサーフュージョンおよび統合のためにカルマンフィルタリングなどの航法アルゴリズムを組み込んでいます。INSは、GNSSのような外部測位システムに依存することなく、位置、速度、姿勢を含むリアルタイムの航法データを提供します。
この航法システムは通常、軍用UAV、船舶、潜水艦など、GNSSが利用できない環境をはじめとする、包括的な航法ソリューションを必要とする用途で利用されます。
