


INS – 慣性航法システム
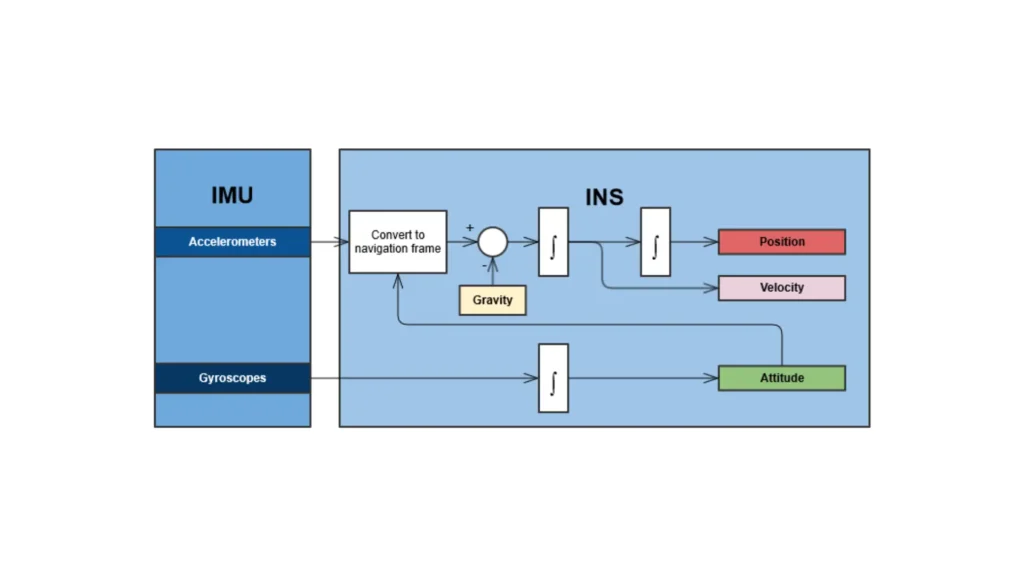
慣性航法システム(INS: Inertial Navigation System)は、ロール、ピッチ、ヘディングに加え、位置や速度を提供する航法装置です。この高度なテクノロジーは、外部の基準信号に依存せずに、物体の位置・姿勢・速度を算出します。
自己完結型の航法システムであるINSは、航空宇宙・防衛分野をはじめ、ロボティクスや自律走行など、幅広い分野で重要な役割を果たしています。
慣性航法システム(INS)とは?
慣性航法システム(INS)は、物体の初期位置を基準に、モーションセンサーを用いて位置、速度、姿勢を算出する航法技術です。GPSのような衛星測位システムとは異なり、INS は外部信号に依存せず、内部センサーによって時間経過に伴う運動の変化を追跡します。そのため、外部信号が利用できない、または信頼できない環境下でも高い有効性を発揮します。
主な特徴
1 – 自己完結型: 外部の航法支援に依存せずに動作するため、衛星信号が届きにくい、または利用できない場所でも使用可能です。
2 – 高精度: モーションセンサーから得られるデータを統合し、位置と姿勢を高精度に算出します。
3 – リアルタイム性: 物体の位置と姿勢を継続的に更新できるため、動的で変化の激しい環境下で特に有効です。
その背景にある技術INS
慣性航法システムは、正確な航法データを提供するために、いくつかのコアテクノロジーに依存しています。これらのテクノロジーには、物体の動きを追跡するために連携する高度なセンサーや計算アルゴリズムが含まれています。INSで使用される主要なテクノロジーを詳しく見てみましょう:
1- ジャイロスコープ
ジャイロスコープはINSの重要なコンポーネントであり、異なる軸周りの角速度(回転率)を計測するために使用されます。
- リングレーザー式ジャイロ(RLG):レーザー光を利用して高精度に回転を測定します。RLGは低ドリフトかつ長期安定性に優れることで知られています。
光ファイバー式ジャイロ(FOG):光ファイバーを通る光の干渉を利用して回転運動を測定します。FOGは、卓越した精度と偏差の安定性が高いことが特徴です。
2 – 加速度センサー
加速度計は異なる軸方向の加速度を計測し、ジャイロスコープと連携して速度や姿勢の変化を算出します。
- マイクロ電気機械システム(MEMS)加速度計は、小型で低コスト、多くのINSアプリケーションで信頼性の高い性能を提供します。
- 精度と安定性に優れたタイプは、特に高精度が求められるINSで重要な役割を果たします。
3 – 計算アルゴリズム
計算アルゴリズムは、ジャイロスコープと加速度計から得られるデータを処理し、位置、速度、姿勢を算出します。
- 積分アルゴリズム:加速度データを時間積分して速度や位置を算出します。初期条件を考慮しつつ、航法データを継続的に更新します。
- 誤差補正アルゴリズム:センサー測定に生じるバイアスやドリフトを補正し、精度と信頼性を向上させます。
INSの応用例
慣性航法システム(INS)は、正確な航法・位置決めが求められるさまざまな産業や用途で活用されています。以下に代表的な例をご紹介します。
航空宇宙産業において、INSは航空機のナビゲーションに正確なデータを提供します。特にGPS信号が弱く、または利用できない飛行フェーズにおいて威力を発揮します。また、衛星測位や惑星間探査ミッションなど、宇宙船の航法および制御もサポートします。
防衛および軍事用途において、INSはミサイルの正確な誘導と照準を保証し、効果的かつ信頼性の高い攻撃能力に不可欠です。また、戦車や装甲兵員輸送車などの軍用地上車両のナビゲーションと運用効率も向上させます。当社の製品ラインナップには、MIL-STD-461、MIL-STD-1275、MIL-STD-810規格の認定を受けた製品が含まれています。さらに、輸出規制なしで入手できるため、SBG Systemsのソリューションの多くはITARフリーとなっています。
自動運転車において、INSは自動運転車に不可欠なナビゲーションデータを提供し、GPSの利用が制限される環境でも正確な位置と姿勢を維持できるように支援します。また、ドローンにおいても正確な飛行制御とナビゲーションの実現をサポートし、さまざまな条件下での安定した運用を保証します。
ロボット工学において、INSは正確な位置と姿勢データを提供することで、産業用オートメーションから探索タスクに至るまで、複雑な環境でのナビゲーションを支援します。また、監視ロボットが監視および検査タスク中に正確な位置と移動制御を維持できるようにします。
慣性航法システム(INS)は、現代のナビゲーションおよび測位技術において極めて重要な役割を果たしています。外部の基準に依存することなく、正確で信頼性の高いデータを提供します。
ジャイロスコープ、加速度計、計算アルゴリズムなどの高度な技術を使用することで、INSは位置、速度、姿勢を継続的に更新します。
INSは、航空宇宙、防衛、自動運転車、ロボット工学など、さまざまな業界で活用されています。その汎用性は、重要度の高いシナリオと日常的なシナリオの両方において明らかです。
技術の進歩に伴い、INSの機能と用途は拡大し続けます。この成長により、ナビゲーションおよび測位に対する進化する要求に応えていきます。
