使用我们的 INS/GNSS 解决方案实现厘米级定位 →
 Ekinox Micro
 Quanta Micro
 Stellar-40
Ekinox Micro
INS
内置 GNSS 单/双天线
0.015° 横滚角和俯仰角
0.05° 航向
探索
Quanta Micro
INS
内置 GNSS 单/双天线
0.06 ° 航向
0.015 ° RTK 横滚角与俯仰角
探索
Stellar-40
INS
先进的抗干扰和抗欺骗能力
在 GNSS 受限环境下,定位误差低至 0.2% DT
0.05° 航向角(RTK)
探索
VRS – 虚拟基准站
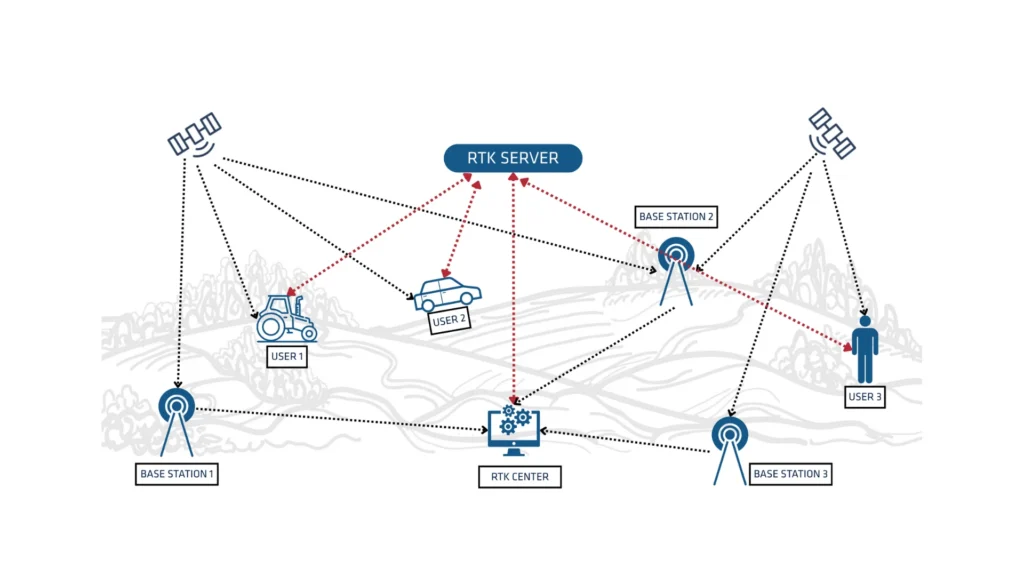
虚拟参考站 (VRS) 是一个模拟的 GNSS 参考点,旨在提高实时定位精度。通过利用连续运行参考站 (CORS) 网络的数据,VRS 创建了本地化的校正信号,从而减少空间误差并提高 RTK(实时动态)精度。这使用户能够获得厘米级的精度,就像参考站精确地位于他们的位置一样。
GNSS 技术彻底改变了测绘、制图和地理空间数据采集,提供了快速且极高精度的定位。然而,大气干扰、信号遮挡以及对专用基站的需求等挑战可能会限制精度和效率。VRS 无需在测绘现场建立物理基础设施即可提供无缝校正数据,从而消除了这些障碍。
通过使用 VRS,土地测绘、建筑、无人机测绘和自主导航领域的专业人员能够获得更高的精度、简化的工作流程以及更高的生产力——即使在城市景观或偏远地区等复杂环境中也是如此。
VRS 是如何运作的?
虚拟参考站 (VRS) 通过针对用户特定位置生成定制的校正信号来提高 GNSS 精度。我们整理了 VRS 运行的分步流程列表:
- 网络数据采集:多个参考站持续接收卫星信号并监测误差。
- 校正值生成:中央服务器处理这些数据,以计算特定位置的校正因子。
- 用户连接:GNSS 流动站(例如,在测量员设备、无人机或自主车辆中)通过互联网或移动数据链路连接到 VRS 网络。
- 增强定位:系统会在用户附近生成一个虚拟基准站,提供实时修正,其效果如同该位置实际存在一个物理基准站一样。
自愿退休计划(VRS)的优势
VRS 在测绘、制图、无人机导航以及自主系统等多个行业中具有诸多优势,例如:
- 无需物理基站:从而缩短了部署时间并降低了成本。
- 提高精度:纠正由大气干扰、卫星轨道误差和钟差引起的 GNSS 误差。
- 覆盖范围更广:与单基站RTK系统相比,可覆盖更广的区域。
- 提高效率:非常适合土地测绘、精准农业、无人机测绘和自动驾驶车辆导航等应用。
通过利用 VRS 技术,用户无需面对传统 GNSS 基准站带来的后勤挑战,即可实时实现高精度定位。来看看其中的一些应用:
