INS/GNSSソリューションによるセンチメートル精度の測位を実現 →
 Ekinox Micro
 Quanta Micro
 Stellar-40
Ekinox Micro
INS
内蔵GNSSシングル/デュアルアンテナ
0.015°のロールおよびピッチ
0.05° 方位角
発見
Quanta Micro
INS
内蔵GNSSシングル/デュアルアンテナ
0.06° 方位
0.015° RTK ロールおよびピッチ
発見
Stellar-40
INS
ジャミング およびスプーフィング の高度な耐障害性
GNSS電波障害下での位置誤差は0.2 % DTまで低減
0.05° 方位角(RTK)
発見
VRS – 仮想基準局
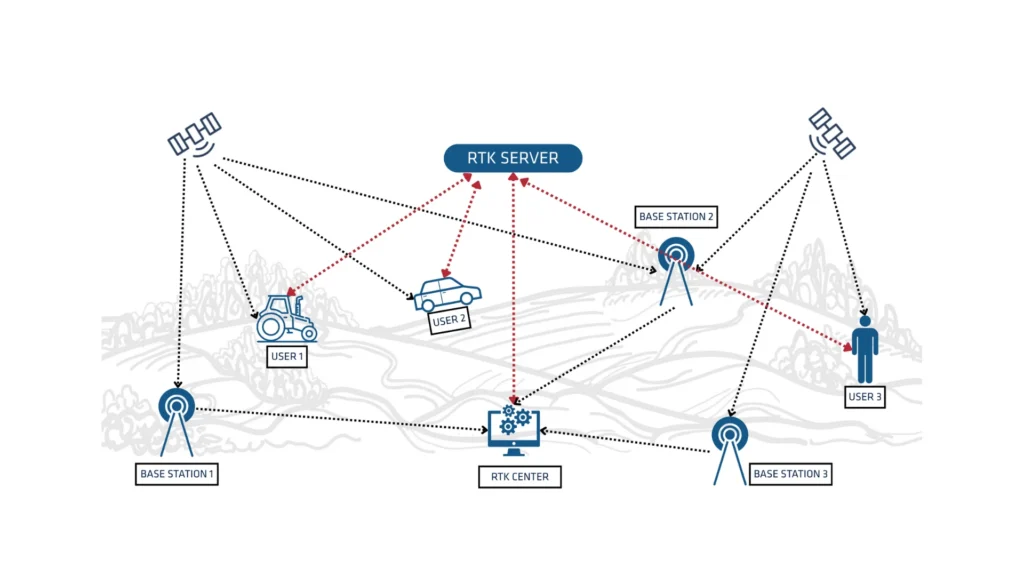
仮想基準点(VRS)は、リアルタイムの位置精度を向上させるために設計されたシミュレーション上のGNSS参照点です。連続観測基準点(CORS)ネットワークからのデータを活用することで、VRSはローカライズされた補正信号を作成し、空間誤差を軽減してRTK(リアルタイムキネマティック)の精度を高めますあたかも正確な位置に基準点が設置されているかのようなセンチメートル精度の測定が可能になります。
GNSS技術は、迅速かつ高精度な測位を実現し、測量、マッピング、地理空間データの収集に革命をもたらしました。しかし、大気干渉、信号の遮蔽物、専用の基地局の必要性といった課題が、精度や効率を制限する要因となります。VRSは、測量現場に物理的なインフラを必要とせずにシームレスな補正データを提供することで、こうした障害を解消します。
土地測量、建設、UAVマッピング、および自動航行の分野の専門家は、VRSを活用することで、都市景観や遠隔地などの複雑な環境であっても、精度の向上、ワークフローの効率化、生産性の向上という恩恵を受けることができます。
VRSはどのように機能するのでしょうか?
仮想基準点(VRS)は、ユーザーの特定の位置に合わせた補正信号を生成することで、GNSSの精度を向上させます。VRS運用のステップバイステップのプロセスをまとめました:
- ネットワークによるデータ収集:複数の基準局が衛星信号を継続的に受信し、誤差を監視する。
- 補正値の生成:中央サーバーがこのデータを処理し、特定の場所に対する補正係数を算出します。
- ユーザー接続:GNSSローバー(測量機器、UAV、自動運転車などに搭載)が、インターネットまたはモバイルデータリンクを介してVRSネットワークに接続します。
- 測位精度の向上:本システムは、ユーザーの近くに仮想基準局を生成し、あたかもその場所に物理的な基準局が存在するかのように、リアルタイムの補正情報を提供します。
VRSのメリット
VRSは、測量、地図作成、UAVの航法、および以下のような自律システムなど、さまざまな業界において数多くの利点をもたらします。
- 物理的な基地局が不要になるため、設置時間とコストを削減できます。
- 精度の向上:大気外乱、衛星軌道誤差、時計のズレに起因するGNSS誤差を補正します。
- カバー範囲の拡大:単一ベース局のRTK構成に比べ、より広いエリアで利用可能です。
- 効率を向上:土地測量、精密農業、UAVによるマッピング、自動運転車のナビゲーションなどの用途に最適です。
VRSテクノロジーを活用することで、従来のGNSS基準点が持つロジスティクス上の課題なしに、リアルタイムで高精度な測位を実現できます。以下の用途をご覧ください:
