


VRS – Virtual Reference Station
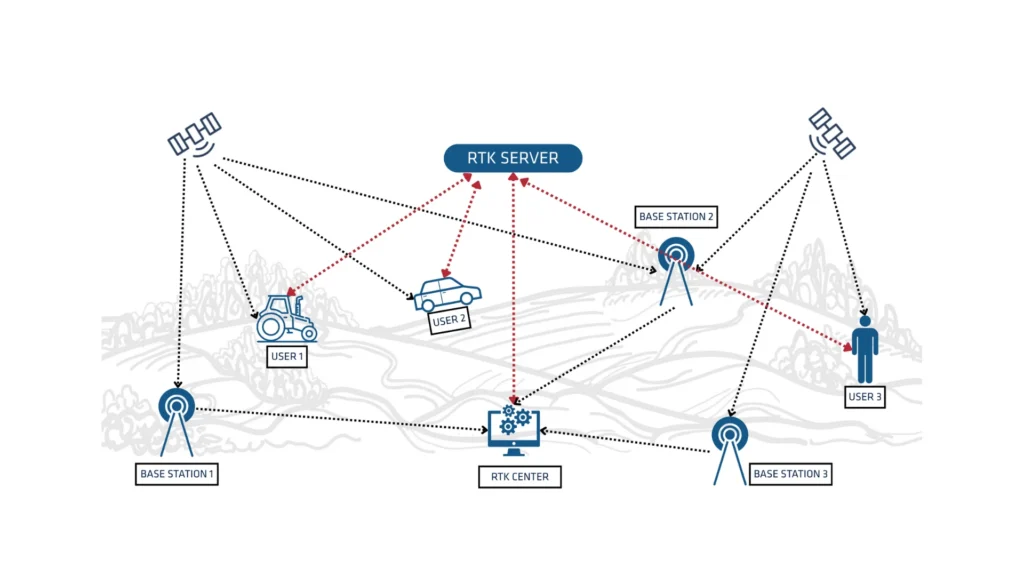
En virtuell referensstation (VRS) är en simulerad GNSS-referenspunkt som utformats för att förbättra noggrannheten vid positionering i realtid. Genom att utnyttja data från ett nätverk av kontinuerligt verksamma referensstationer (CORS) skapar VRS en lokal korrigeringssignal, vilket minskar spatiala fel och förbättrar RTK-precisionen (Real-Time Kinematic). Detta gör det möjligt för användare att uppnå noggrannhet på centimeter nivå som om en referensstation vore placerad på deras exakta plats.
GNSS-tekniken har revolutionerat mätning, kartering och insamling av geospatial data och erbjuder snabb och mycket exakt positionering. Utmaningar som atmosfärisk störning, signalhinder och behovet av dedikerade basstationer kan dock begränsa noggrannheten och effektiviteten. VRS eliminerar dessa hinder genom att tillhandahålla sömlösa korrigeringsdata utan att kräva fysisk infrastruktur på mätplatsen.
Genom att använda VRS kan yrkesverksamma inom lantmäteri, konstruktion, UAV-kartering och autonom navigation dra nytta av förbättrad noggrannhet, effektiviserade arbetsflöden och ökad produktivitet – även i komplexa miljöer som stadsmiljöer eller avlägsna områden.
Hur fungerar VRS?
En virtuell referensstation (VRS) förbättrar GNSS-noggrannheten genom att generera en skräddarsydd korrigeringssignal för användarens specifika plats. Vi har sammanställt en steg-för-steg-beskrivning av hur VRS fungerar:
- Insamling av nätverksdata: flera referensstationer tar kontinuerligt emot satellitsignaler och övervakar fel.
- Generering av korrigeringar: en central server bearbetar dessa data för att beräkna korrigeringsfaktorer för en specifik plats.
- Användaranslutning: GNSS-rovern (t.ex. i en lantmätares utrustning, UAV eller ett autonomt fordon) ansluter till VRS-nätverket via internet eller en mobildatalänk.
- Förbättrad positionering: systemet genererar en virtuell referensstation nära användaren och tillhandahåller korrigeringar i realtid som om en fysisk basstation fanns på den platsen.
Fördelar med VRS
VRS erbjuder många fördelar inom olika branscher, inklusive lantmäteri, kartering, UAV-navigation och autonoma system, såsom:
- Eliminerar behovet av en fysisk basstation: Minskar installationstid och kostnader.
- Förbättrar noggrannheten: korrigerar GNSS-fel orsakade av atmosfäriska störningar, satellitbanefel och klockdrift.
- Utökar täckningen: Fungerar över större områden jämfört med konfigurationer med en enskild bas-RTK.
- Ökar effektiviteten: Idealiskt för tillämpningar som fastighetsmätning, precisionsjordbruk, UAV-kartering och navigation för autonoma fordon.
Genom att utnyttja VRS-teknik kan användare uppnå mycket exakt positionering i realtid utan de logistiska utmaningar som är förknippade med traditionella GNSS-basstationer. Ta en titt på några av dessa tillämpningar:
