查看我们所有的 IMU →
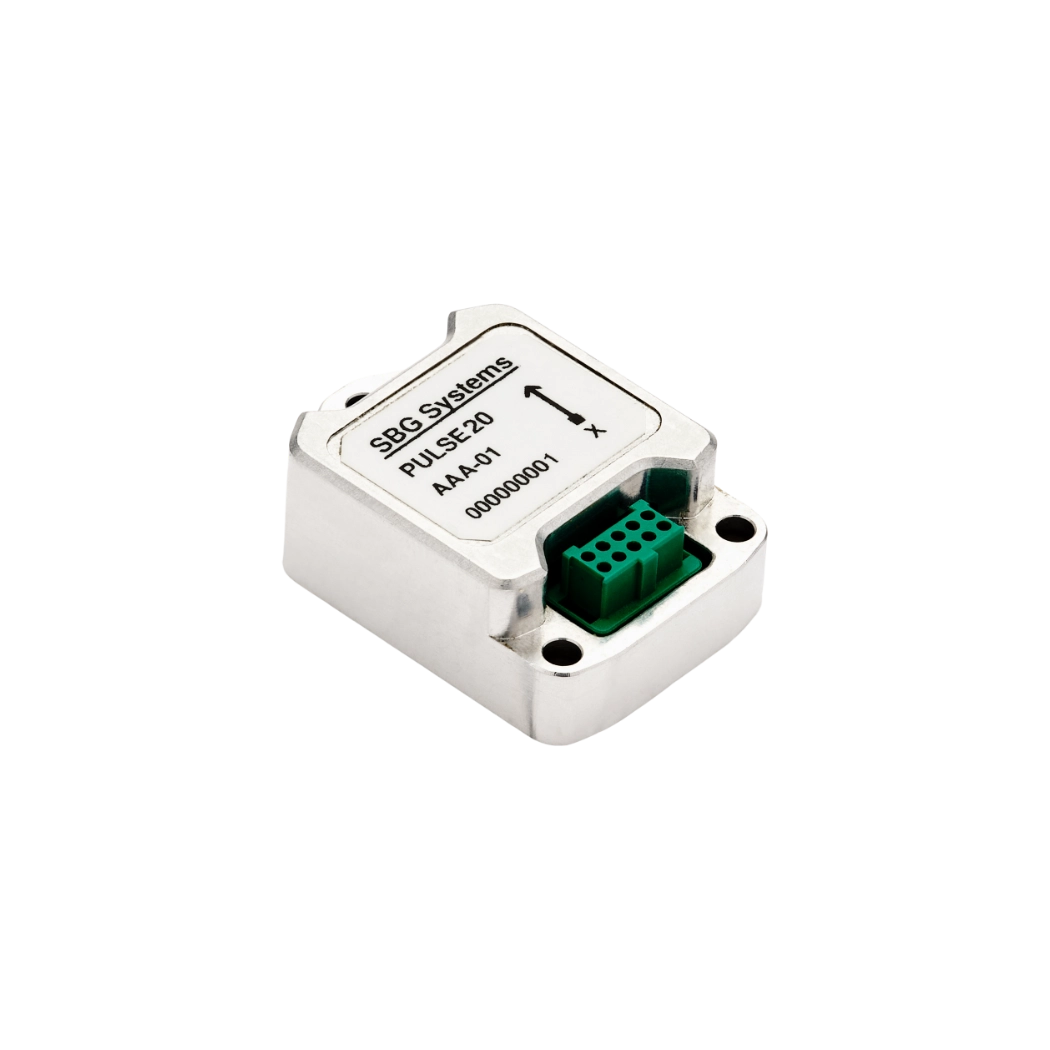 Pulse-20
 Pulse-40 OEM
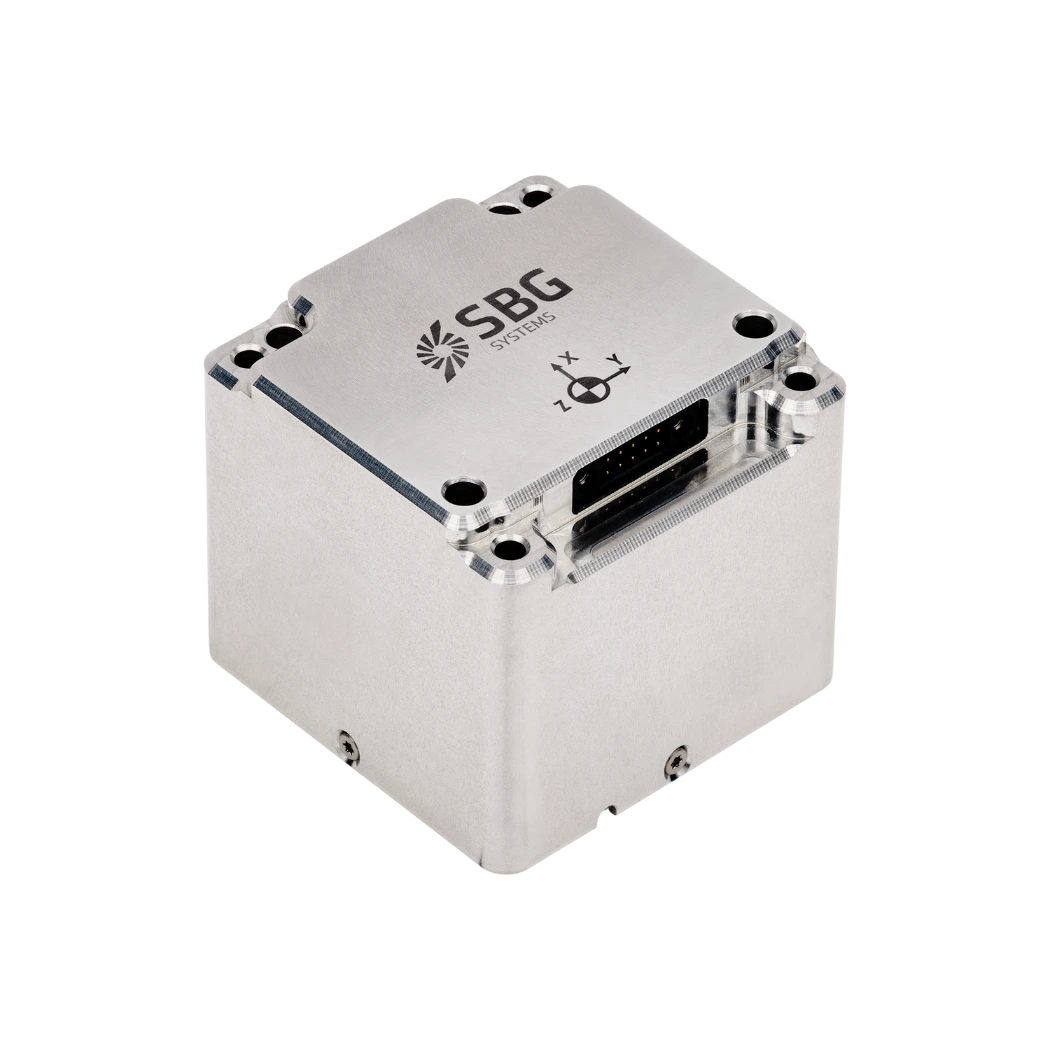 Pulse-80
Pulse-20
工业级 6 DoF IMU
± 1000 °/s 陀螺仪量程
7 °/h 陀螺仪零偏运行不稳定性
0.03 m/s/√h 速度随机游走
发现
Pulse-40 OEM
战术级 IMU
0.5 °/h 陀螺仪和 6 µg 加速度计零偏稳定性
陀螺仪量程:± 4000 °/s | 加速度计量程:±40 g
19克,0.3 瓦
发现
Pulse-80
战术级 IMU
0.1º /h 陀螺仪
6 µg 加速度计零偏稳定性
260 克,<1,8 瓦
发现
坚固型 IMU
坚固型 IMU 是一种惯性测量单元,旨在恶劣的运行环境中提供可靠的运动测量。它集成三轴陀螺仪和三轴加速度计来测量角速率和线性加速度。某些坚固型 IMU 还集成用于提供额外航向信息的磁力计。
工程师设计坚固型 IMU 以承受机械、热和环境应力。这些条件包括高冲击水平、持续振动、温度变化、湿度、灰尘和电磁干扰。尽管有这些外部干扰,传感器仍能保持其测量性能。
坚固型 IMU 通常使用增强型机械外壳来保护其传感元件和电子器件。外壳还可以提供防尘和防水入侵的能力。制造商可能会使用密封连接器、敷形涂层和专用的安装结构来增加环境保护。
冲击和振动是惯性传感器面临的主要挑战。过度的机械应力会引入测量误差、传感器偏置变化或结构共振。因此,坚固型 IMU 使用机械隔离、优化的安装和坚固的 MEMS 传感器设计来减少这些影响。
温度也会影响陀螺仪和加速度计的性能。坚固型 IMU 可以使用温度补偿算法和校准的传感器模型来减少与温度相关的误差。有些单元还支持扩展的工作温度范围,以便在极端环境中部署。
坚固化并不一定定义 IMU 的精度等级。坚固型 IMU 可以使用工业级、战术级或更高性能的惯性传感器。工程师根据应用的导航和稳定要求选择合适的传感器性能。
坚固型 IMU 适用于需要在苛刻条件下进行可靠惯性测量的应用。典型应用包括无人地面车辆、自主系统、工业机械、航空航天平台、防御系统和移动测量设备。
通过将坚固的机械结构、环境保护、传感器补偿和可靠的电子器件结合在一起,坚固型 IMU 在传统传感器性能可能下降的情况下保持稳定的惯性测量。
